Análisis de Experto
Experto verificado
Análisis general del producto
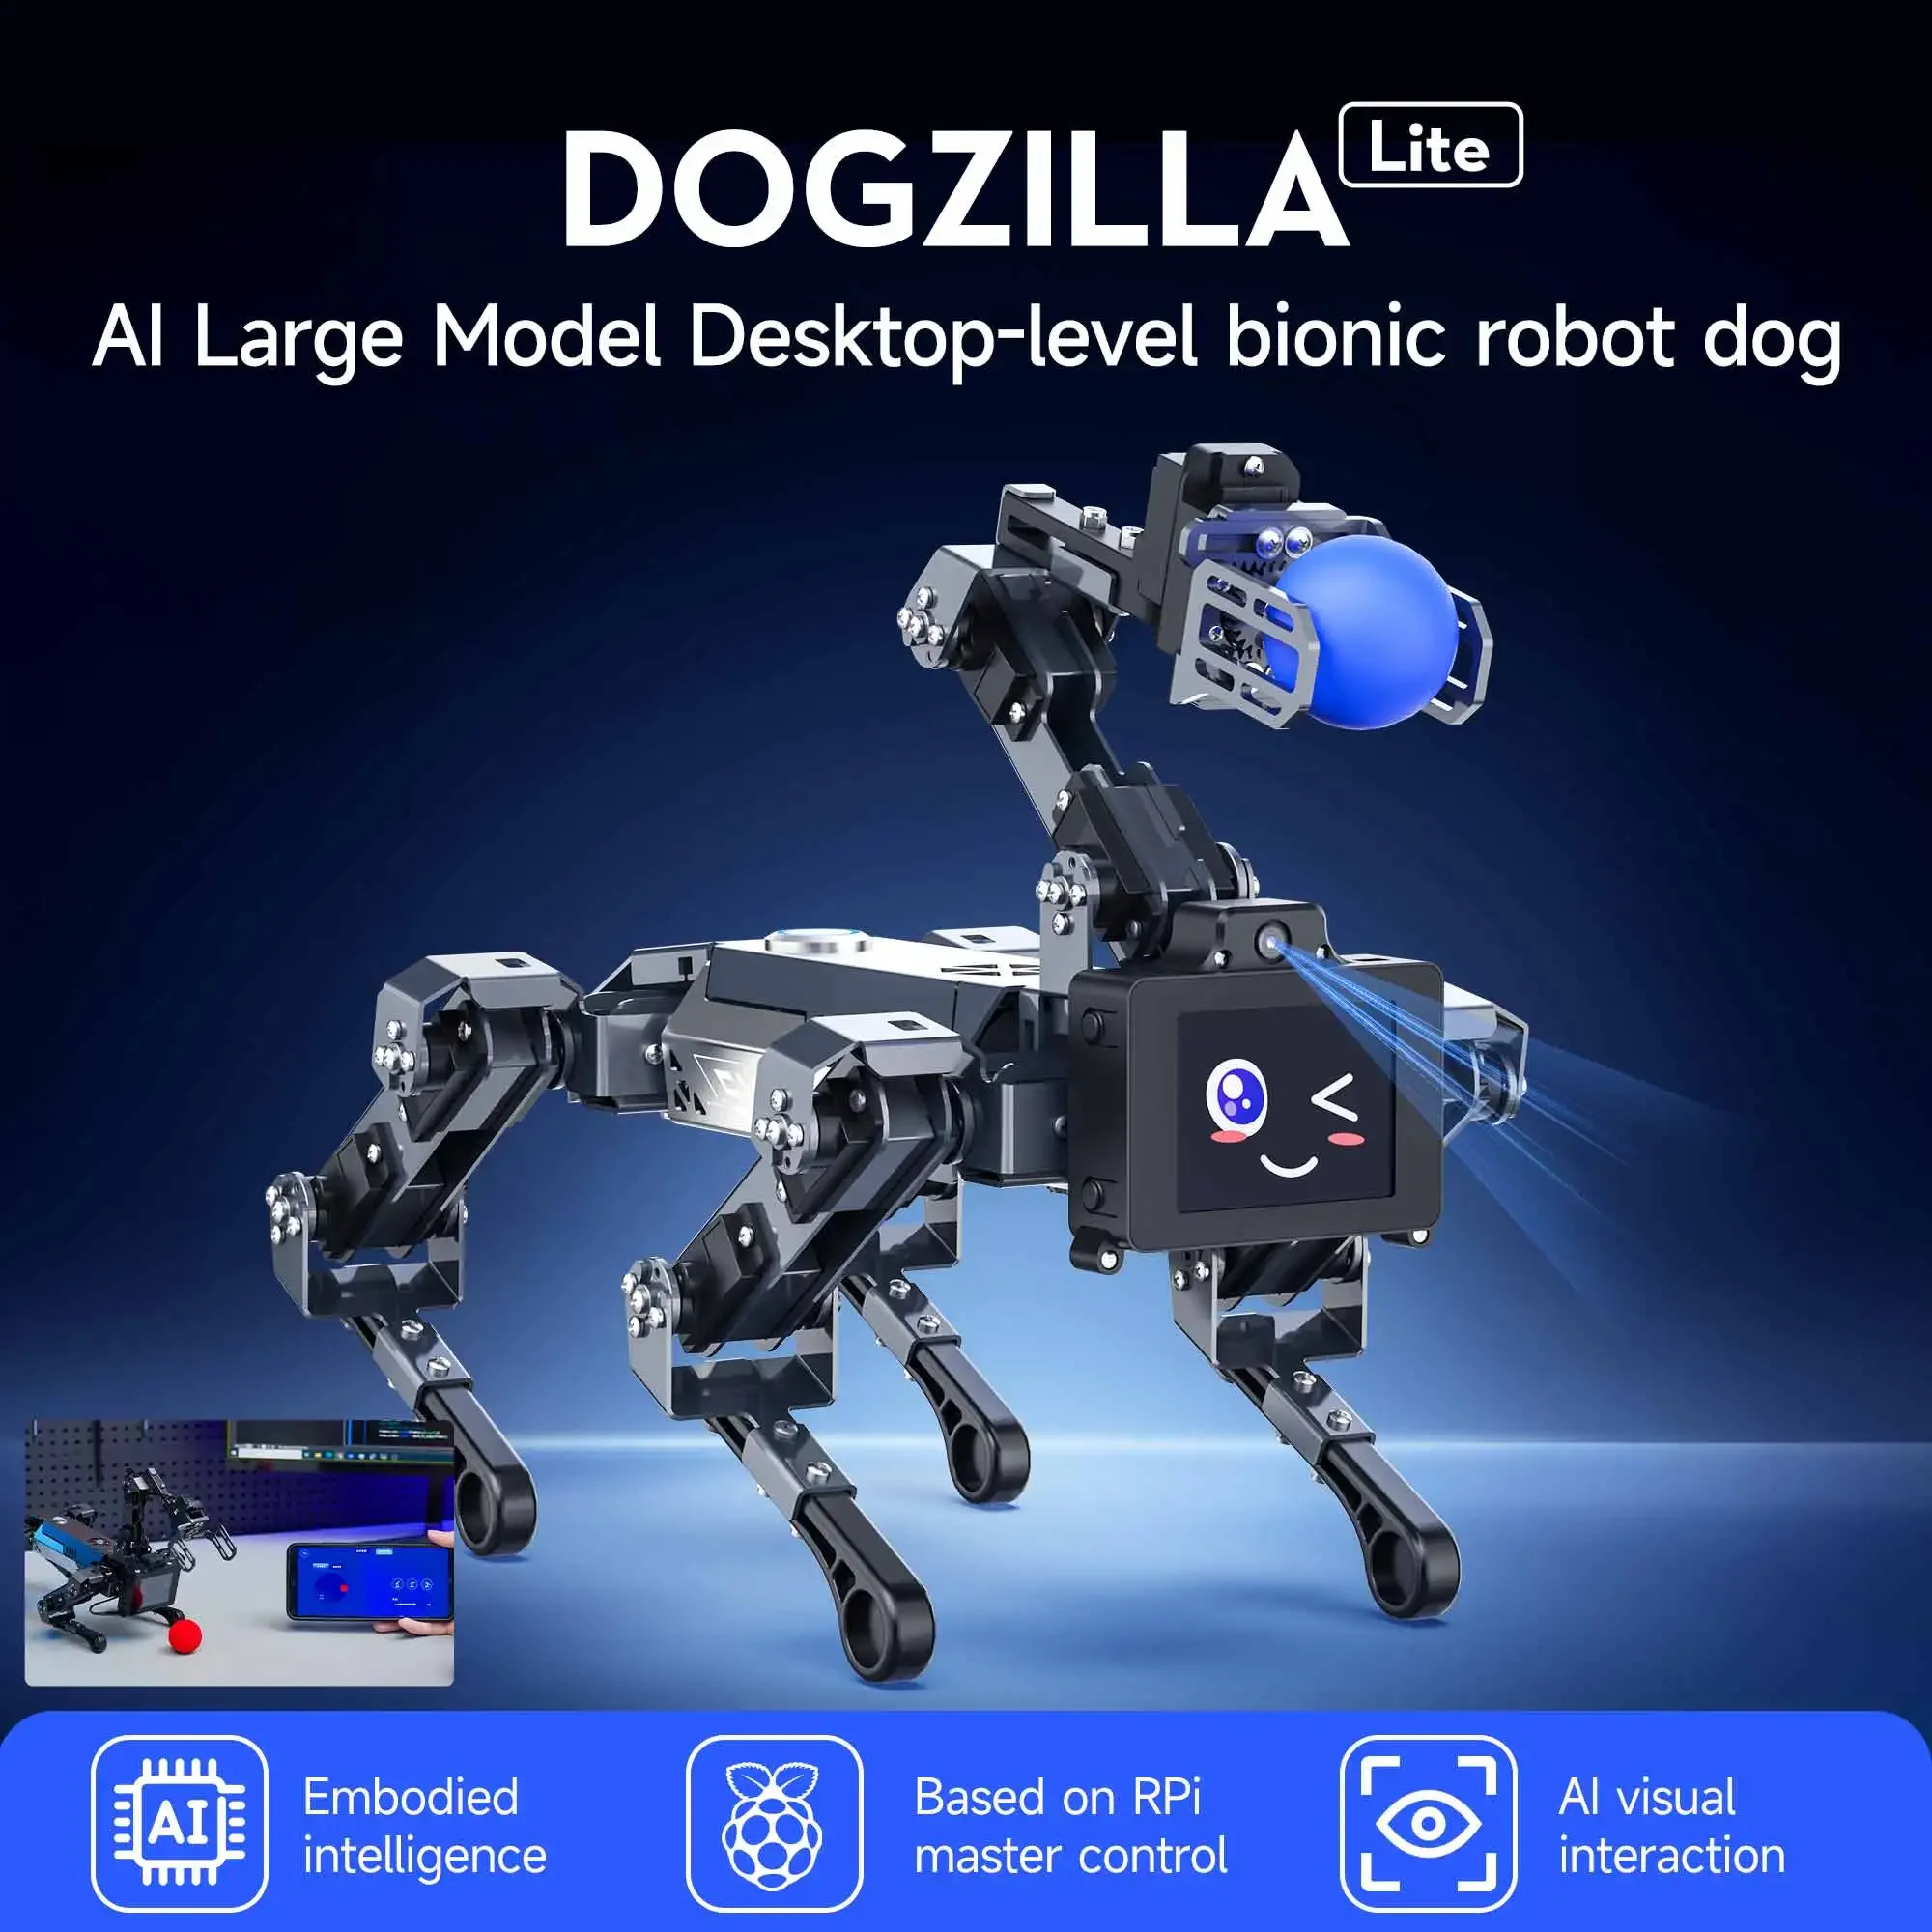
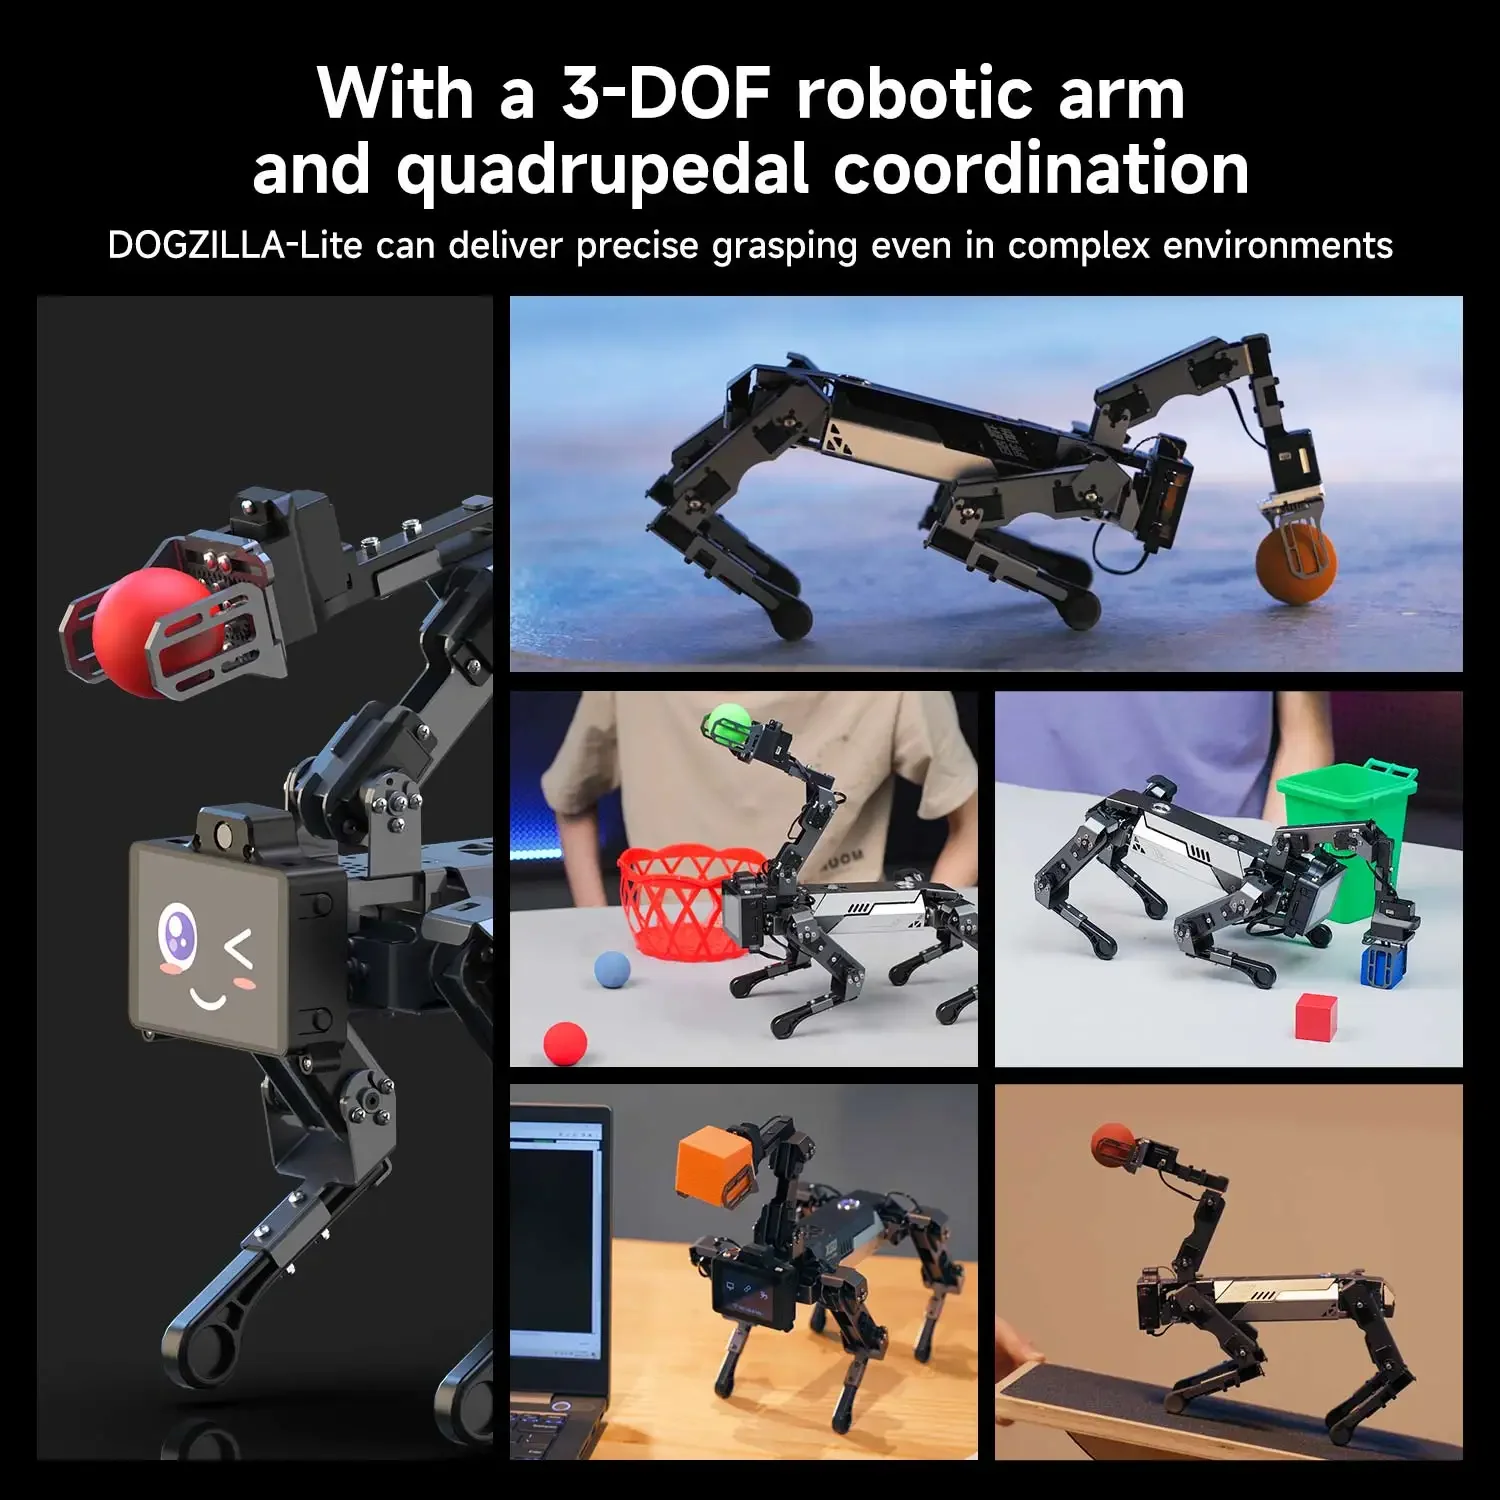
Tras varias semanas poniendo a prueba esta plataforma robótica en diferentes escenarios, desde el laboratorio casero hasta entornos educativos, puedo afirmar que representa una opción interesante para quien quiera adentrarse en la robótica programable sin sacrificar calidad constructiva. El ensamblaje entre el cuerpo cuadrúpedo y el brazo manipulador se siente cohesionado, lo que resulta fundamental cuando trabajas con coordinación de movimientos simultáneos.
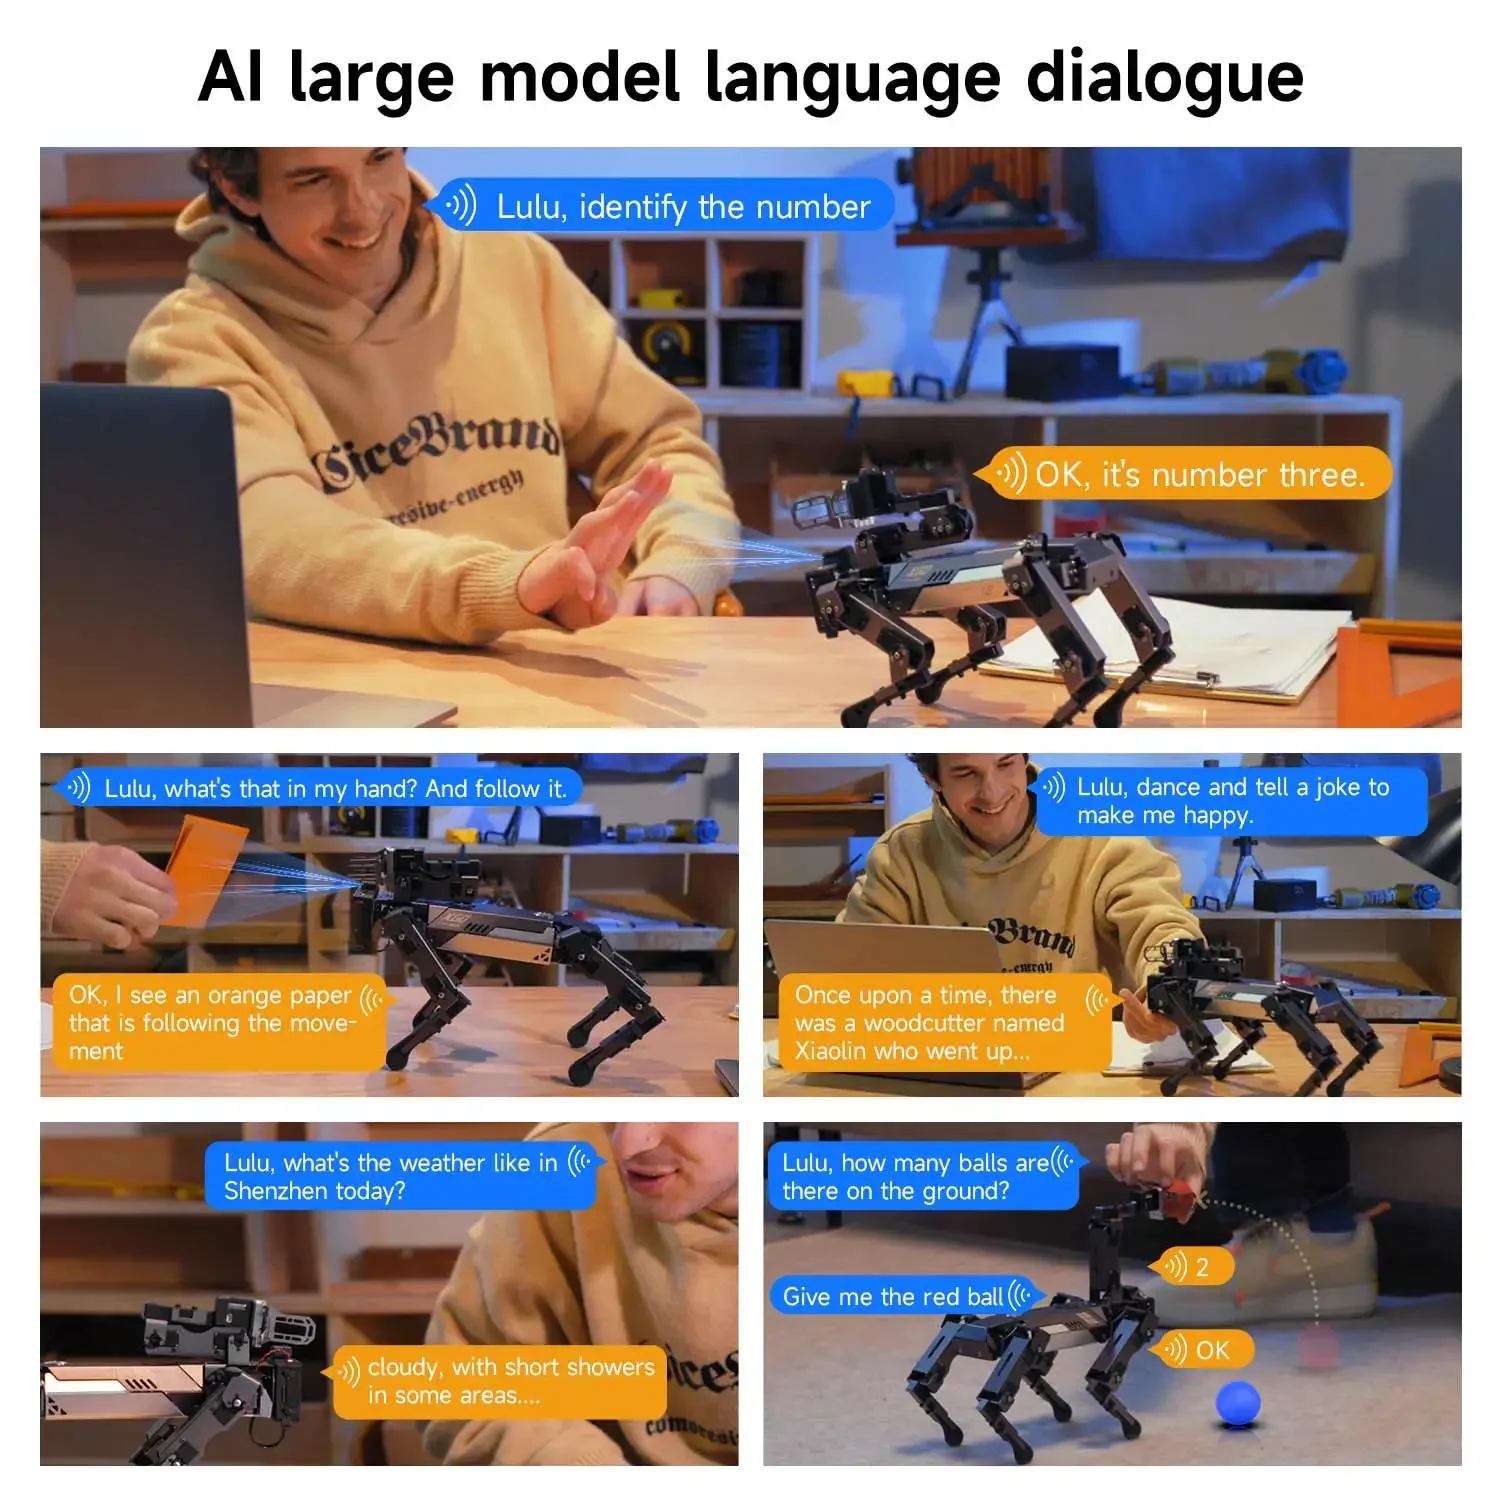
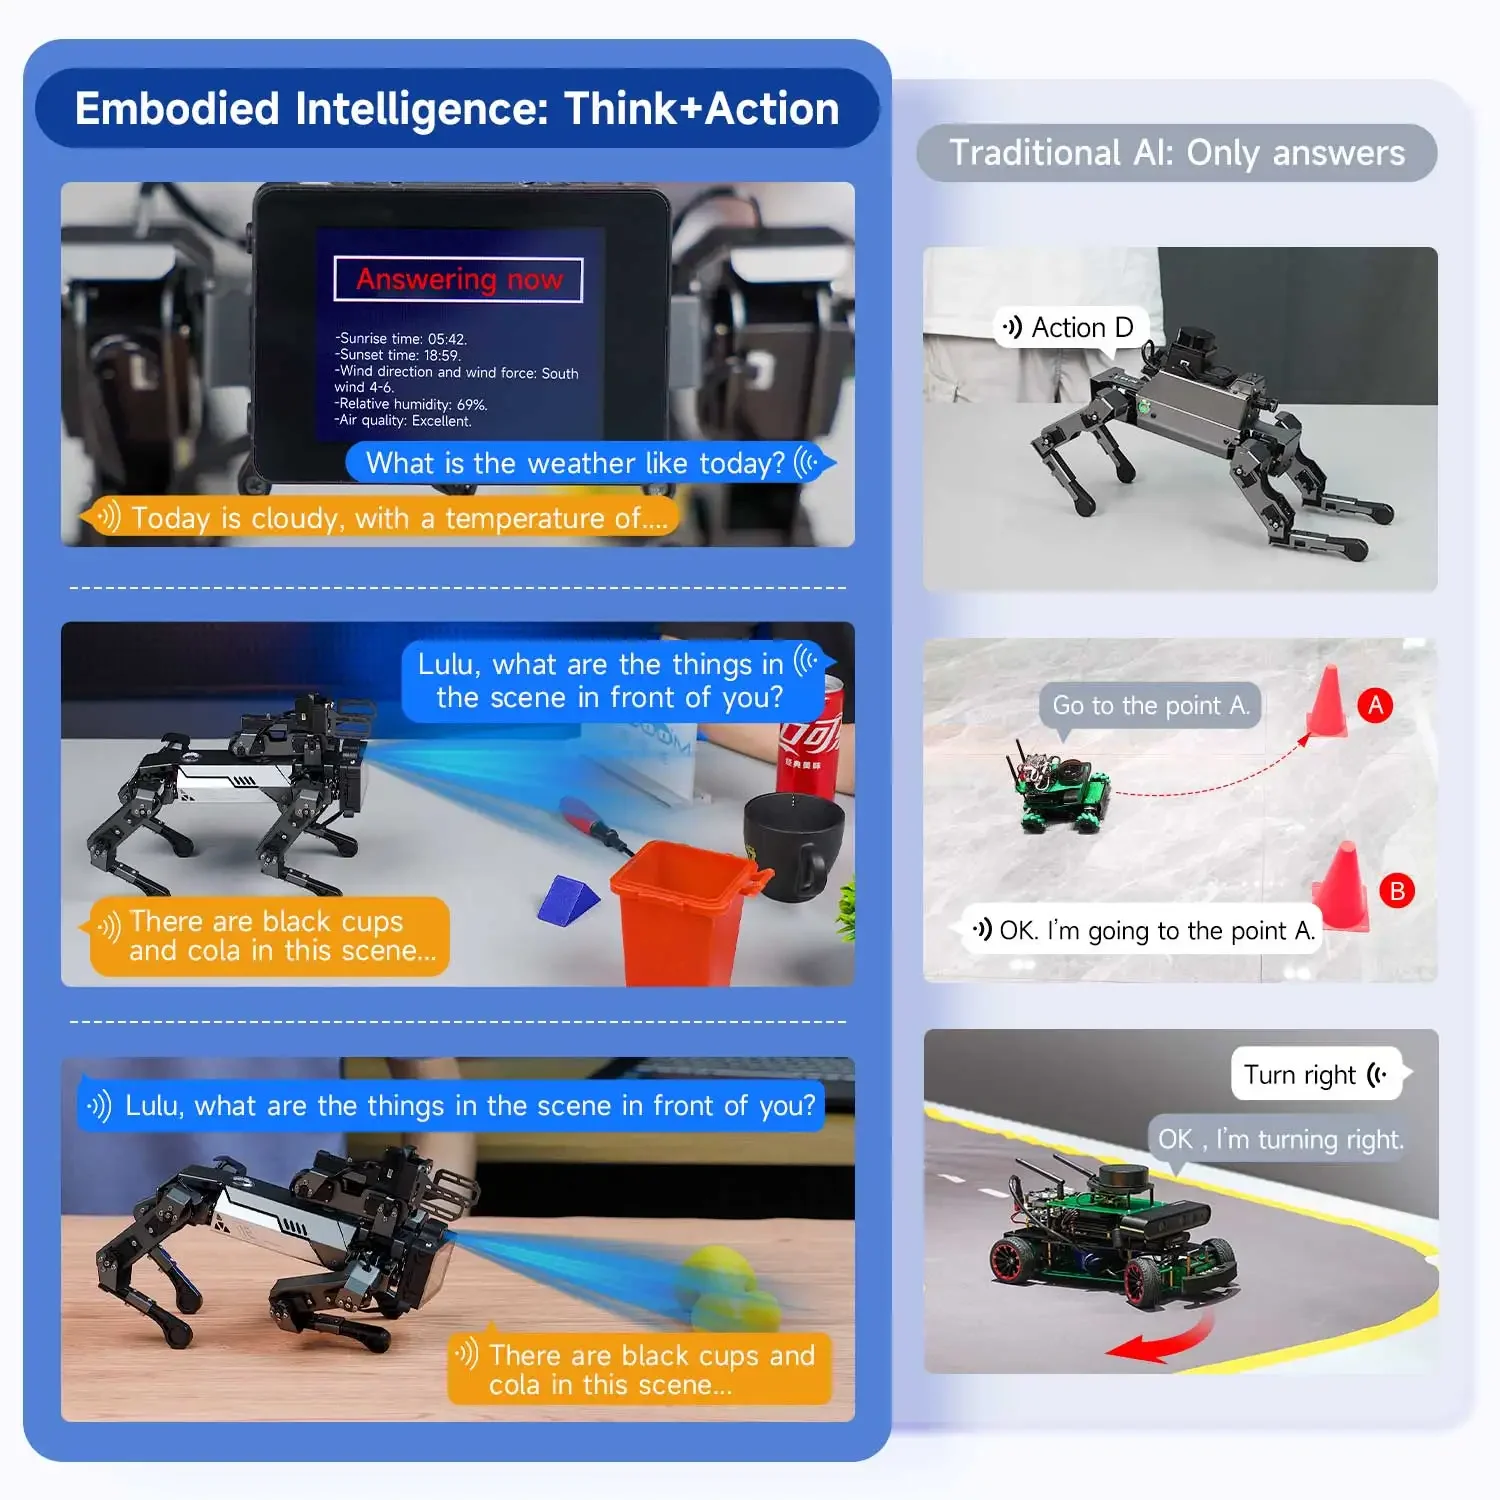
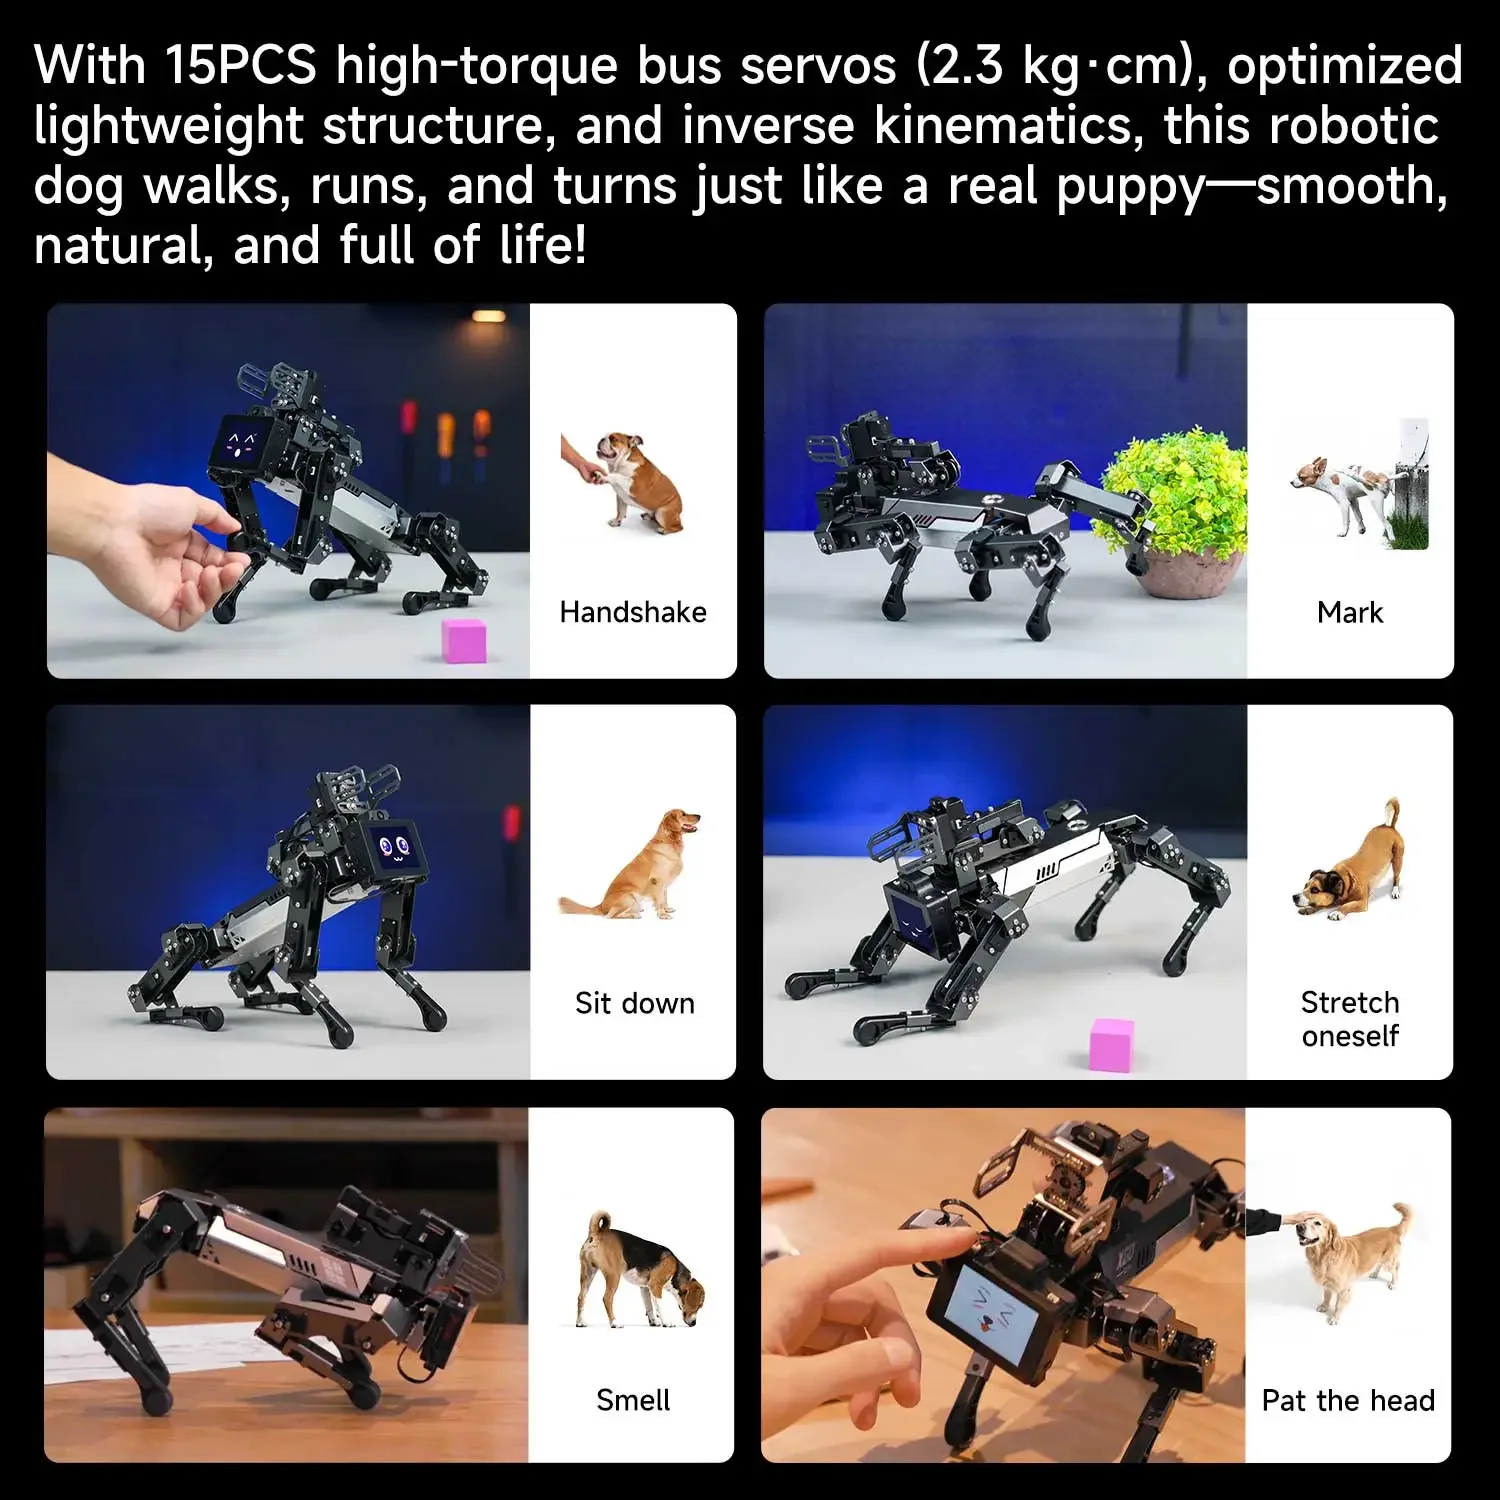
Lo que más destaca inicialmente es cómo integra el equilibrio dinámico con la capacidad de desplazamiento omnidireccional. En la práctica, esto significa que puedes programar trayectorias complejas donde el robot ajusta automáticamente su postura mientras avanza, algo que en plataformas de gamas inferiores suele requerir ajustes manuales constantes. Las 40 funciones disponibles cubren desde desplazamientos básicos hasta rutinas predefinidas que aprovechan las expresiones dinámicas en la pantalla frontal.
Calidad de construcción y materiales
La estructura de aleación de aluminio ofrece un buen equilibrio entre rigidez y peso reducido. Tras múltiples ciclos de prueba con cambios bruscos de dirección y pequeñas caídas accidentales, no he detectado deformaciones ni holguras significativas en las articulaciones. Los 15 servomotores de bus están bien distribuidos y el cableado interior está protegido adecuadamente, aunque recomendaría reforzar las uniones más expuestas si planeas usar el robot en entornos escolares con manipulación frecuente por terceros.
La pantalla IPS de 2 pulgadas funciona correctamente para mostrar expresiones y estados del sistema, aunque el ángulo de visión lateral deja margen de mejora bajo iluminación intensa. Los sensores IMU de seis ejes mantienen una calibración estable tras sesiones prolongadas, algo que no siempre ocurre en competidores de rango similar.
Compatibilidad y rendimiento
El procesador Raspberry Pi CM4 proporciona la potencia necesaria para ejecutar scripts de programación personalizados sin latencia apreciable. He utilizado el robot tanto con aplicaciones de control vía Bluetooth como Wi-Fi, y aunque ambas opciones funcionan, la conexión Wi-Fi ofrece mayor estabilidad cuando ejecutas programas que requieren transmisión continua de datos telemétricos. Con Bluetooth, he observado alguna desconexión esporádica en entornos con interferencias electromagnéticas altas.
Para proyectos de manipulación, el brazo robótico responde con precisión razonable dentro de su rango operativo. El torque de 2,3 kg·cm por servo limita la carga útil; en mis pruebas pude levantar objetos ligeros como pequeños bloques de espuma o piezas de plástico fino, pero cualquier cosa más pesada compromete la velocidad y estabilidad del movimiento. Esto es coherente con las especificaciones, pero es un factor clave si buscas realizar tareas de pick-and-place con mayor demanda.
En términos de compatibilidad, el robot funciona sin problemas con entornos de desarrollo estándar compatibles con Raspberry Pi. He probado configuraciones con Python y bloques visuales similares a Scratch, obteniendo resultados satisfactorios en ambos casos. La documentación disponible permite una curva de aprendizaje accesible, aunque algunos ejemplos avanzados podrían beneficiarse de explicaciones más detalladas sobre la sincronización entre movimiento de patas y brazo.
Puntos fuertes y aspectos mejorables
Entre los aciertos más destacados:
Construcción robusta: La aleación de aluminio resiste bien el uso continuo sin desgaste prematuro.
Equilibrio dinámico efectivo: El algoritmo mantiene la estabilidad incluso durante giros rápidos.
Flexibilidad de programación: Compatible con múltiples lenguajes y entornos de desarrollo.
Sensor IMU de calidad: Calibración estable tras horas de funcionamiento.
Por otro lado, existen áreas que merecen atención:
Capacidad de carga limitada: El torque de los servos restringe aplicaciones de manipulación más exigentes.
Documentación incompleta: Algunos módulos avanzados carecen de ejemplos detallados.
Pantalla sensible a reflejos: Bajo luz directa, la legibilidad disminuye notablemente.
Falta de dimensiones exactas: Es difícil planificar espacios de trabajo sin conocer el footprint completo del robot.
Comparando con alternativas del mercado en este segmento de precio, este modelo supera a opciones genéricas en calidad constructiva y estabilidad de software, aunque algunas competidores ofrecen mejores librerías de ejemplo o soporte comunitario más activo.
Veredicto del experto
Considero que esta plataforma constituye una inversión sólida para educadores, aficionados avanzados a la robótica y estudiantes de ingeniería que buscan una base versátil para proyectos de desarrollo. Su combinación de movilidad cuadrúpeda, brazo manipulador y procesamiento embebido lo posiciona como una herramienta educativa completa, siempre que aceptes sus limitaciones de carga útil y amplíes la documentación complementaria por tu cuenta.
Recomendaría adquirirlo especialmente si tu objetivo es aprender integración de sistemas robóticos completos: locomoción, manipulación y control en tiempo real. Para proyectos puramente de manipulación industrial o carga pesada, convendría evaluar plataformas dedicadas con mayor torque. El mantenimiento preventivo es sencillo; bastan revisiones visuales periódicas de las articulaciones y limpieza suave con aire comprimido para mantener el rendimiento óptimo a largo plazo.