Análisis de Experto
Experto verificado
Análisis general del producto
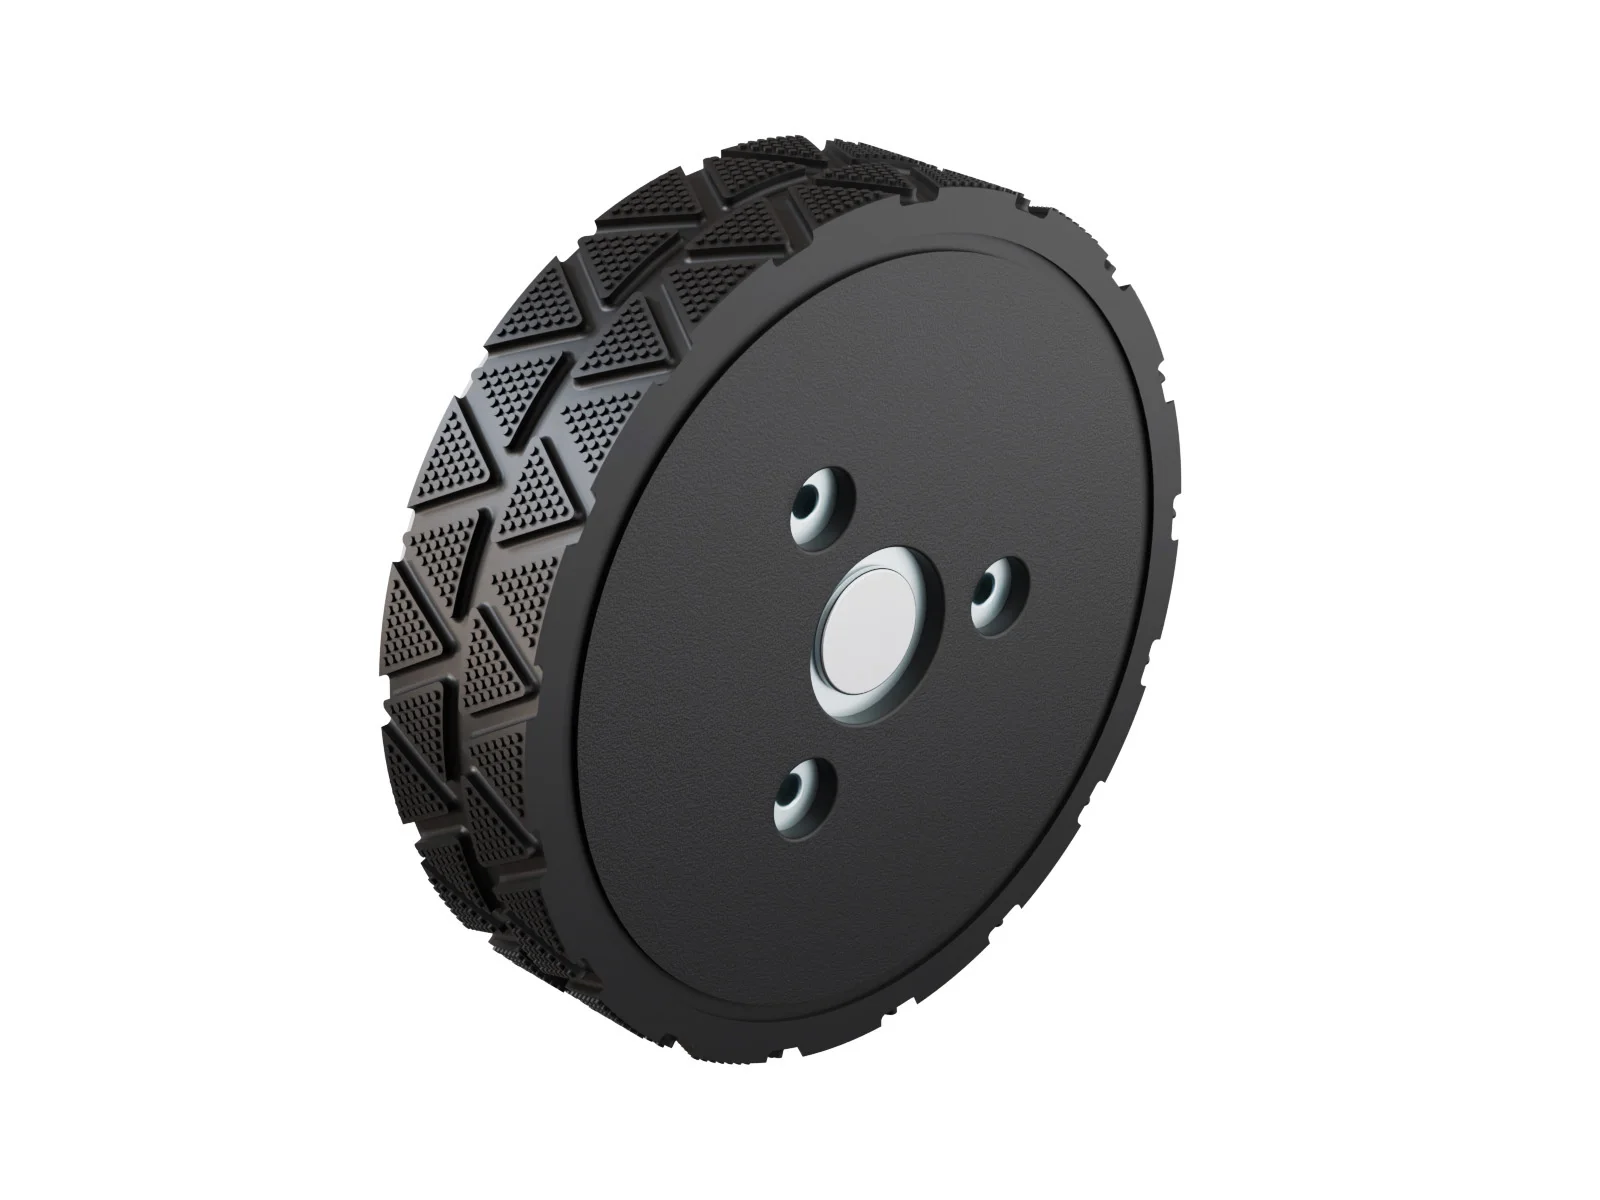
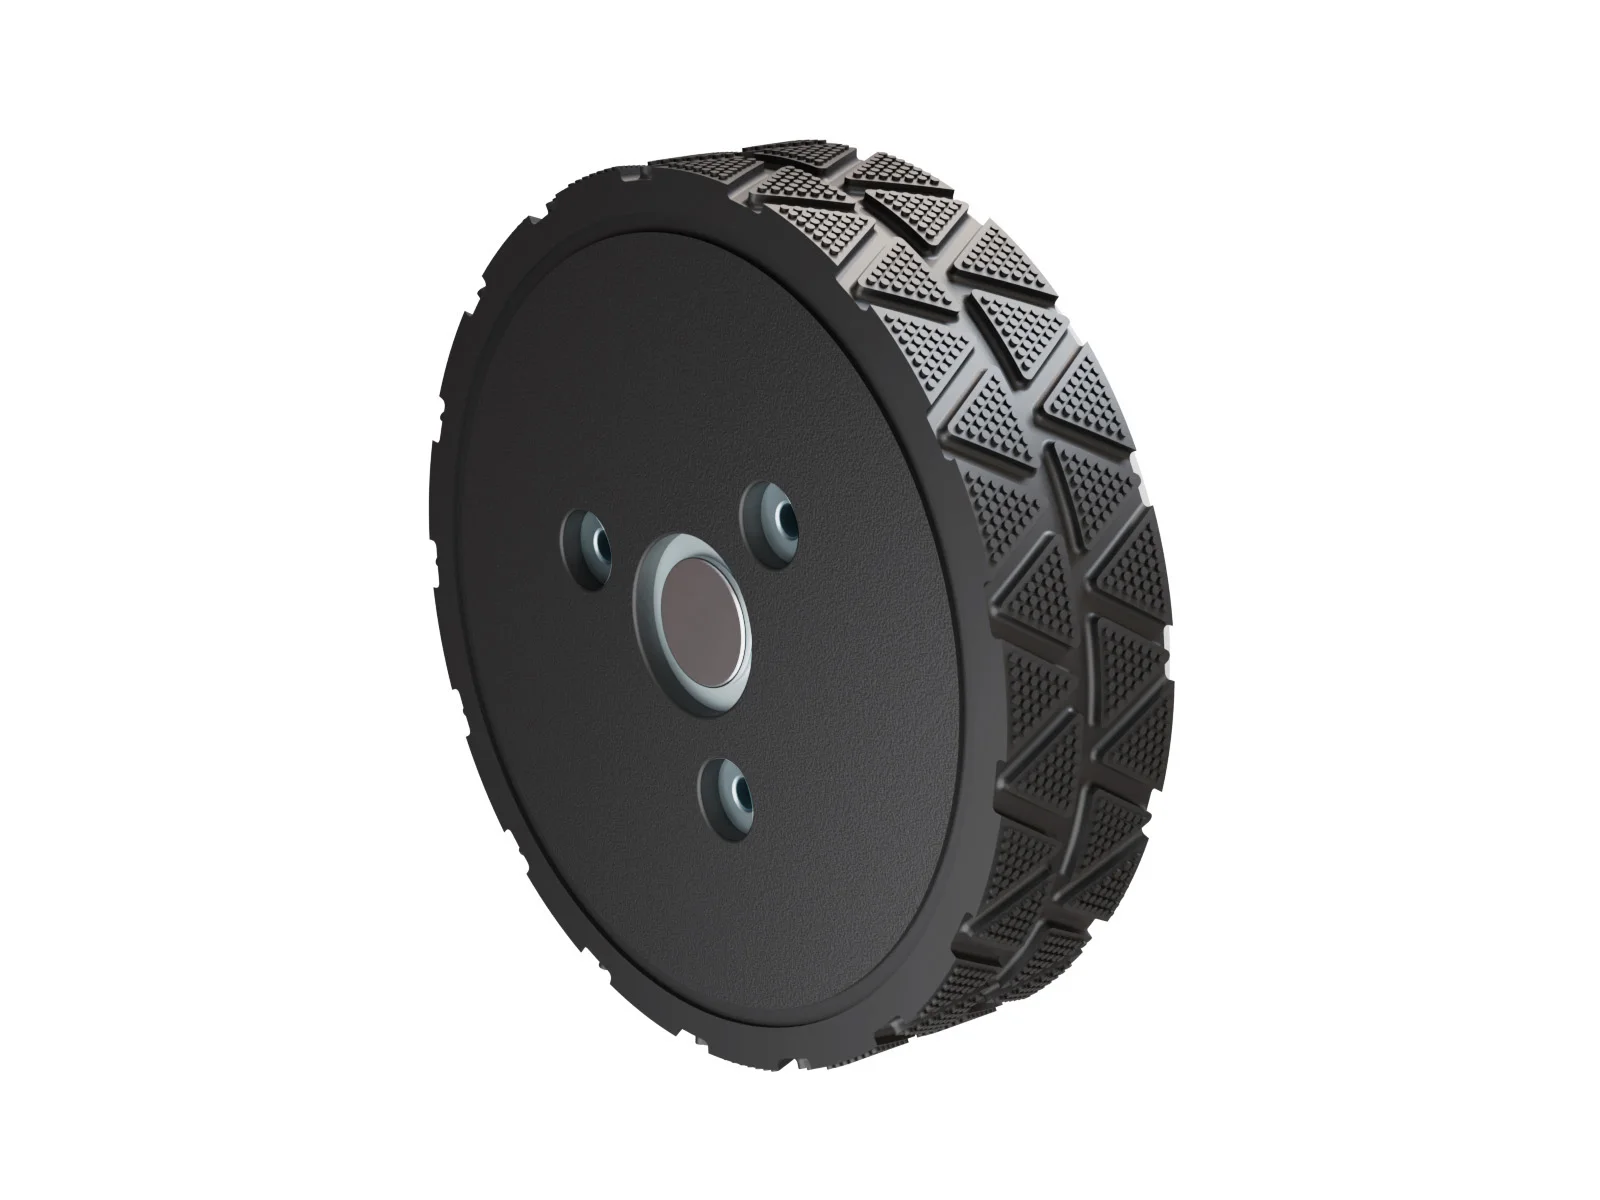
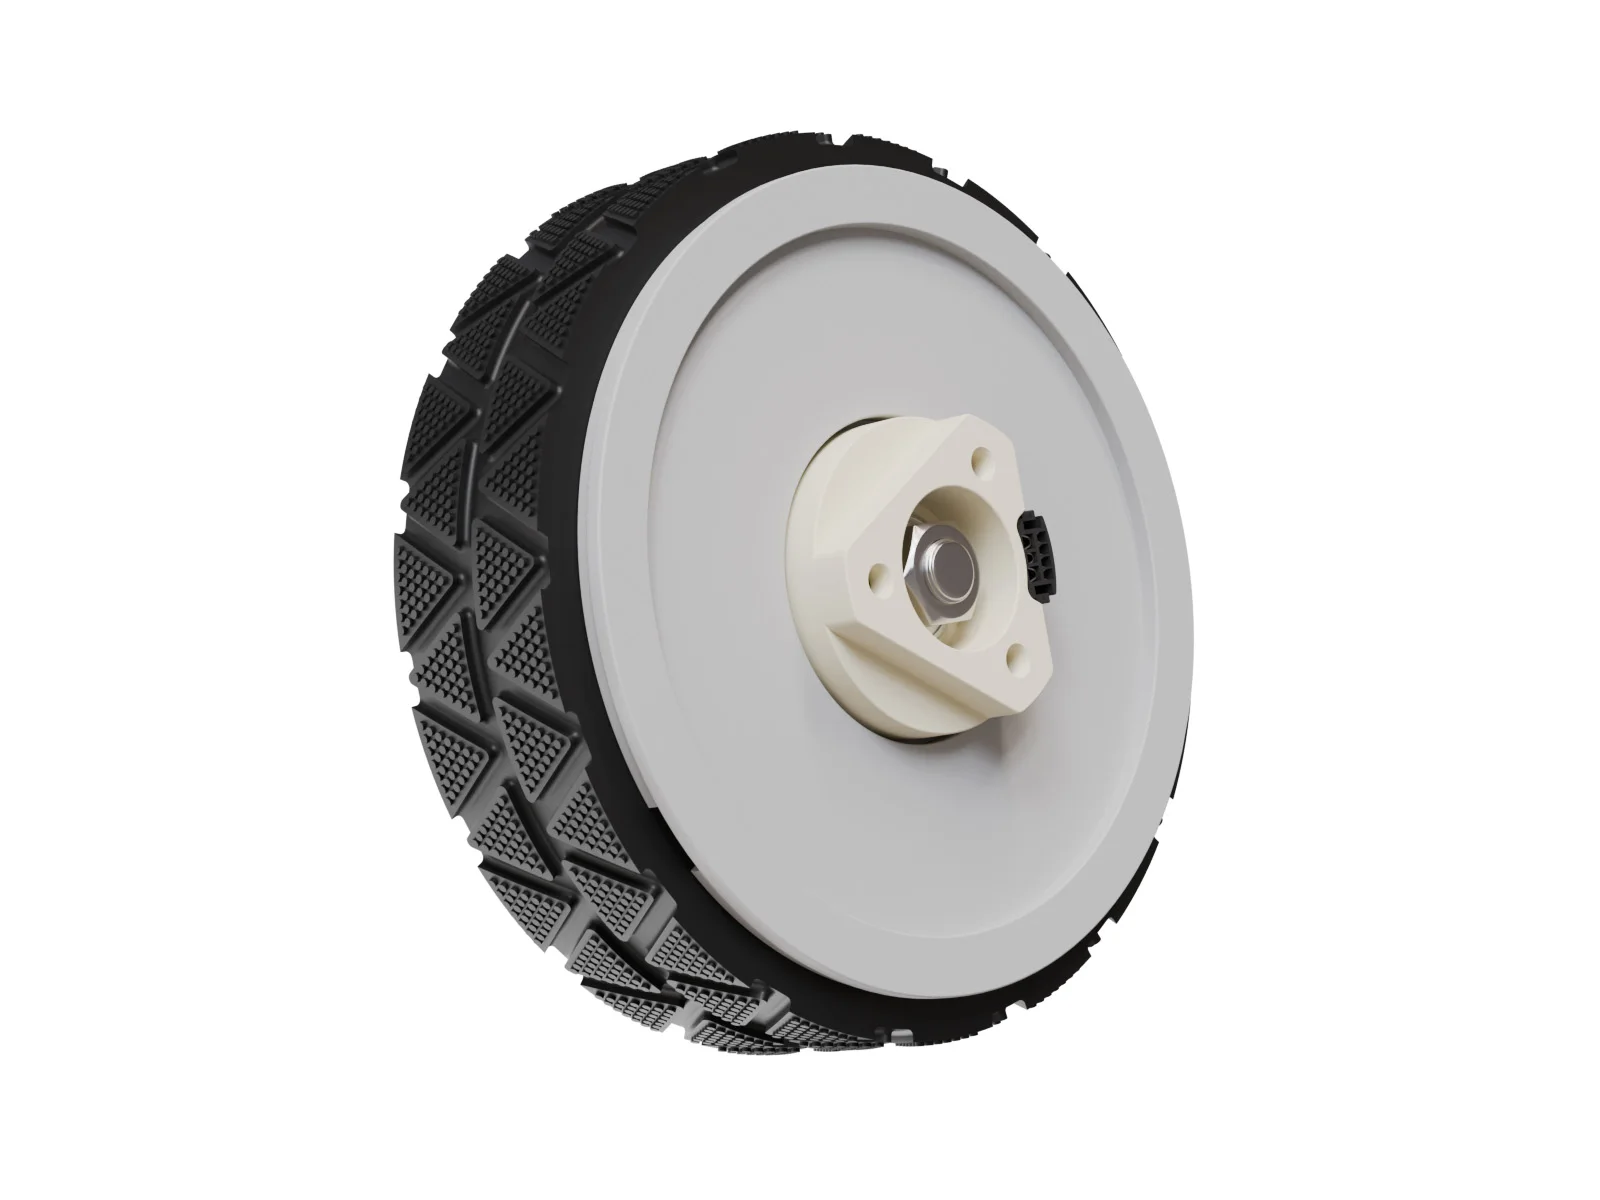
Mi valoración técnica del Waveshare DDSM210 es la de un motor integrado pensado para simplificar proyectos de robótica: reúne motor síncrono de imanes permanentes con rotor exterior, encoder y electrónica de accionamiento en una sola unidad. La ventaja práctica es reducir componentes externos y trabajar con control de velocidad o posición mediante UART, en lugar de combinar un motor convencional, un reductor y un controlador independiente. Waveshare documenta modos de control, lectura de datos como velocidad, posición y corriente, y funciones de protección.
La cifra de par nominal de 0,25 N·m y la velocidad nominal de 98 rpm apuntan a aplicaciones de baja velocidad y carga moderada, como ruedas de una plataforma móvil pequeña o articulaciones ligeras. No lo elegiría por el par de rotor bloqueado de 0,85 N·m: ese valor describe una condición de bloqueo y no un nivel de trabajo continuo. Para dimensionar un mecanismo, conviene calcular el par necesario durante el movimiento real y dejar margen para arranques, cambios de dirección y rozamiento.
Hay, además, una discrepancia importante entre fichas disponibles. La documentación técnica de Waveshare indica una alimentación de 11 a 22 V, 260 g y 0,5 A de corriente nominal; otros datos publicados para el modelo muestran valores distintos, como 9 a 28 V, 216 g y 1,1 A. Antes de comprar la fuente, el controlador o diseñar el soporte, comprobaría la revisión concreta del motor y su documentación asociada: no trataría esos valores como intercambiables.
Calidad de construcción y materiales
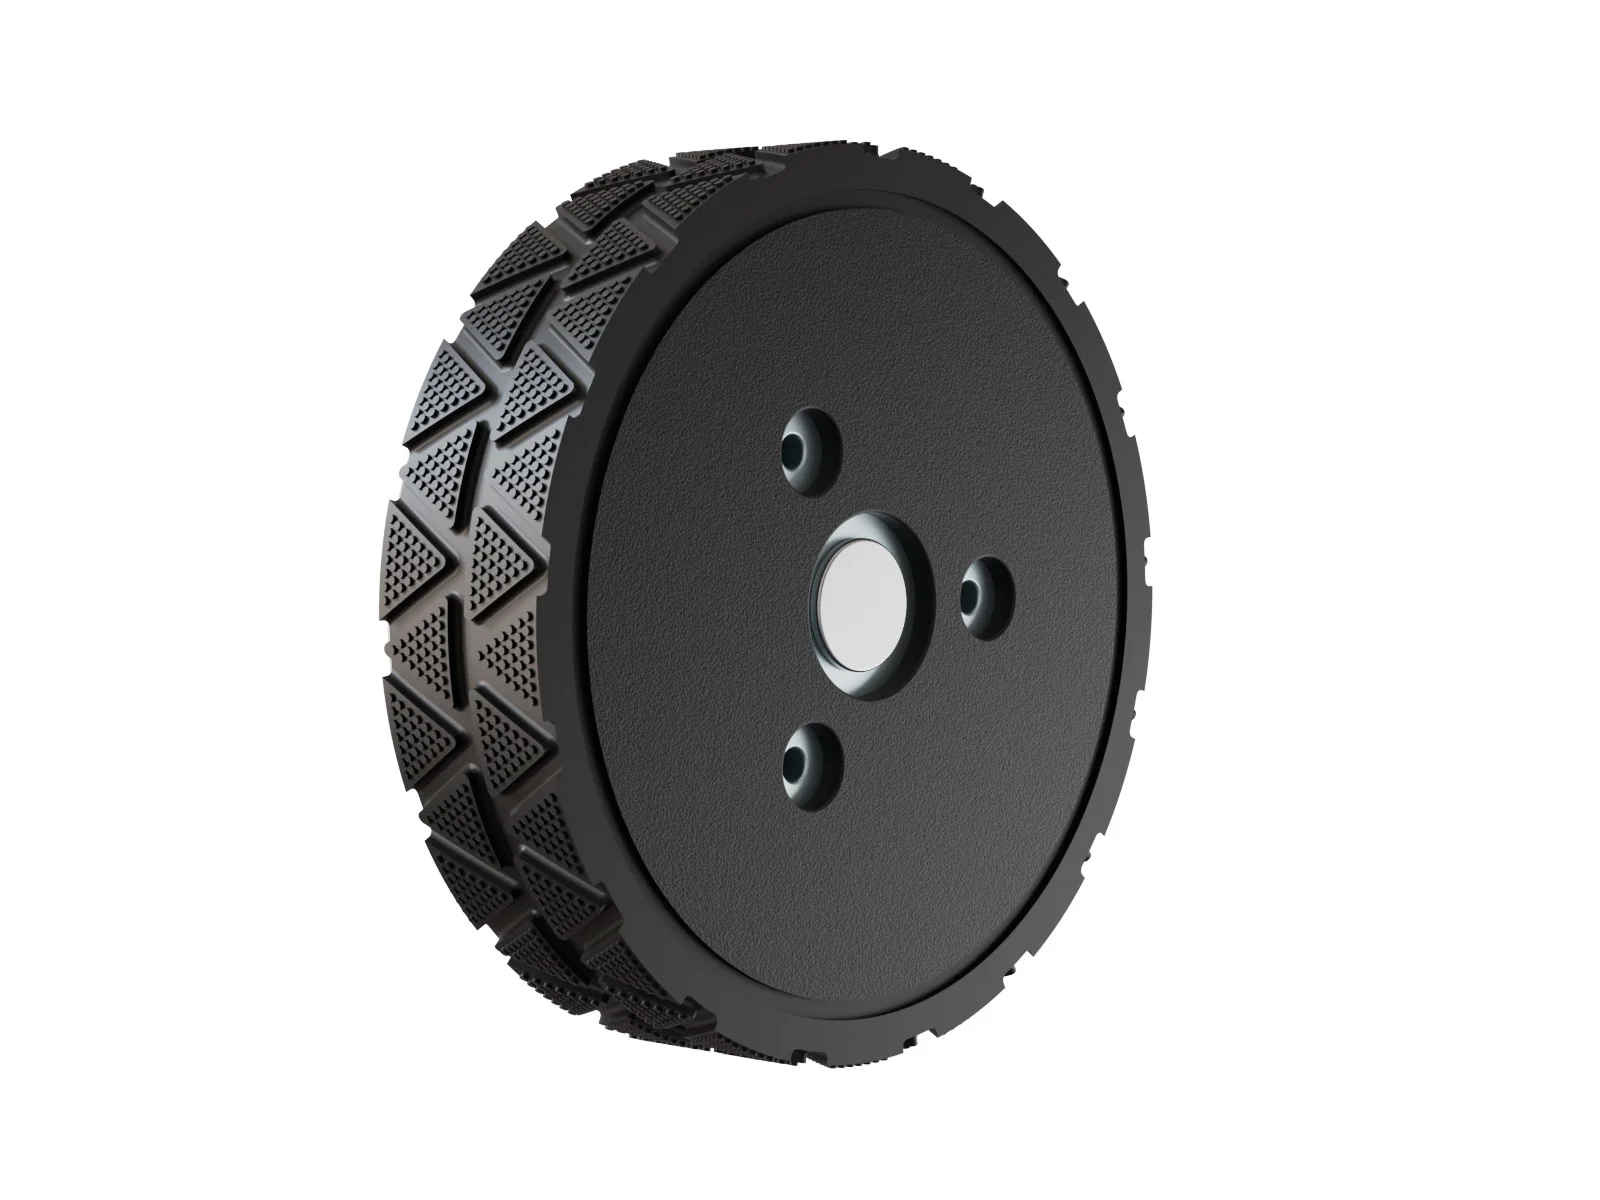
El formato de rotor exterior y accionamiento directo evita el tren de engranajes de una solución con reductora. Eso elimina holguras mecánicas propias del engranaje y puede simplificar el montaje, aunque no significa que cualquier mecanismo vaya a tener precisión perfecta: la rigidez del soporte, la carga lateral sobre el eje y el ajuste del control también influyen.
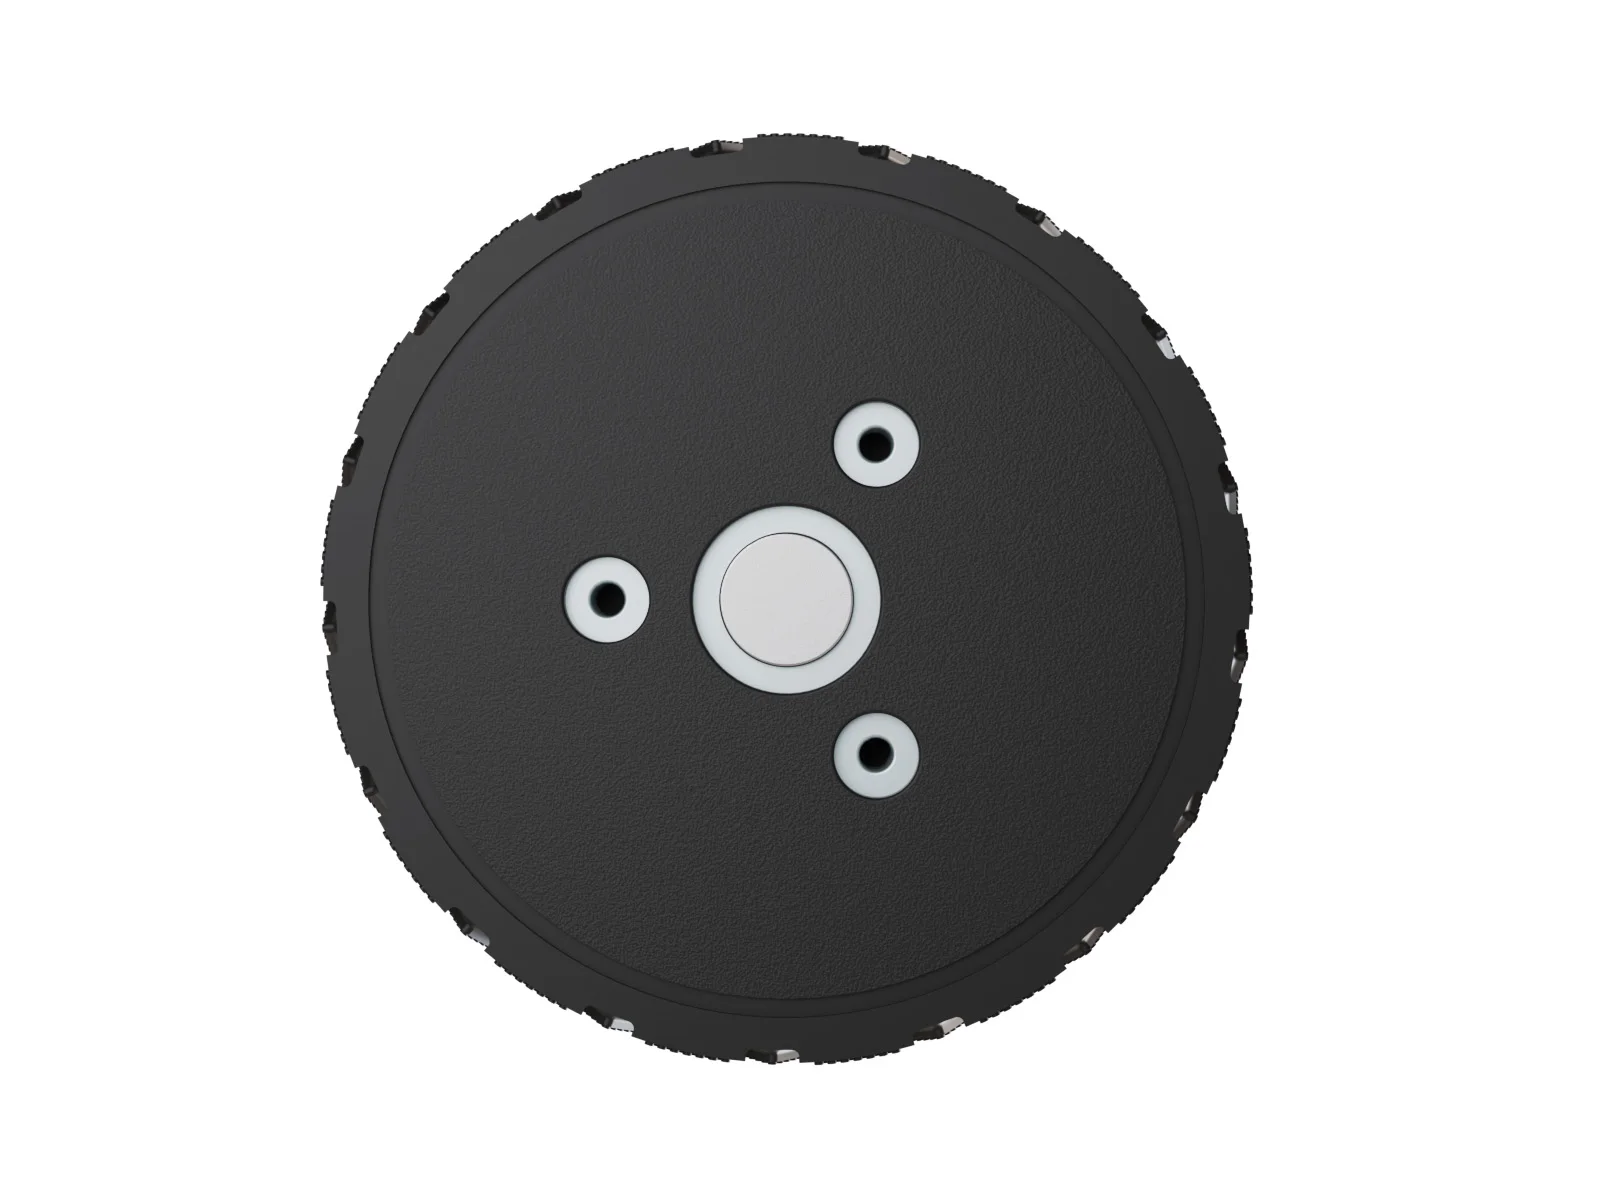
El conjunto integrado resulta atractivo cuando el espacio es limitado y se quiere reducir el cableado entre motor y electrónica. La documentación especifica un conector ZH1.5 de cuatro contactos para la interfaz, con UART, masa y alimentación, además de agujeros de montaje concretos; comprobaría el plano mecánico antes de fabricar una pieza o encargar un chasis. Los orificios son pasantes y requieren tornillos autorroscantes, un detalle que conviene contemplar para no confiar en roscas que no existen.
Compatibilidad y rendimiento
La compatibilidad no depende solo de que la fuente entregue corriente continua dentro del intervalo correcto. También hay que respetar el cableado y el protocolo UART. La documentación de Waveshare describe una comunicación serie a 115200 baudios y control en bucle de velocidad y posición; la posición se expresa dentro de un recorrido de 0 a 360 grados. El encoder se especifica como 4096 cuentas, equivalente a 12 bits.
En una plataforma móvil de cuatro ruedas, por ejemplo, conectaría primero un motor, validaría el sentido de giro y las lecturas de velocidad, y después integraría el resto. En una articulación de brazo ligero, probaría el movimiento sin carga antes de ajustar la posición objetivo. No asumiría que una placa de control cualquiera sirve solo por disponer de UART: hay que comprobar niveles eléctricos, protocolo, conector y forma de alimentación. La documentación indica que la interfaz UART TTL de 3,3 V puede funcionar con microcontroladores de ese nivel, pero aun así verificaría el pinout antes de conectar.
La velocidad sin carga de 210 ± 11 rpm no es una expectativa realista con una rueda apoyada en el suelo o una articulación cargada. El comportamiento dependerá de la tensión efectiva, la carga y las pérdidas mecánicas. Para seleccionar una aplicación, tomaría como referencia inicial los datos nominales y validaría la temperatura y el consumo durante una prueba progresiva.
Puntos fuertes y aspectos mejorables
- A favor: motor, encoder y accionamiento integrados; control por UART; realimentación de movimiento y modos de posición y velocidad.
- A favor: el accionamiento directo evita una reductora externa y sus holguras asociadas.
- A mejorar: las especificaciones de alimentación, peso y corriente no son uniformes entre las fichas consultadas; verificar la unidad concreta es esencial.
- A mejorar: exige atención al protocolo y al montaje; no es un motor desnudo que pueda conectarse directamente a cualquier controlador.
- A tener en cuenta: no daría por supuesto que está protegido frente a agua o polvo sin una clasificación ambiental confirmada.
Veredicto del experto
Consideraría el DDSM210 para robótica educativa avanzada, vehículos móviles pequeños y mecanismos que necesiten control de velocidad o posición sin añadir una reductora. Su integración puede ahorrar espacio y trabajo de diseño, pero la elección debe basarse en el par nominal y en la carga real, no en el valor de rotor bloqueado.
Antes de instalarlo, confirmaría la revisión y las especificaciones eléctricas, revisaría el plano de montaje y prepararía una fuente con margen de corriente. Durante las primeras pruebas fijaría firmemente el motor, mantendría libres las partes giratorias y comprobaría temperatura, consumo y respuesta bajo carga gradual. Con esas verificaciones, puede ser una solución práctica; sin ellas, las diferencias entre fichas y la dependencia del protocolo pueden convertir una integración sencilla en una depuración innecesaria.