
Análisis de Experto
Experto verificado
Análisis general del producto
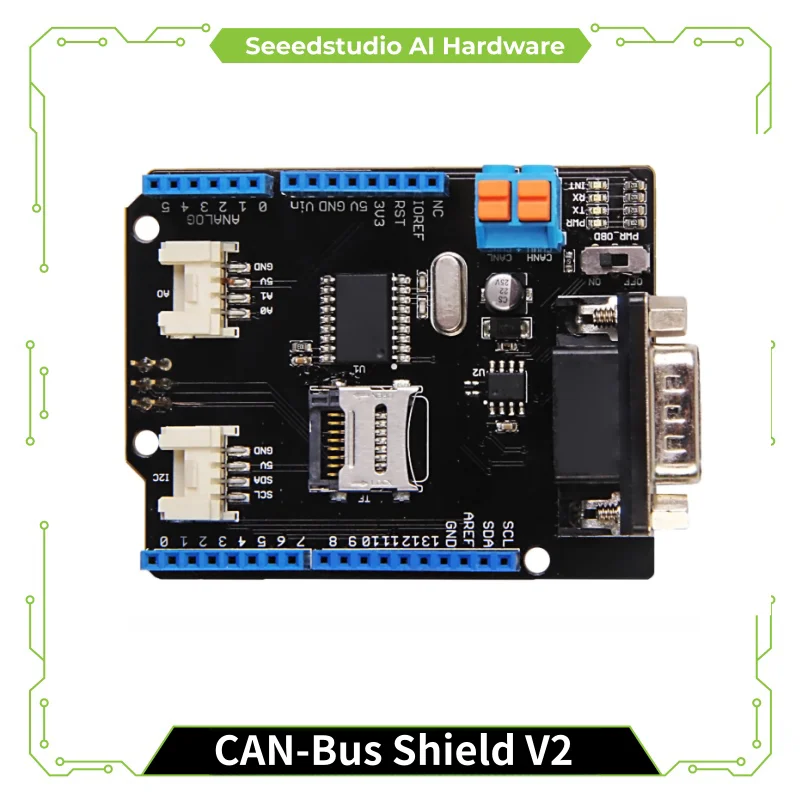
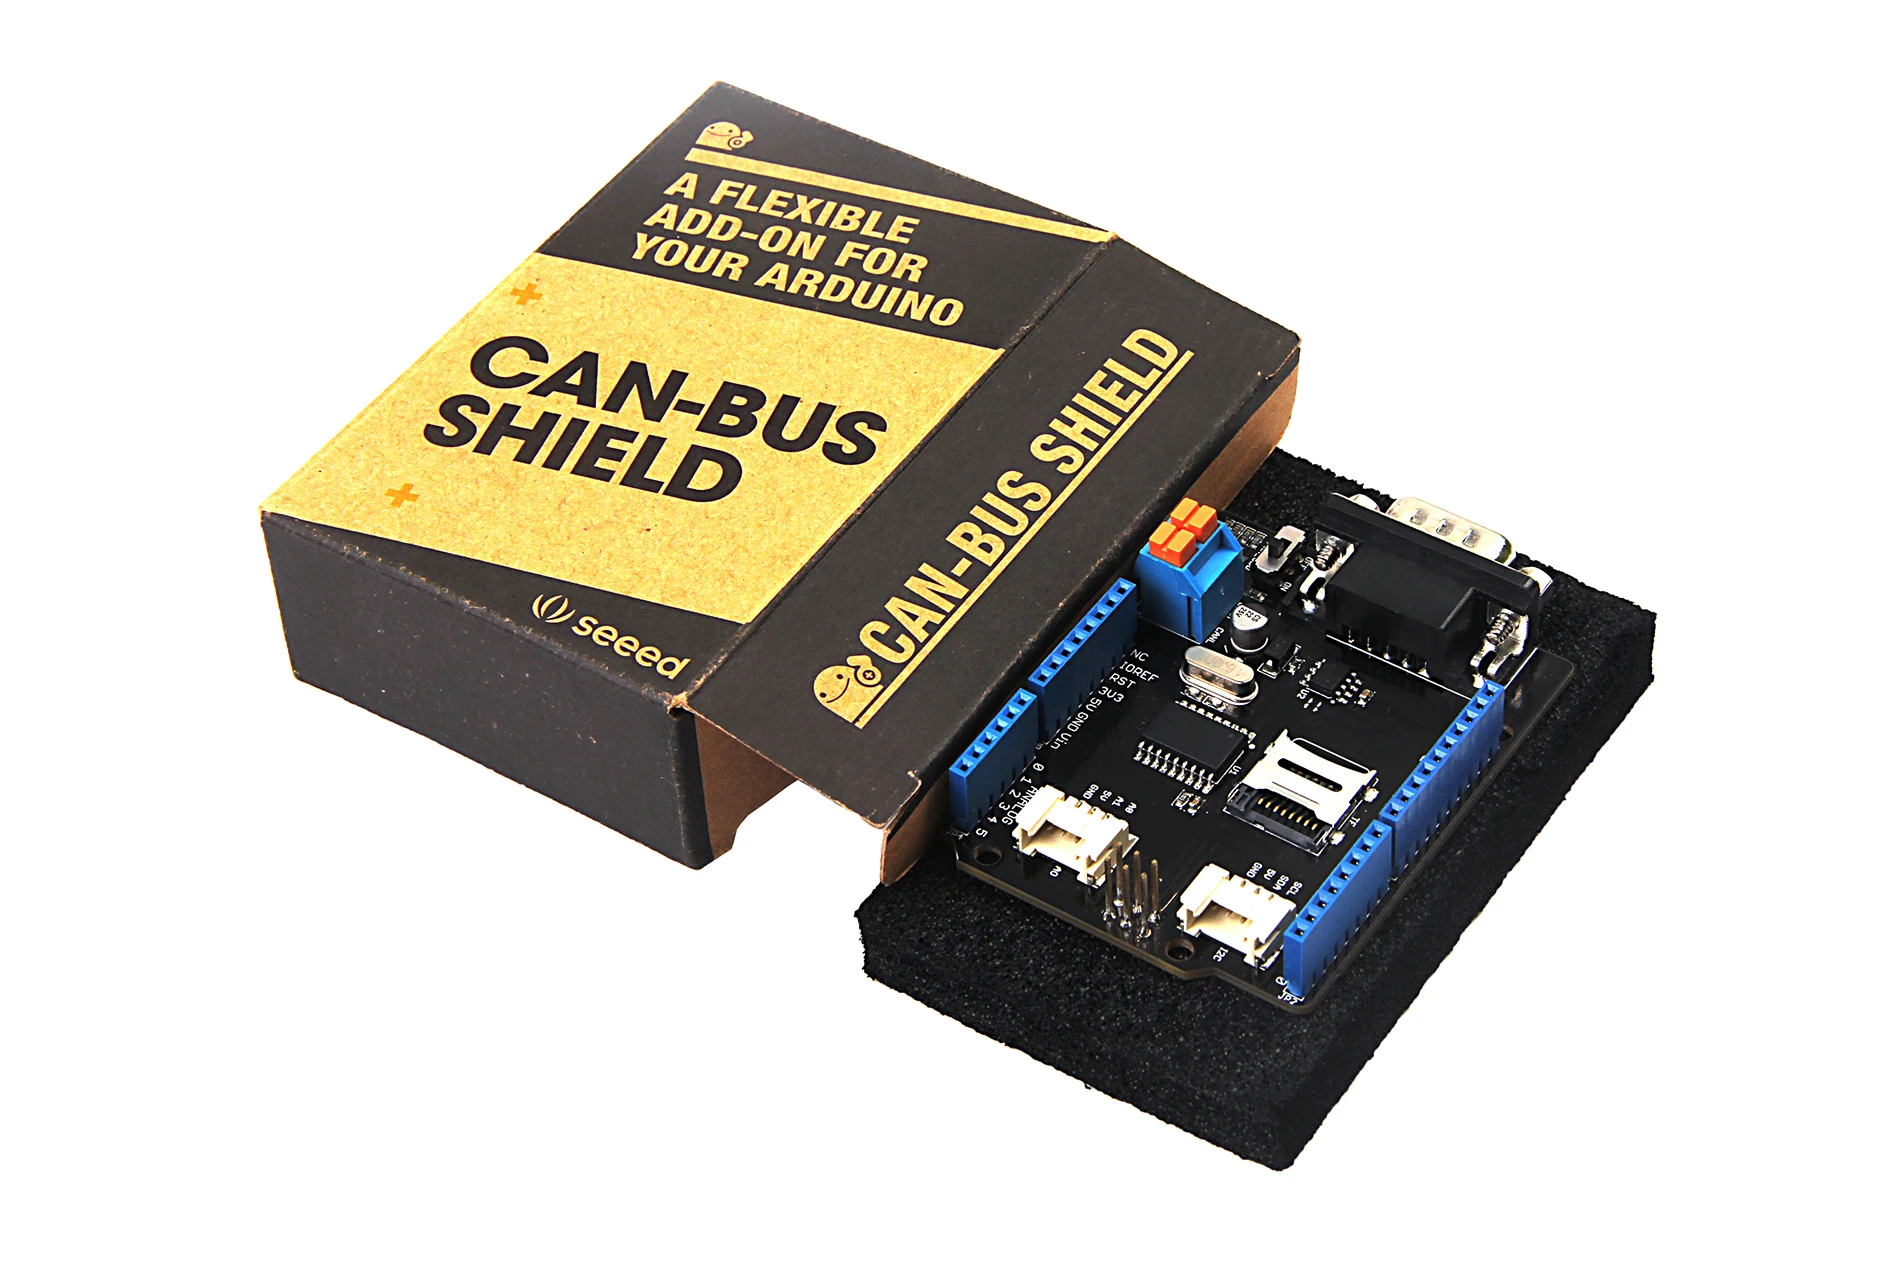
Mi valoración técnica es que el Seeed Studio CAN-BUS Shield V2 resulta interesante para añadir comunicación CAN a una plataforma Arduino sin diseñar desde cero la etapa de control y la interfaz física del bus. El MCP2515 gestiona el protocolo CAN y se comunica con la placa anfitriona mediante SPI; el MCP2551 actúa como transceptor, convirtiendo las señales lógicas en las señales diferenciales que circulan por CAN. Esta separación facilita el aprendizaje y el prototipado, aunque implica que el microcontrolador sigue dependiendo del programa, la biblioteca y la configuración de red adecuados.
El conjunto admite CAN 2.0B, tramas estándar de 11 bits y extendidas de 29 bits, además de tramas remotas. La velocidad máxima indicada es de 1 Mb/s, pero no debe interpretarse como un valor que vaya a funcionar automáticamente en cualquier montaje: hay que configurar el controlador para coincidir con la velocidad de los demás nodos y respetar las condiciones eléctricas de la red. No es compatible con CAN FD, por lo que no lo elegiría para proyectos que necesiten ese formato. El fabricante confirma el uso de los chips MCP2515 y MCP2551 y la compatibilidad documentada con Arduino Uno, Mega, Leonardo y Seeeduino V4.2.
Calidad de construcción y materiales
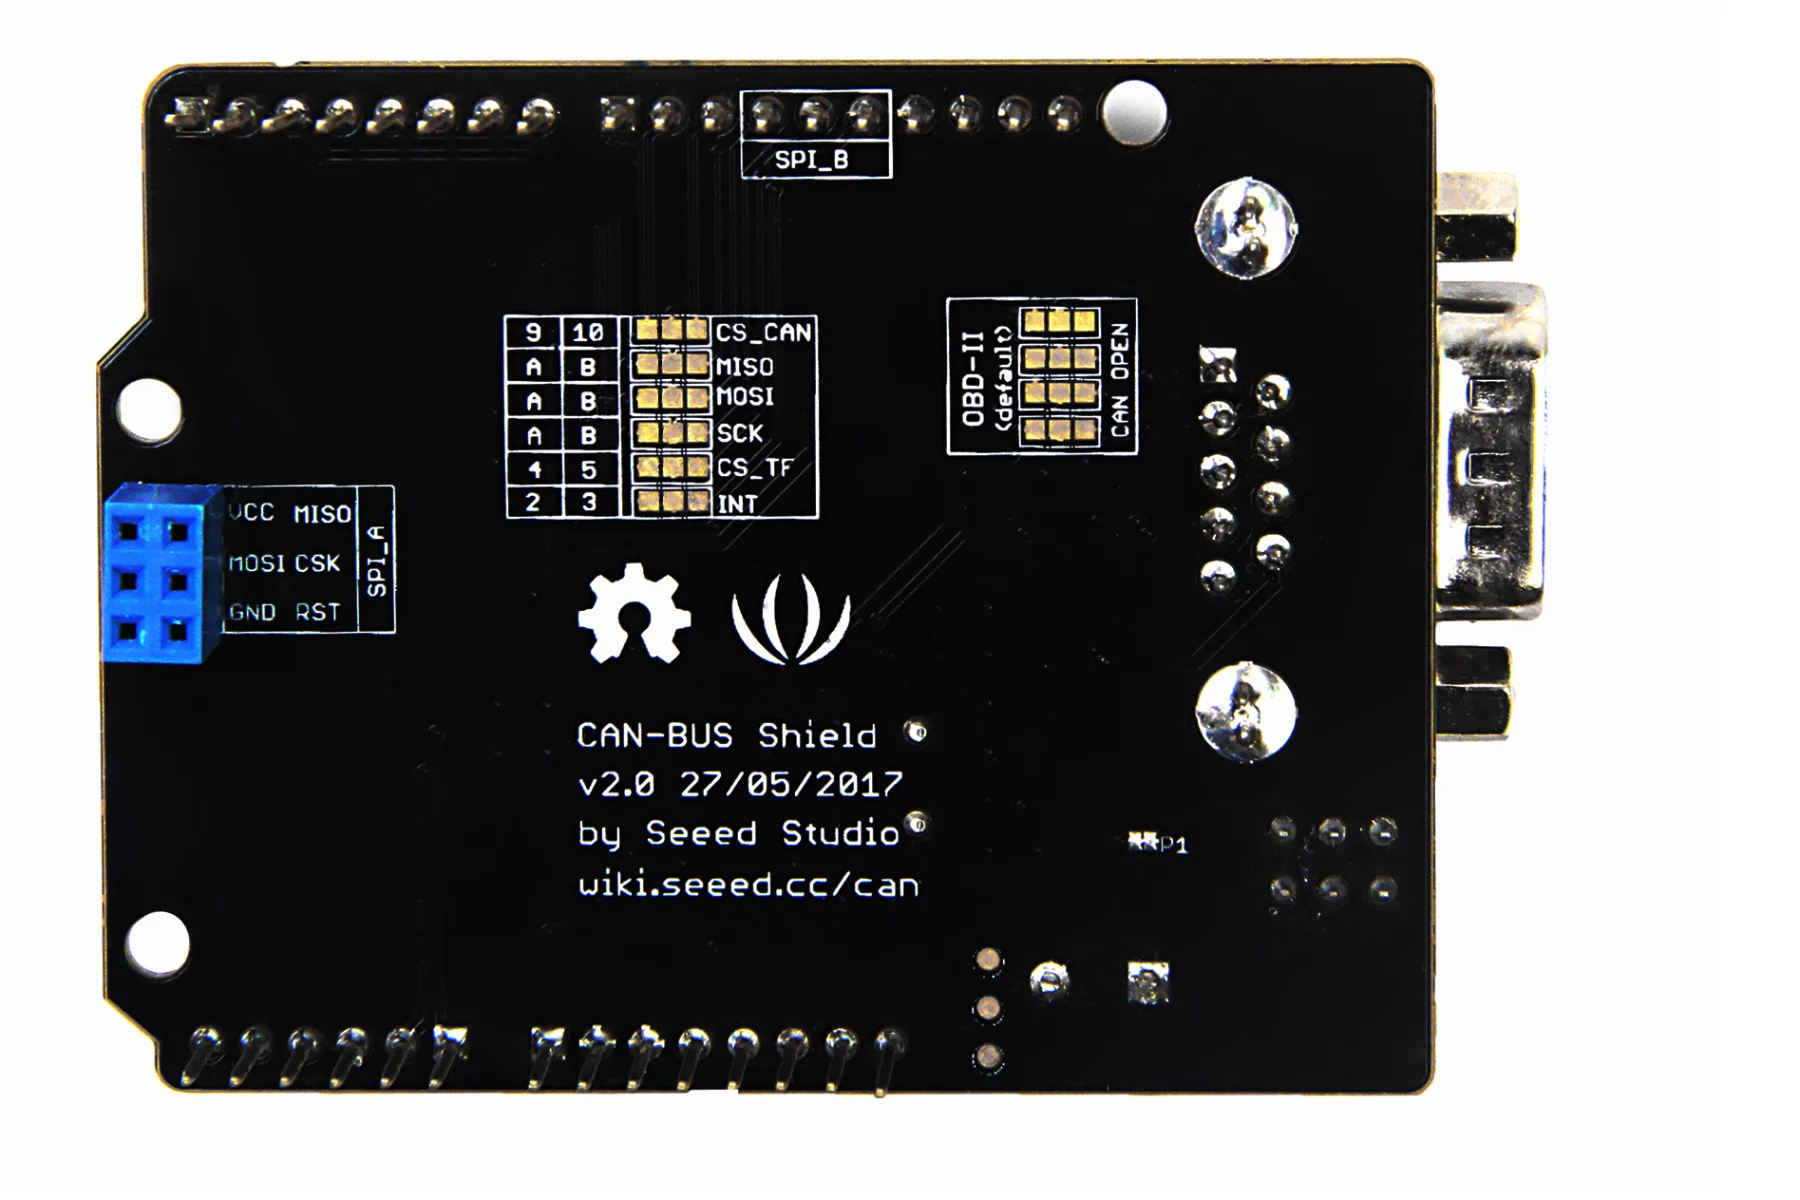
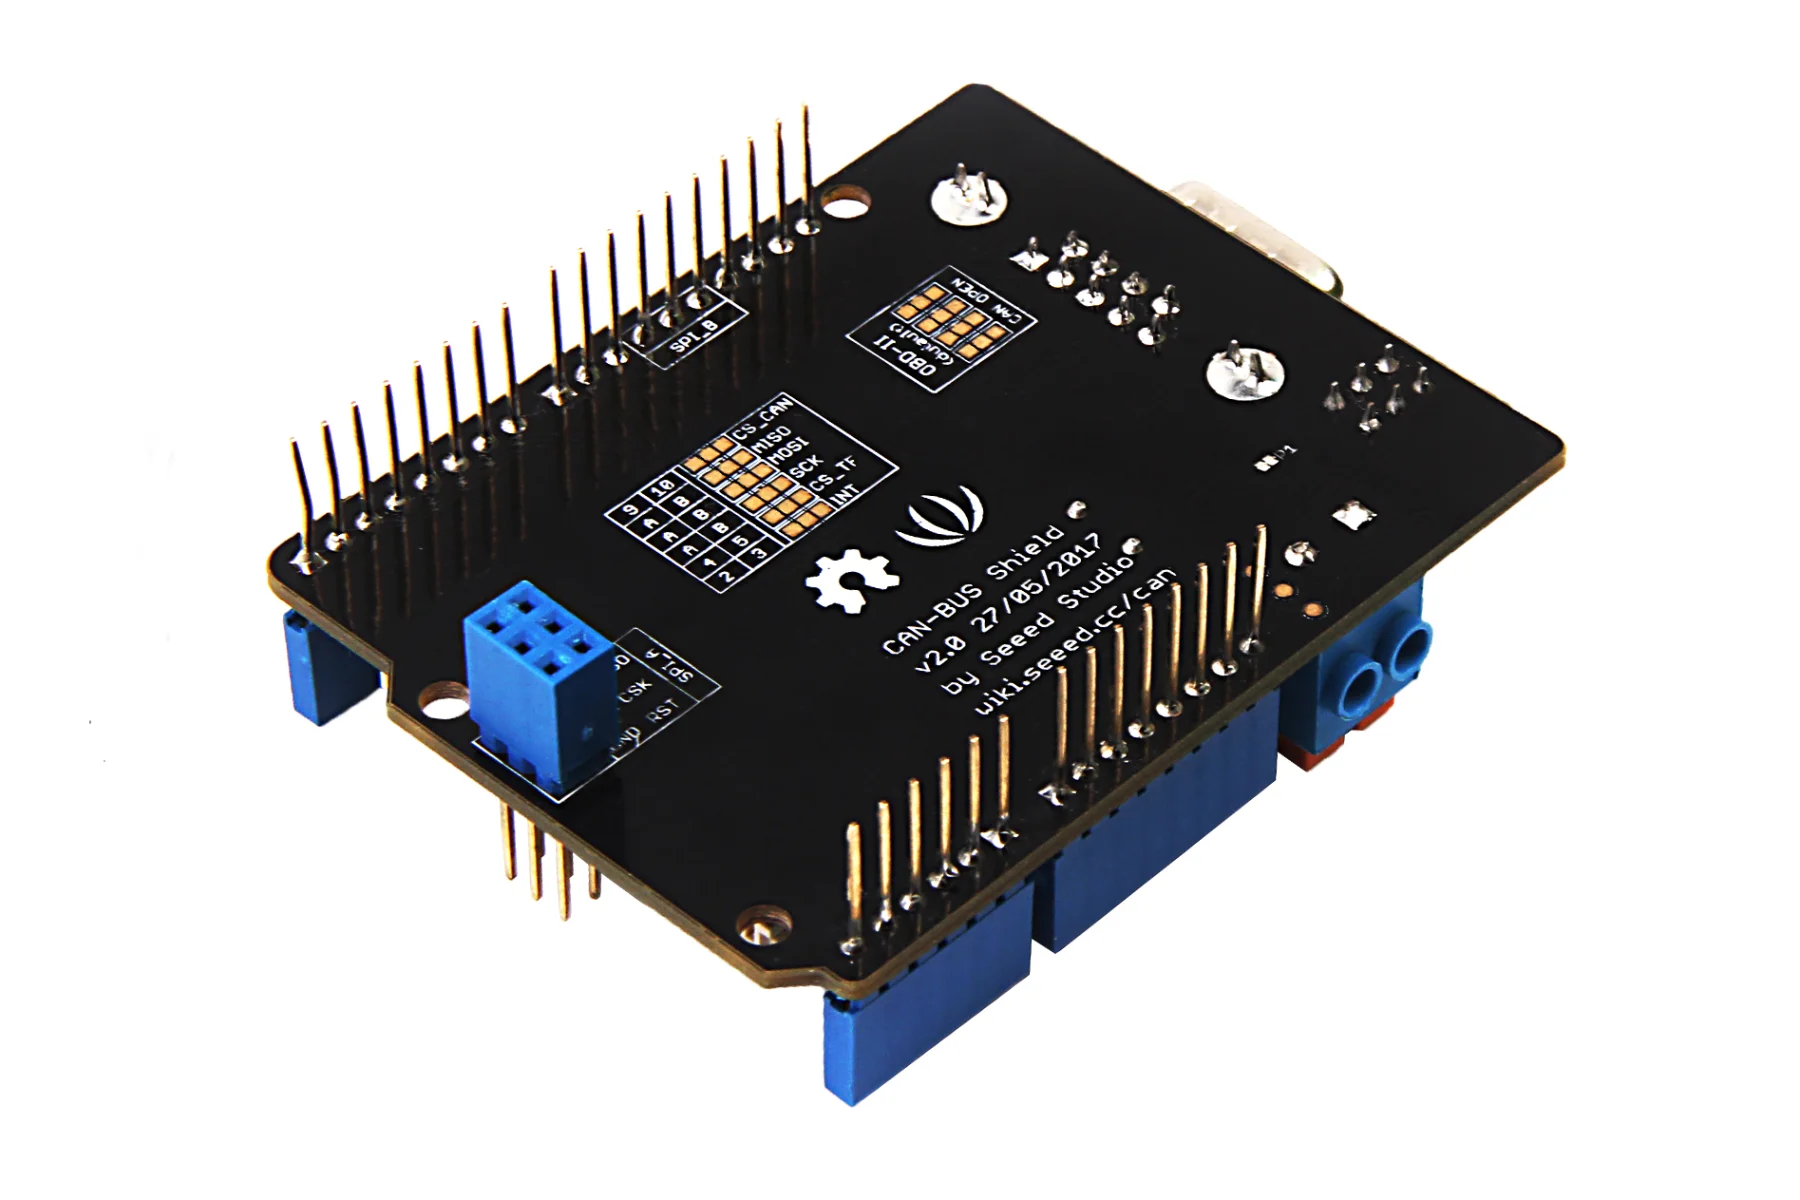
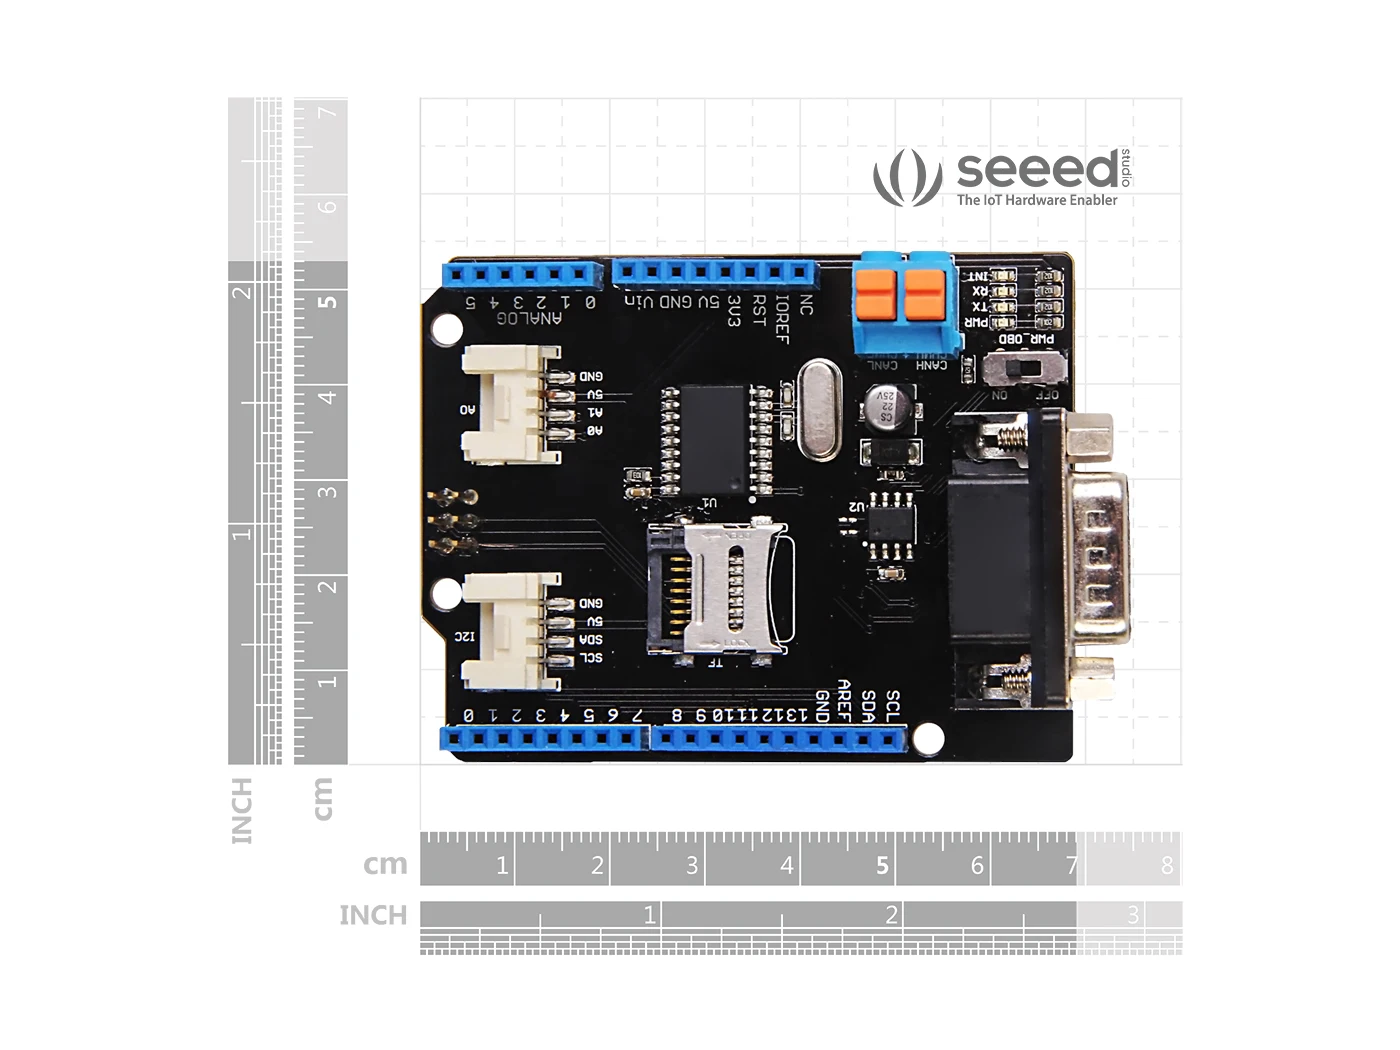
No atribuiría una robustez industrial a un shield pensado principalmente para montajes de desarrollo. Su valor está en integrar varias opciones de conexión: terminal de tornillo para CAN_H y CAN_L y conector DB9. Este último tiene una configuración seleccionable entre el pinout OBD-II y el CAN estándar; el ajuste predeterminado es OBD-II. Conviene comprobar el cableado del adaptador y la posición de los puentes antes de conectar el equipo, porque la presencia de un DB9 no garantiza por sí sola que todos los cables utilicen la misma asignación de pines.
La V2 también incorpora una ranura para tarjeta TF y permite elegir mediante puentes los pines de selección correspondientes. La interrupción del controlador puede configurarse en D2 o D3, lo que ayuda a adaptar el shield a otros periféricos que ocupen esos pines. Son opciones útiles en un prototipo, aunque obligan a revisar la configuración física y el código como un conjunto: un conflicto de pines puede dar síntomas de fallo de comunicación difíciles de distinguir de un problema del bus.
Compatibilidad y rendimiento
Lo plantearía para una prueba de banco con dos nodos CAN, por ejemplo, dos Arduino Uno con sus shields, uno enviando mensajes y otro registrándolos o reaccionando a ellos. En una configuración así se pueden validar primero el intercambio de tramas y la lectura de identificadores, antes de conectar el montaje a una instalación real. El MCP2515 ofrece recepción con búferes y filtrado de mensajes, mientras que el uso de SPI deja disponibles recursos del microcontrolador para la lógica de la aplicación.
Para un sistema de adquisición de datos, la ranura TF puede resultar práctica si se quiere guardar información localmente, pero comparte el entorno de pines SPI y requiere gestionar correctamente las señales de selección. También comprobaría que la placa anfitriona tiene el formato físico y los niveles eléctricos adecuados: la compatibilidad anunciada con placas Arduino concretas no equivale a compatibilidad universal con cualquier placa de 3,3 V, formato compacto o distribución de pines distinta.
En una red CAN, la velocidad debe coincidir en todos los nodos y el cableado debe incluir la terminación que corresponda a la topología. Para empezar, usaría una red de prueba corta, revisaría las conexiones CAN_H y CAN_L y comprobaría la comunicación con un segundo nodo conocido. No conectaría el shield directamente a una red de vehículo en funcionamiento sin entender antes el pinout, la velocidad y el efecto que pueden tener los mensajes transmitidos.
Puntos fuertes y aspectos mejorables
- A favor: integra controlador y transceptor, admite tramas CAN 2.0B estándar y extendidas, y ofrece conexiones mediante terminal y DB9.
- A favor: los puentes de selección para el pinout, la interrupción y la ranura TF dan margen para adaptar el montaje.
- A mejorar: requiere una placa anfitriona, cableado y programación; no es una solución autónoma ni incluye por sí sola el software del proyecto.
- A mejorar: la configuración de los puentes y la asignación de pines puede complicar la puesta en marcha si se apila junto a otros shields.
- A tener en cuenta: su límite de protocolo es CAN 2.0B; para CAN FD hace falta hardware compatible con ese estándar.
Frente a un módulo CAN básico, el formato shield puede simplificar el montaje sobre placas Arduino compatibles y aporta más opciones de conexión. En cambio, un adaptador CAN para plataformas distintas puede ser más apropiado cuando se trabaja con otros formatos o se necesita compatibilidad nativa con CAN FD.
Veredicto del experto
Recomendaría el Seeed Studio CAN-BUS Shield V2 para aprendizaje, prototipos y adquisición de datos CAN con placas Arduino compatibles. Sus puntos más útiles son la combinación MCP2515/MCP2551, las dos alternativas de conexión física y los puentes configurables. Antes de comprarlo, confirmaría el formato de la placa anfitriona, los pines SPI disponibles, el pinout del cable y la necesidad —o no— de CAN FD. Para mantener un montaje fiable, desconectaría la alimentación antes de instalarlo o retirarlo y evitaría tirar de los cables conectados a los terminales.