Análisis de Experto
Experto verificado
Análisis general del producto
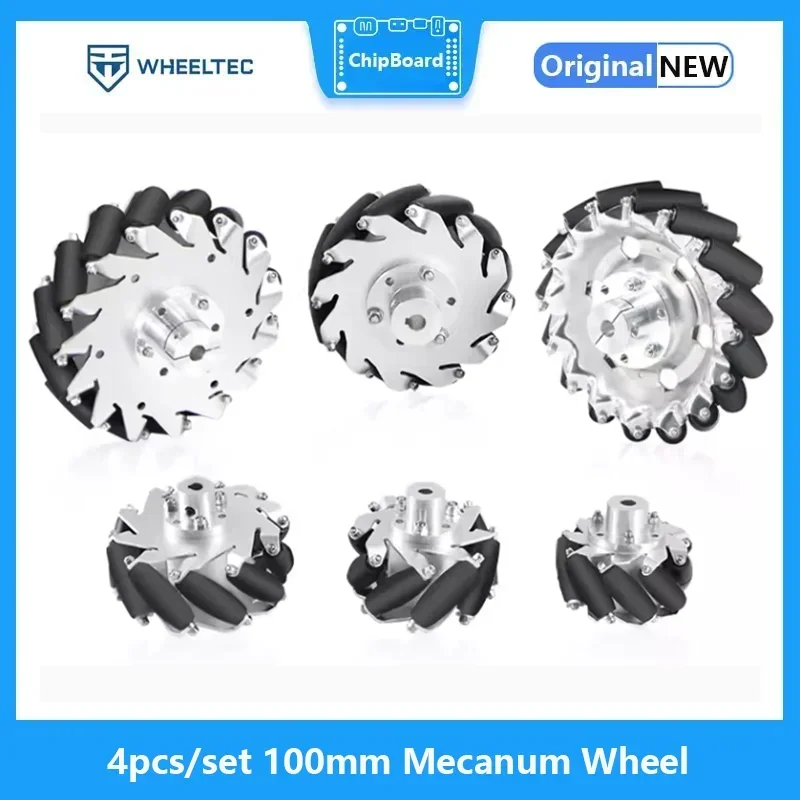
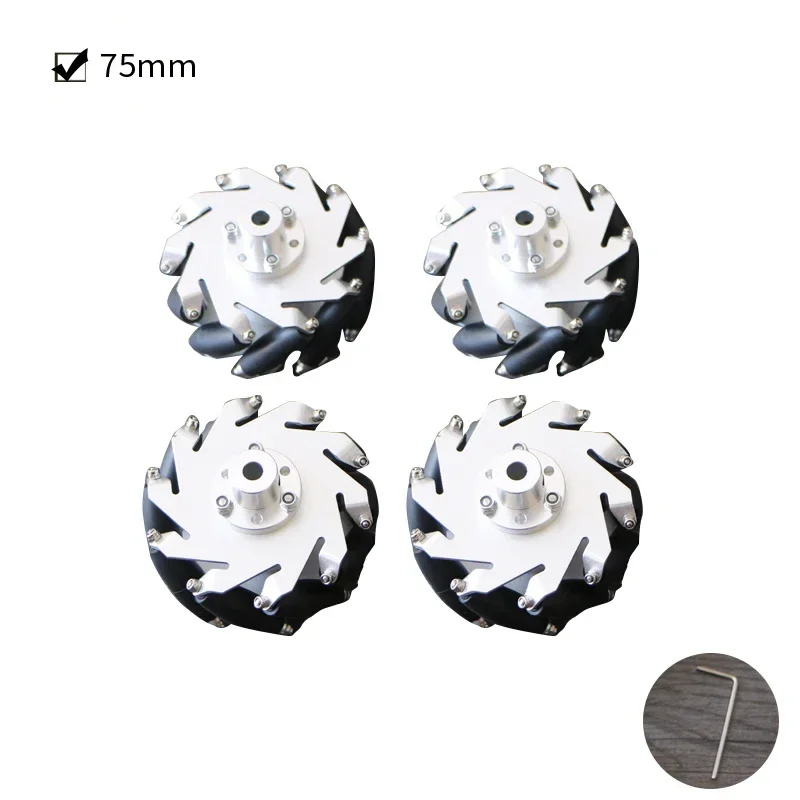
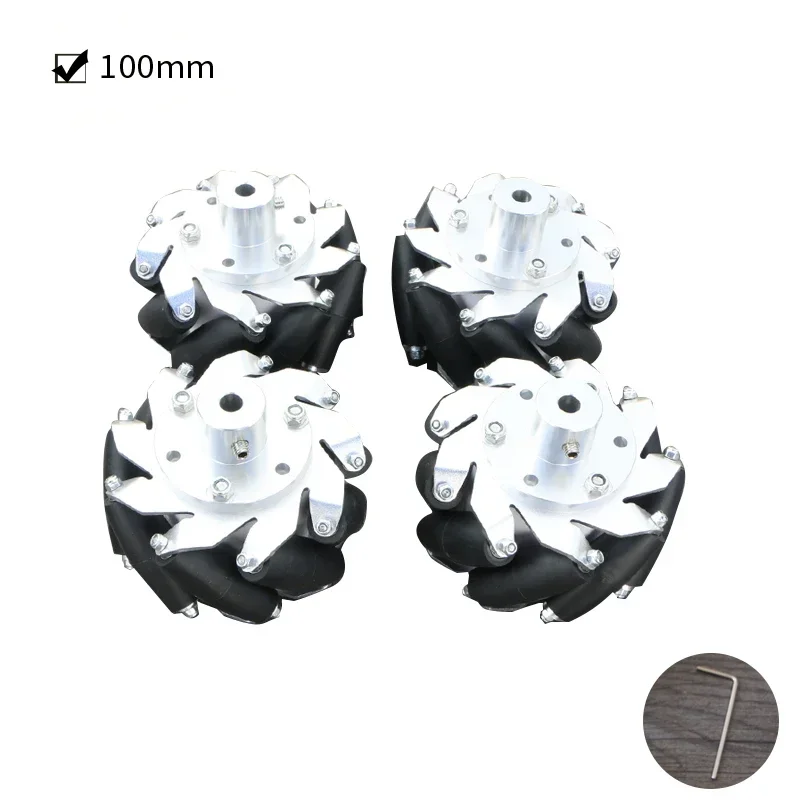
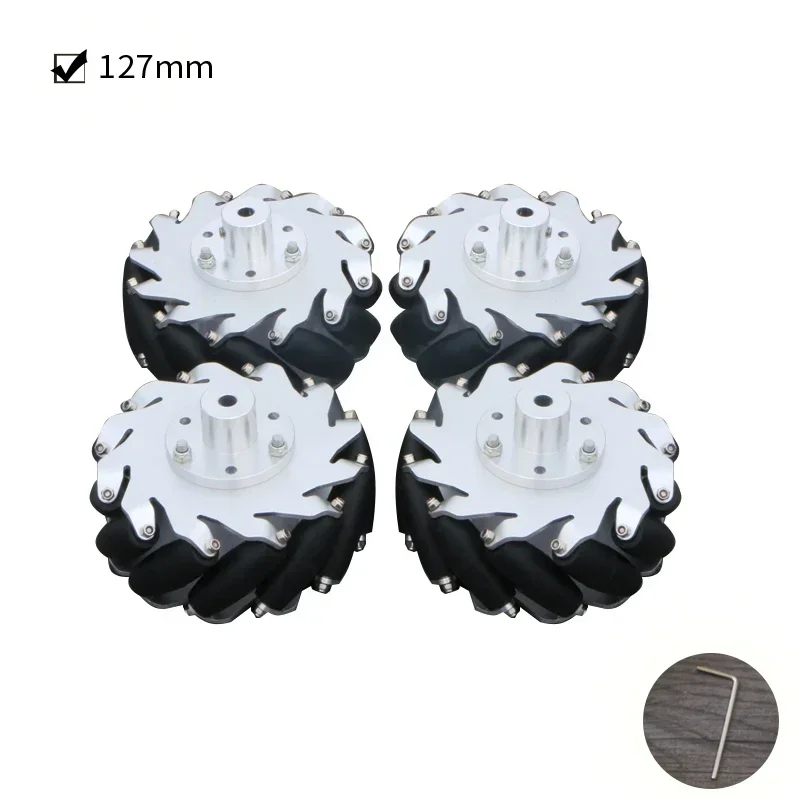
Mi valoración técnica es que este juego de cuatro ruedas Mecanum de 100 mm puede ser una base interesante para construir un robot móvil capaz de desplazarse lateralmente o en diagonal, además de avanzar, retroceder y girar. La ventaja no está solo en las ruedas: para aprovechar ese movimiento, el chasis debe llevar cuatro motores controlables por separado y una estrategia de control que coordine su velocidad y sentido de giro. Arduino o Raspberry Pi pueden gestionar la lógica, pero no accionan directamente los motores; hace falta incorporar los controladores de motor adecuados.
El principio Mecanum se basa en rodillos montados en diagonal alrededor de cada rueda. Al combinar el giro de las cuatro ruedas, el robot puede desplazarse sin tener que orientar primero el chasis hacia el destino. La disposición correcta de las ruedas izquierda y derecha es esencial: una instalación invertida altera los movimientos esperados y complica mucho la puesta a punto. citation src="2,5">
El diámetro de 100 mm sitúa el conjunto en un tamaño razonable para una plataforma robótica de sobremesa o un prototipo móvil mediano. Aun así, el diámetro por sí solo no permite determinar si el robot superará obstáculos, qué velocidad alcanzará o qué carga transportará; eso depende también del motor, la reducción, la alimentación, el peso del conjunto y el suelo.
Calidad de construcción y materiales
La estructura principal de aleación de aluminio es apropiada para un montaje que necesita conservar su geometría durante el uso, pero no basta para deducir el peso, la resistencia real o la calidad del mecanizado. En este tipo de rueda, también importa mucho el conjunto de rodillos: su giro debe ser fluido y uniforme, porque cualquier rodillo atascado o con holgura puede provocar vibraciones, ruidos y diferencias de tracción.
Revisaría cada rueda antes de montarla: que los rodillos giren sin puntos duros, que no haya holguras excesivas y que las piezas no presenten deformaciones visibles. También comprobaría el equilibrado visual al hacerlas girar a mano. En un robot, pequeñas diferencias entre ruedas pueden traducirse en desplazamientos diagonales imprecisos o en una trayectoria que se desvía al avanzar.
El principal dato pendiente es el sistema de fijación al eje. No asumiría que encaja directamente en cualquier motor: conviene confirmar diámetro, forma del eje, buje necesario, patrón de tornillos y espacio disponible junto al chasis. Otros juegos de 100 mm pueden incluir adaptadores o especificar compatibilidades concretas; no se debe dar por hecho que esos accesorios forman parte de este conjunto. citation src="1,2">
Compatibilidad y rendimiento
En una configuración cotidiana de pruebas, por ejemplo, una placa Arduino o una Raspberry Pi con cuatro motores reductores y sus controladores, el reto principal no suele ser conectar la controladora, sino ajustar el movimiento. Para avanzar recto, las cuatro ruedas deben girar con velocidades comparables; para desplazarse de lado o en diagonal, la mezcla de velocidades debe corresponder a la orientación de los rodillos. Una calibración sencilla sobre suelo liso ayuda a detectar diferencias entre motores antes de probar maniobras más complejas.
Las ruedas Mecanum funcionan mejor en superficies firmes y relativamente lisas. En alfombra gruesa, juntas pronunciadas o suelos con residuos, los rodillos pueden perder continuidad de contacto y el movimiento lateral volverse menos predecible que el avance convencional. Tampoco elegiría la carga de diseño basándome solo en que el chasis sea de aluminio: no se especifican aquí una carga máxima ni las condiciones de uso admisibles, por lo que dimensionaría motores, estructura y batería con margen.
Para un robot de juego o de demostración, el movimiento lateral puede ser muy útil en espacios estrechos. En cambio, si el proyecto va a circular sobre superficies irregulares o prioriza la tracción y la sencillez, unas ruedas convencionales suelen ser una alternativa más simple de controlar. Las Mecanum aportan maniobrabilidad, pero exigen cuatro accionamientos bien coordinados y una puesta a punto más cuidadosa.
Puntos fuertes y aspectos mejorables
Puntos fuertes:
- El formato de cuatro ruedas permite plantear una plataforma omnidireccional completa.
- Los 100 mm ofrecen un tamaño versátil para prototipos DIY.
- La estructura de aluminio es adecuada como punto de partida para un montaje robótico.
- Es un diseño útil para aprender control de movimiento y experimentar con trayectorias laterales.
Aspectos mejorables:
- Faltan datos clave de montaje: eje, buje, tornillería y patrón de fijación.
- No se indica la carga máxima, el peso de cada rueda ni las condiciones recomendadas de uso.
- Las ruedas por sí solas no incluyen motores, controladores ni electrónica de potencia.
- El rendimiento dependerá mucho de la superficie, la alineación y la calibración de los cuatro motores.
Veredicto del experto
Lo considero un conjunto con sentido para un proyecto educativo o un robot DIY en el que el desplazamiento lateral sea un requisito real, no solo una característica llamativa. Antes de comprarlo o diseñar el chasis, confirmaría el acoplamiento mecánico con los motores y calcularía la carga total prevista; después, dedicaría tiempo a calibrar cada rueda y probaría primero sobre suelo liso.
Como mantenimiento, mantendría limpios los rodillos, revisaría periódicamente los tornillos y evitaría guardar el robot apoyado de manera que una sola rueda soporte una presión innecesaria. Su principal atractivo es la libertad de movimiento; su límite práctico es que esa libertad requiere un montaje compatible y un control más elaborado que el de una plataforma convencional.