Análisis de Experto
Experto verificado
Análisis general del producto
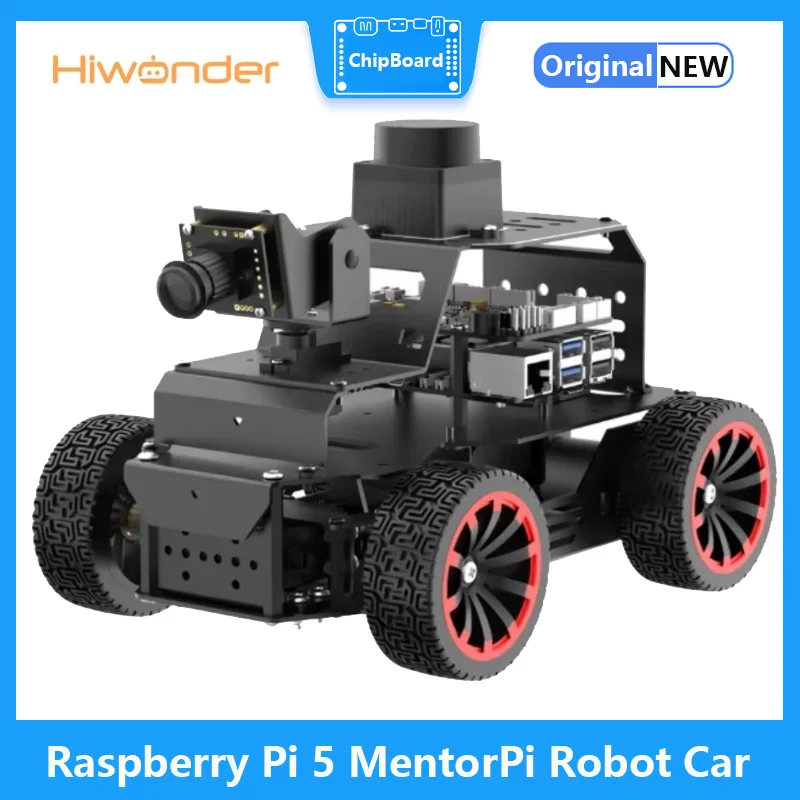
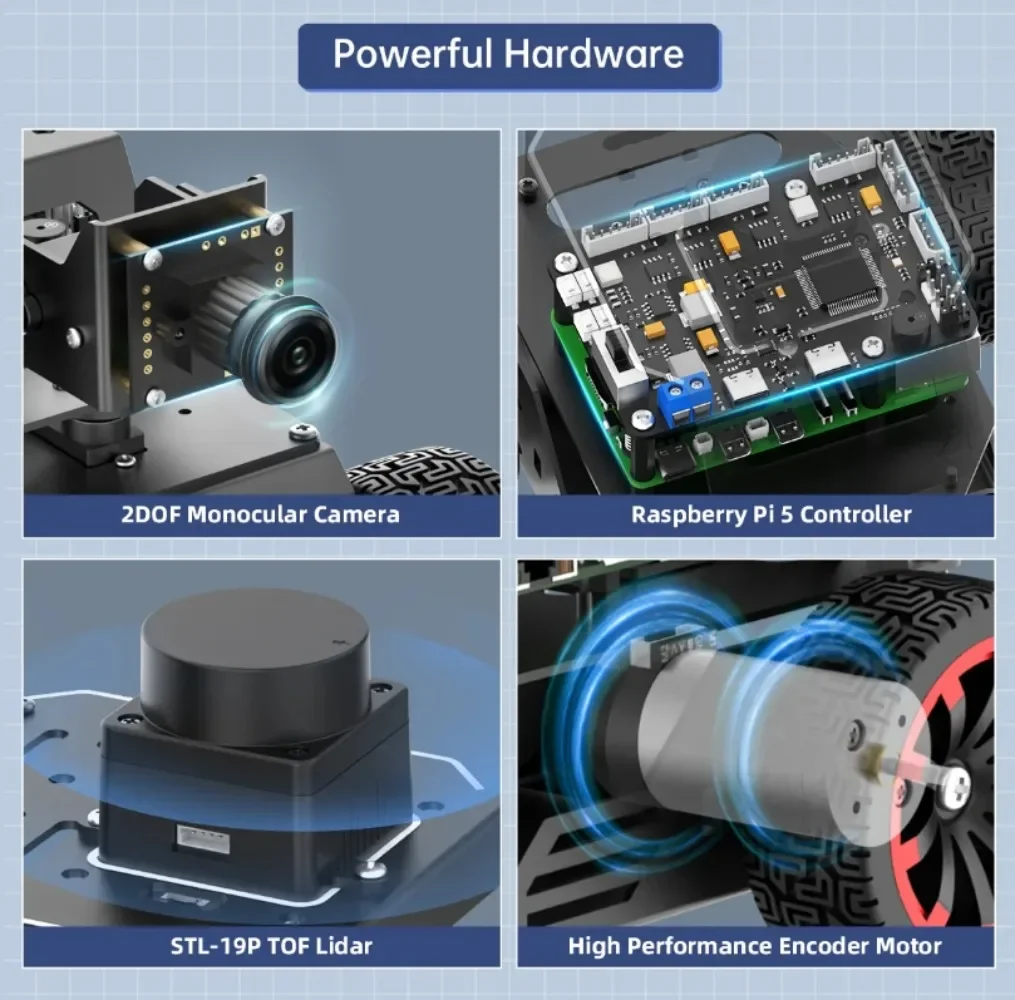
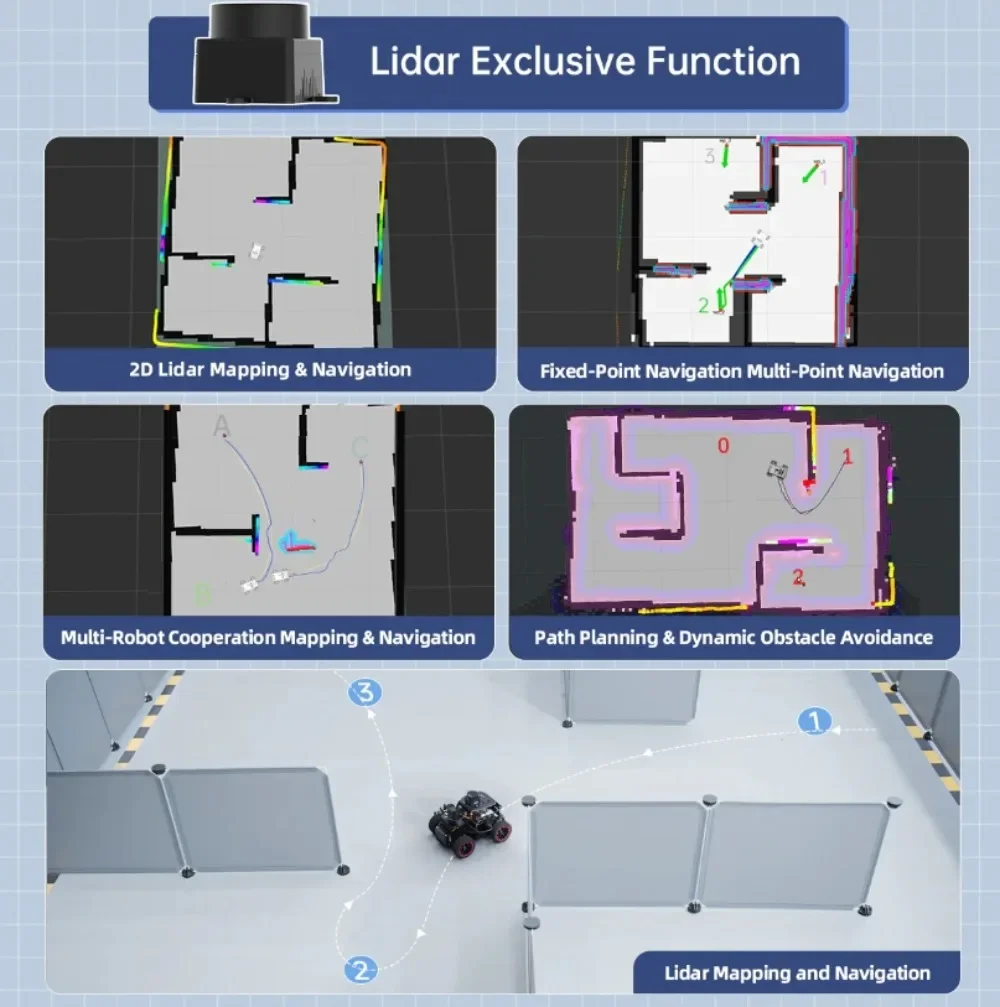
Mi valoración es la de una plataforma educativa y de experimentación en robótica móvil, no la de un coche autónomo listo para circular sin ajustes. La combinación de Raspberry Pi 5, ROS 2 Humble, LiDAR, cámara monocular y reconocimiento con YOLOv5 permite trabajar sobre una cadena de proyectos bastante completa: adquisición de sensores, localización, mapeo, planificación y percepción visual. Su principal atractivo está en poder conectar esas piezas dentro de un sistema ROS 2 real, con nodos y datos que se pueden inspeccionar y modificar.
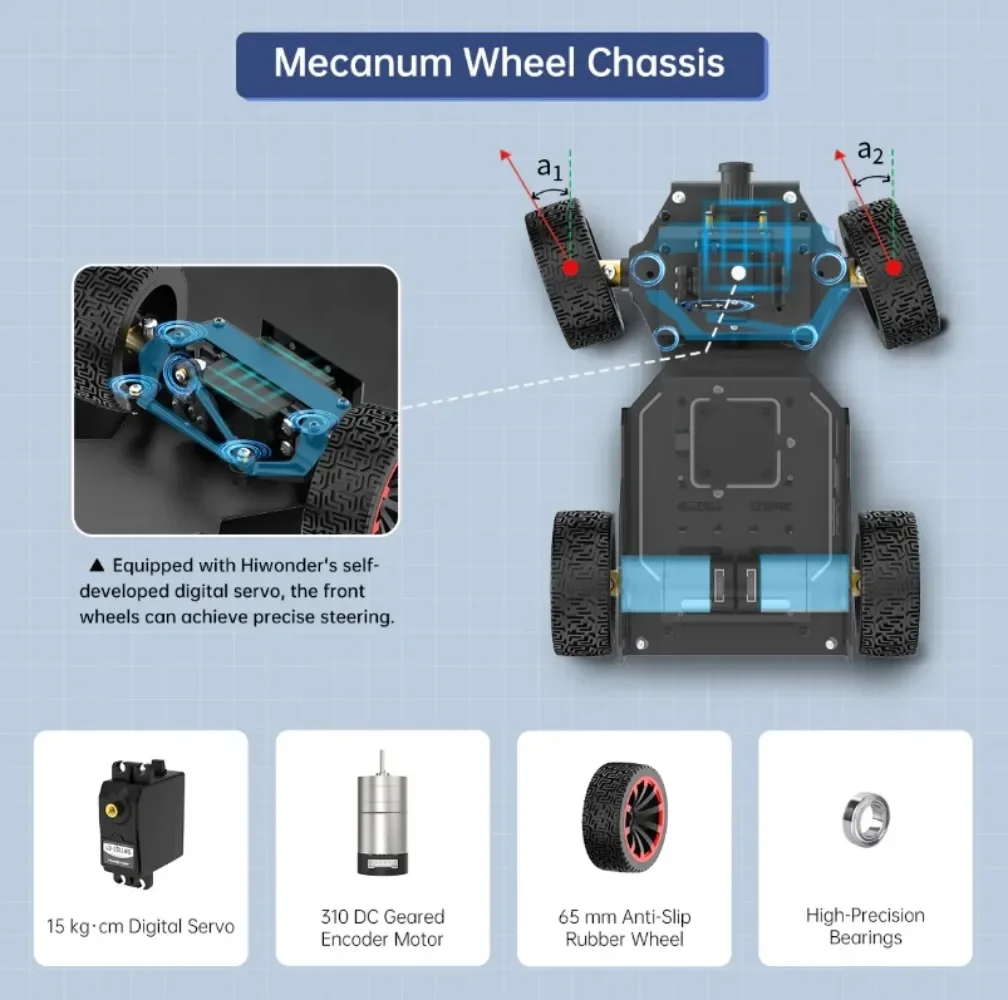
El chasis Ackermann aporta un enfoque interesante para estudiar conducción y seguimiento de trayectorias. A diferencia de una base diferencial, no puede girar sobre sí misma: necesita espacio para describir una curva y obliga a que el planificador tenga en cuenta su radio de giro y sus restricciones cinemáticas. Eso lo hace más representativo de un vehículo, pero menos ágil en habitaciones pequeñas o pasillos estrechos.
Calidad de construcción y materiales
La información disponible no permite valorar con rigor el material del chasis, el acabado, la resistencia de las fijaciones ni la capacidad de la batería. Sí se indica que incorpora motores con codificadores de circuito cerrado y servos de gran par, dos elementos relevantes para mantener un control más consistente. Los codificadores permiten medir el giro de los motores y corregir diferencias entre la velocidad ordenada y la real; no eliminan, sin embargo, los errores de odometría causados por holguras, deslizamiento de las ruedas o una calibración imperfecta.
En el montaje conviene revisar que la dirección no tenga juego, que las ruedas queden alineadas y que los cables no interfieran con el recorrido de los servos. También comprobaría la alimentación bajo carga: el ordenador, el LiDAR, la cámara y los actuadores pueden exigir picos de corriente simultáneos. Si aparecen reinicios, lecturas inestables o desconexiones al girar, separaría las líneas de alimentación de la electrónica de control y de los motores, siempre dentro de las especificaciones del fabricante.
Compatibilidad y rendimiento
ROS 2 Humble ofrece una base conocida para integrar sensores y algoritmos, pero el rendimiento real depende tanto del software como de los controladores y de la configuración. Antes de abordar SLAM o navegación autónoma, comprobaría que los nodos publican datos coherentes y sincronizados: lectura del LiDAR, odometría, estado de dirección y transformaciones entre los marcos del robot. En ROS 2, disponer de interfaces compatibles para datos como LaserScan, Odometry y comandos de velocidad facilita integrar herramientas de navegación; que el producto anuncie compatibilidad no sustituye esa comprobación práctica.
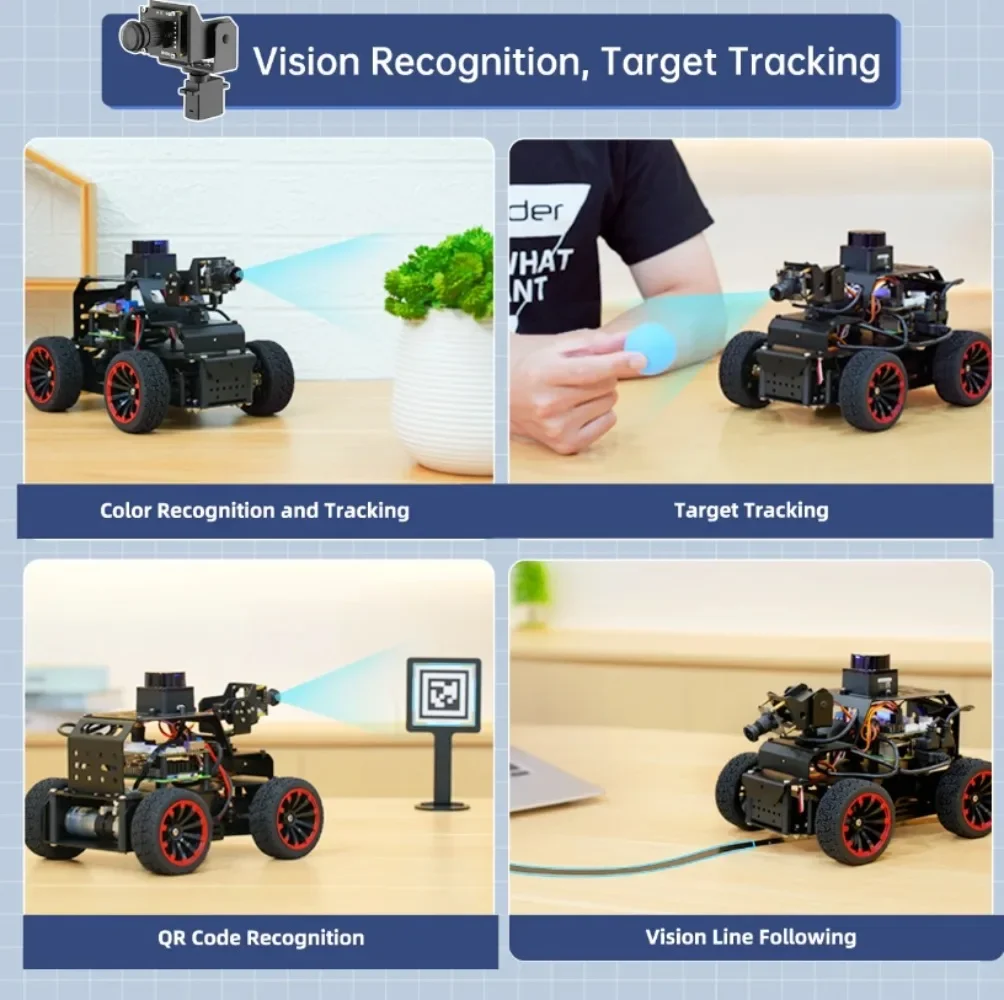
La cámara monocular y YOLOv5 pueden servir para detección de objetos y seguimiento visual, pero no equivalen a una cámara de profundidad. La distancia a un objeto no se obtiene de forma directa con una sola imagen, así que evitaría basar la prevención de colisiones únicamente en la detección visual. Además, la velocidad de inferencia dependerá del tamaño del modelo, la resolución de imagen y la optimización del software; no asumiría una tasa de detección concreta sin conocer esos parámetros.
En un uso cotidiano de laboratorio, empezaría con el coche sobre una superficie plana, a baja velocidad y con una ruta corta. Primero calibraría dirección y encoders; después validaría el LiDAR y el mapa; por último probaría la planificación y la detección visual por separado. Esta progresión ayuda a distinguir si un fallo procede de la mecánica, de la localización o del procesamiento de imagen, en lugar de depurar todos los subsistemas a la vez.
Puntos fuertes y aspectos mejorables
Entre los puntos fuertes destacaría la combinación de percepción y navegación, la posibilidad de trabajar con ROS 2 y el formato Ackermann, útil para prácticas de control de vehículos. Los tutoriales y vídeos también pueden rebajar la barrera de entrada, sobre todo para quien aún está aprendiendo a configurar paquetes, lanzar nodos y visualizar datos.
Como aspectos mejorables, faltan datos esenciales para estimar el rendimiento y la autonomía: modelo y alcance del LiDAR, resolución y frecuencia de la cámara, características de la batería, velocidad máxima, dimensiones, carga útil y precisión de los encoders. También echaría en falta saber qué paquetes ROS 2 se suministran y si incluyen una configuración funcional de SLAM y planificación, o si hay que completar buena parte del trabajo por cuenta propia. Frente a una plataforma diferencial, este diseño gana realismo de conducción, pero pierde capacidad de maniobra y exige ajustar el planificador a la geometría del vehículo.
Veredicto del experto
Lo considero una opción prometedora para aprender robótica móvil y desarrollar prototipos de conducción autónoma a pequeña escala, especialmente si el objetivo es experimentar con ROS 2, LiDAR, odometría y visión artificial. No lo elegiría sin confirmar antes la documentación de los controladores, los paquetes incluidos y las especificaciones de alimentación. Para sacarle partido, calibraría con paciencia la dirección, probaría cada sensor de forma aislada y mantendría las primeras sesiones en un espacio despejado y a velocidad reducida.