Análisis de Experto
Experto verificado
Análisis general del producto
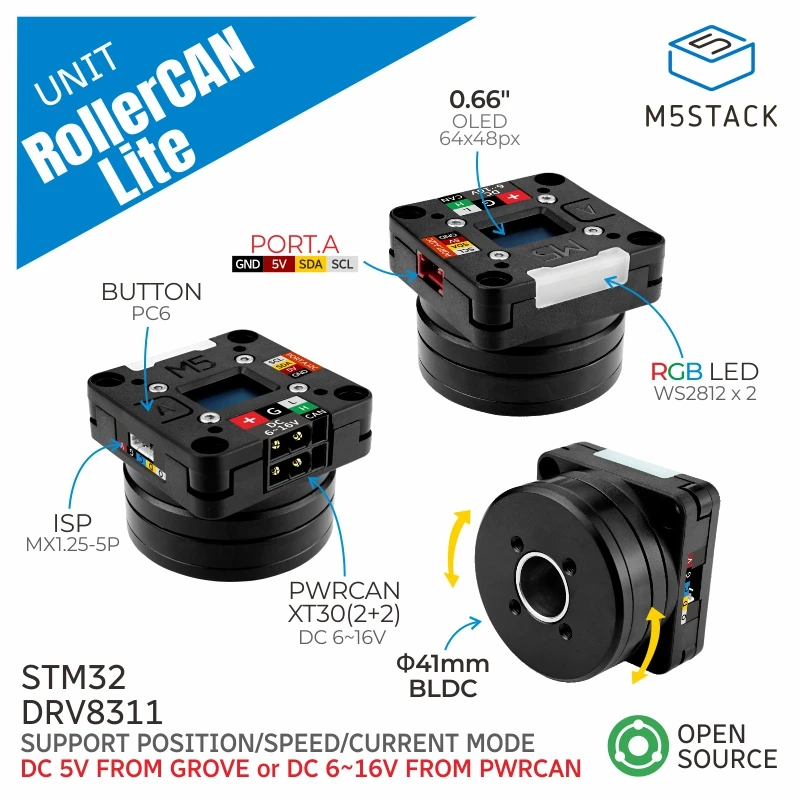
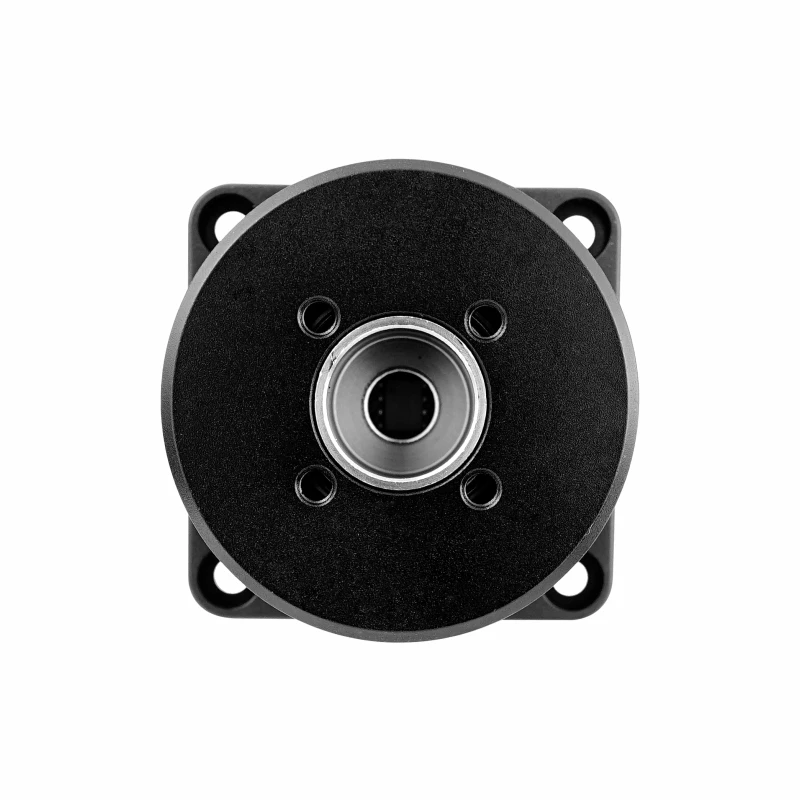
Lo que más me convence de este conjunto es que no se limita a hacer girar un motor: integra un motor sin escobillas 3504 de 200 KV, control FOC en lazo cerrado y lectura de posición mediante codificador magnético. Esa combinación apunta a proyectos de robótica, automatización ligera y plataformas educativas en los que interesa gobernar tanto la velocidad como la posición, no solo regular la potencia aplicada.
El control en tres bucles —corriente, velocidad y posición— permite organizar el movimiento por niveles: el lazo de corriente gestiona la respuesta eléctrica, el de velocidad regula el giro y el de posición sigue el objetivo angular. En la práctica, esto puede facilitar movimientos más repetibles que con un controlador básico de velocidad, aunque la precisión real dependerá de la resolución del codificador, la configuración del control y la carga mecánica. No se especifican esos valores, así que no daría por garantizada una precisión concreta.
La designación de 200 KV suele servir como referencia de velocidad por voltio en motores de este tipo, pero no basta para calcular el rendimiento final bajo carga. Para dimensionar una aplicación también hacen falta datos como par, velocidad máxima, límites térmicos y características de la carga.
Calidad de construcción y materiales
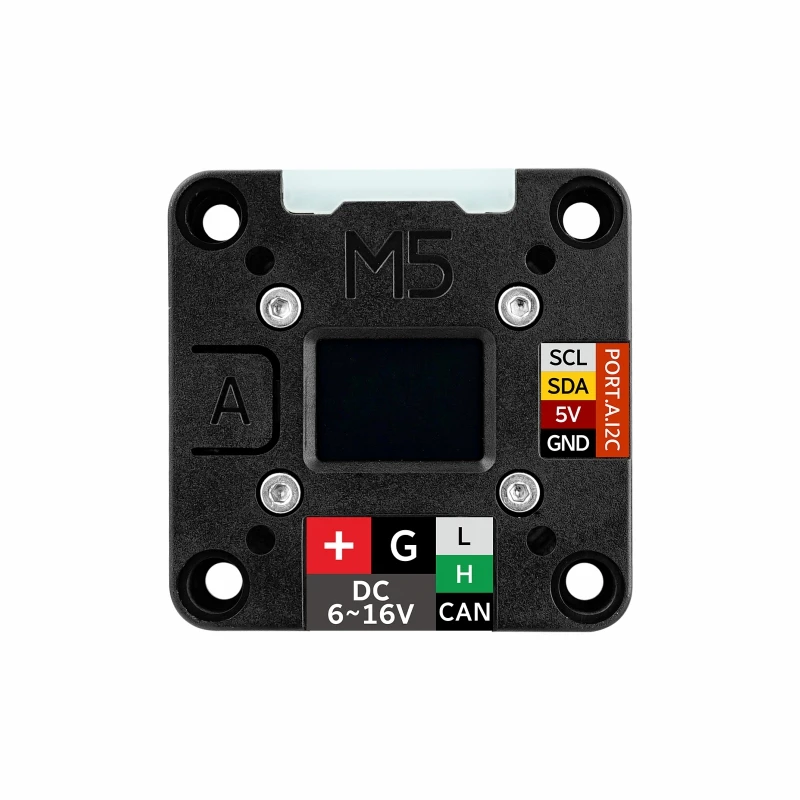
No hay información suficiente para valorar la carcasa, los rodamientos, el acabado o la protección frente a polvo y humedad. Por eso no atribuiría al conjunto una robustez física que no está confirmada. Sí destaca la integración de la pantalla OLED de 0,66 pulgadas, un indicador RGB y un botón de función: son elementos útiles durante la puesta en marcha, especialmente en una bancada donde conviene comprobar estados sin depender continuamente del ordenador.
La realimentación mediante un codificador magnético resulta práctica en sistemas compactos. Los encoders magnéticos se utilizan para medir el giro y obtener información de velocidad o posición; además, suelen tolerar mejor la suciedad que algunas soluciones ópticas, aunque la inmunidad concreta depende del diseño y del montaje. En un prototipo, cuidaría la alineación del sensor y mantendría alejados imanes externos y piezas ferromagnéticas que pudieran distorsionar el campo.
Compatibilidad y rendimiento
La alimentación indicada contempla 6–16 V CC a través de la interfaz CAN y una alternativa de 5 V mediante Grove. Antes de conectarlo, comprobaría el esquema eléctrico para confirmar qué pines transportan alimentación y datos, y si ambas opciones son mutuamente excluyentes. No asumiría que Grove puede entregar la corriente necesaria para cualquier carga: la corriente de fase continua indicada es de 0,5 A sin refrigeración forzada, con picos de 1 A solo durante periodos cortos. Son cifras modestas para aplicaciones con cargas exigentes, aceleraciones repetidas o frenadas frecuentes.
En una mesa de trabajo lo plantearía, por ejemplo, para accionar una pequeña articulación robótica o un mecanismo de posicionamiento de baja carga. CAN puede encajar bien si el sistema incorpora varios nodos y se quiere centralizar el control; I2C puede resultar cómodo en configuraciones más sencillas o con una placa de desarrollo cercana. La compatibilidad efectiva dependerá del firmware, el protocolo implementado y las bibliotecas disponibles, aspectos que no quedan definidos aquí.
Las interfaces SWD y SWO son una ventaja para desarrollo y diagnóstico: permiten depurar el sistema con herramientas compatibles, algo valioso cuando se ajustan los lazos o se investigan errores de comunicación. En cambio, para un montaje de consumo inmediato, la necesidad de configurar parámetros y validar el cableado puede resultar menos cómoda que una solución con documentación y software de puesta en marcha muy guiados.
Puntos fuertes y aspectos mejorables
- A favor: control FOC con codificador y tres lazos; pantalla y señalización integradas; CAN e I2C para distintas arquitecturas; interfaces de depuración útiles en proyectos propios.
- A tener en cuenta: corriente limitada para cargas con demanda elevada; el amperaje puntual no debe tratarse como un régimen continuo; faltan datos de par, resolución del encoder, dimensiones, temperatura de trabajo y software compatible.
- En la práctica: probaría primero sin carga, verificaría sentido de giro y respuesta del encoder, y aumentaría la carga gradualmente. También vigilaría la temperatura en ciclos repetidos, porque la cifra continua se especifica sin refrigeración forzada.
Veredicto del experto
Lo veo como una plataforma de control interesante para prototipos compactos y sistemas donde la posición importa tanto como la velocidad. Su combinación de FOC, codificador, CAN e interfaces de depuración ofrece más posibilidades que un controlador elemental, pero la corriente disponible limita su campo de uso y faltan datos esenciales para seleccionar una aplicación con precisión. Mi valoración es técnica y se basa en las especificaciones disponibles; no presentaría como resultados de una prueba física mediciones de ruido, temperatura o precisión que no se han verificado.