Análisis de Experto
Experto verificado
Análisis general del producto
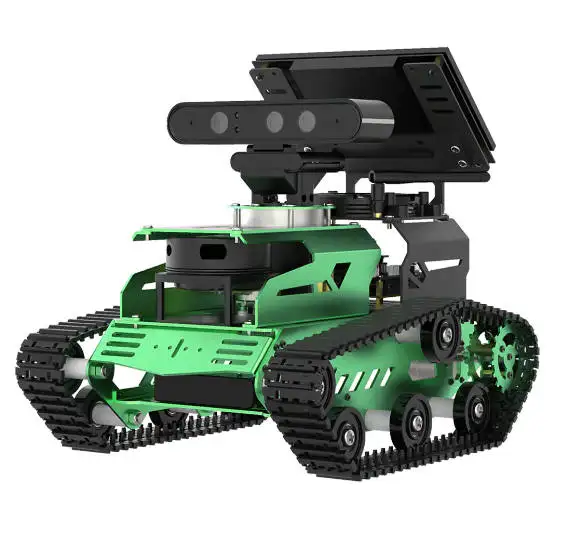
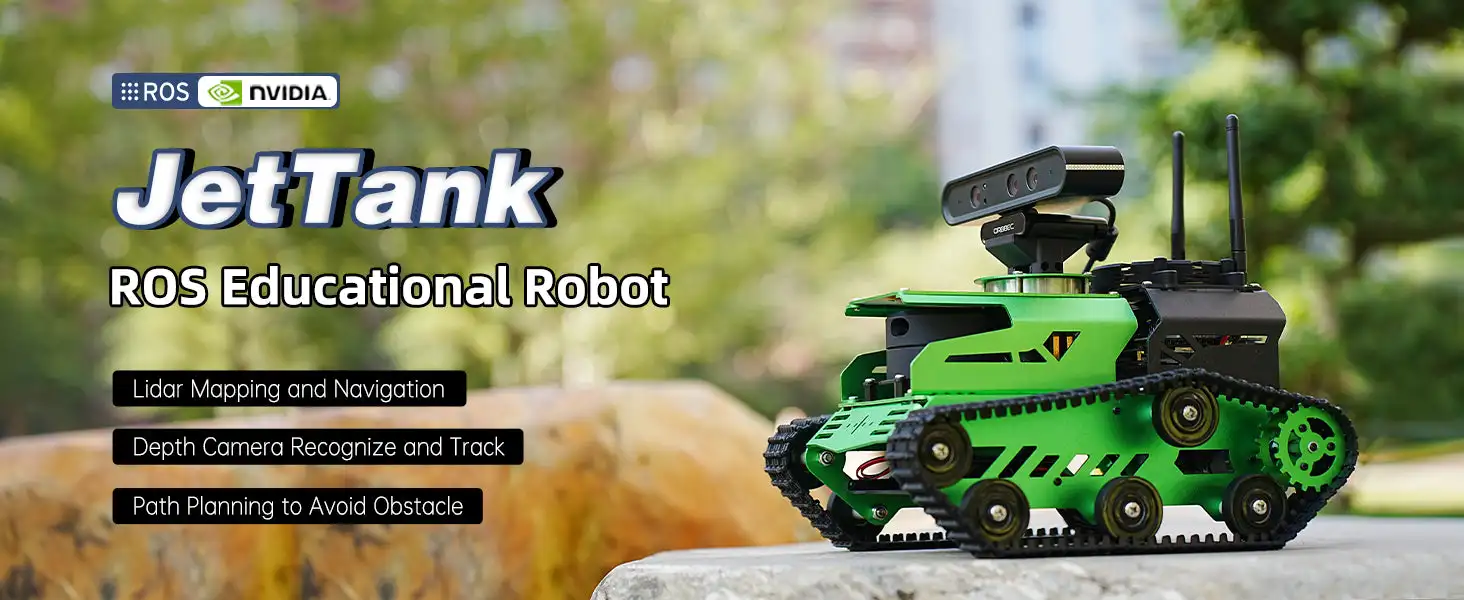
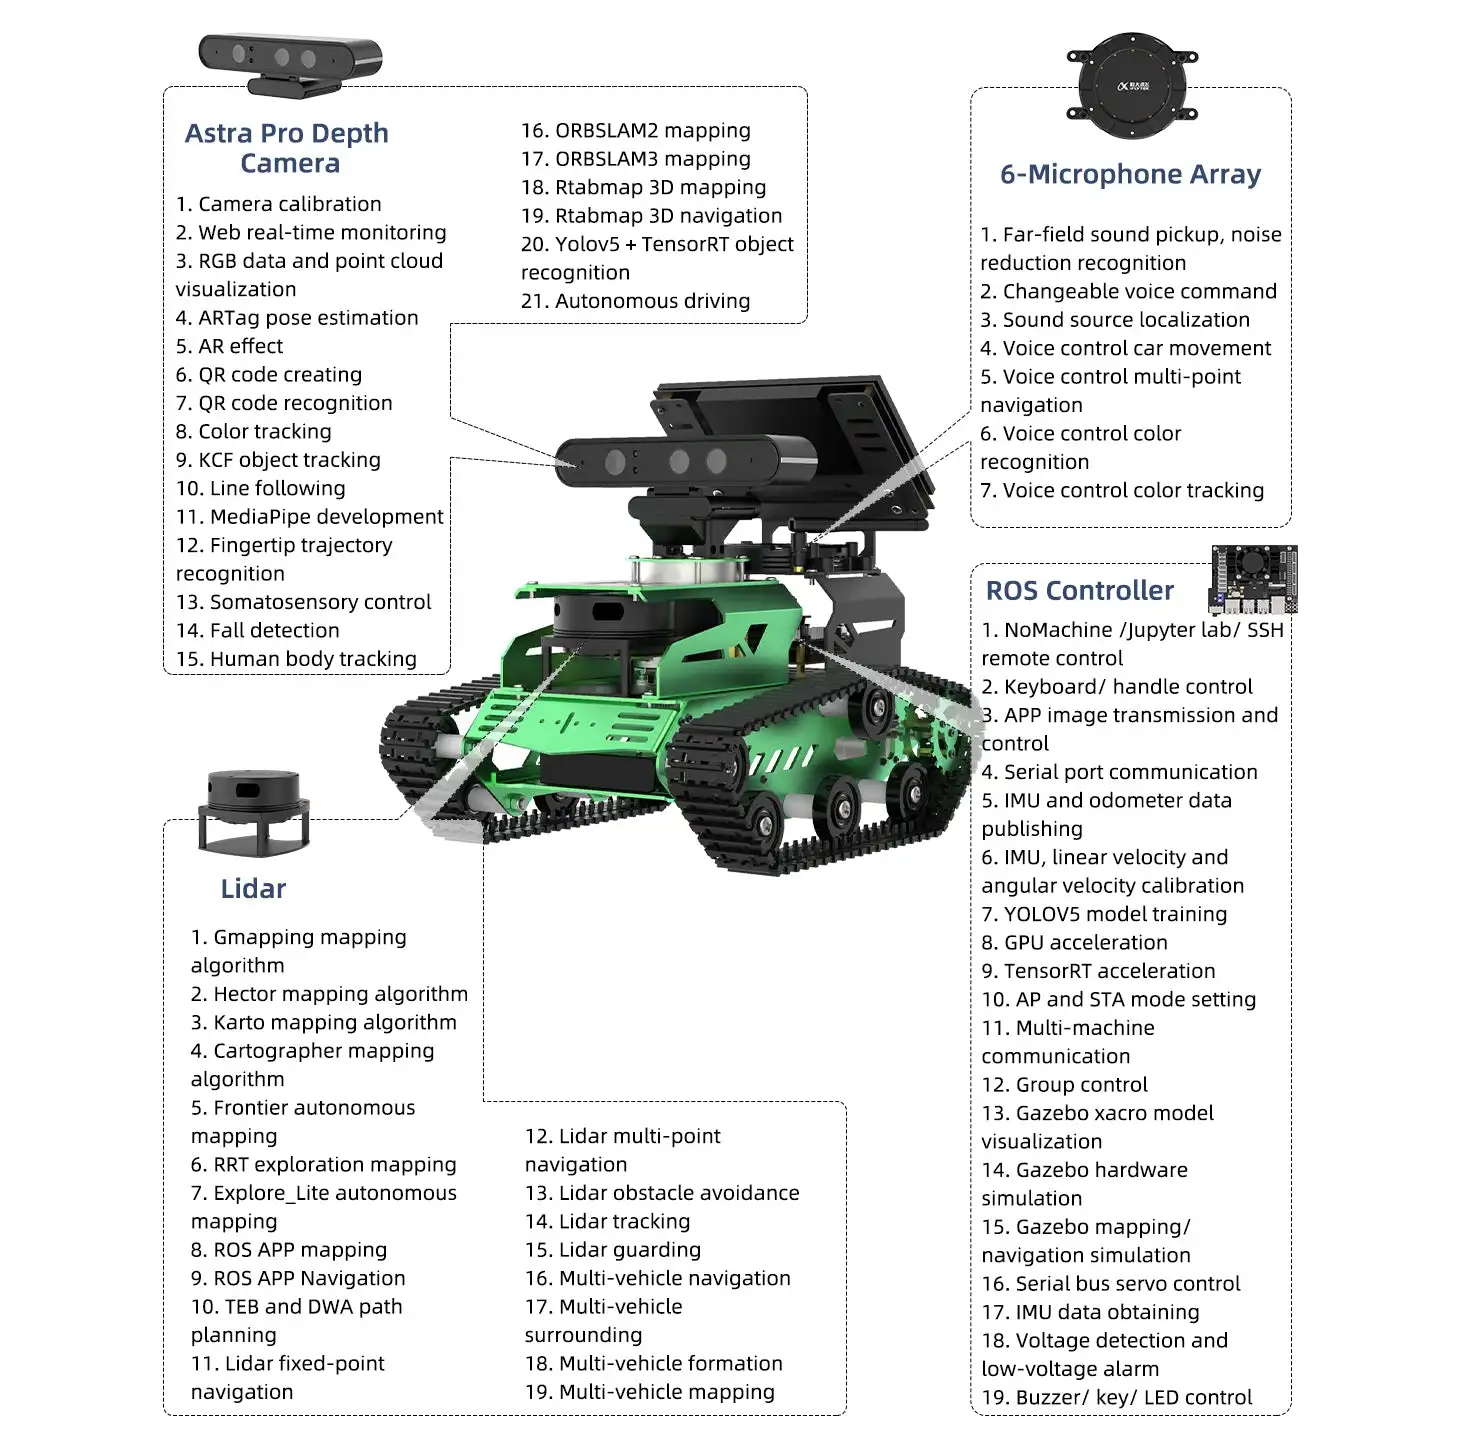
El Hiwonder JetTank ROS es una plataforma móvil de desarrollo, no un robot doméstico listo para tareas autónomas sin configuración. Su interés está en reunir un ordenador Jetson Nano, una cámara de profundidad y un Lidar sobre un chasis de orugas, de modo que se puedan estudiar percepción, mapeo y navegación desde un sistema físico. La propuesta resulta especialmente útil para formación y prototipado: permite trabajar con sensores y movimiento real, algo que una simulación de escritorio no reproduce por completo.
La combinación de Lidar y cámara tiene sentido porque ambos sensores aportan información distinta. El Lidar puede ayudar a estimar distancias y construir un mapa del entorno, mientras que la cámara de profundidad añade información tridimensional útil para detectar obstáculos y analizar objetos cercanos. El fabricante también anuncia opciones de mapeo y navegación basadas en algoritmos como gmapping, hector, karto y cartographer, además de planificación de rutas y evitación de obstáculos; el resultado real dependerá de la calibración, el software y las condiciones del espacio.
Calidad de construcción y materiales
El formato de tanque favorece la tracción en superficies interiores donde unas ruedas pequeñas podrían perder contacto, aunque no debe confundirse con un vehículo preparado para exteriores exigentes. La ficha del fabricante destaca un bastidor de aleación de aluminio y orugas de nailon reforzadas; también menciona motores con encoders Hall y ruedas motrices metálicas. Esa combinación apunta a una plataforma más adecuada para experimentar con movimiento repetible que a un juguete ligero, aunque la precisión dependerá igualmente de la calibración de los encoders y del control de motores.
La cámara y el Lidar son elementos delicados frente a impactos y vibraciones. En una mesa de trabajo conviene dejar espacio libre alrededor del robot, asegurar el cableado y evitar que las orugas arrastren cables. También revisaría la fijación de los sensores antes de cada sesión: un pequeño cambio en su orientación puede afectar a la correspondencia entre las medidas del sensor y el mapa generado.
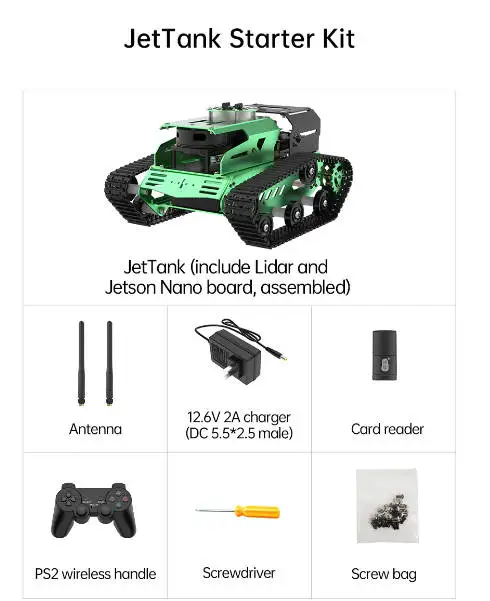
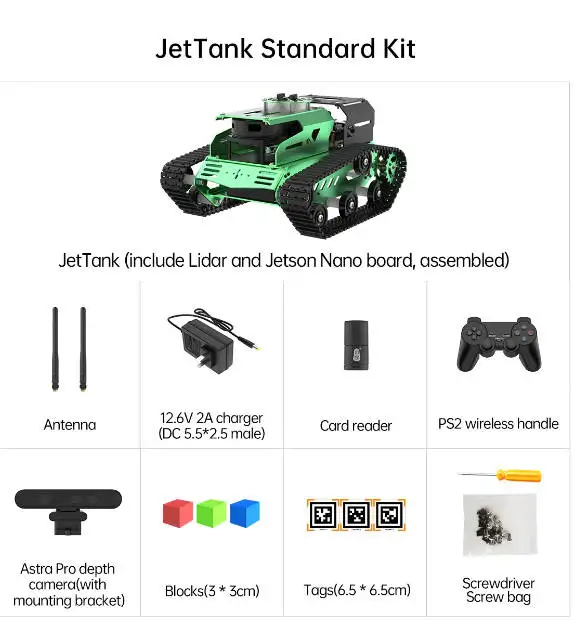
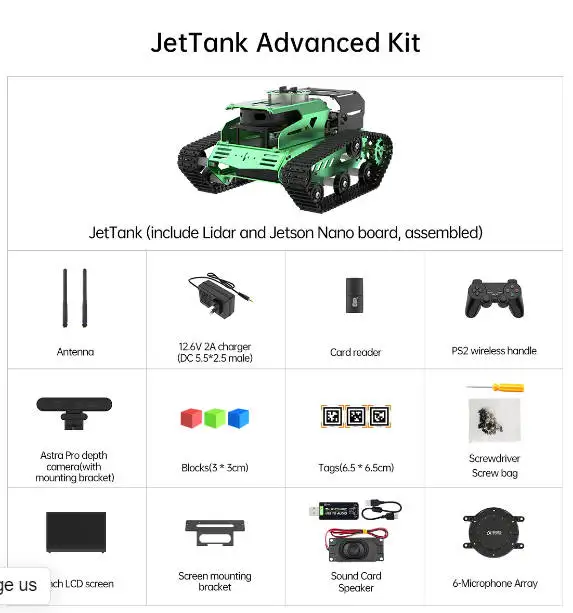
Hay que comprobar qué kit se compra. Las variantes pueden cambiar el Lidar y los accesorios incluidos; por tanto, no daría por hecho que todas incorporan exactamente el mismo conjunto de sensores o mandos.
Compatibilidad y rendimiento
Jetson Nano permite ejecutar aplicaciones de visión e inteligencia artificial en el propio robot, con herramientas como TensorFlow, PyTorch, Keras y Caffe entre las opciones mencionadas. Eso abre la puerta a proyectos de reconocimiento de imágenes, detección de objetos y segmentación, pero no garantiza que cualquier modelo funcione con fluidez: el tamaño de la red, la resolución de entrada y la carga simultánea de ROS y los sensores condicionan el rendimiento. Para empezar, usaría modelos compactos y probaría primero la percepción con el robot inmóvil; después añadiría navegación y control para identificar cuellos de botella.
En un ejercicio de laboratorio, por ejemplo, se podría construir un mapa de una habitación despejada, marcar varios puntos de destino y comprobar cómo responde el robot al encontrar una caja en el recorrido. En otro escenario, una cámara de profundidad serviría para comparar la detección visual de un obstáculo con las lecturas del Lidar. Son prácticas apropiadas para aprender, pero no equivalen a una navegación fiable en espacios concurridos, con superficies reflectantes o con obstáculos muy bajos.
También conviene prestar atención al entorno de software. El producto aparece asociado a Ubuntu 18.04 LTS y ROS Melodic en la ficha consultada, por lo que antes de instalar paquetes o seguir tutoriales actuales comprobaría sus versiones y dependencias. La compatibilidad nominal con varios marcos de aprendizaje profundo no implica que sus versiones más recientes estén listas para instalarse directamente en esa plataforma.
Puntos fuertes y aspectos mejorables
Puntos fuertes:
- Integra movilidad, computación y sensores en una sola plataforma de aprendizaje.
- El Lidar y la cámara de profundidad permiten abordar ejercicios complementarios de percepción y mapeo.
- El formato de orugas resulta interesante para estudiar giros y desplazamiento sobre distintas superficies interiores.
- Es más completo para prácticas de robótica móvil que un chasis básico al que haya que añadir sensores y controladores por separado.
Aspectos mejorables:
- La curva de aprendizaje puede ser considerable si no se tiene experiencia con Linux, ROS, Python o calibración de sensores.
- No asumiría que los ejemplos incluidos cubren todos los flujos de trabajo; conviene revisar documentación, versiones y disponibilidad de paquetes antes de planificar un proyecto.
- Las prestaciones de navegación dependen mucho del entorno y de la configuración, no solo de disponer de Lidar y cámara.
- La información de autonomía, velocidad y dimensiones no es uniforme entre las fichas consultadas; una de ellas indica 310 × 246 × 265 mm y una batería de 6000 mAh, pero comprobaría esos datos para el kit concreto antes de diseñar una instalación.
Veredicto del experto
Mi valoración es favorable para estudiantes, makers y desarrolladores que quieran aprender robótica móvil con sensores reales y estén dispuestos a configurar software. No lo elegiría como solución autónoma de uso inmediato ni como base para un proyecto que requiera resultados garantizados sin pruebas previas. Frente a un kit de ruedas más económico, ofrece una integración más ambiciosa; frente a una plataforma profesional, exige aceptar las limitaciones de una base educativa y verificar cuidadosamente qué versión de hardware y software se recibe.
Para sacarle partido, empezaría por comprobar alimentación, conexiones y versiones del sistema, y después validaría cada componente por separado: control de movimiento, encoders, Lidar y cámara. Solo entonces pasaría al mapeo y a la navegación. Ese orden ahorra tiempo de diagnóstico y ayuda a distinguir un problema de software de una calibración incorrecta o una conexión floja.