
Pccables
  • Inicio
  • Buscador
  • Blog
  • Contacto

Brazo Robótico Waveshare RoArm-M2-S para Escritorio

Brazo Robótico Waveshare RoArm-M2-S para Escritorio
Brazo Robótico Waveshare RoArm-M2-S para Escritorio - imagen 1
Brazo Robótico Waveshare RoArm-M2-S para Escritorio - imagen 2
Brazo Robótico Waveshare RoArm-M2-S para Escritorio - imagen 3
Brazo Robótico Waveshare RoArm-M2-S para Escritorio - imagen 4
Brazo Robótico Waveshare RoArm-M2-S para Escritorio - imagen 5
En Stock
225,39 €
Comprar ahora
Con la garantía de Marketplace

Color

3 unidades vendidas
Última actualización: 18 de noviembre de 2026

Descripción

Waveshare RoArm-M2-S: kit de brazo robótico de escritorio con servo bus serie de alto par

Kit de brazo robótico de escritorio Waveshare RoArm-M2-S

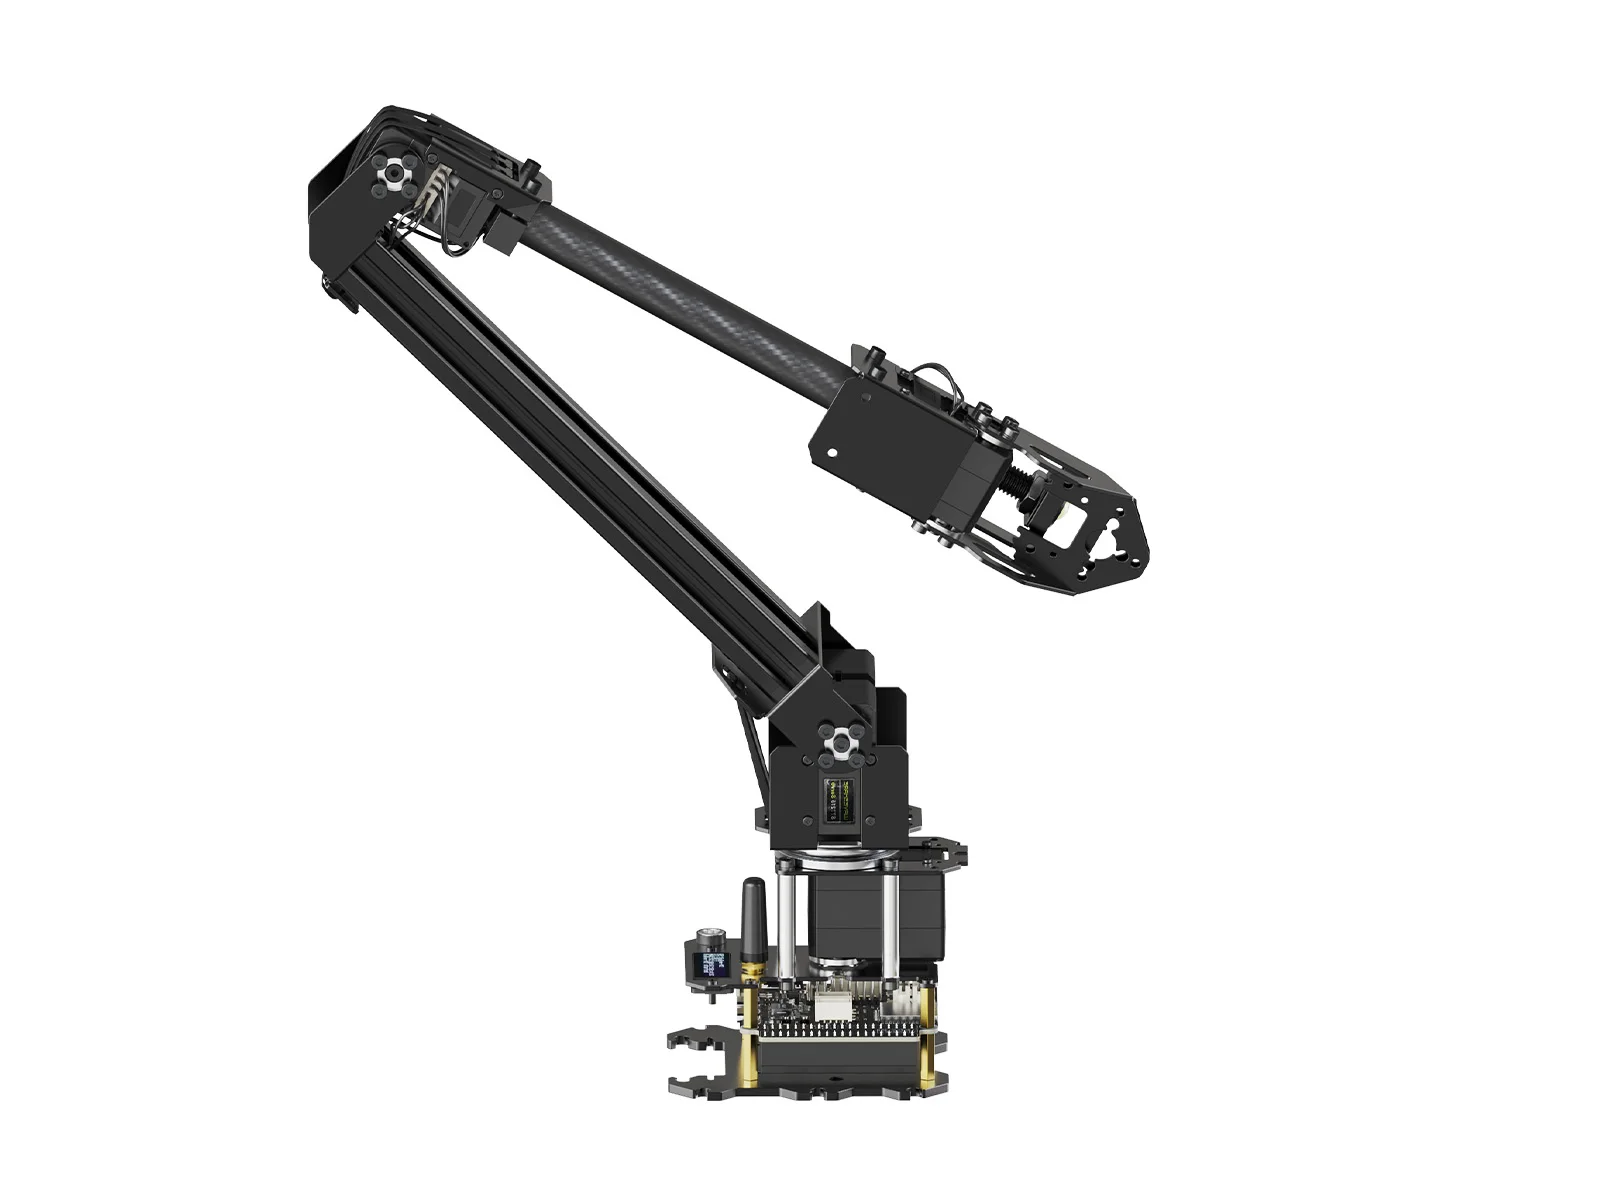
El Waveshare RoArm-M2-S es un kit de brazo robótico de escritorio de 4 grados de libertad (4-DOF) basado en ESP32, con servos de bus serie de alto par y control inalámbrico. Está pensado para estudiantes, makers y desarrolladores que quieren aprender robótica o integrar un brazo en proyectos propios, desde la manipulación de objetos hasta el desarrollo secundario con ROS2.

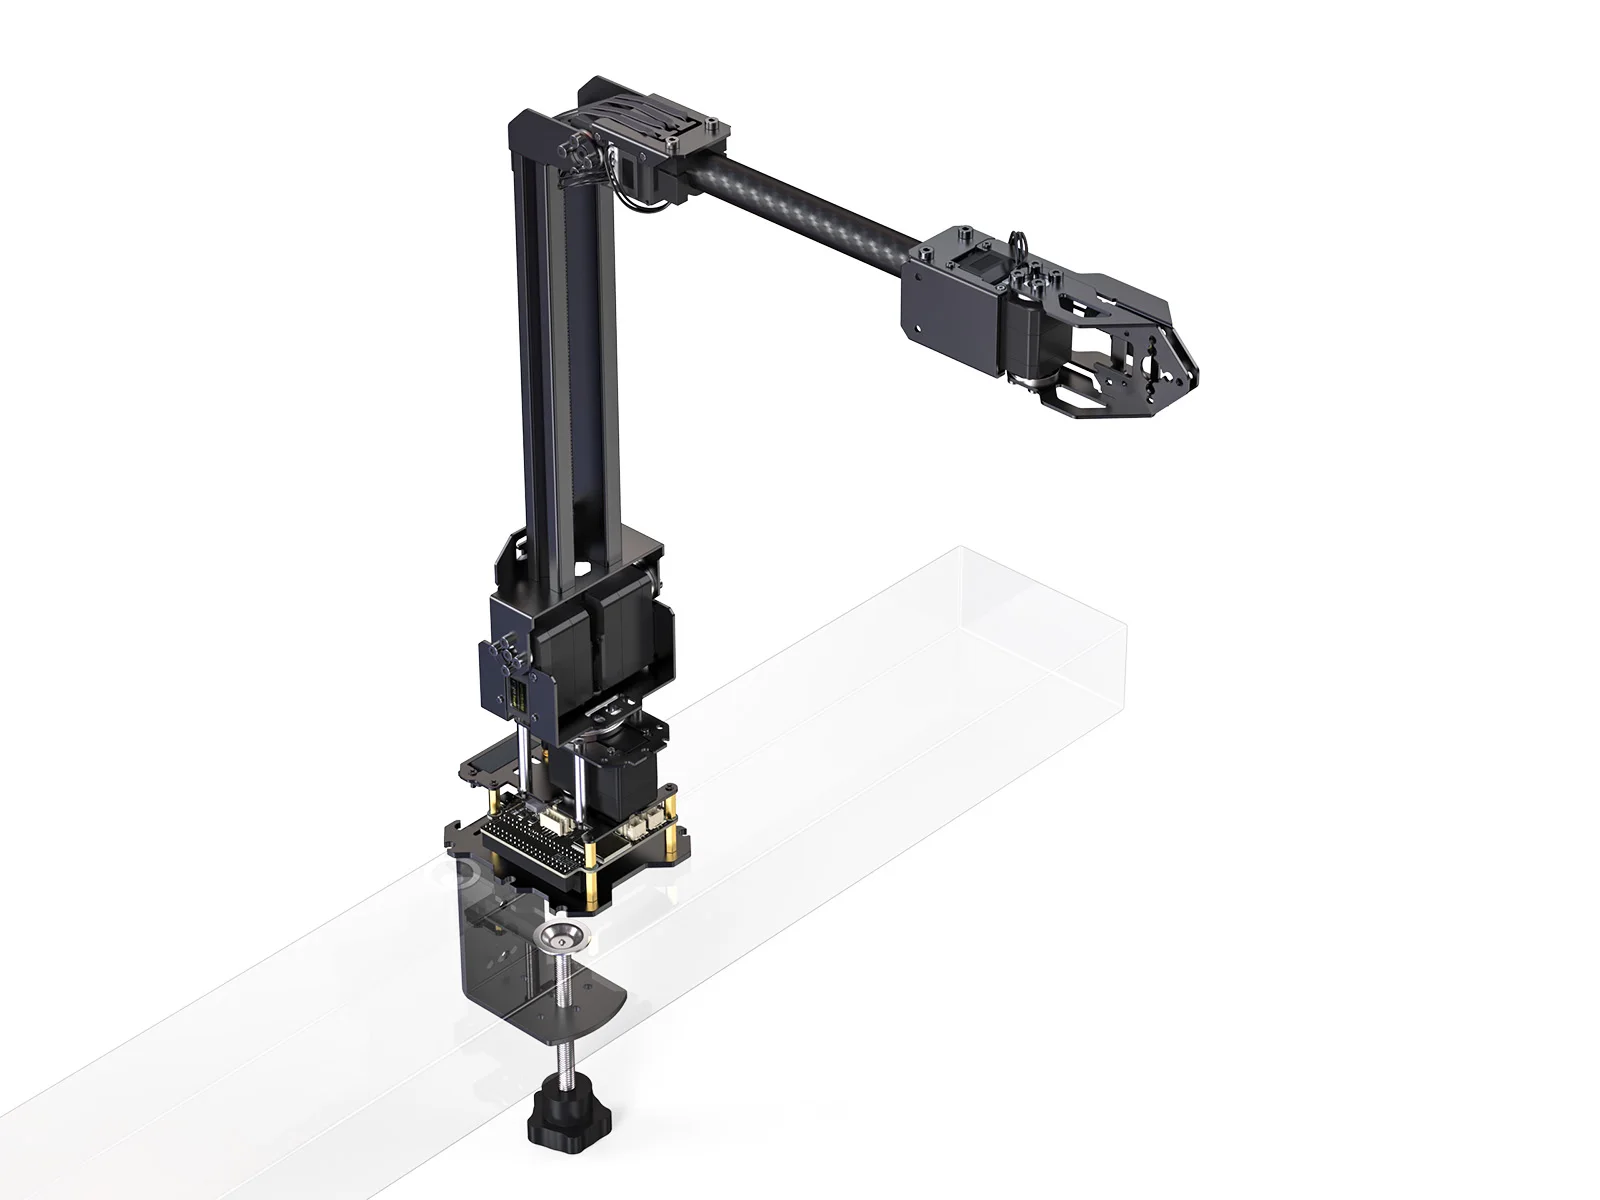
Su cuerpo pesa unos 826 g (sin la abrazadera de fijación), construido en fibra de carbono y aleación de aluminio 5052, lo que permite montarlo en chasis de robots móviles o en el borde de una mesa. Gracias a la base de rotación de 360° y tres articulaciones flexibles, crea un espacio de trabajo omnidireccional de hasta 1 m de diámetro.

Brazo robótico de escritorio con espacio de trabajo omnidireccional

Especificaciones técnicas

Característica | Detalle
Grados de libertad | 4 (con EoAT utilizable como abrazadera o 4.º grado de libertad)
Servos | 5 servo de bus serie TTL, junta de accionamiento directo
Par del servo | 30 kg·cm a 12 V
Velocidad de rotación del servo | 40 rpm (sin carga, sin límite de par)
Capacidad de carga | 0,5 kg a 0,5 m
Espacio de trabajo | Diámetro horizontal: 1090 mm (máx., 360° omnidireccional); vertical: 798 mm (máx.)
Precisión de reposicionamiento | ≈±4 mm (bajo la misma carga)
Sensor de ángulo | Codificador magnético de 12 bits, 360°
Control principal | ESP32-WROOM-32 (WiFi, Bluetooth, doble núcleo, 240 MHz)
Alimentación | Fuente de 12 V 5 A o baterías de litio 3S (no incluidas)
Peso del brazo | 826 ±15 g (sin abrazadera de fijación)
Abrazadera de fijación a mesa | Para bordes de hasta 72 mm de grosor; peso de 286 ±10 g

Codificador magnético de alta precisión de 12 bits

Uso recomendado: proyectos, aprendizaje e integración

El RoArm-M2-S rinde especialmente bien en tres escenarios. En el aprendizaje, la aplicación web multiplataforma permite controlarlo desde móvil, tableta o PC sin instalar nada, con un modo de control por coordenadas visual. En el desarrollo, su fuente completamente abierta —código de control, documentos de interfaz, algoritmo de cinemática inversa y modelos DXF y 3D— junto con tutoriales gráficos y en vídeo, facilita el desarrollo secundario en múltiples lenguajes y dispositivos.

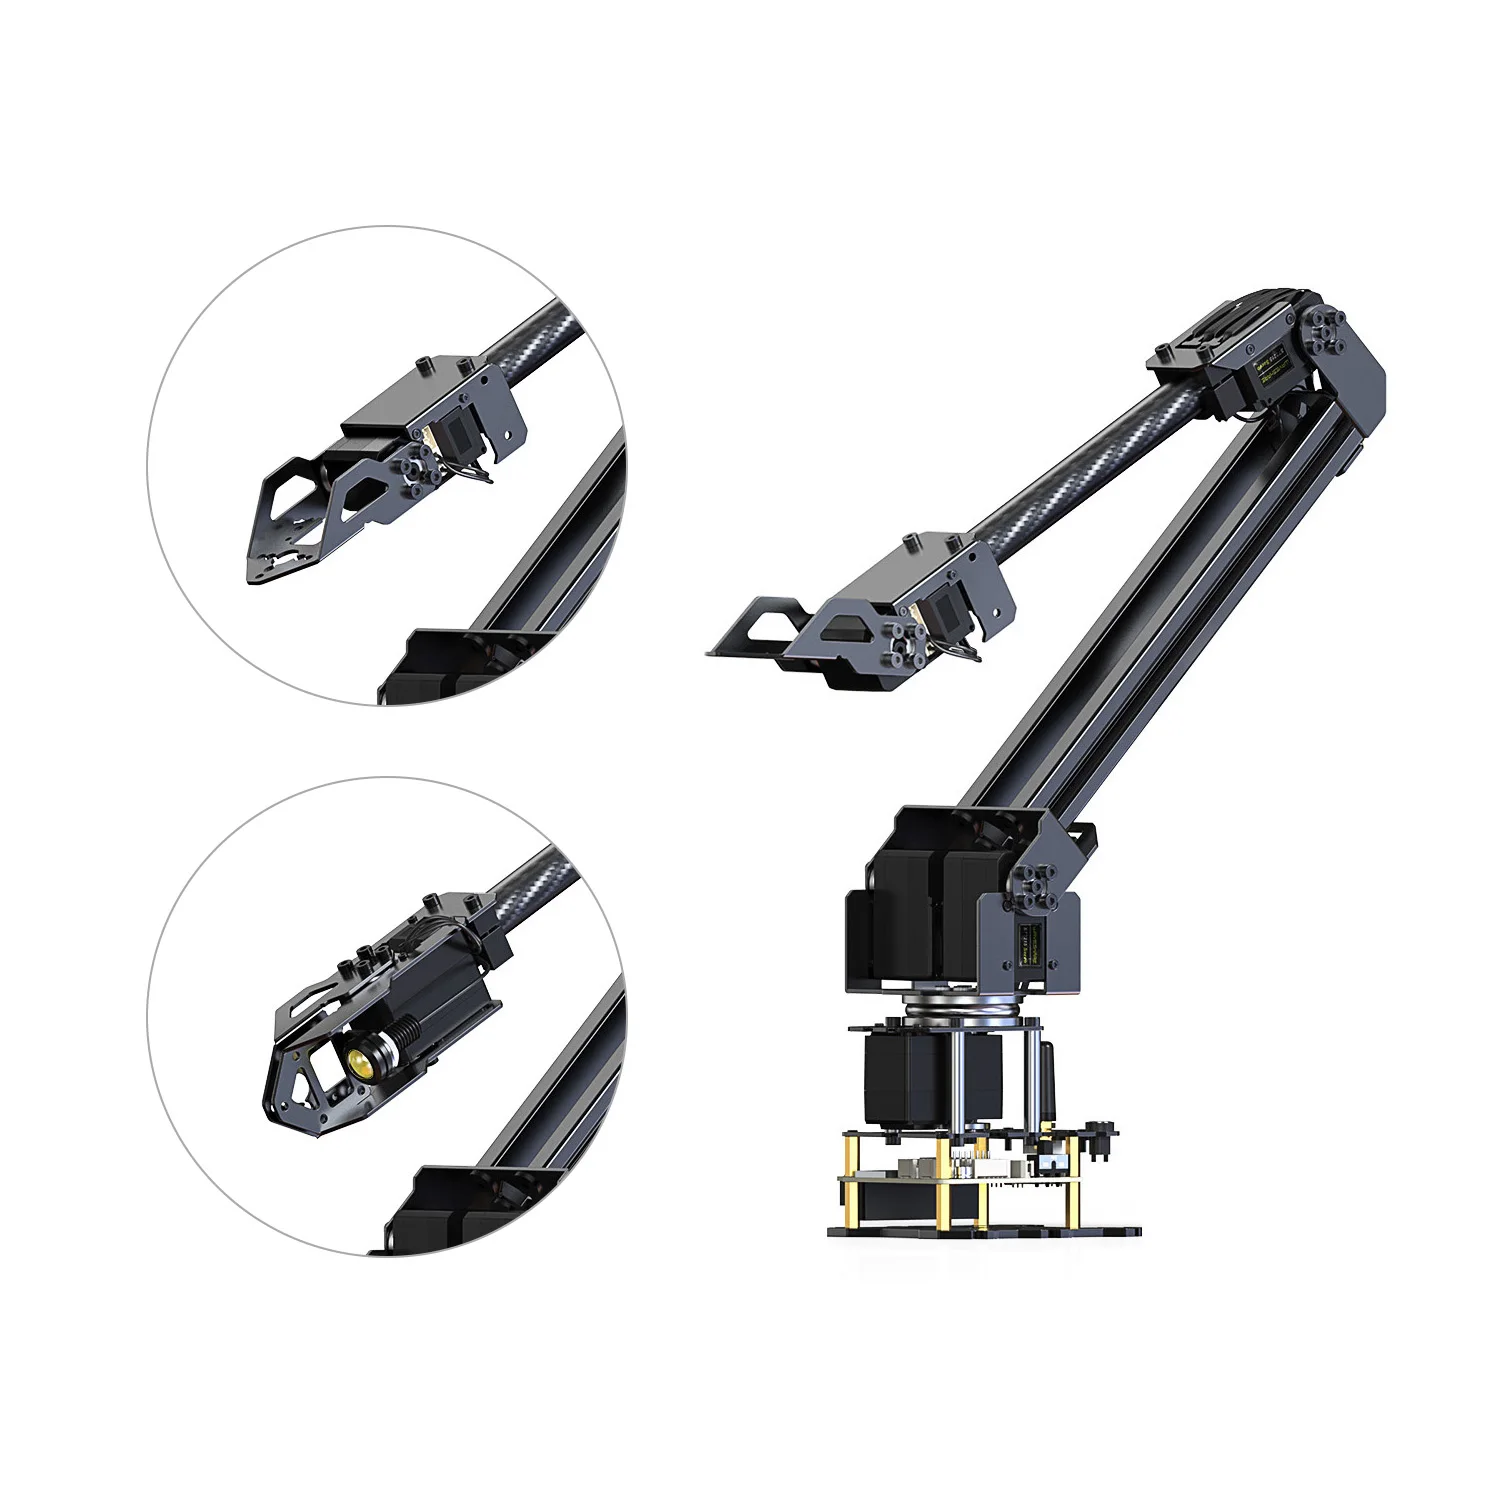
En la integración, es compatible con ROS2 (con nodos de comunicación y archivo URDF) y con hosts como Raspberry Pi, Jetson Orin Nano y PC, con comunicación por USB, UART o HTTP mediante comandos JSON. Su estructura superior con dos rieles de aluminio estándar europeo 1020 permite instalar periféricos adicionales con tuercas de barco y tornillos M4, incluida una cámara mediante el soporte incluido.

Control inalámbrico ESP-NOW para colaboración entre brazos robóticos

Otras funciones prácticas: grabación de tareas en archivos JSON almacenados en la flash del ESP32 (que no se pierden al apagar), control adaptativo de fuerza externa, bandas elásticas para compensar la gravedad en hombro y codo, y modo de seguimiento líder por ESP-NOW, en el que un brazo guía a otros en tiempo real.

Limitaciones a tener en cuenta

La carga útil es de 0,5 kg a 0,5 m: no está pensado para manipular objetos pesados ni herramientas industriales.

La fuente de alimentación de 12 V 5 A y las baterías de litio 3S no están incluidas; hay que adquirirlas aparte.

La comunicación ESP-NOW no permite obtener información de retroalimentación.

Antes de comprar, conviene comprobar que la abrazadera se ajuste al grosor del borde de la mesa (hasta 72 mm).

Cuidado y mantenimiento del brazo robótico

Cuidado y mantenimiento

Mantén las juntas y el codificador magnético libres de polvo; limpia con un paño seco, sin líquidos agresivos.

Revisa periódicamente el apriete de los tornillos M4 y las sujeciones, especialmente si el brazo está montado en un chasis móvil.

Verifica la temperatura y el voltaje de los servos a través de la retroalimentación disponible (ángulo, velocidad, carga, voltaje, corriente y temperatura) para detectar sobrecargas a tiempo.

Almacena el kit en un lugar seco y descarga siempre las tareas y configuraciones con copias de seguridad externas, aunque la flash del ESP32 las conserve sin alimentación.

Preguntas Frecuentes

¿Cómo se controla el RoArm-M2-S sin instalar software?

Mediante una aplicación web: basta con introducir la dirección desde un teléfono, tableta u ordenador y usar los botones y el modo de control por coordenadas con interacción de arrastrar y soltar.

¿Es apto para principiantes sin experiencia en programación?

Sí, es una buena puerta de entrada: incluye tutoriales gráficos y en vídeo, demostraciones modularizadas y una interfaz visual. Conocer Arduino IDE y comandos JSON ayuda, pero no es imprescindible para empezar.

¿Qué tipos de objetos puede sujetar?

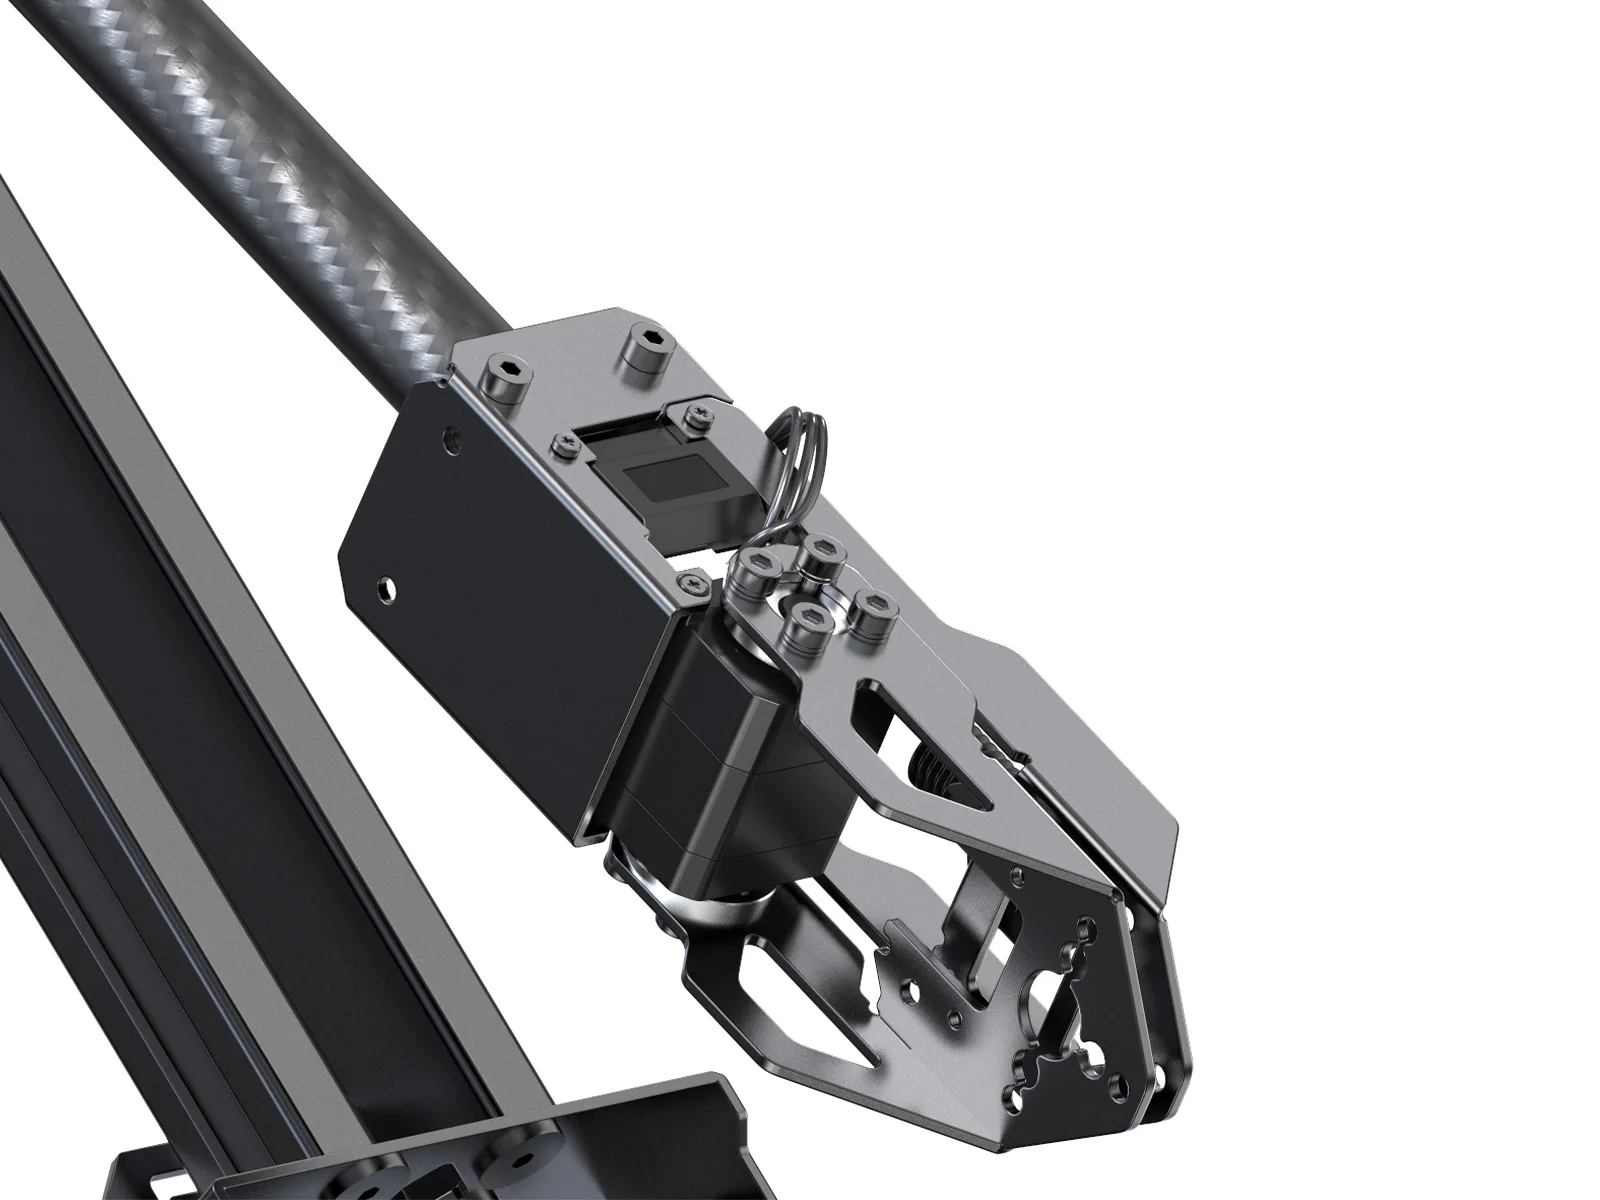
Por defecto incluye una abrazadera de accionamiento directo con control preciso de fuerza de abrazadera, adecuada para objetos delicados. Además, admite instalar bandas de goma y cambiar el EoAT por otro diseño propio, ya que los modelos DXF y 3D son de código abierto.

¿Puedo usar varios brazos a la vez?

Sí. El protocolo ESP-NOW, de bajo retardo y sin infraestructura de red, permite control de transmisión (sin límite de dispositivos), control de grupo (hasta 20) y uno a uno, además del modo de seguimiento líder.

¿Cuánto consume el brazo robótico?

El LED de alimentación consume ≤1,5 W y el brazo funciona con alimentación de 12 V 5 A o baterías de litio 3S, que se venden por separado.

Visto en: Computer & Office , Componentes de Ordenador

Análisis de Experto

Experto verificado
Carmen López Fernández
Carmen López Fernández Especialista en componentes hardware (RAM, SSD, HDD, CPU, GPU, placas base y fuentes de alimentación) Publicado: 12 de noviembre de 2026

Análisis general del producto

Llevo varias semanas conviviendo con el Waveshare RoArm-M2-S en mi banco de trabajo, y puedo afirmar que estamos ante un brazo robótico de escritorio que sorprende por su equilibrio entre precio, prestaciones y ecosistema de desarrollo. No es un juguete, pero tampoco es un brazo industrial: se sitúa en ese terreNO intermedio que tanto necesitan makers, estudiantes de robótica y desarrolladores que quieren prototipar sin complicarse la vida con electrónica de baja calidad.
Lo primero que llama la atención es su arquitectura de 4 grados de libertad reales, gracias a la base rotatoria de 360 grados y a tres articulaciones adicionales, más un efector final intercambiable que puede funcionar como abrazadera. Esta configuración permite un espacio de trabajo omnidireccional de aproximadamente un metro de diámetro horizontal, algo poco habitual en kits de este tamaño. La combinación de ESP32-WROOM-32 con servos de bus serie TTL es un acierto, porque simplifica el cableado y permite una integración limpia con plataformas modernas.
En mi mesa de pruebas lo he montado tanto con la abrazadera de fijación incluida como directamente sobre un chasis móvil de otro proyecto. La versatilidad es real, y el hecho de que pese menos de un kilogramo lo convierte en un compañero discreto para espacios reducidos. No obstante, conviene tener claro que la carga útil es limitada (0,5 kg a 0,5 metros), por lo que no esperéis mover herramientas pesadas ni componentes industriales.
Calidad de construcción y materiales
La elección de fibra de carbono combinada con aleación de aluminio 5052 no es una decisión estética, sino funcional: la rigidez estructural se nota al manipular el brazo, y la reducción de peso facilita su montaje en superficies menos robustas. Durante mis pruebas con ciclos repetidos de posicionamiento, no aprecié holguras preocupantes en las articulaciones, algo que suelo encontrar en alternativas más económicas con servos estándar.
Los cinco servos de bus serie con par de 30 kg·cm a 12 V responden con solvencia. La velocidad nominal de 40 rpm sin carga es adecuada para tareas de precisión y para aplicaciones educativas; no es un brazo veloz, pero tampoco lo necesita. Un detalle que valoro especialmente es la inclusión de bandas elásticas para compensar la gravedad en el hombro y el codo: ese pequeño añadido reduce el esfuerzo de los servos en posiciones estáticas y prolonga la vida útil del conjunto.
El codificador magnético de 12 bits con resolución de 360 grados ofrece una precisión de reposicionamiento de aproximadamente ±4 mm bajo carga constante. No es una precisión milimétrica de laboratorio, pero para un kit de este rango me parece más que aceptable. Durante la calibración inicial, la retroalimentación de ángulo y velocidad es estable, y la respuesta a comandos JSON es inmediata, sin latencias perceptibles.
Compatibilidad y rendimiento
Aquí es donde el RoArm-M2-S marca la diferencia frente a otros kits educativos. Vamos por partes:

Control por aplicación web: Lo he usado desde un teléfono Android, una tableta y un portátil con Windows. Basta con introducir la URL en el navegador para acceder a la interfaz. El modo de control por coordenadas visual con arrastrar y soltar es intuitivo y funciona sorprendentemente bien para aprender cinemática inversa sin tocar código.

ROS2 y hosts externos: He integrado el brazo con un PC con ROS2 Humble, y los nodos de comunicación funcionan correctamente tanto por USB como por UART. También lo he conectado a un Raspberry Pi 4 y a un Jetson Orin Nano; la documentación incluye ejemplos claros, y el archivo URDF se carga sin problemas en RViz, lo cual facilita la simulación y el control avanzado.

Comunicación inalámbrica: El control mediante WiFi directo es estable en distancias cortas de escritorio. La función ESP-NOW para el modo líder-seguidor me parece un valor diferencial: he sincronizado dos brazos en pruebas de movimiento coordinado, y el bajo retardo se nota. Eso sí, cuidado con la falta de retroalimentación en ese modo: es útil para sincronizar movimientos, pero no para monitorizar el estado de cada articulación.

En cuanto a la capacidad de programación, el hecho de que el código de control, el algoritmo de cinemática inversa y los modelos DXF/3D sean completamente abiertos abre muchísimas posibilidades. He modificado el firmware con Arduino IDE sin demasiado esfuerzo, y la comunidad va creciendo en foros especializados, lo cual siempre facilita la resolución de dudas.
Puntos fuertes y aspectos mejorables
La lista de aciertos es larga, pero también hay sombras que merecen mencionarse:
A favor

Documentación extensa con tutoriales gráficos y en vídeo; es de las mejores que he visto en kits de este segmento

Código abierto y personalizable, con ejemplos para varios lenguajes

Estructura rígida y ligera gracias a la fibra de carbono y al aluminio

Posibilidad de guardar tareas en la flash del ESP32 sin perderlas al apagar

Rieles estándar europeo 1020 para montar periféricos adicionales, incluido el soporte para cámara

Control visual por coordenadas, ideal para quien empieza desde cero

Mejorable

La fuente de alimentación de 12 V 5 A no está incluida, y conviene comprarla de buena calidad (una fuente deficiente provoca tirones en los servos)

La abrazadera de fijación solo admite bordes de hasta 72 mm de grosor; hay que medir bien la mesa antes de comprar

El LED de alimentación consume hasta 1,5 W, un detalle menor pero que en proyectos con batería hay que tener en cuenta

Aunque la carga de 0,5 kg es adecuada para el tamaño, no esperéis levantar objetos pesados ni herramientas; es un límite físico que se agradece conocer de antemano

Un consejo práctico que me ha funcionado: revisad periódicamente el apriete de los tornillos M4 y las sujeciones, sobre todo si el brazo está montado sobre un chasis móvil. Las vibraciones aflojan la tornillería con el tiempo. También conviene mantener limpio el codificador magnético y las juntas; un paño seco es suficiente, y evitad líquidos agresivos que puedan dañar los rodamientos.
Veredicto del experto
El Waveshare RoArm-M2-S es, a día de hoy, una de las opciones más completas dentro de los brazos robóticos de escritorio para formación y desarrollo. Combina una construcción robusta, un ecosistema de software abierto y una integración con ROS2 que pocos competidores ofrecen a este precio. No es un brazo industrial, y quien busque precisión submillimétrica o cargas elevadas deberá mirar hacia gamas superiores, pero como herramienta de aprendizaje, prototipado y experimentación cumple con creces.
Lo recomiendo especialmente a estudiantes de robótica, a makers con experiencia en Arduino o ESP32 y a desarrolladores que quieran incorporar un brazo a proyectos de visión artificial o automatización sencilla. Si valoráis la transparencia del código, la documentación en español (que aquí está muy cuidada) y la posibilidad de crecer con ROS2 sin tirar la casa por la ventana, este brazo merece un hueco en vuestra mesa. Solo tened en cuenta que necesitaréis invertir en una fuente de alimentación decente y dedicar algo de tiempo a la configuración inicial; el esfuerzo merece la pena.
Otros usuarios también buscaron

Funda de silicona para Honor X7d 4G con diseño de gato y lazo

Funda de silicona para Honor X7d 4G con diseño de gato y lazo

2,18 €
Módulo Controlador Motor Dual TB6612FNG 1A para Placas Arduino

Módulo Controlador Motor Dual TB6612FNG 1A para Placas Arduino

1,1 €
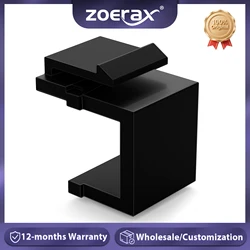
ZoeRax Inserto Keystone Jack en Blanco para Placa y Panel de Conexión

ZoeRax Inserto Keystone Jack en Blanco para Placa y Panel de Conexión

5,41 €
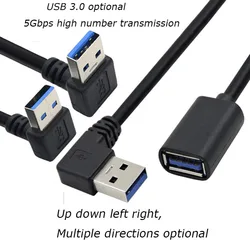
Cable alargador USB 3.0 macho-hembra en ángulo de 90°

Cable alargador USB 3.0 macho-hembra en ángulo de 90°

1,07 €
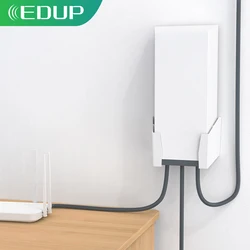
EDUP SK0006 Soporte de pared para fuente de alimentación Starlink

EDUP SK0006 Soporte de pared para fuente de alimentación Starlink

28,22 €
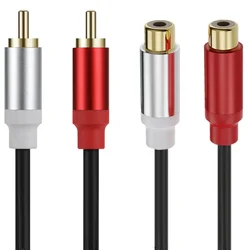
Adaptador RCA Macho a 2 Hembras Chapado en Oro – Audio y Vídeo

Adaptador RCA Macho a 2 Hembras Chapado en Oro – Audio y Vídeo

6,93 €
AÑADIR A LA CESTA

© 2023 PcCables. Todos los derechos reservados

Aviso Legal | Política de Privacidad y Cookies | Mapa de sitio web | ¿Quiénes somos?

En calidad de Afiliado de Amazon y otros programas similares, esta web obtiene ingresos por las compras adscritas que cumplen los requisitos aplicables

Review image

Cupones Disponibles

CupónDescuentoValidezCampaña