Análisis de Experto
Experto verificado
Análisis general del producto
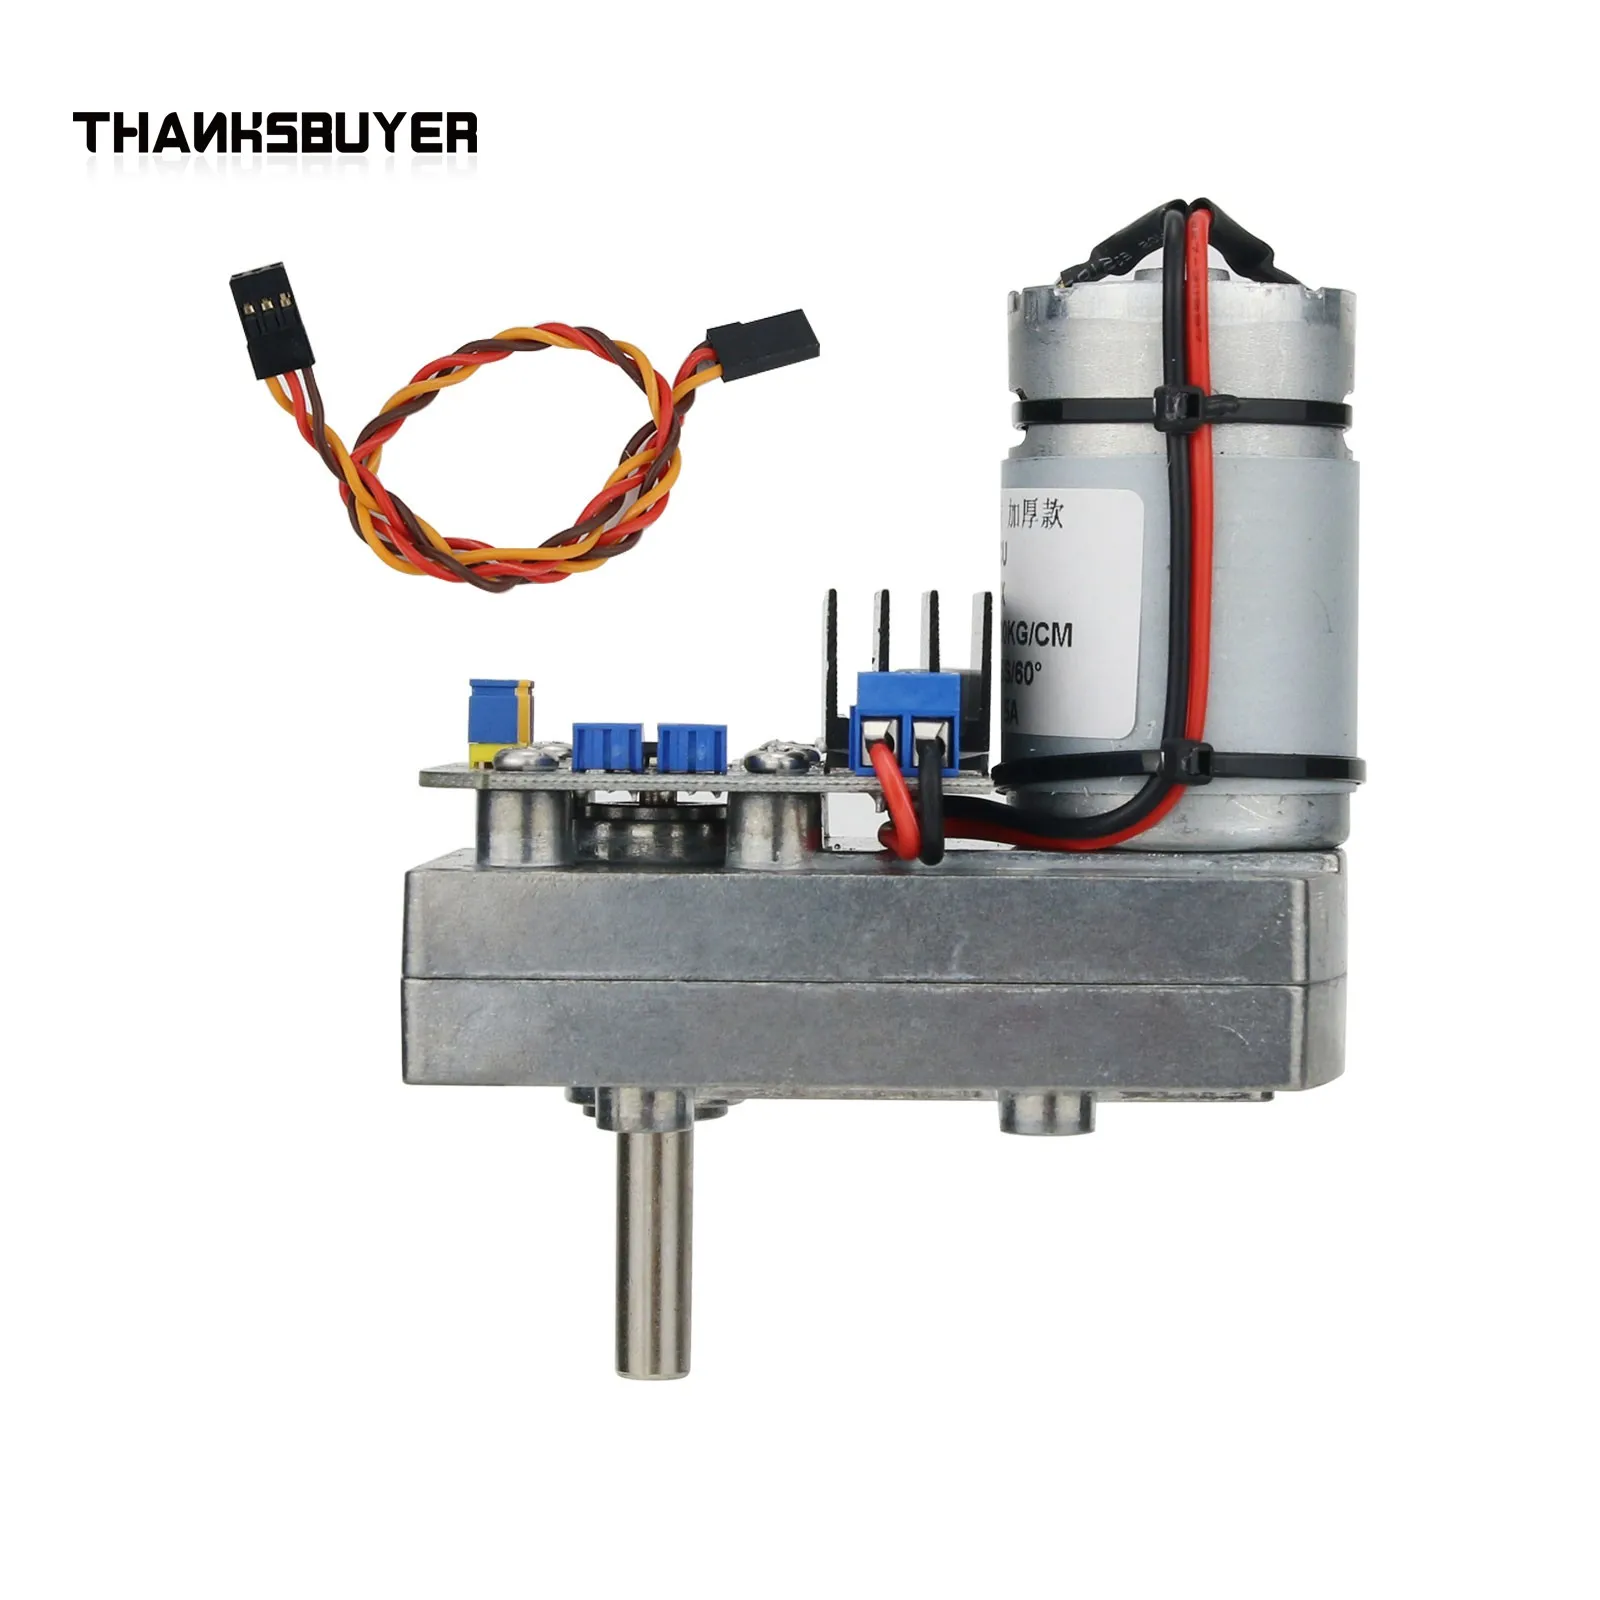
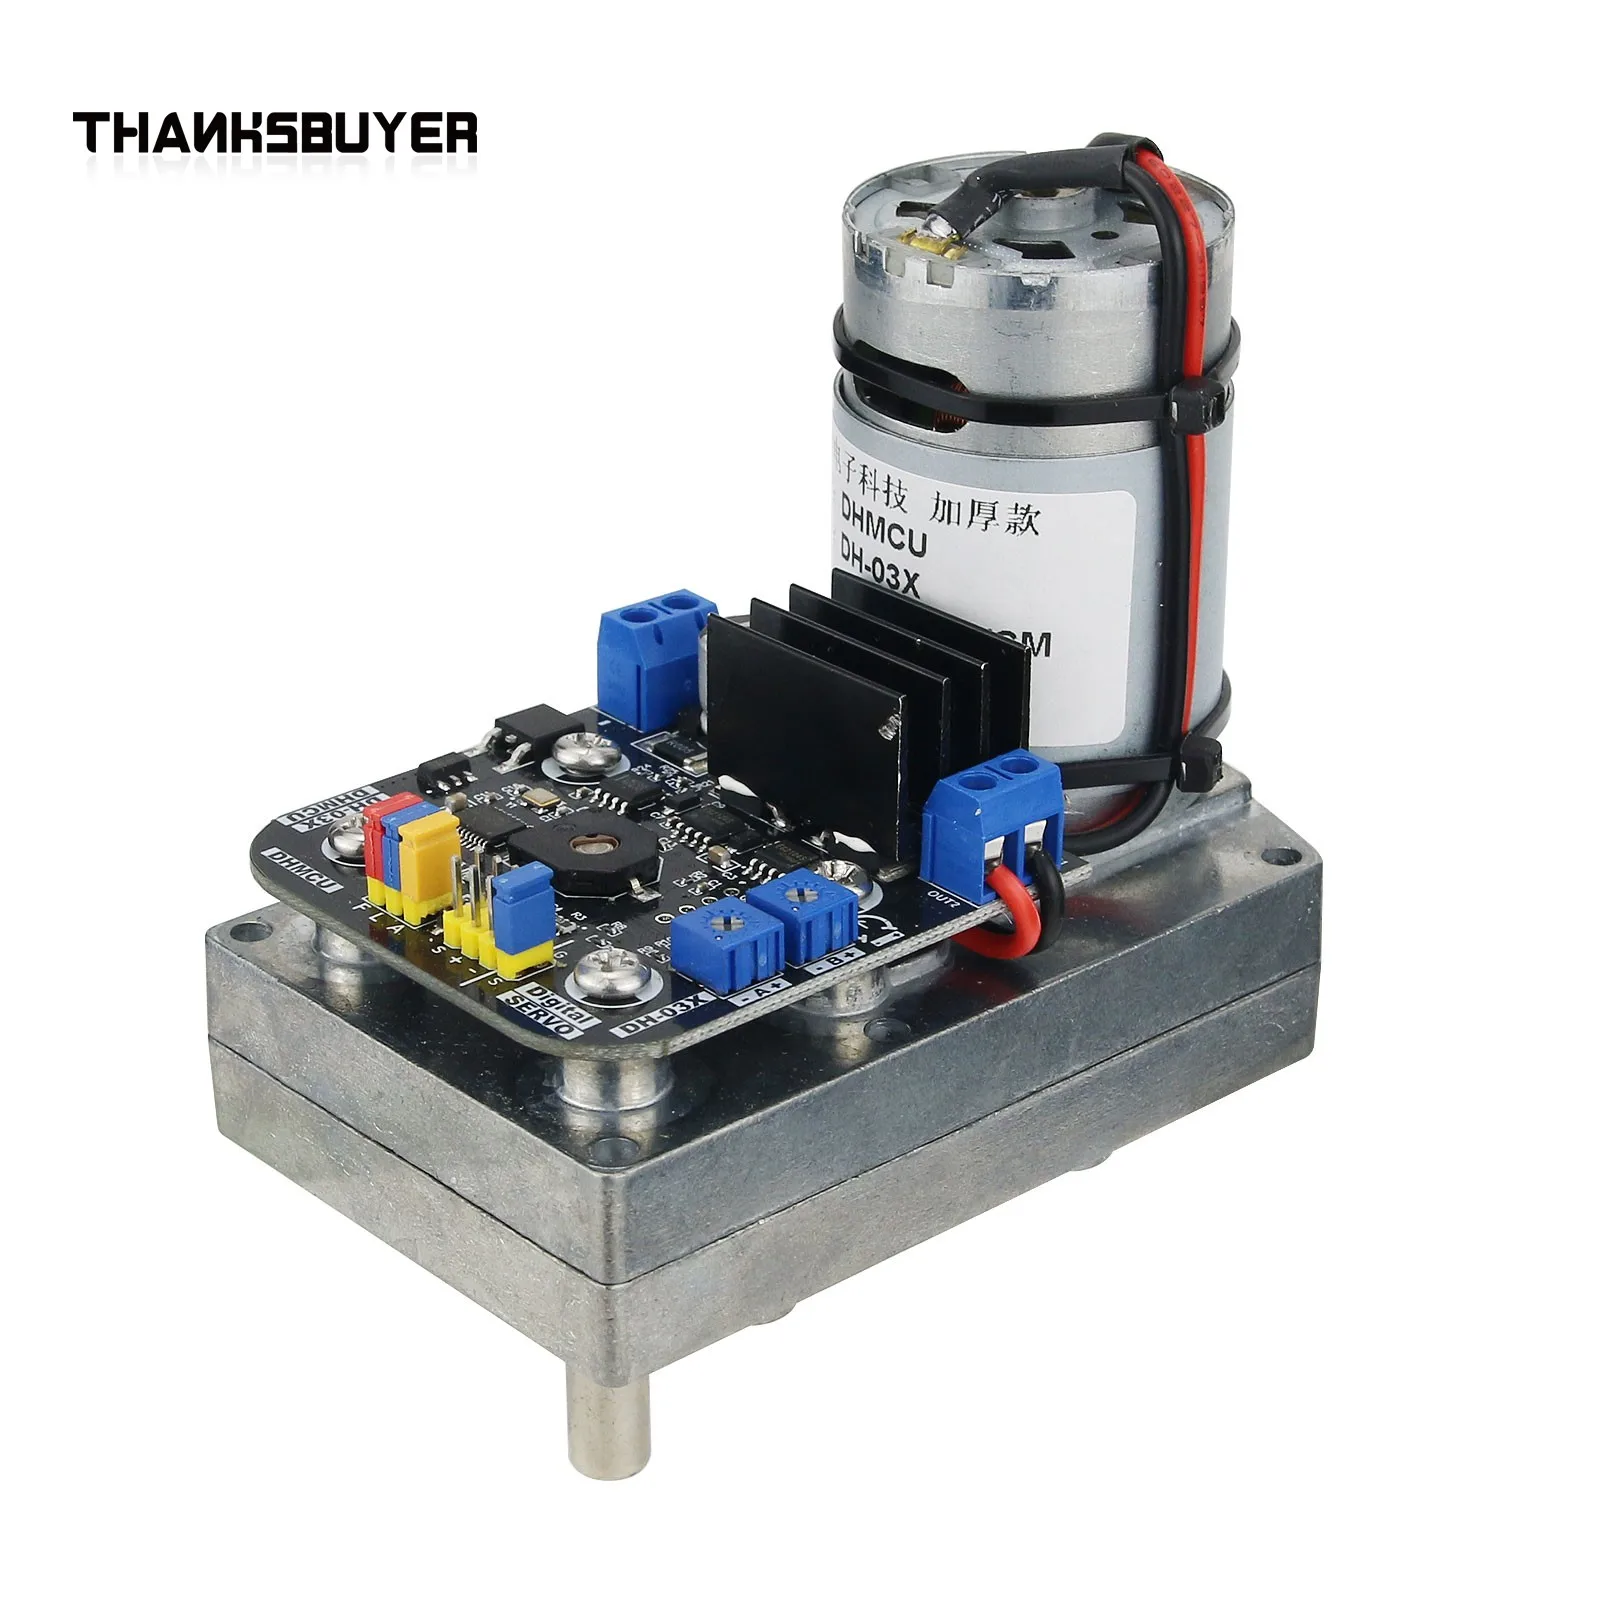
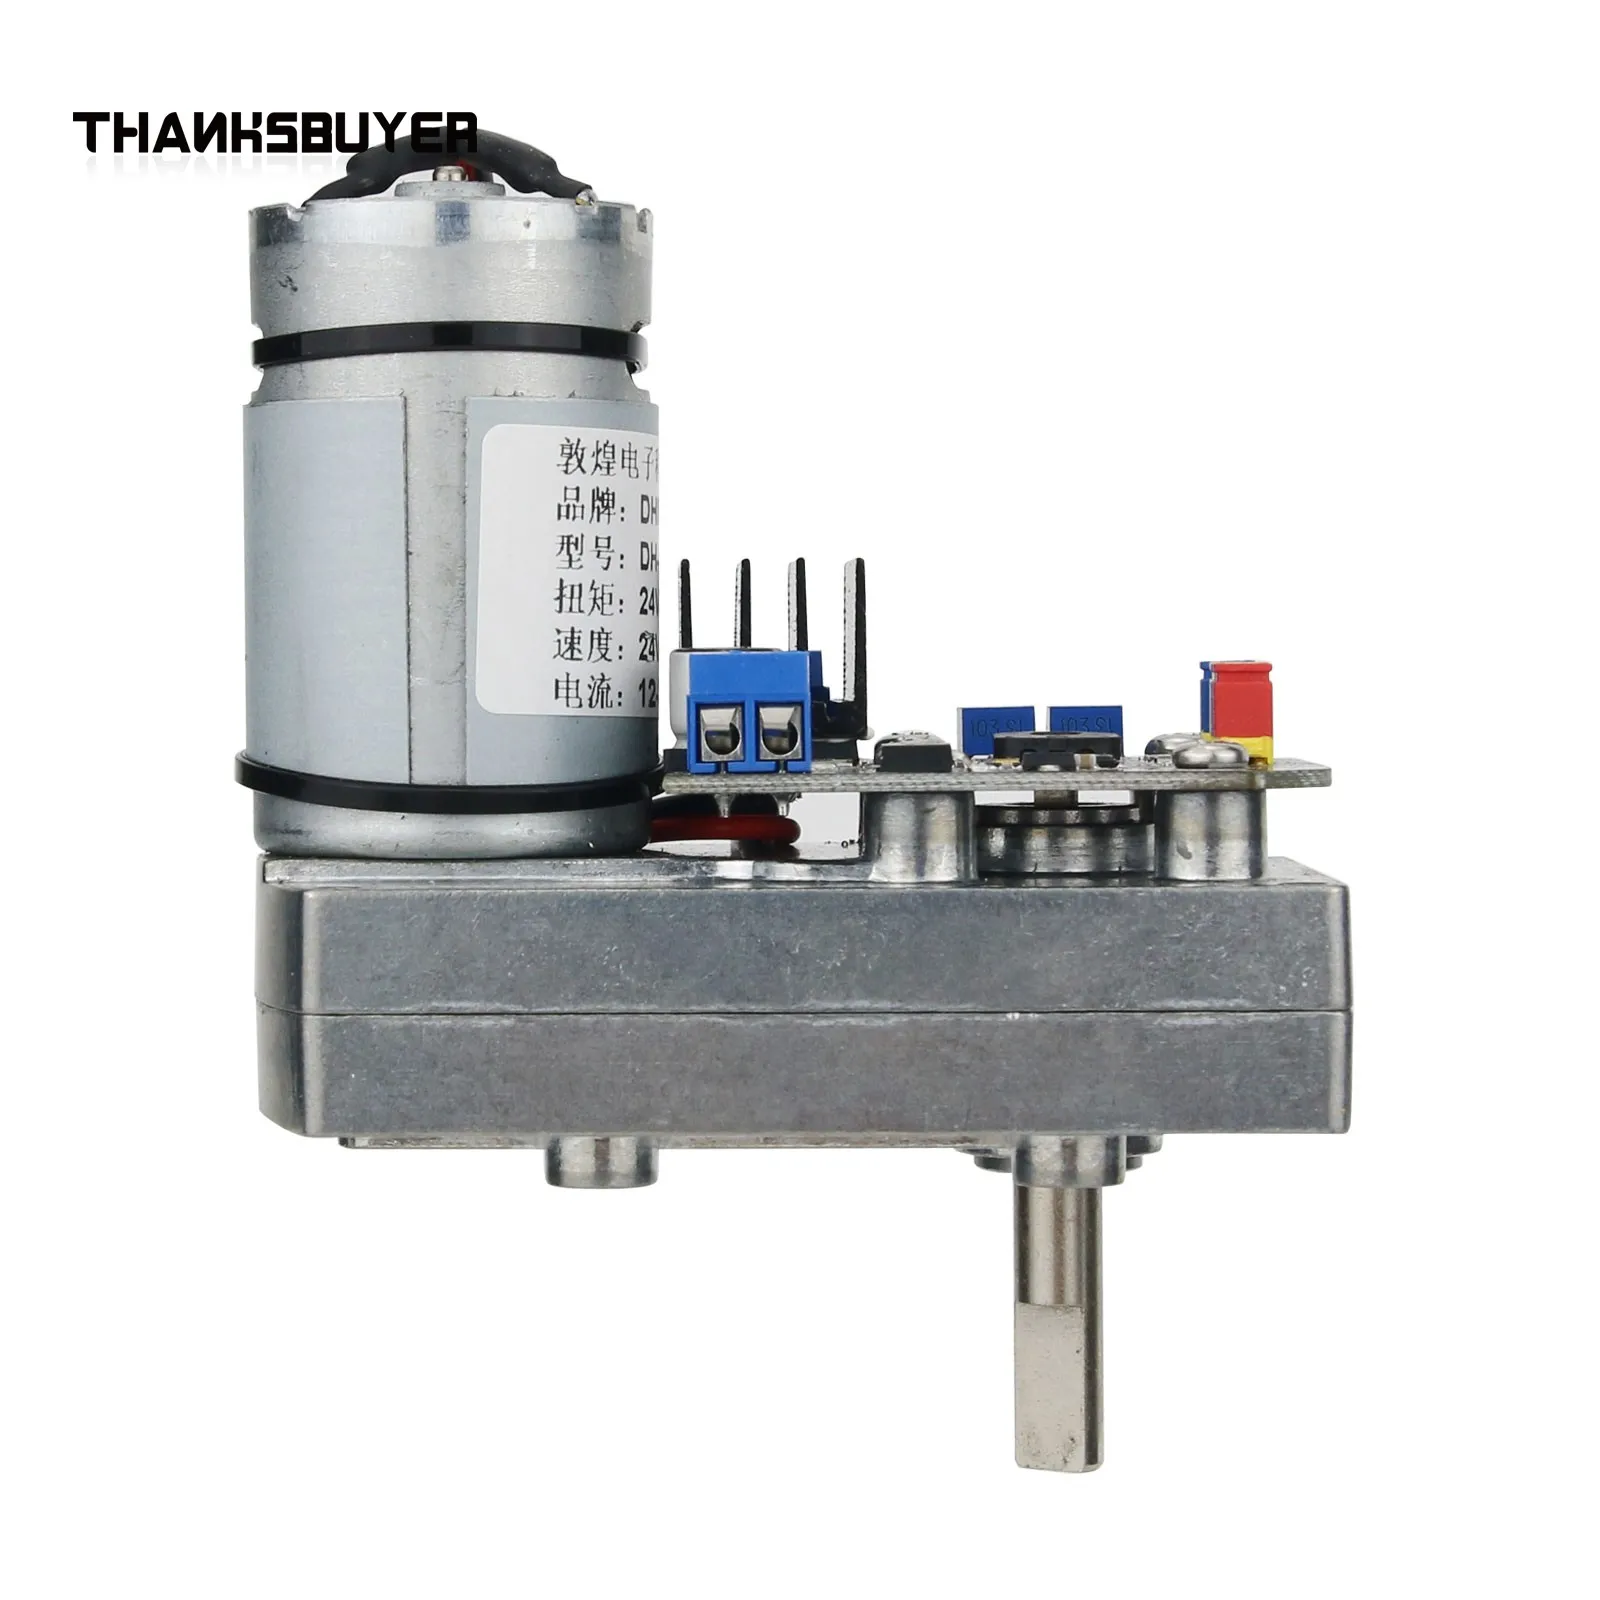
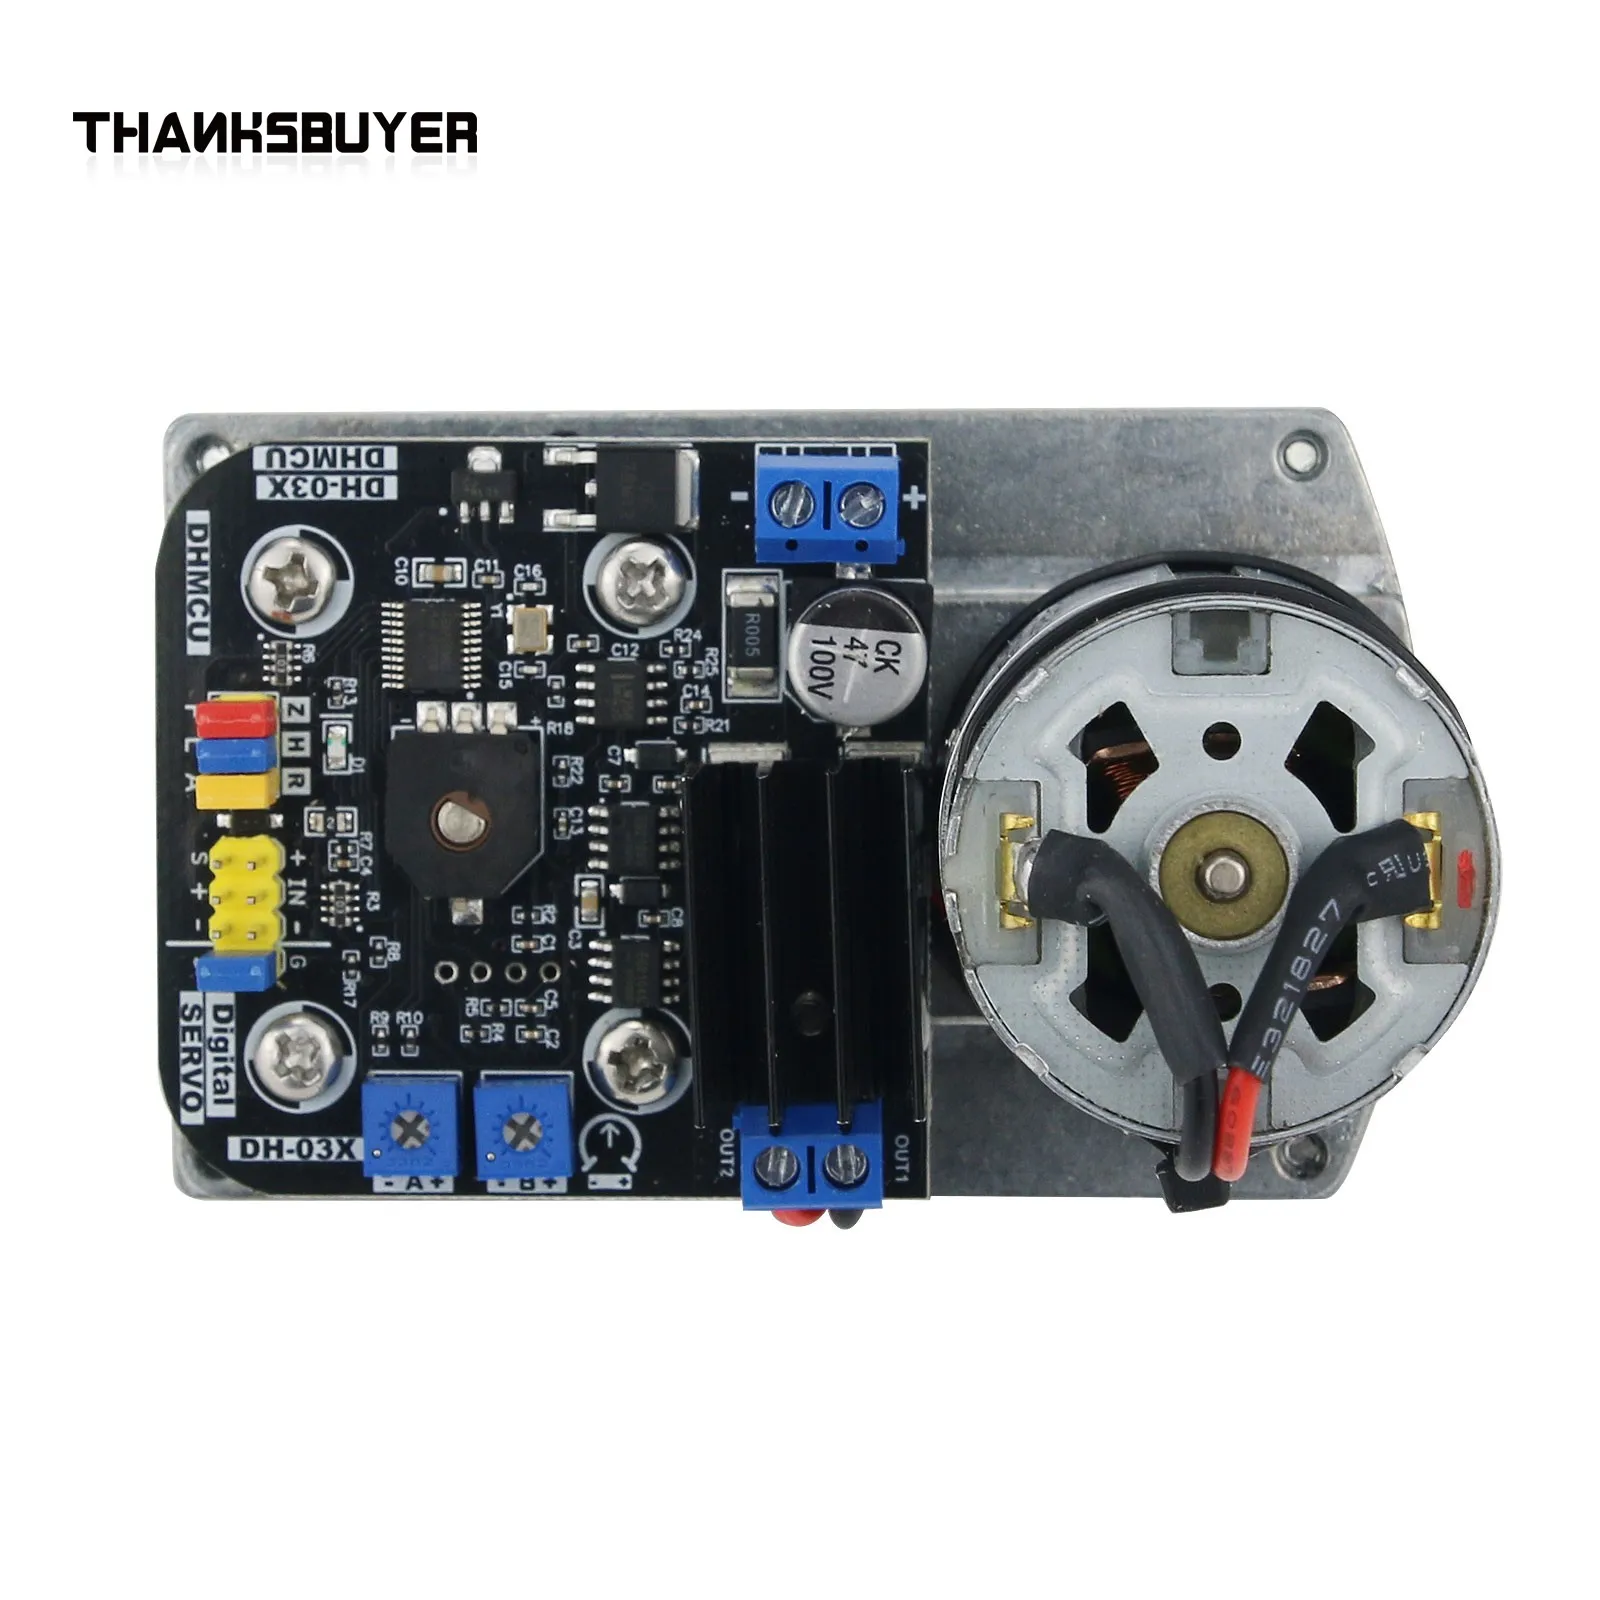
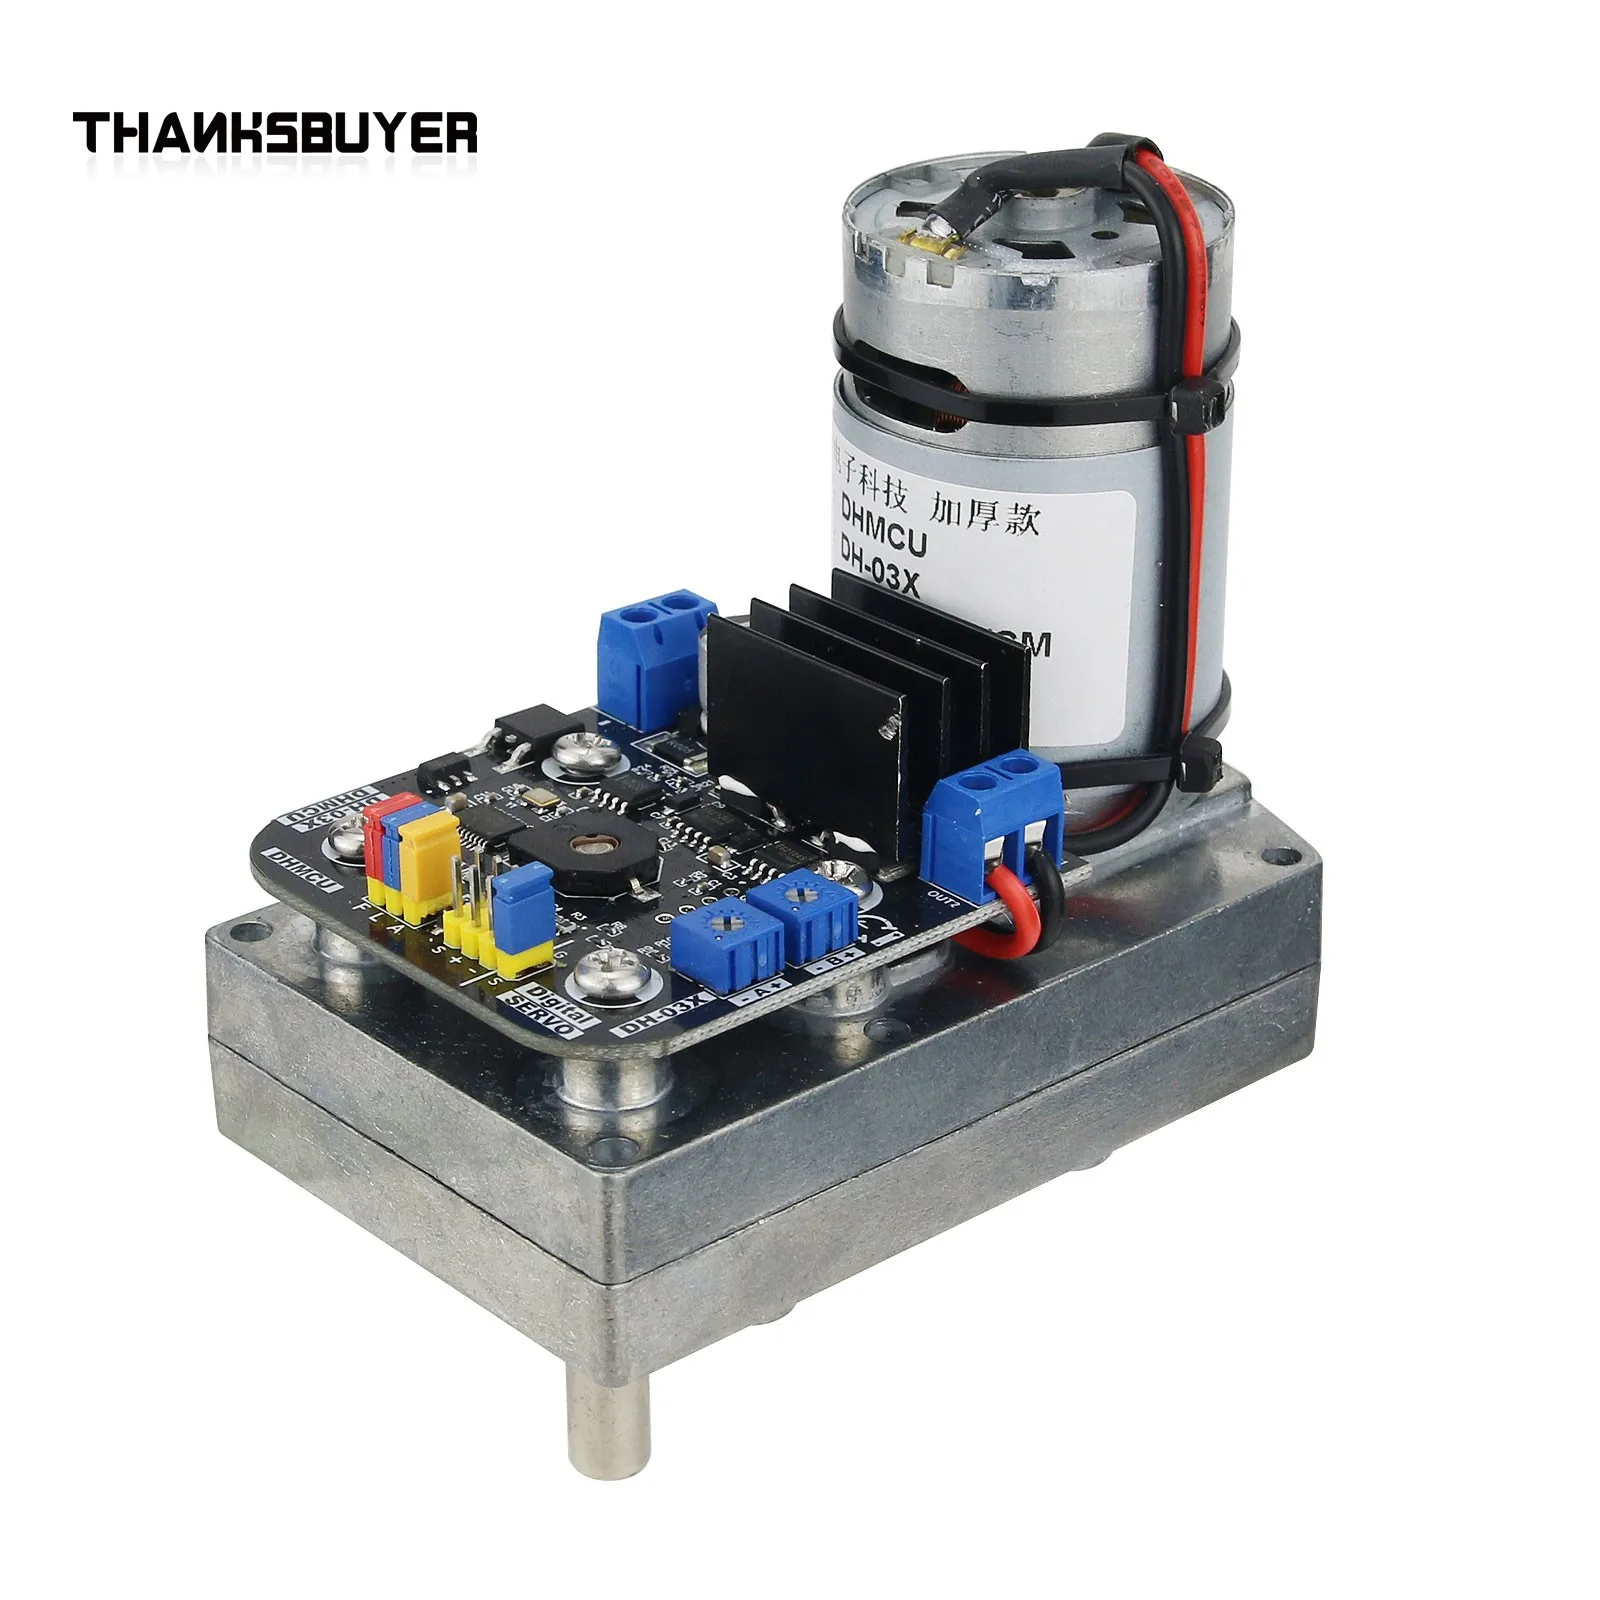
Mi valoración es técnica, no una reseña de semanas de uso: no sería honesto afirmar que he probado físicamente este servo. Sobre el papel, el DH-03X está pensado para mecanismos de gran carga, como brazos robóticos, articulaciones de modelos RC y útiles automatizados. Sus rasgos más relevantes son la alimentación de 12–24 V CC, el recorrido electrónico ajustable hasta 300 grados y las entradas por pulsos o señal analógica de 0–5 V. La ficha también indica una frecuencia de control de 50–333 Hz, aunque conviene comprobar qué frecuencias admite realmente cada modo antes de integrarlo.
La gama de pares anunciados —110, 200, 300, 380 y 400 kg/cm— parece amplia, pero no elegiría la variante basándome solo en la cifra máxima. El par requerido depende de la longitud del brazo, la carga, la aceleración y las pérdidas del mecanismo. Además, hay una discrepancia entre las opciones anunciadas y la lista técnica, que no incluye la variante de 380 kg/cm. Una ficha comercial de otra tienda sí ofrece esa cifra para el DH-03X, pero no despeja qué versión concreta recibirá el comprador.
Calidad de construcción y materiales
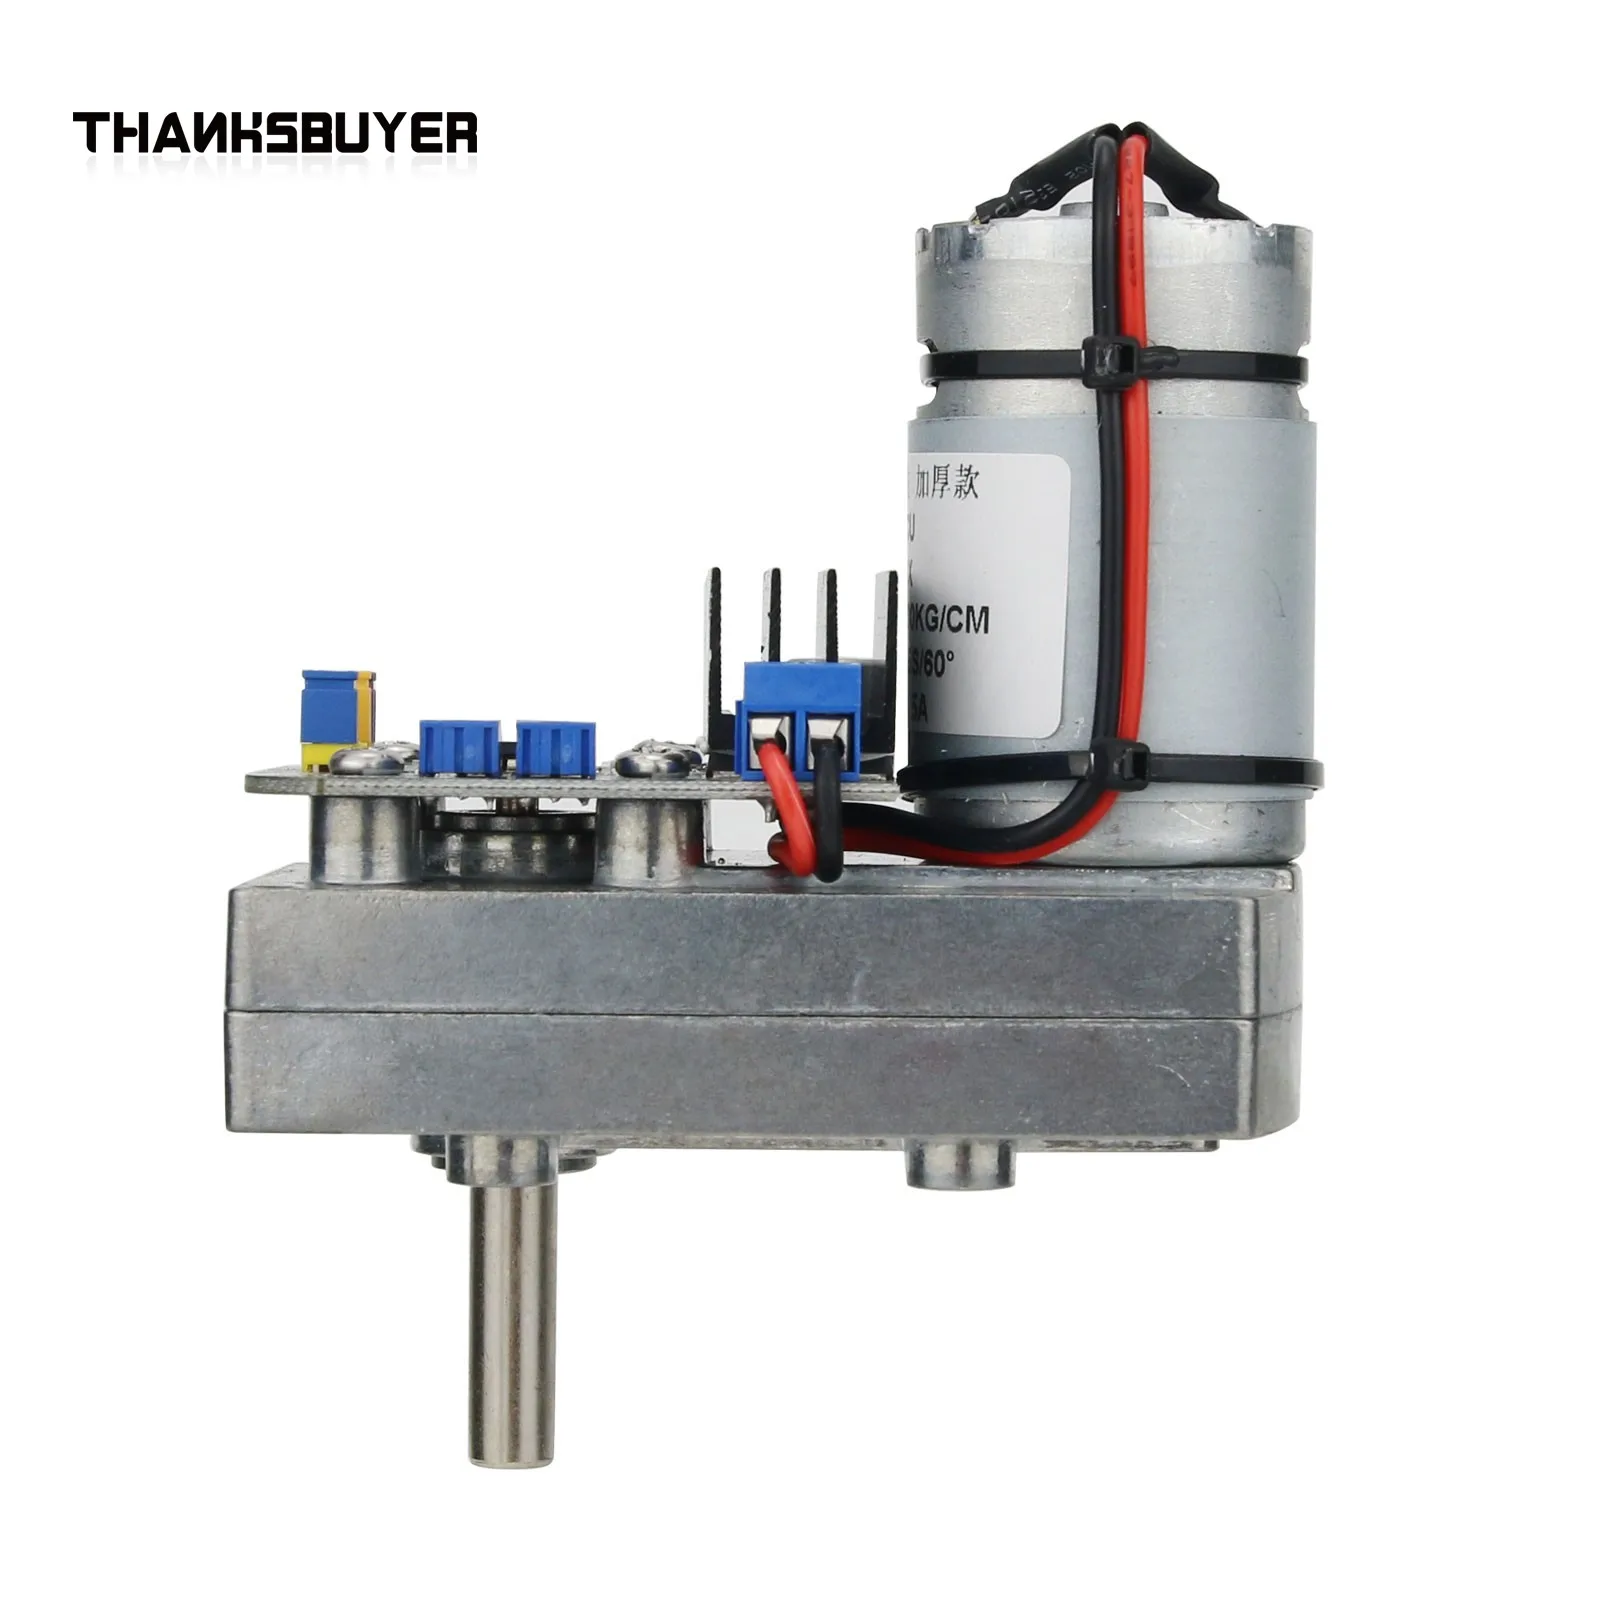
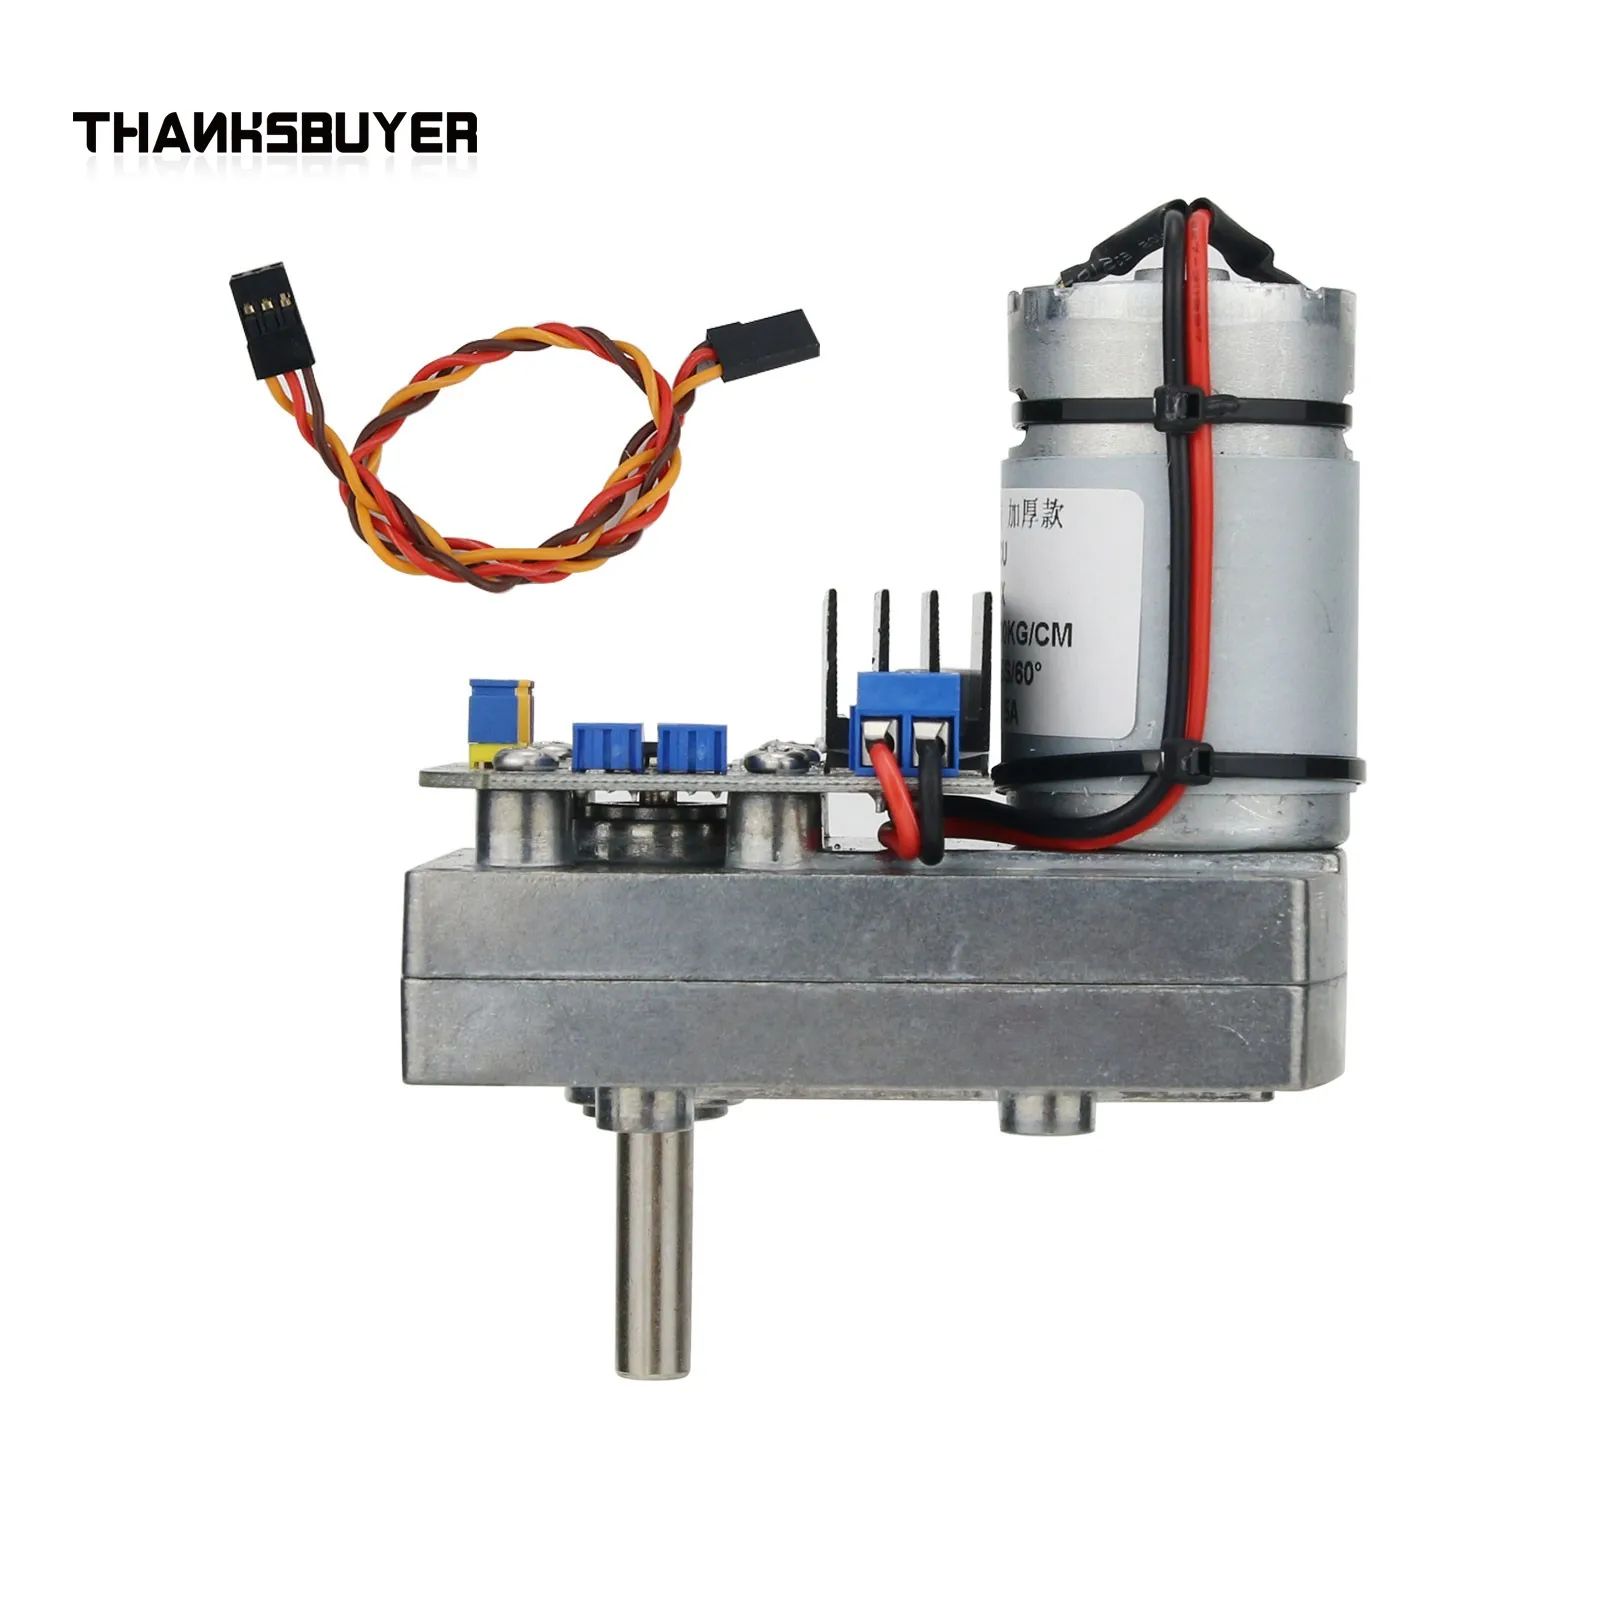
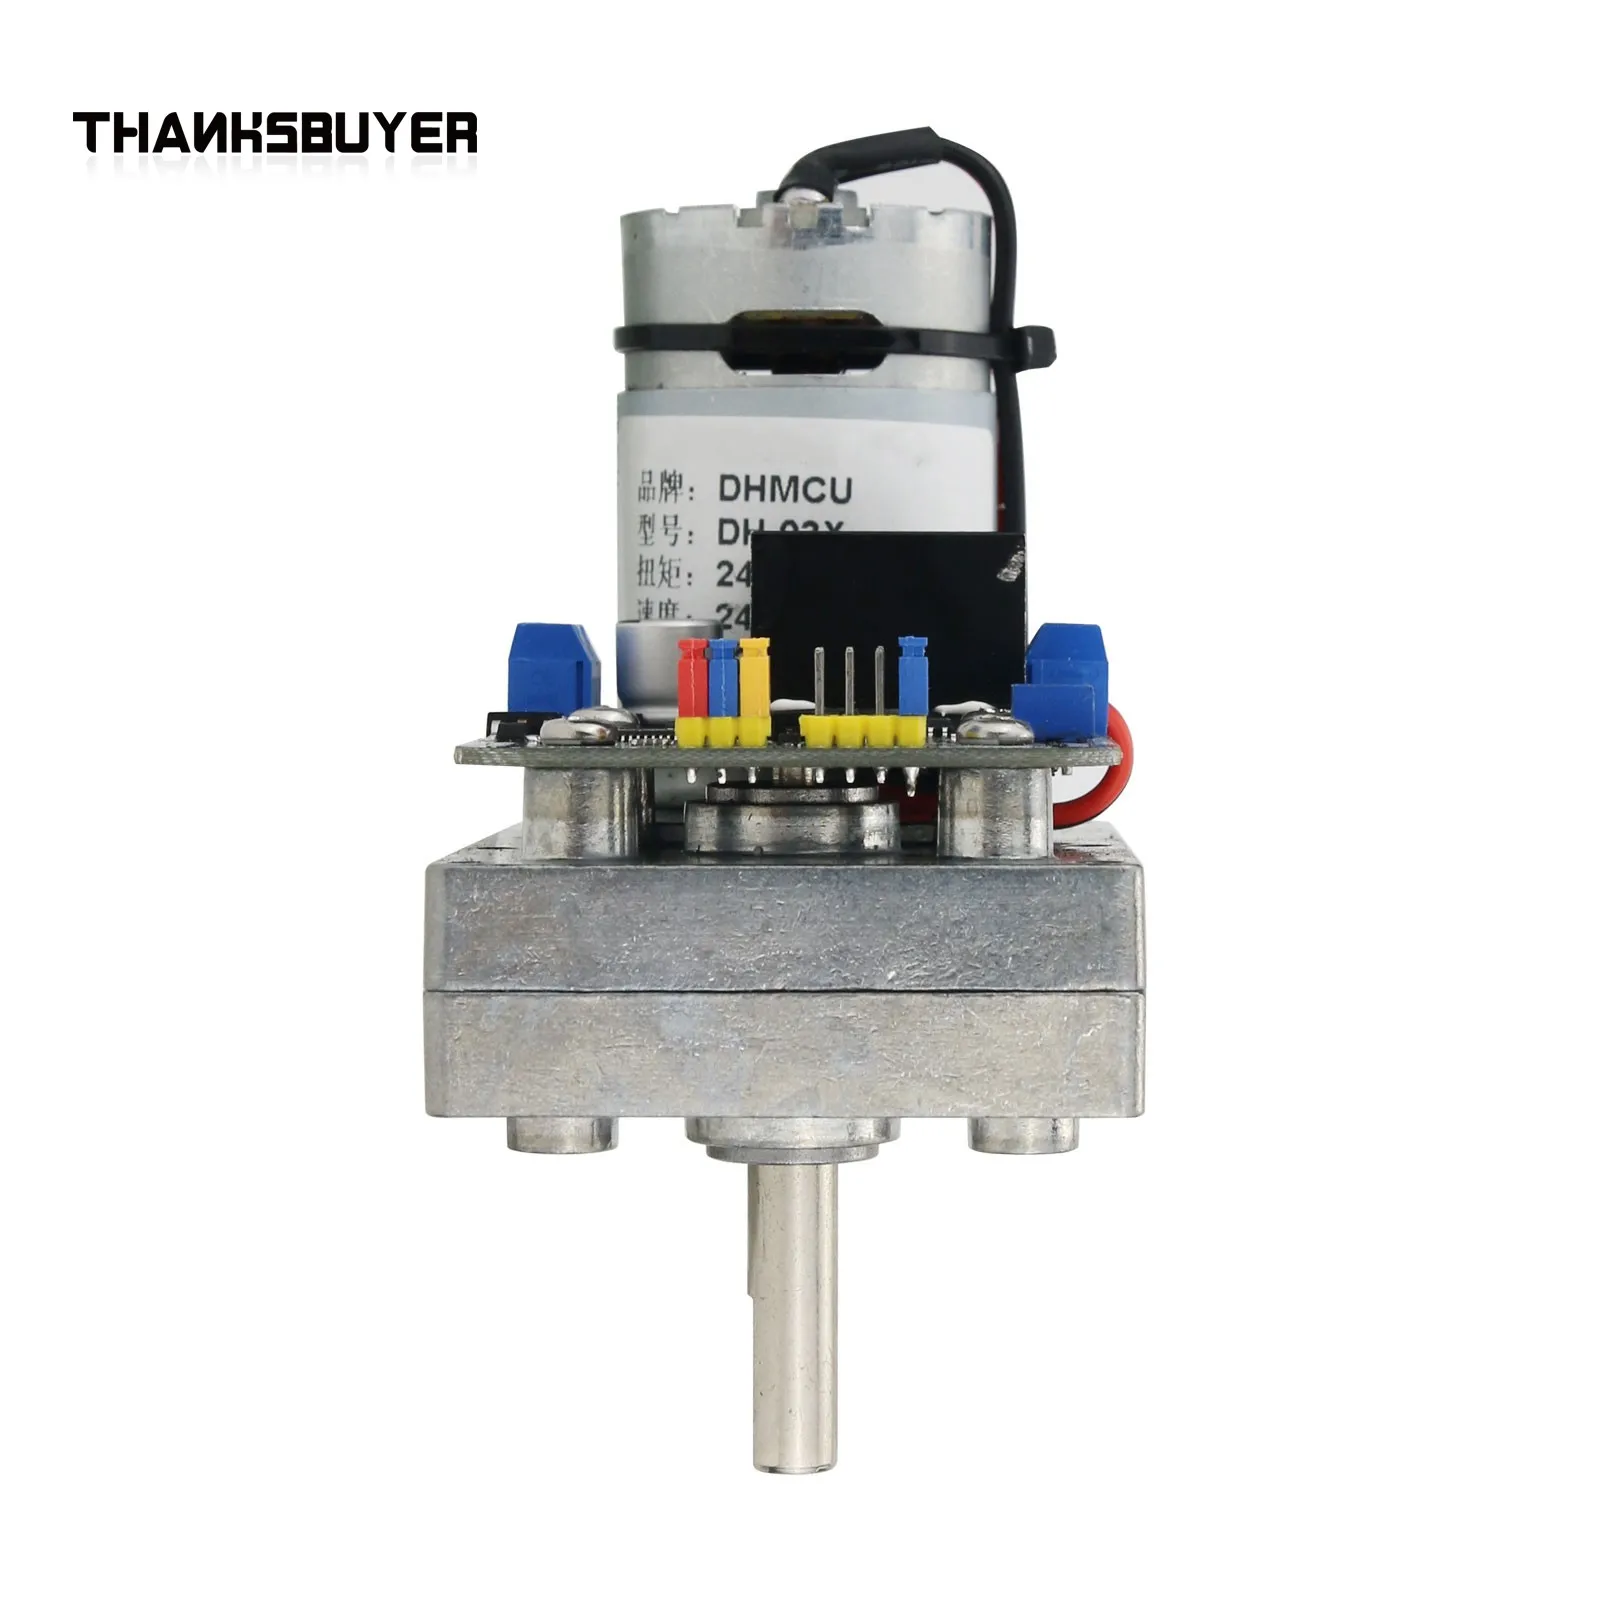
El uso de engranajes y eje de acero aleado, junto con una caja de cambios de aluminio fundido, apunta a una construcción más resistente que la habitual en servos ligeros de plástico. El peso de 560 g y las dimensiones de 95 × 60 × 110 mm también dejan claro que no es un componente compacto para un chasis pequeño: habrá que reservar espacio y diseñar un soporte rígido, con tornillería adecuada y suficiente superficie de apoyo.
En un brazo robótico, por ejemplo, no bastaría con fijar el servo a una placa delgada. El esfuerzo se transmite al chasis y a las uniones, por lo que una estructura flexible puede provocar vibraciones, holguras y movimientos imprecisos, incluso aunque el servo tenga un par nominal elevado. Tampoco asumiría que los materiales garantizan por sí solos una larga vida útil: la cifra publicada de más de un millón de ciclos se refiere a par normal, no necesariamente a cargas máximas o golpes repetidos.
Compatibilidad y rendimiento
La variedad de señales permite plantear distintos montajes. El pulso de 1,0–2,0 ms se indica como adecuado para receptores de aeromodelismo; el intervalo de 0,5–2,5 ms puede encajar con determinados controladores multicanal, y la entrada de 0–5 V ofrece otra vía para sistemas de control analógico. Antes de conectarlo, comprobaría la tensión lógica, el rango de pulsos y la frecuencia admitidos por el controlador: compartir el formato de señal no garantiza que dos equipos sean compatibles en todos esos parámetros.
La alimentación merece especial atención. Se indica una corriente en vacío inferior a 500 mA y un límite de corriente de 10 A, además de recomendar una fuente o batería superior a 5 A. No interpretaría esa recomendación como garantía de que cualquier fuente de 5 A vaya a funcionar: los picos durante el arranque, los cambios bruscos de dirección o un bloqueo mecánico pueden exigir más corriente. Para una bancada de pruebas usaría una fuente regulada, con margen suficiente y limitación de corriente; en una instalación definitiva, dimensionaría cableado y batería para los picos previsibles. La propia ficha indica también que la velocidad y el par disminuyen al bajar la tensión.
Hay una ambigüedad importante en el rango eléctrico: se publica como 12–24 V, pero también aparecen 12 V como mínimo y 30 V como máximo. No conectaría el servo a 30 V sin confirmación documental específica de la variante. Asimismo, la protección por sobrecorriente detendría el movimiento durante 3–4 segundos antes de reanudarlo; en un robot, ese comportamiento puede causar una parada inesperada. Si se activa, conviene cortar la alimentación, revisar el atasco o la carga y despejar el recorrido antes de repetir la prueba.
Puntos fuertes y aspectos mejorables
Puntos fuertes:
- Carcasa metálica y transmisión de acero, adecuadas para montajes que exigen más resistencia que un servo convencional.
- Recorrido de hasta 300 grados con límite electrónico ajustable.
- Varios formatos de control, útiles para integrar el componente en proyectos RC o de robótica.
- Protección frente a sobrecorriente, aunque su actuación debe considerarse dentro del diseño del sistema.
Aspectos mejorables:
- La información disponible no resuelve las diferencias entre variantes de par ni aclara el límite superior de tensión.
- No se detallan parámetros esenciales para dimensionar un mecanismo con precisión, como la velocidad bajo carga o el par de bloqueo por tensión y versión.
- La conversión a giro continuo de 360 grados se menciona, pero no se explica el procedimiento ni los elementos necesarios.
- La batería no está incluida, por lo que hay que prever por separado la fuente y el cableado.
Frente a servos RC más pequeños, este modelo ofrece una orientación claramente más industrial y requiere una estructura y alimentación acordes. Para un mecanismo ligero puede resultar voluminoso y excesivo; para una articulación robusta, la carcasa metálica y los modos de control son más pertinentes que buscar simplemente el par más alto.
Veredicto del experto
Lo consideraría para un brazo robótico de sobremesa, una articulación de carga moderada o un mecanismo RC grande, siempre que se confirme la variante exacta y se dimensione el sistema completo. Antes del montaje definitivo, probaría el recorrido sin carga, verificaría el sentido de giro y mediría el consumo con movimientos progresivos. También instalaría topes mecánicos solo si no pueden forzar la transmisión y mantendría las manos fuera del brazo durante las pruebas.
La recomendación principal es no comprarlo ni conectarlo basándose únicamente en la cifra de par: primero hay que aclarar la tensión admitida y la variante disponible. Con esos datos confirmados, puede ser una opción interesante para proyectos exigentes; sin ellos, las inconsistencias técnicas de la ficha dificultan una integración segura y predecible.