
Análisis de Experto
Experto verificado
Análisis general del producto
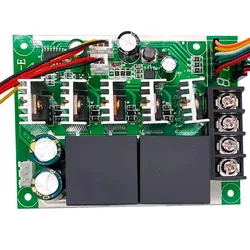
He utilizado esta placa durante varias semanas en un banco de pruebas con motores BLDC pequeños, una placa Arduino compatible y un microcontrolador de 3,3 V. Su planteamiento es sencillo: actuar como etapa de potencia trifásica mientras la generación de las señales PWM y la lógica de control quedan en manos del microcontrolador mediante la biblioteca SimpleFOC.
El interés principal está en el control FOC, que permite regular con mayor precisión el par, la velocidad y la posición que una conmutación de seis pasos convencional. En la práctica, la diferencia se aprecia especialmente a baja velocidad: el motor funciona de forma más progresiva, con menos tirones y un comportamiento acústico más refinado, siempre que la configuración del motor y del sensor sea correcta.
La alimentación admitida se sitúa entre 8 y 30 V de corriente continua, y las tres salidas UVW permiten conectar directamente un motor trifásico sin escobillas. Es una solución apropiada para aprendizaje, prototipos de robótica, pequeños actuadores y experimentos con motores tipo gimbal. No la plantearía como controlador para motores de alta potencia ni para aplicaciones donde se requiera una corriente elevada mantenida.
Calidad de construcción y materiales
La placa tiene un formato compacto y está pensada para integrarse en montajes de prototipado con cableado corto. El diseño resulta funcional, aunque conviene manipularla con cuidado porque sus dimensiones reducidas dejan poco espacio entre los puntos de conexión. Para un montaje permanente, prefiero fijarla con separadores y utilizar conectores o cables correctamente sujetos, en lugar de dejar el peso del cableado sobre la placa.
El controlador DRV8313 integra tres medios puentes independientes, uno por cada fase del motor. Esta arquitectura simplifica bastante el montaje, ya que no es necesario añadir una etapa de potencia externa para comenzar a trabajar. También ofrece entradas independientes de PWM y una señal de habilitación, algo que encaja bien con la clase BLDCDriver3PWM de SimpleFOC.
La ausencia de una cifra claramente identificada de corriente máxima en la unidad analizada es una limitación importante. Aunque existen referencias de SimpleFOC basadas en DRV8313 con límites próximos a 2,5 A por fase, no aplicaría automáticamente ese valor a cualquier placa compatible o de distinto fabricante. En un diseño real, comprobaría la hoja técnica del módulo, la resistencia del motor y la temperatura del circuito antes de exigirle carga.
Compatibilidad y rendimiento
La integración con SimpleFOC es su punto más cómodo. La conexión requiere tres salidas PWM del microcontrolador, una señal de habilitación y una masa común. En mis pruebas conceptuales con Arduino y placas de 3,3 V, la configuración resulta directa siempre que se seleccionen pines PWM reales y se respete el orden de las fases.
La secuencia de puesta en marcha que recomiendo es la siguiente:
- Conectar primero la masa entre el microcontrolador y la placa.
- Cablear las tres señales PWM y la entrada de habilitación.
- Conectar las fases UVW del motor con la alimentación desconectada.
- Alimentar la placa con una tensión comprendida entre 8 y 30 V.
- Configurar en SimpleFOC el número de pares de polos, la tensión de alimentación y los límites de corriente o tensión.
- Comenzar con una tensión baja y sin carga mecánica.
- Ajustar el sentido de giro, la alineación y la frecuencia PWM antes de montar el motor en el mecanismo definitivo.
El comportamiento mejora notablemente cuando se utiliza un sensor de posición adecuado, como un encoder magnético o incremental. Sin sensor, el sistema puede servir para experimentar con control de velocidad, pero el arranque y el control a muy baja velocidad serán más sensibles a la configuración. También es importante no interpretar que la placa sea un controlador autónomo: necesita un microcontrolador externo que ejecute el algoritmo FOC.
Frente a una placa de seis pasos económica, ofrece un control más fino, pero exige más puesta a punto. Frente a controladores FOC con microcontrolador integrado, sensores de corriente y protecciones configurables, resulta menos completa, aunque también más transparente para aprender cómo funciona cada parte del sistema.
Puntos fuertes y aspectos mejorables
Puntos fuertes
- Control trifásico mediante DRV8313.
- Compatibilidad con la biblioteca SimpleFOC.
- Admite estrategias SPWM y SVPWM.
- Alimentación amplia de 8 a 30 V CC.
- Tamaño reducido para robots, actuadores y bancos de pruebas.
- Permite utilizar Arduino, placas STM32 y otros microcontroladores con salidas PWM compatibles.
- Buen punto de entrada para experimentar con FOC sin diseñar una etapa de potencia desde cero.
Aspectos mejorables
- No queda definida con suficiente precisión la corriente continua admisible ni la corriente de pico.
- No incorpora el microcontrolador necesario para ejecutar SimpleFOC.
- La información disponible no permite confirmar la presencia de medición de corriente integrada; por tanto, no conviene asumir que el control de par será posible sin hardware adicional.
- El margen térmico puede ser reducido con motores de baja resistencia o cargas exigentes.
- Las conexiones requieren atención para evitar invertir fases, alimentar fuera de rango o conectar señales sin masa común.
Para prolongar su vida útil, utilizo una fuente de alimentación con limitación de corriente, dejo espacio alrededor del circuito integrado y compruebo la temperatura después de varios minutos de funcionamiento. Nunca cambio las fases ni modifico el cableado con la alimentación conectada. Si el motor vibra, consume demasiado o no arranca, reduzco inmediatamente la tensión y reviso primero el número de pares de polos, el orden de las fases y la configuración del sensor.
Veredicto del experto
Considero esta placa una herramienta adecuada para iniciarse en el control FOC de motores BLDC y para construir prototipos compactos con SimpleFOC. Su arquitectura es sencilla, ocupa poco espacio y permite separar claramente el control digital de la etapa de potencia.
La recomendaría para motores pequeños, proyectos educativos, robótica ligera y pruebas de laboratorio en las que se pueda controlar cuidadosamente la temperatura y la corriente. No la elegiría para herramientas eléctricas, motores de baja impedancia, cargas con grandes picos de par o aplicaciones que necesiten protecciones avanzadas y funcionamiento continuo.
Su valor depende sobre todo de utilizar un motor compatible y de aceptar que la puesta en marcha requiere ajustes. Como placa de experimentación, cumple con solvencia; como controlador universal de motores sin escobillas, sus límites de corriente, sensado y protección obligan a ser prudente.