Análisis de Experto
Experto verificado
Análisis general del producto
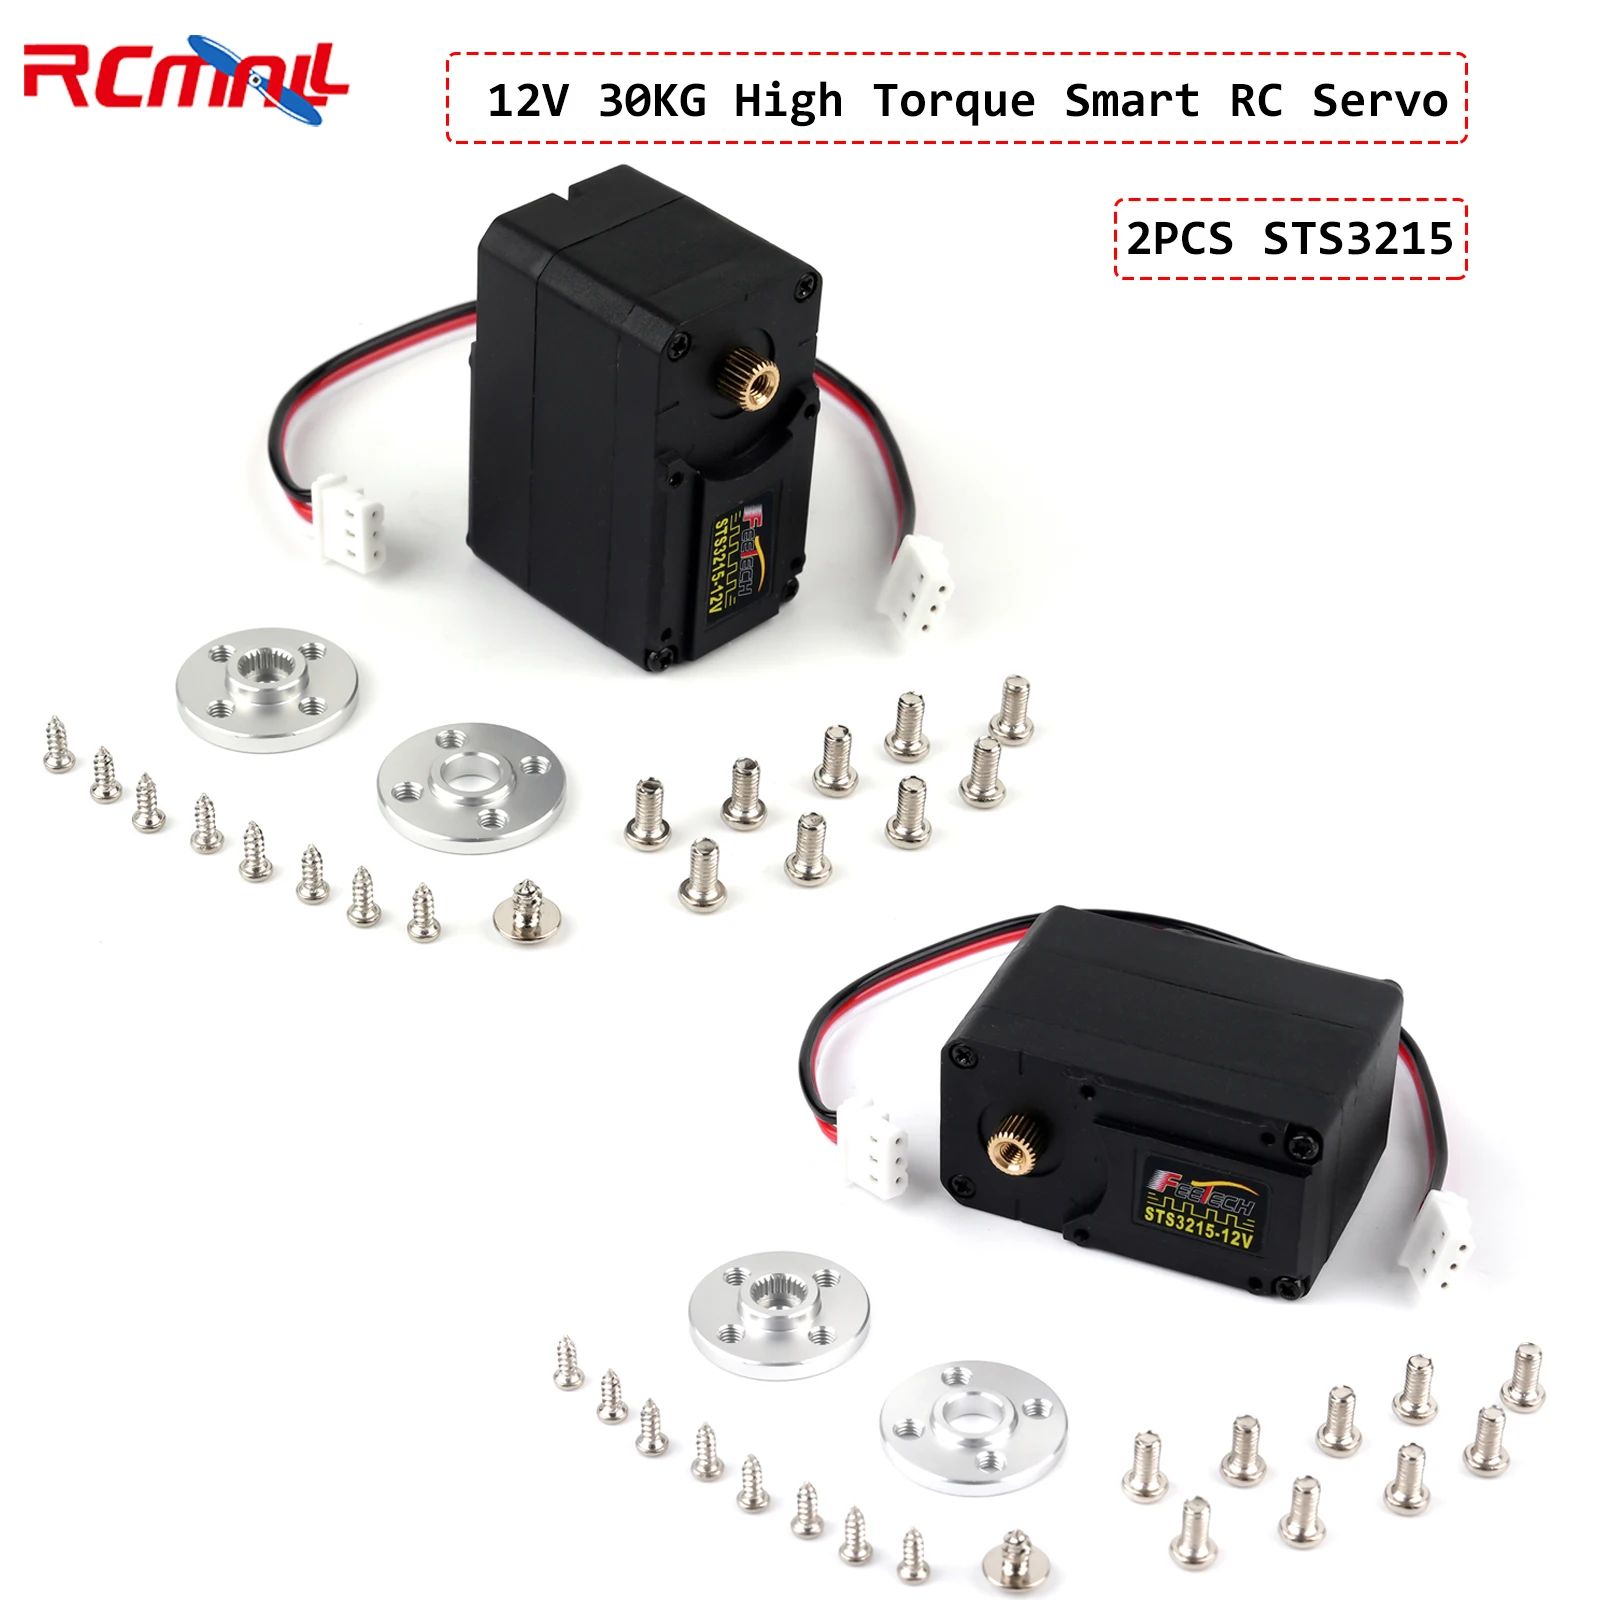
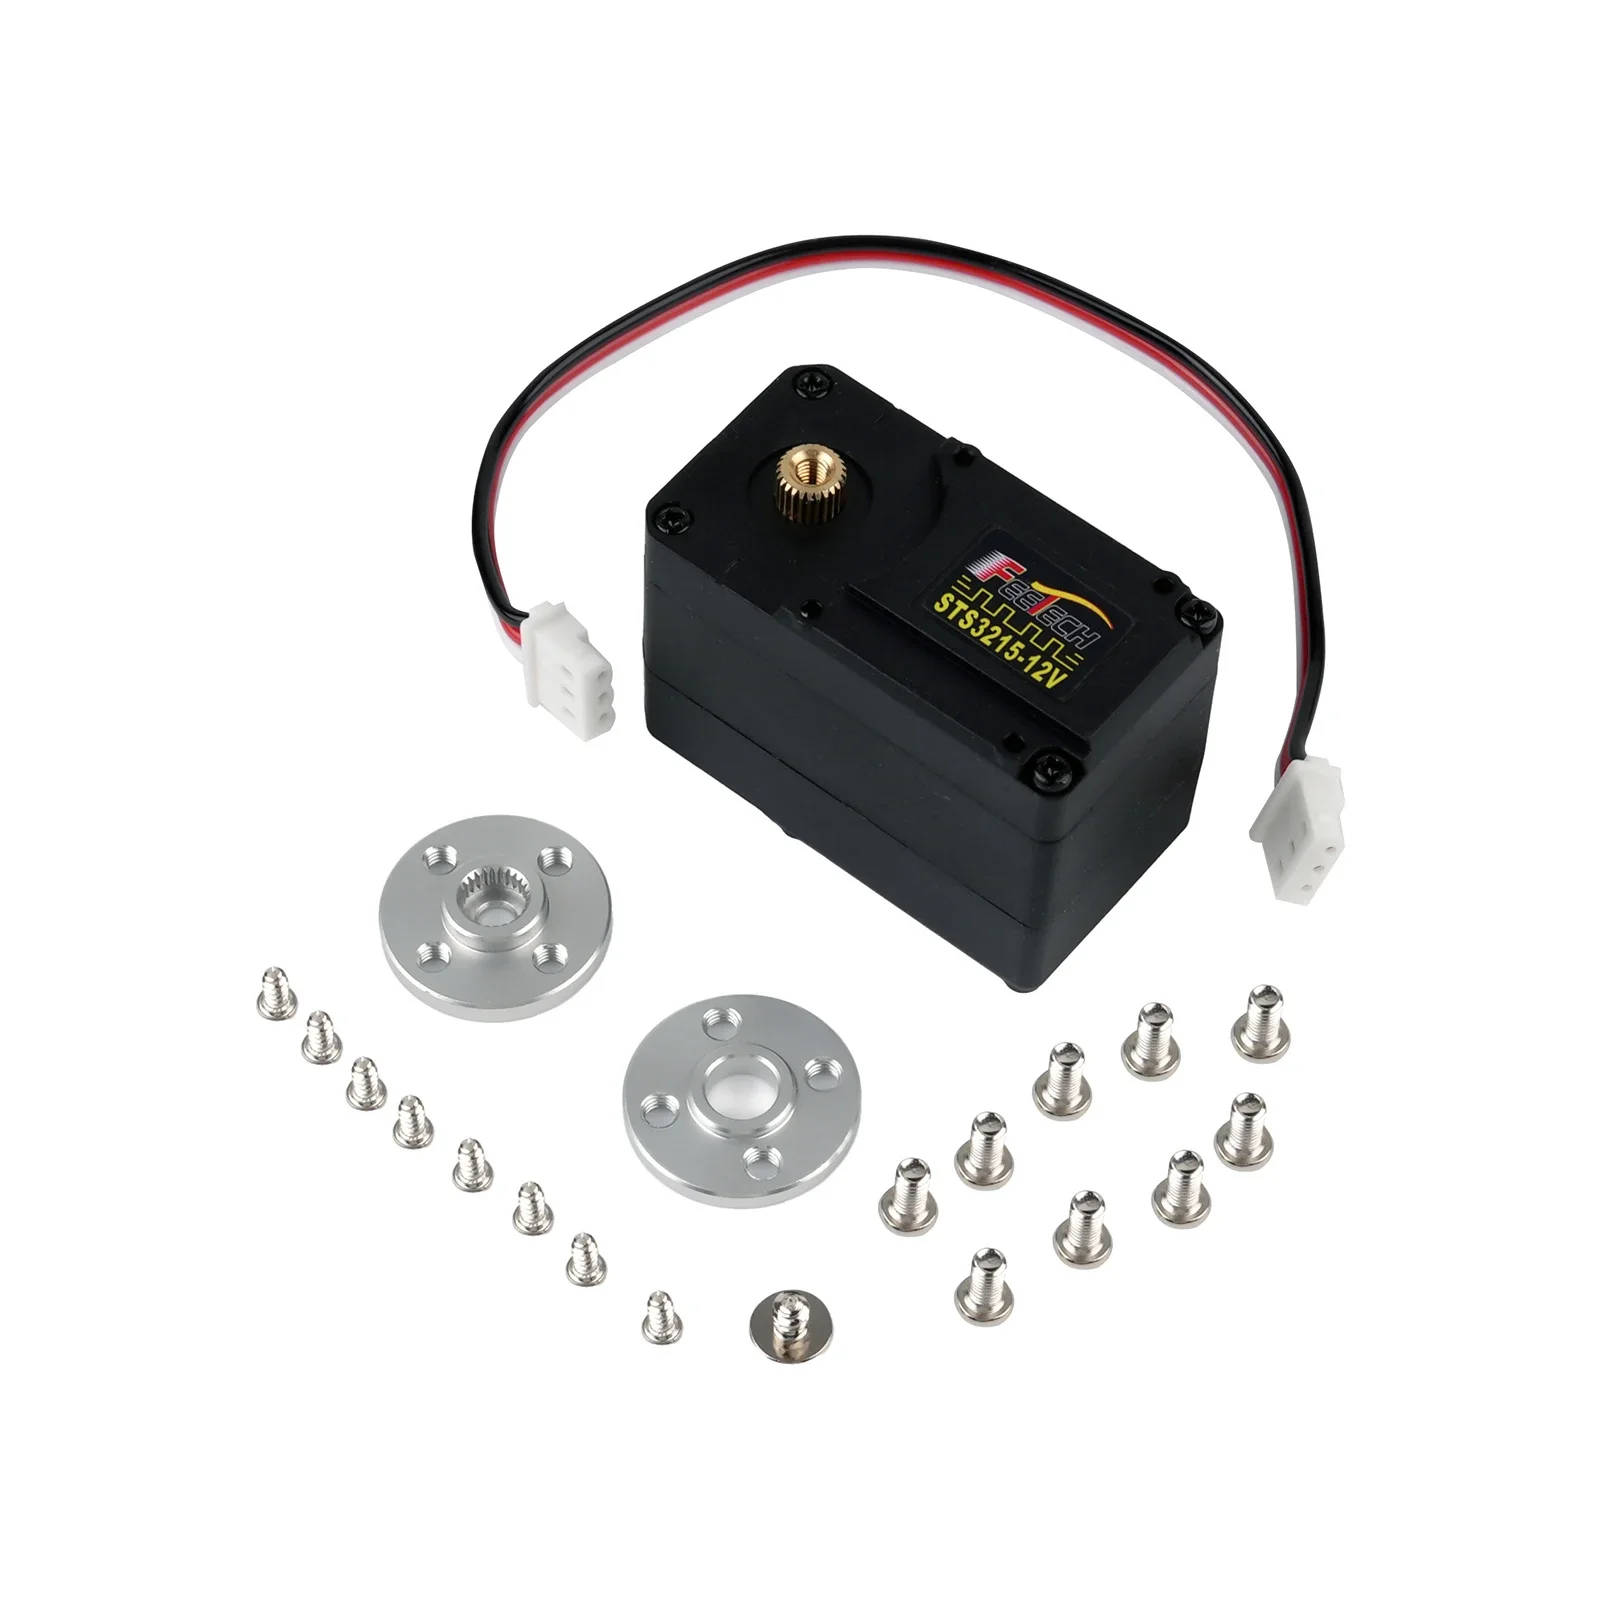
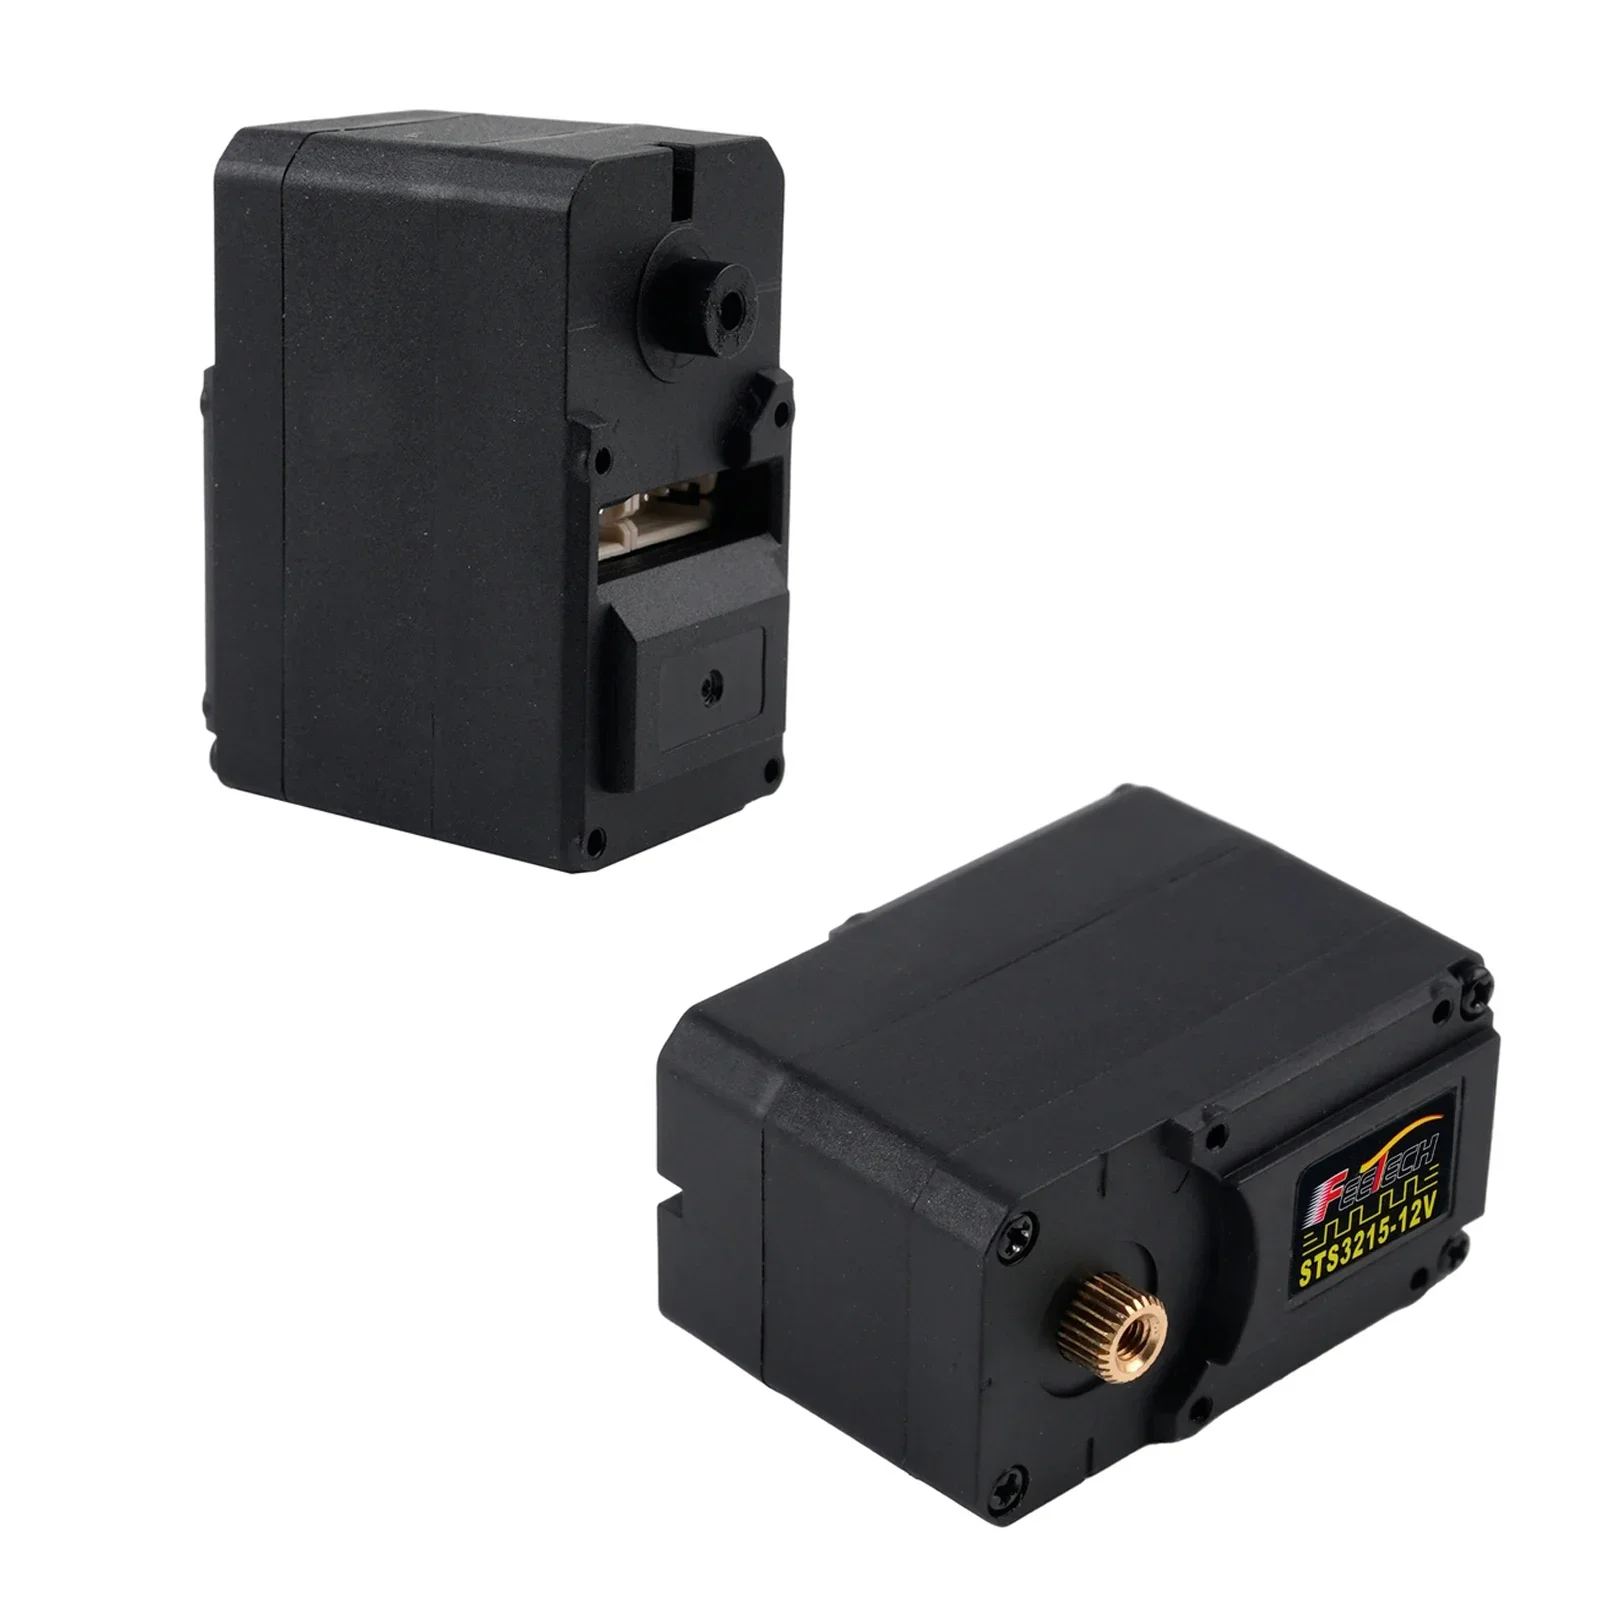
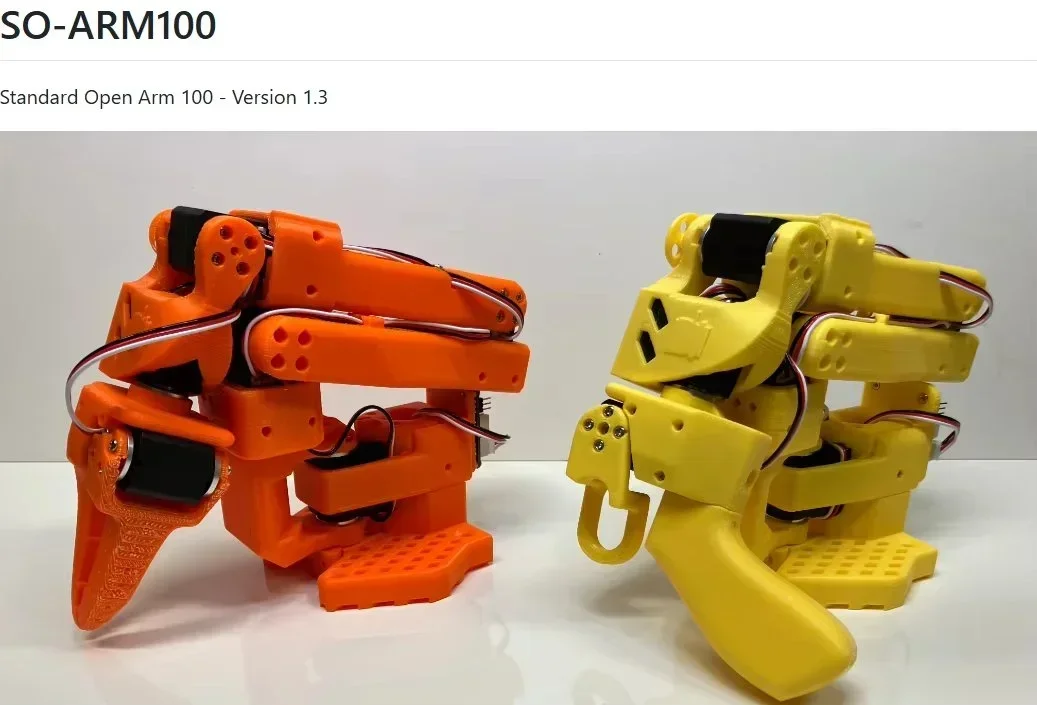
Mi valoración es que el STS3215 encaja en una categoría distinta a la de los servos PWM convencionales: es un actuador de bus serie con lectura de posición y otros parámetros, pensado para integrar en un sistema robótico que necesite más control que un simple movimiento entre dos ángulos. El paquete de dos unidades resulta práctico para equipar dos articulaciones o sustituir una pareja de servos en un brazo, aunque no incluye por sí solo la electrónica de control ni la fuente de alimentación.
El dato más llamativo es el par de parada de 30 kg·cm a 12 V, acompañado de una velocidad sin carga de 0,22 s por cada 60°. Conviene interpretar ambas cifras con cuidado: el par de parada describe una situación límite, no una carga de trabajo recomendable para mantener durante largos periodos. Para dimensionar un brazo, hay que tener en cuenta la longitud de la palanca, el peso del propio mecanismo, las aceleraciones y el esfuerzo que soportarán las demás articulaciones. En datos adicionales de este modelo se indica un par nominal de 10 kg·cm, una referencia más prudente para plantear cargas sostenidas.
Calidad de construcción y materiales
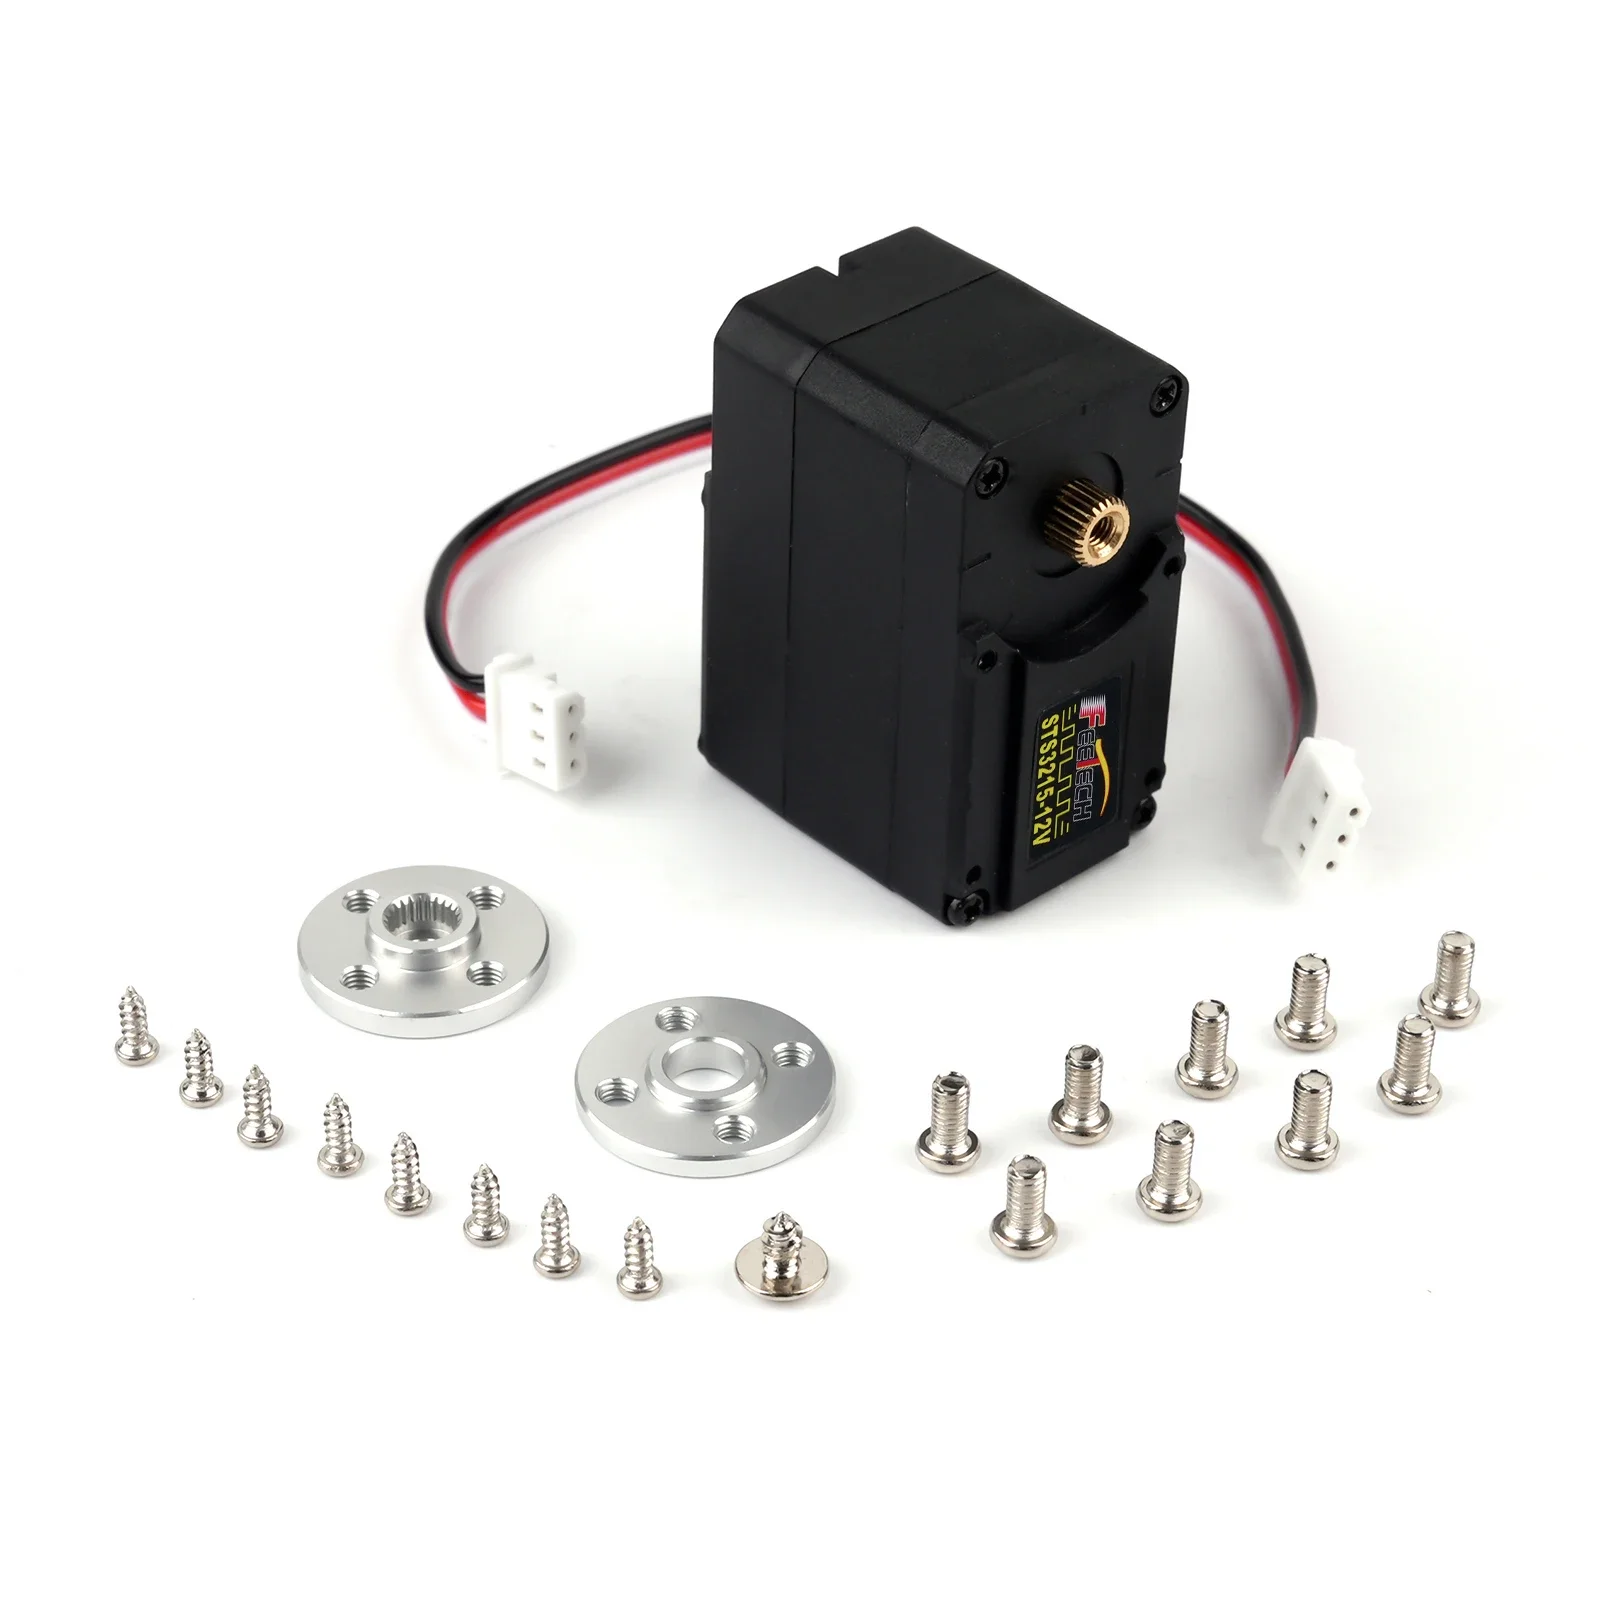
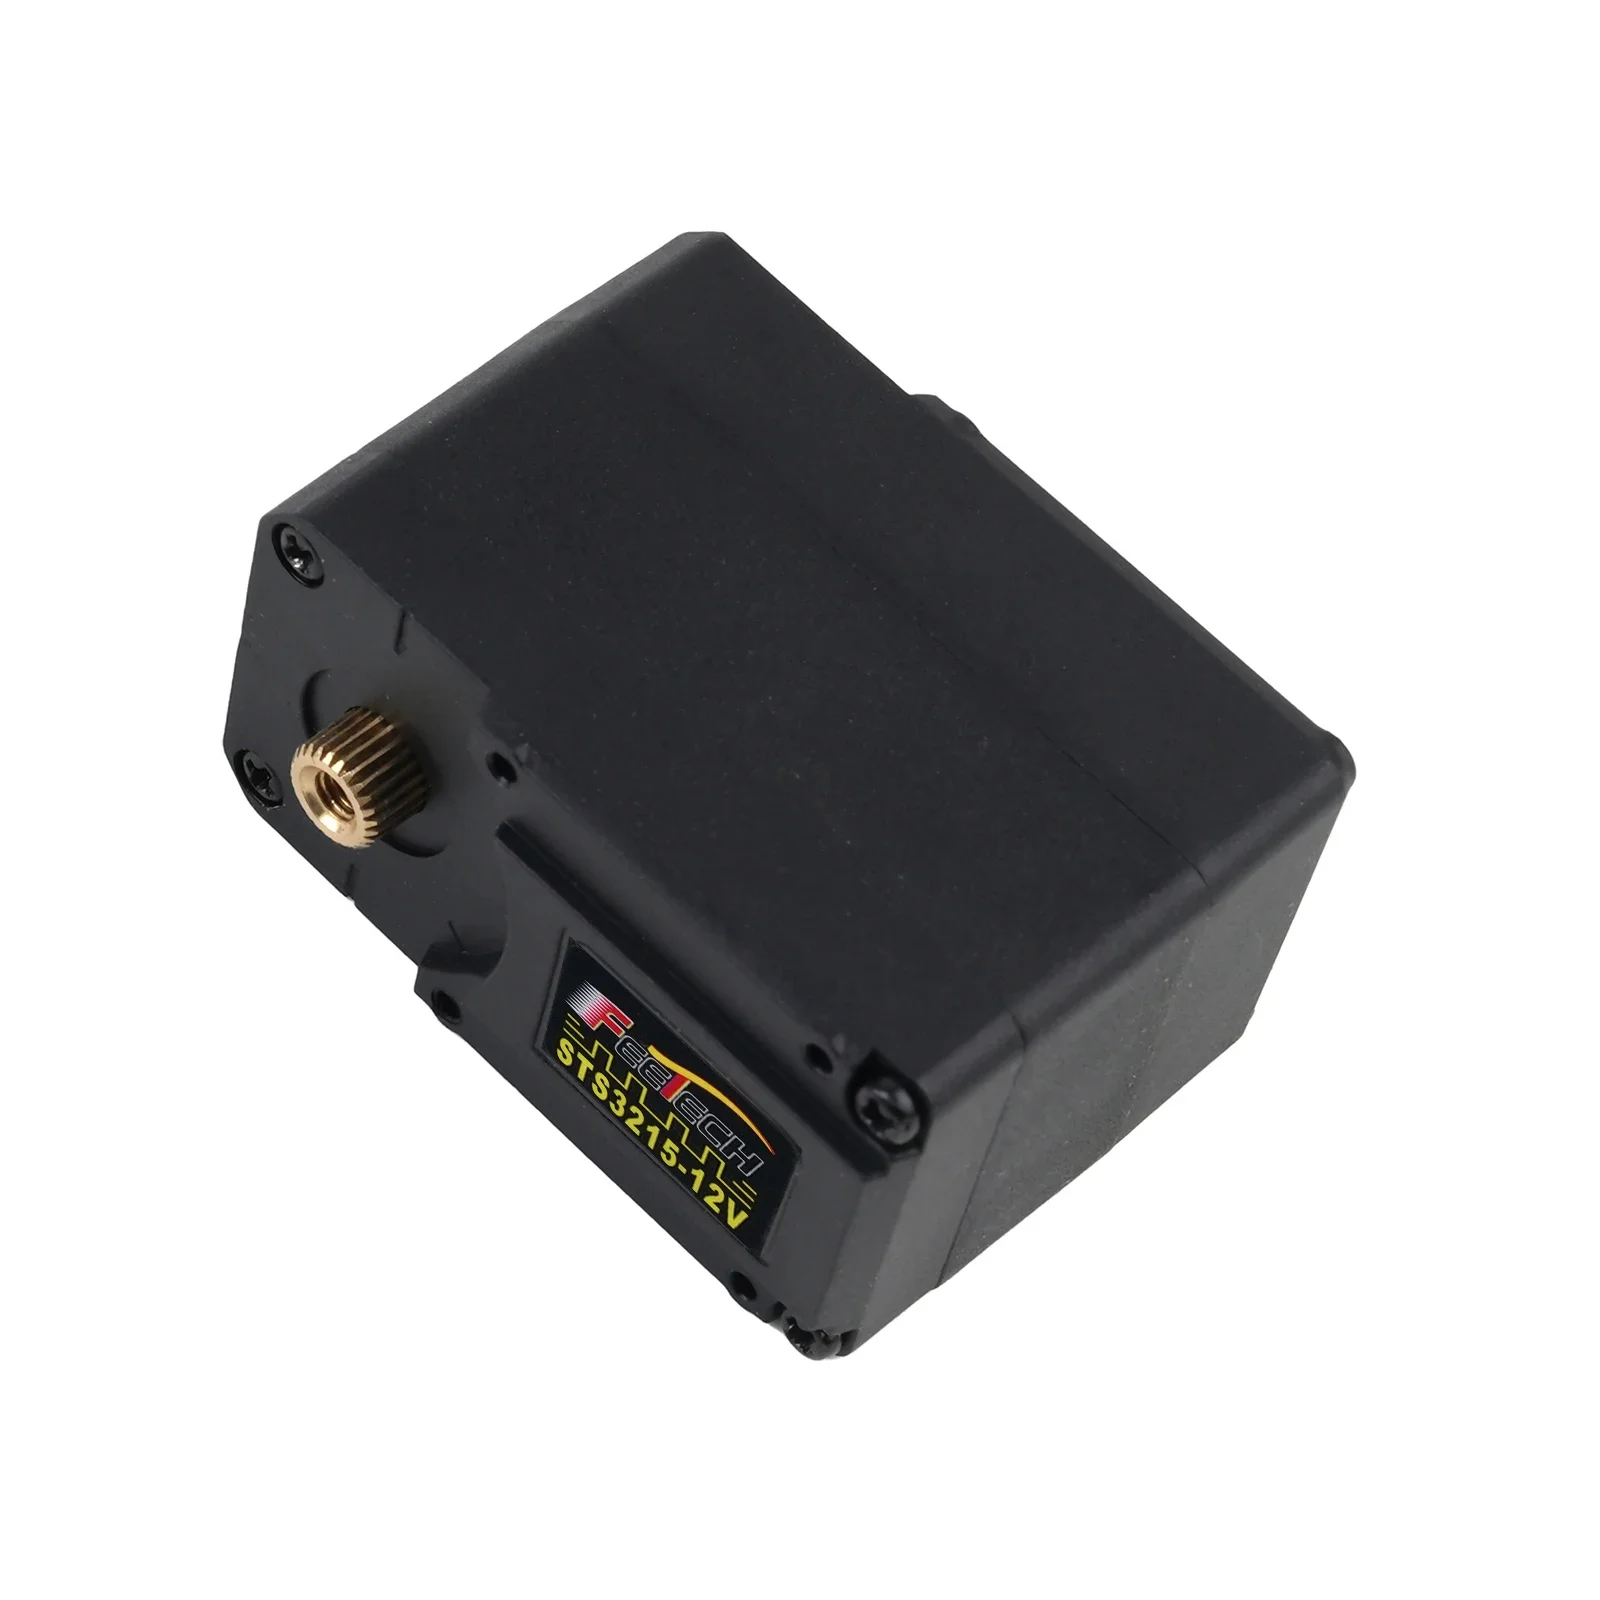
Con 45,2 × 24,7 × 35 mm y 55 g por unidad, ofrece una relación interesante entre tamaño y fuerza disponible. El tren de engranajes metálico y la lectura angular magnética de 12 bits son adecuados para proyectos donde importa mantener la posición y obtener realimentación. A diferencia de un potenciómetro convencional, el sensor magnético evita el contacto mecánico directo en la medición del ángulo. La resolución indicada es de 4096 pasos por vuelta, aunque la resolución del sensor no debe confundirse con la precisión mecánica real del conjunto: holguras, flexión del soporte y juego de los engranajes también influyen.
La bocina de 25T y el eje de 5,9 mm condicionan el montaje. Antes de diseñar soportes o imprimir piezas, comprobaría el patrón de estriado y la fijación con tornillo; una pequeña incompatibilidad puede introducir holgura o forzar el eje. El cable de 15 cm también puede quedarse corto en una articulación móvil, así que conviene planificar su recorrido para que no se tense ni roce con la estructura.
Compatibilidad y rendimiento
La comunicación TTL por bus serie permite enviar órdenes y consultar datos como posición, carga, tensión, corriente, velocidad y temperatura. En implementaciones compatibles, varios servos pueden compartir el bus mediante conexión en cadena y distinguirse con identificadores individuales; por tanto, no basta con conectarlos a una salida PWM estándar: hace falta un controlador o una interfaz adecuada para el protocolo. La documentación técnica consultada describe comunicación UART semidúplex y direccionamiento individual, aspectos útiles para sistemas con varias articulaciones.
En una configuración de sobremesa con un brazo educativo, aprovecharía la lectura de posición para detectar si una articulación no alcanza el objetivo y la información de corriente o carga para vigilar esfuerzos. En un robot bípedo o tipo araña, el tamaño y el par pueden ser atractivos, pero los impactos al apoyar las patas y las cargas dinámicas exigen dimensionar con margen; el valor de parada no garantiza que el servo tolere golpes repetidos. Para una cámara PTZ, el giro de hasta 360° puede simplificar algunos movimientos, siempre que el cableado y el modo de control de la plataforma estén resueltos.
La alimentación merece atención especial: cada unidad puede llegar a 2,7 A en parada. Dos servos sometidos a una carga elevada pueden exigir picos importantes a la fuente. Usaría una alimentación regulada dentro del rango especificado, con cableado y distribución capaces de soportar la corriente, y evitaría alimentar los servos desde el regulador de una placa de desarrollo. La masa de la fuente y la del controlador deben compartir una referencia eléctrica compatible con el esquema de conexión del bus.
Puntos fuertes y aspectos mejorables
- A favor: realimentación de posición y carga, sensor magnético, engranajes metálicos, giro controlable de 0° a 360° y un formato compacto para proyectos robóticos.
- A tener en cuenta: requiere control serie compatible, una alimentación dimensionada para los picos y verificación del estriado de 25T.
- Aspecto mejorable: la información de compatibilidad con placas y controladores no está suficientemente concretada para quien empieza. Antes de integrarlo, confirmaría protocolo, velocidad de comunicación, asignación de identificadores y cableado exacto.
Frente a un servo PWM más sencillo, el STS3215 ofrece más información y control sobre cada articulación, pero también implica una puesta en marcha más técnica. Para movimientos básicos y sin telemetría, un modelo PWM puede ser más directo; para una estructura con varios ejes y necesidad de diagnóstico, el bus serie aporta ventajas claras.
Veredicto del experto
Considero que estas dos unidades tienen sentido en un brazo educativo o en un robot compacto si el proyecto puede aprovechar el control serie y la realimentación. No las elegiría únicamente por la cifra de 30 kg·cm: comprobaría el par de trabajo, el centro de gravedad, la fuente y la rigidez del soporte antes de cerrar el diseño. En las primeras pruebas, empezaría sin carga, limitaría la velocidad y revisaría temperatura, corriente, fijaciones y recorrido de los cables. También evitaría mantener el eje bloqueado; además de elevar el consumo, esa condición puede someter a esfuerzo térmico y mecánico al actuador.