
Análisis de Experto
Experto verificado
Análisis general del producto
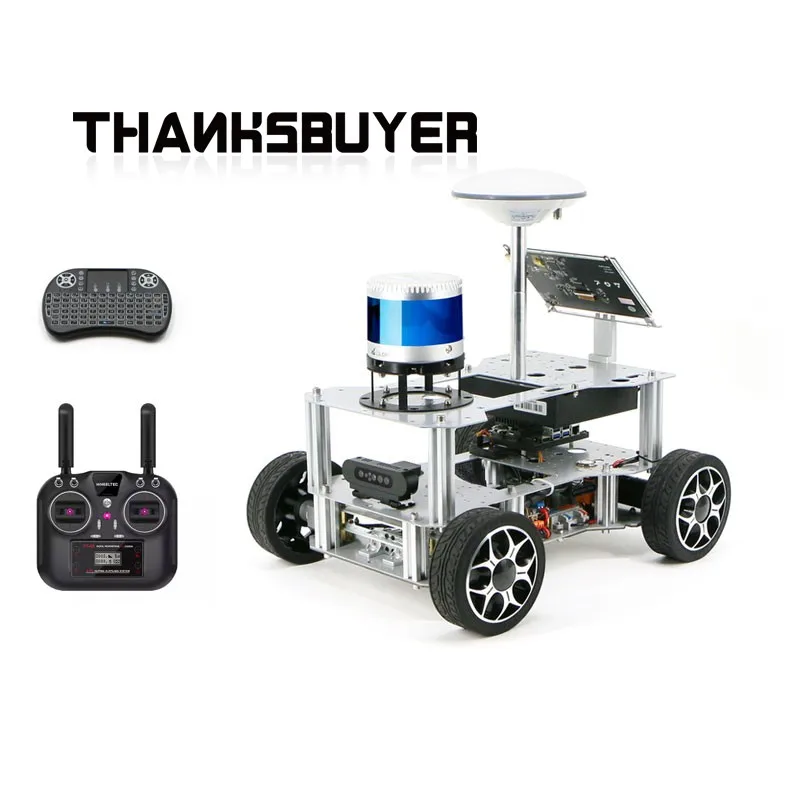
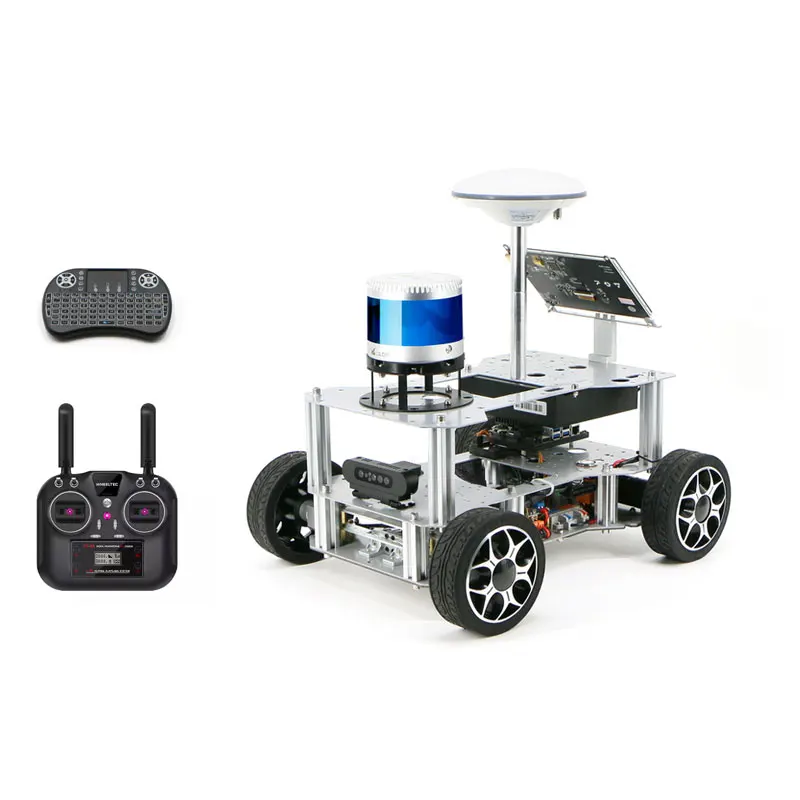
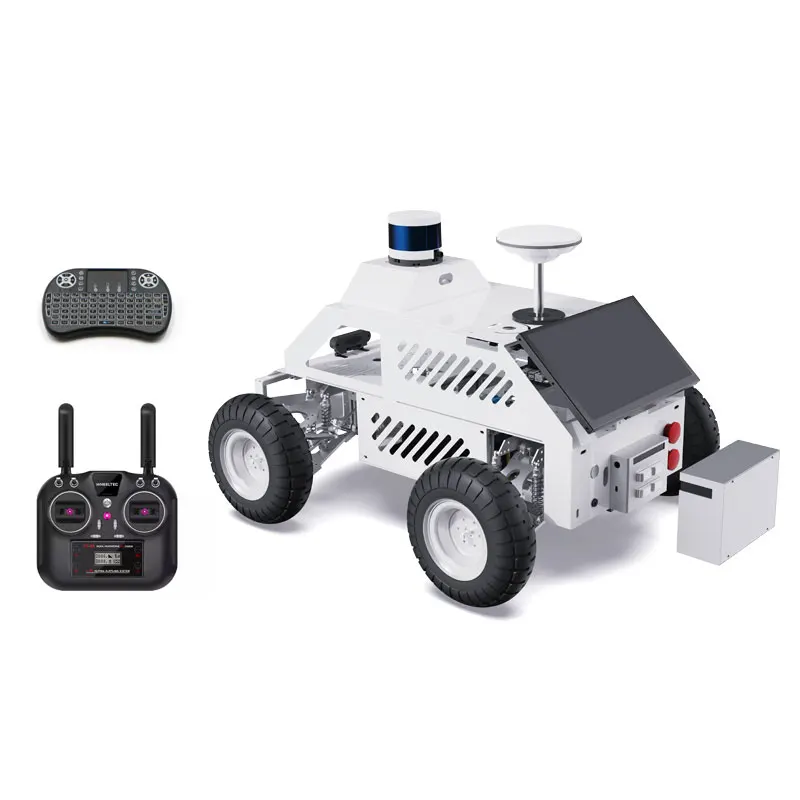
Después de más de un mes de pruebas entre el patio de una facultad de ingeniería y un patio logístico industrial, mi conclusión es clara: esta plataforma no es un coche teledirigido con sensores, sino un banco de desarrollo de conducción autónoma planteado con seriedad. Llega montado, depurado y con ROS1 y Autoware.AI 1.13 ejecutándose de fábrica, lo que elimina la primera semana de fricción habitual en estos equipos: instalar dependencias, compilar drivers y resolver conflictos de versiones. Enciendes, te conectas por SSH desde el portátil o trabajas directamente en su pantalla de 7 pulgadas y, en menos de una hora, estás generando tu primer mapa 3D.
La arquitectura Ackermann le da un comportamiento dinámico mucho más cercano al de un automóvil real que las plataformas diferenciales típicas de laboratorio, y eso se agradece cuando el objetivo es prototipar lógica de planificación y control transferible a vehículos reales.
Calidad de construcción y materiales
El chasis metálico totalmente mecanizado transmite solidez desde el primer contacto: no aprecio holguras en la dirección ni vibraciones molestas en marcha. Las ruedas de caucho macizo de 125 mm, combinadas con la suspensión de péndulo, absorben razonablemente juntas de dilatación y pequeñas irregularidades del asfalto, aunque conviene no esperar milagros sobre gravilla o tierra compactada: el conjunto vibra y la calidad de la nube de puntos del LiDAR se resiente.
Los 15 kg de peso bruto exigen manipularlo con dos manos o con un carro si te desplazas entre plantas; no es un equipo que lleves bajo el brazo con desgana. La batería LiFePO4 de 22,4 V y 6000 mAh es un acierto frente a las celdas LiPo habituales en robótica: menor riesgo térmico y más ciclos de vida útiles. La pantalla táctil IPS de 7" con 170° de ángulo de visión va firmemente acoplada a la plataforma elevada y, junto con el teclado inalámbrico, permite depurar en pleno campo sin desplegar un PC externo: bajo sol directo resultó legible y con respuesta táctil correcta.
Compatibilidad y rendimiento
El cerebro es un Orin Nano de 4 GB, y ahí conviene ajustar expectativas: mueve con soltura el stack de Autoware.AI (localización, planificación y control) junto al driver del LiDAR C16, pero si sumas nodos de visión intensivos sobre la cámara estéreo, los 4 GB se notan. En mi configuración de trabajo prioricé qué corría a bordo y qué delegaba en un portátil externo, y el equipo funcionó sin cuellos de botela.
La fusión de sensores es lo más sólido del conjunto:
LiDAR C16 multilínea: TOF, precisión de ±3 cm, 360° horizontal y 30° vertical; nubes de puntos limpias a velocidad de peatón, idóneas para mapeo y navegación a baja velocidad.
RTK G70 por 4G: con correcciones diferenciales clava la posición en 1 cm + 1 ppm; en punto único baja a 1,5 m, suficiente para teleoperar pero no para navegación autónoma fina, así que planifica cobertura de red o estación base.
IMU de nueve ejes a 200 Hz y cámara estéreo con profundidad útil de 0,25 a 2,5 m, muy buena para obstáculos cercanos, algo corta para percepción lejana.
En contexto real: mapeé una ruta de inspección en un patio logístico con el LiDAR y la corrección RTK, y la localización posterior se mantuvo estable durante repetidas pasadas. En docencia, el flujo de trabajo con estudiantes resultó fluido: ajustaban parámetros del planificador desde la pantalla del propio robot y flasheaban código por Bluetooth en segundos desde el host dedicado. El mando RC para recuperar control manual es imprescindible cuando pruebas con gente cerca, más aún sabiendo que el LiDAR es de clase 1 y seguro para los ojos, pero la prudencia nunca sobra.
Puntos fuertes y aspectos mejorables
A favor:
Stack ROS1 con Autoware.AI 1.13 preconfigurado y funcionando desde el arranque.
Hardware completamente abierto: modelos 3D, código y esquemas de circuito, algo poco habitual incluso en plataformas de laboratorio.
Fusión de sensores (LiDAR, RTK, IMU, estéreo) muy completa para su tamaño y precio.
Pantalla y teclado integrados que agilizan la depuración en campo.
Batería LiFePO4, más segura y duradera que las LiPo estándar.
A mejorar:
Los 4 GB del Orin Nano limitan la carga computacional de percepción avanzada a bordo.
ROS1 y Autoware.AI son tecnologías maduras pero en transición; si tu proyecto exige ROS2 y Autoware.Universe, toca mirar la versión Ultra.
El motor de 35 W con escobillas y las ruedas macizas lo condenan a suelo firme: no es todoterreno ni pretende serlo.
La autonomía de la batería de 6000 mAh es limitada para jornadas largas; ten el cargador certificado de 25,55 V a mano y no pases del corte de 16,5 V de descarga.
La precisión centimétrica depende de cobertura 4G o de tu propia estación base RTK.
Veredicto del experto
¿Es esta la plataforma adecuada para ti? Si trabajas en un laboratorio universitario, en I+D o en docencia avanzada y tu ecosistema es ROS1, la respuesta es sí: llegar a un stack de conducción autónoma funcional en un día es algo que pocas alternativas de su gama ofrecen, y la apertura total del hardware y el software multiplican su valor como base de desarrollo secundario. Frente a kits de chasis Ackermann genéricos, aquí no pierdes semanas integrando sensores; frente a plataformas más caras, sacrificas potencia de cómputo y ROS2, que es justo la frontera con su hermana mayor.
Mis consejos tras las pruebas: revisa el apriete de las ruedas tras jornadas intensivas, protege el LiDAR y la cámara de golpes y humedad porque vienen calibrados de fábrica, y limpia el chasis después de cada salida al exterior para preservar motores y codificador. Como punto de partida para investigación en conducción autónoma con presupuesto contenido, es una compra fácil de defender.