Análisis de Experto
Experto verificado
Análisis general del producto
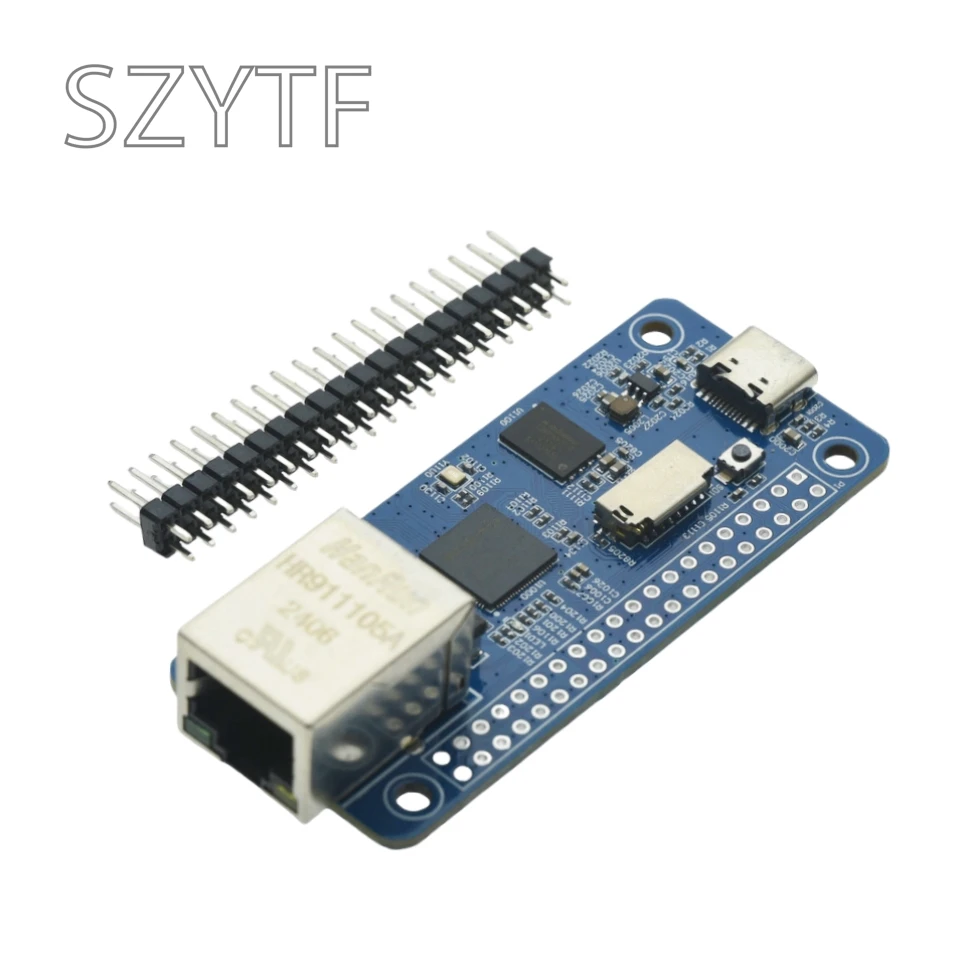
La RV1103 es una placa de desarrollo pequeña y especializada: su interés principal no está en ejecutar un Linux de escritorio, sino en integrar una cámara, procesar imágenes localmente y comunicar resultados a través de la red. La combinación de un Cortex-A7 de un solo núcleo, una NPU y un procesador de señal de imagen (ISP) resulta adecuada para experimentar con detección de objetos, clasificación básica o supervisión visual en un dispositivo integrado. El procesador principal es ARM; la referencia a RISC-V corresponde a un microcontrolador integrado, no a la arquitectura de la CPU que ejecuta Linux. La NPU admite operaciones INT4, INT8 e INT16 y se cifra en hasta 0,5 TOPS para esta familia.
La enfocaría como plataforma de aprendizaje y prototipado, no como sustituta de un ordenador de placa única generalista. En un banco de trabajo puede servir para conectar una cámara, ejecutar un modelo de visión optimizado y enviar imágenes o eventos a otro equipo de la red. Para cargas multitarea, aplicaciones con interfaces gráficas o modelos exigentes, el procesador de un solo núcleo y la memoria limitada de la familia son factores que conviene tener presentes.
Calidad de construcción y materiales
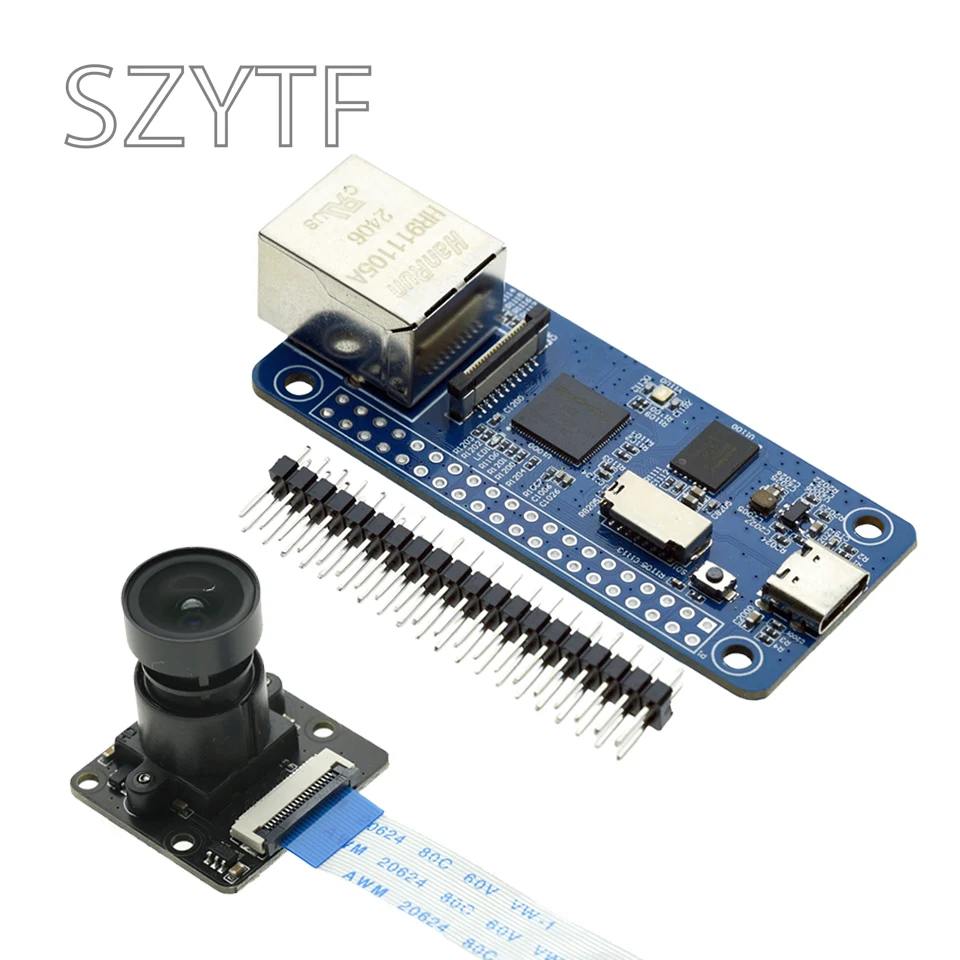
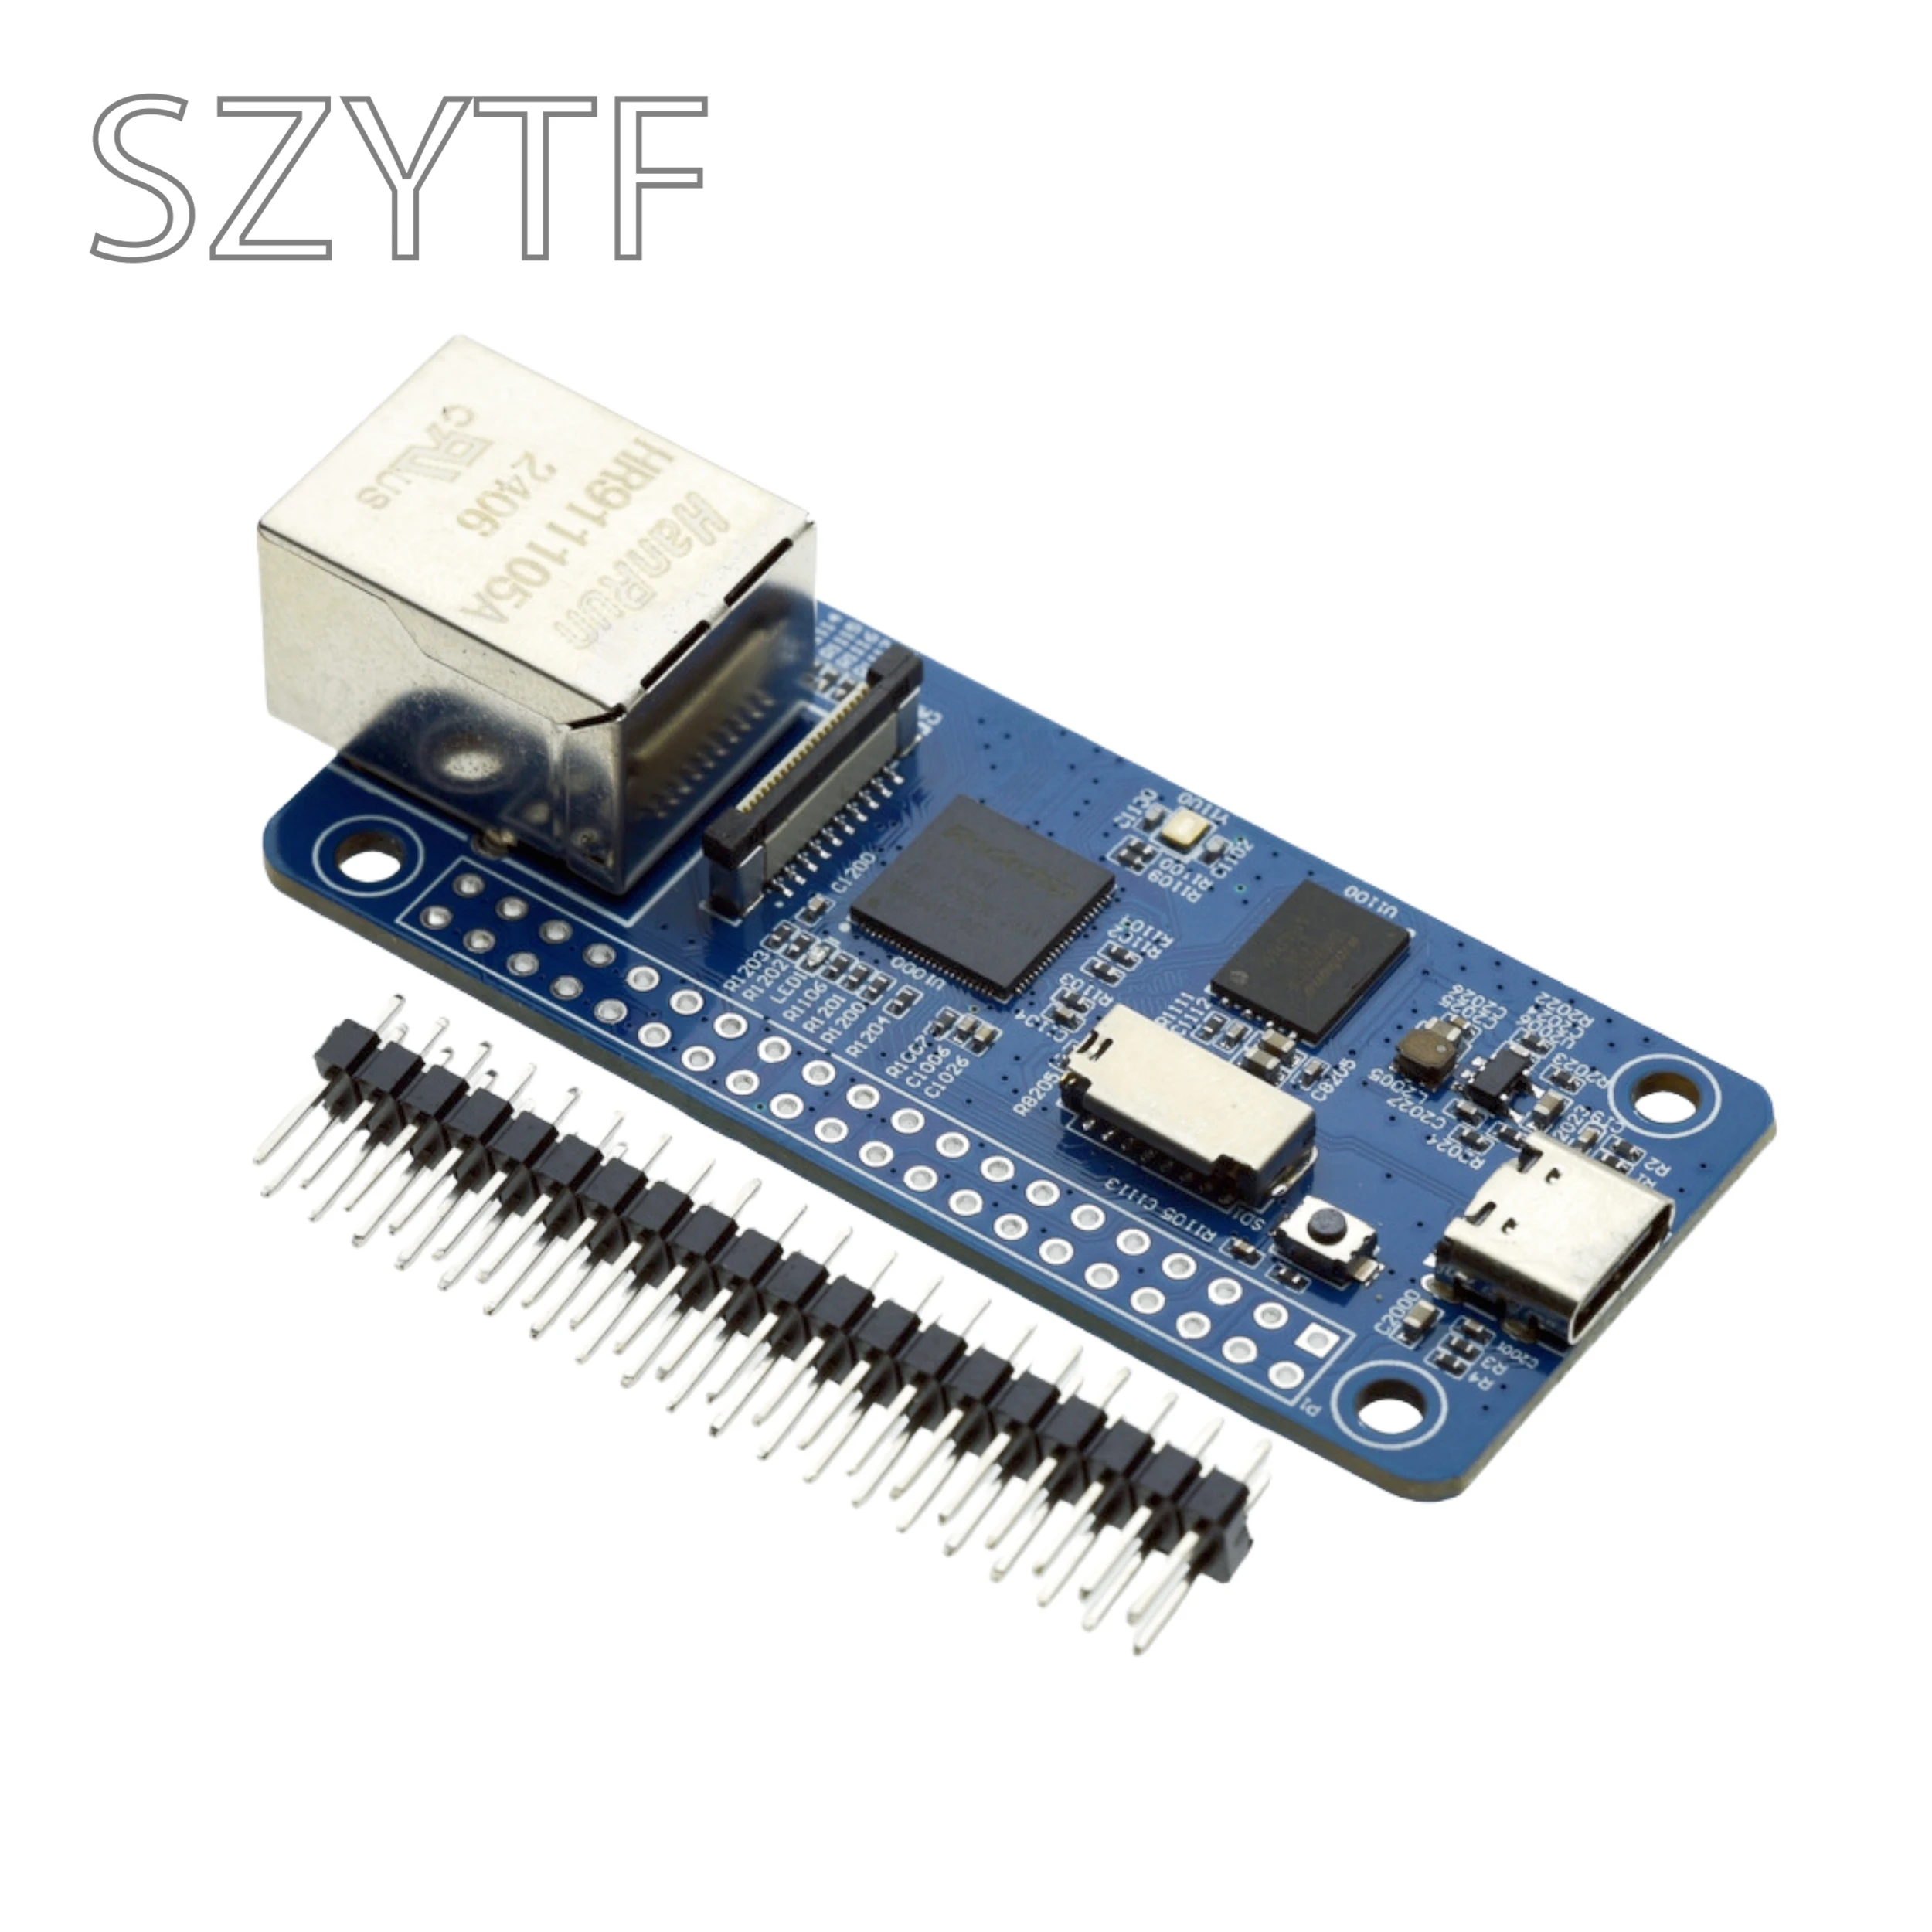
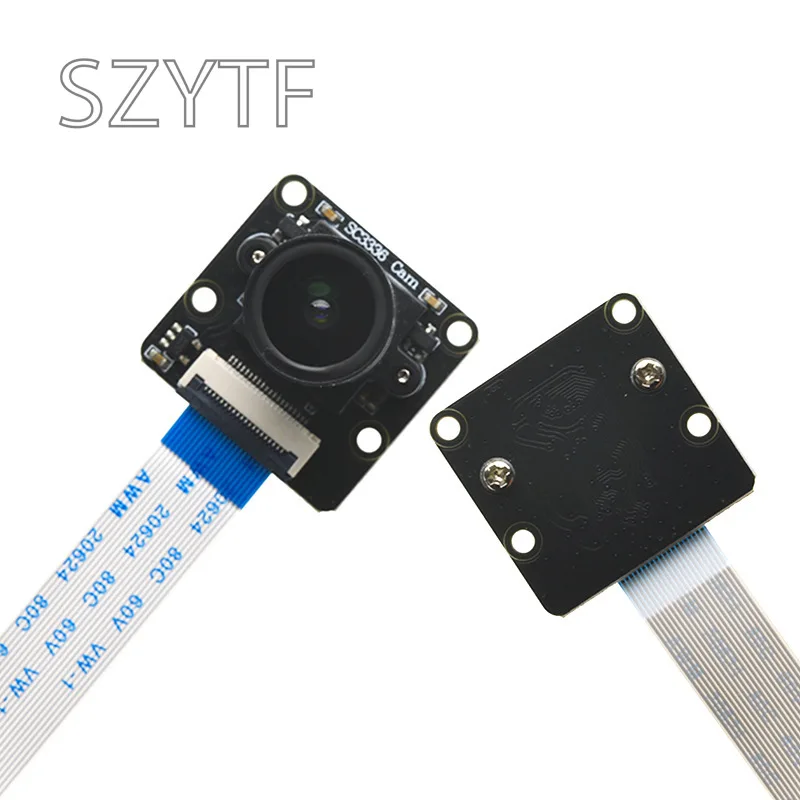
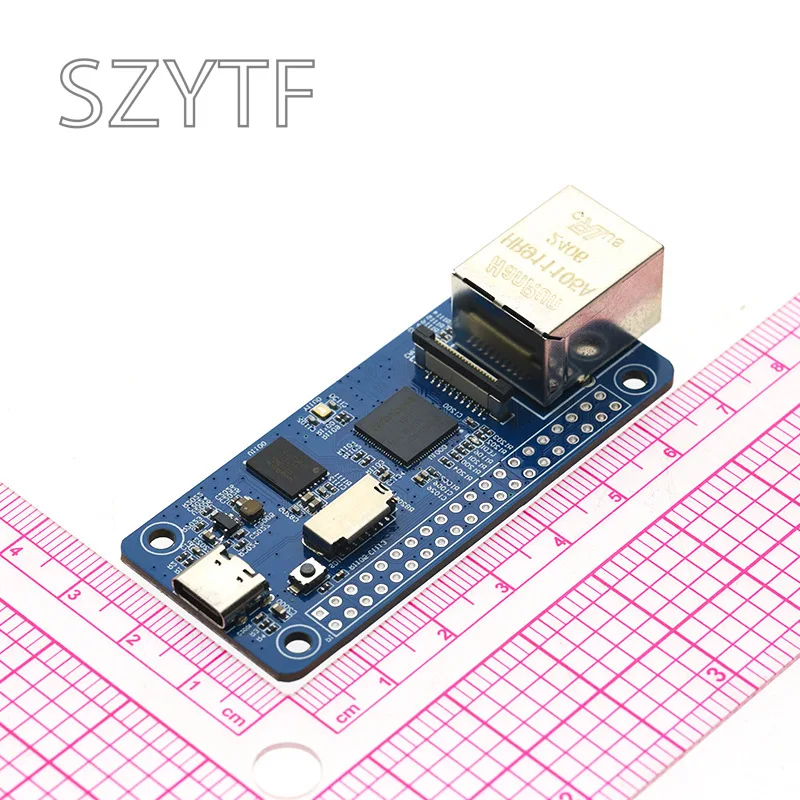
En este formato, la placa prioriza la integración de conectores y periféricos sobre una estructura mecánica protectora. La trataría como electrónica expuesta: la montaría sobre separadores o una base aislante, evitaría apoyarla sobre metal y desconectaría la alimentación antes de modificar el cableado. También comprobaría con cuidado la orientación del cable plano de cámara; estos conectores pueden dañarse si se fuerza la pestaña o se inserta el cable torcido.
El USB Tipo C facilita la alimentación y puede intervenir en tareas de programación o depuración, pero el conector no permite deducir por sí solo qué funciones USB están habilitadas en la configuración concreta. GPIO, UART, SPI e I2C ofrecen margen para incorporar sensores y módulos, aunque antes de diseñar una conexión revisaría el pinout, los niveles eléctricos y la disponibilidad de cada interfaz en el sistema operativo.
Compatibilidad y rendimiento
La compatibilidad de cámara debe tratarse como un requisito de diseño, no como una garantía universal. La familia RV1103 contempla una interfaz MIPI CSI de dos carriles y la cámara SC3336 de 3 MP se utiliza en placas de esta serie; eso no implica que cualquier sensor MIPI funcione sin controladores, configuración del ISP y ajustes de software específicos. La documentación de la familia describe procesamiento de imagen de hasta 4 MP a 30 fps, pero esa capacidad máxima no garantiza que cada cámara, formato y flujo de trabajo alcance esa cifra en una aplicación real.
Para una prueba cotidiana, plantearía un montaje con la cámara compatible conectada, alimentación estable por USB-C y Ethernet hacia un router o un ordenador de desarrollo. La red cableada resulta útil para revisar el flujo de vídeo o administrar el dispositivo sin depender de Wi-Fi; en la versión Pico Plus de referencia se especifica Ethernet 10/100 Mbit/s. La NPU puede acelerar modelos compatibles, pero su rendimiento efectivo depende de la cuantización, los controladores y la adaptación del modelo. No esperaría que una cifra de TOPS se traduzca directamente en una tasa concreta de imágenes por segundo.
También es importante planificar el almacenamiento y la memoria antes de empezar. La documentación de la variante Pico Plus indica 64 MB de DDR2 y 128 MB de memoria flash SPI NAND, además de ranura Micro SD en la familia; las configuraciones exactas pueden variar entre variantes. Esa cantidad de RAM favorece sistemas ligeros y tareas acotadas, pero puede restringir el tamaño de los modelos, los búferes de vídeo y los servicios simultáneos. Linux se ofrece en variantes como Buildroot y Ubuntu 22.04 para la familia, aunque la imagen compatible y el método de instalación deben confirmarse para la placa concreta.
Puntos fuertes y aspectos mejorables
- A favor: integración de CPU, ISP y NPU en una plataforma compacta; interfaces útiles para sensores; cámara MIPI y Ethernet en la variante correspondiente.
- A tener en cuenta: recursos de memoria modestos, dependencia de controladores y herramientas específicas para la cámara y la NPU, y diferencias de almacenamiento o conectividad entre variantes.
- Frente a alternativas: ofrece más integración para visión artificial que una placa microcontroladora convencional, pero menos flexibilidad y recursos que un SBC de propósito general con más memoria y conectividad amplia.
Veredicto del experto
La RV1103 tiene sentido para quien quiera aprender sobre visión artificial en el borde y construir un prototipo conectado sin añadir módulos de procesamiento por separado. La elegiría para una cámara inteligente sencilla, una prueba de clasificación local o un sistema de supervisión que envíe eventos por Ethernet. No la escogería para un proyecto que dependa de muchos procesos simultáneos, modelos grandes o compatibilidad inmediata con cámaras variadas.
Antes de comprar, confirmaría el modelo exacto, la memoria RAM, el tipo de flash, si la cámara se incluye y qué imagen de Linux corresponde a esa revisión. Durante el montaje, conviene usar una fuente USB-C estable, proteger la placa del polvo y la humedad y verificar cada conexión con la alimentación desconectada.