Análisis de Experto
Experto verificado
Análisis general del producto
Este controlador PCA9685 resuelve un problema habitual en robótica y electrónica: disponer de más salidas PWM sin consumir decenas de pines del microcontrolador. Mediante I2C, dos líneas de comunicación permiten gestionar sus 16 canales independientes, mientras el chip genera las señales de forma autónoma. Así, el microcontrolador no tiene que mantener cada pulso por software y puede dedicar más recursos a leer sensores, calcular movimientos o gestionar comunicaciones.
La resolución de 12 bits ofrece 4096 posiciones por ciclo. A 60 Hz, cada paso equivale aproximadamente a 4 microsegundos, una granularidad adecuada para ajustar señales de servos y regular iluminación. La frecuencia es ajustable hasta aproximadamente 1,6 kHz, lo que da margen para adaptar el módulo a distintos usos, aunque conviene elegirla según el componente conectado y no asumir que cualquier motor o LED admite cualquier frecuencia.
Calidad de construcción y materiales
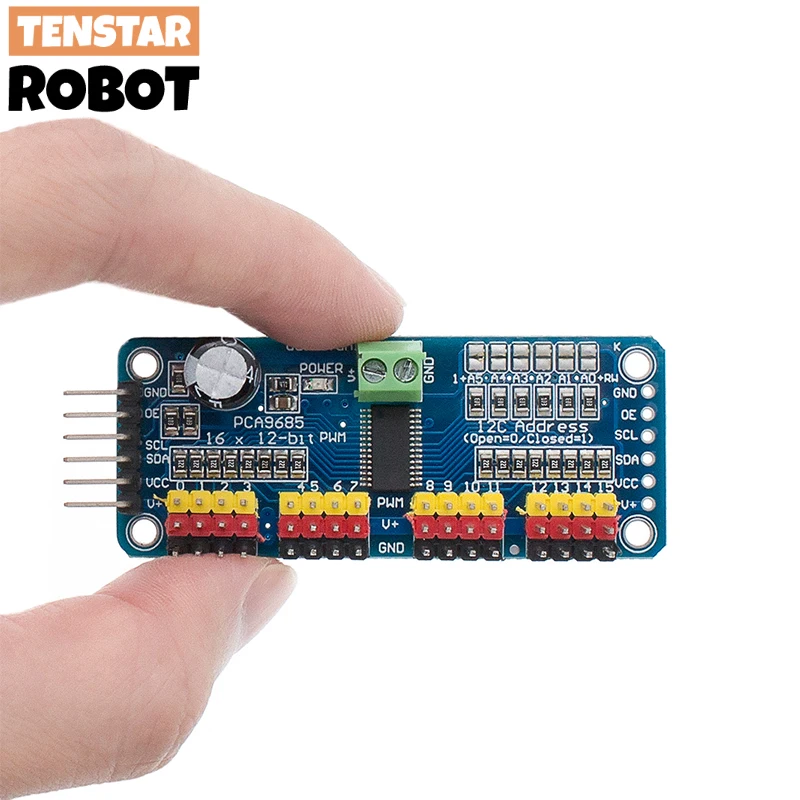
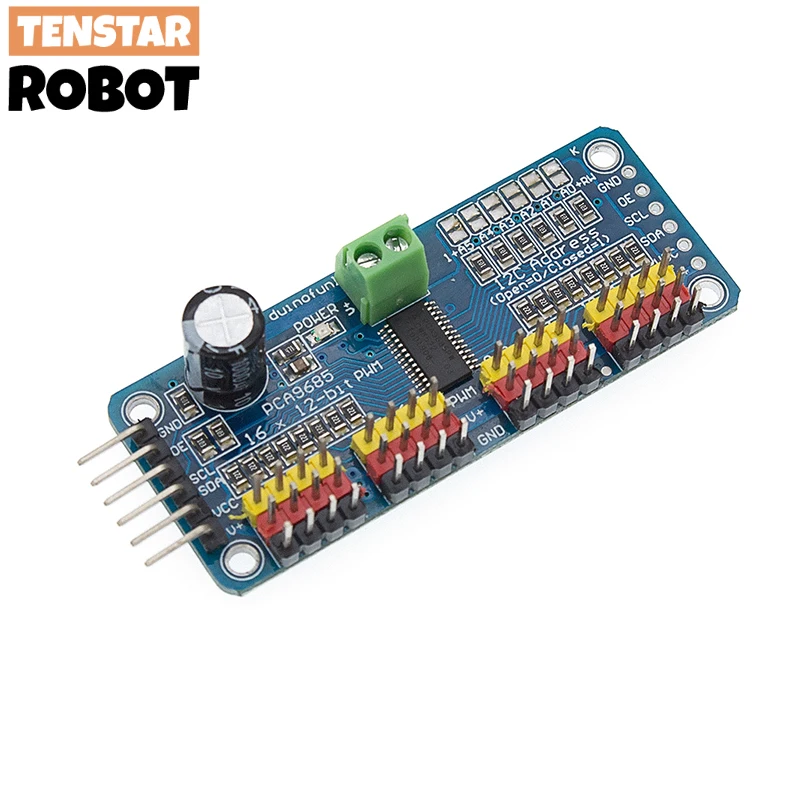
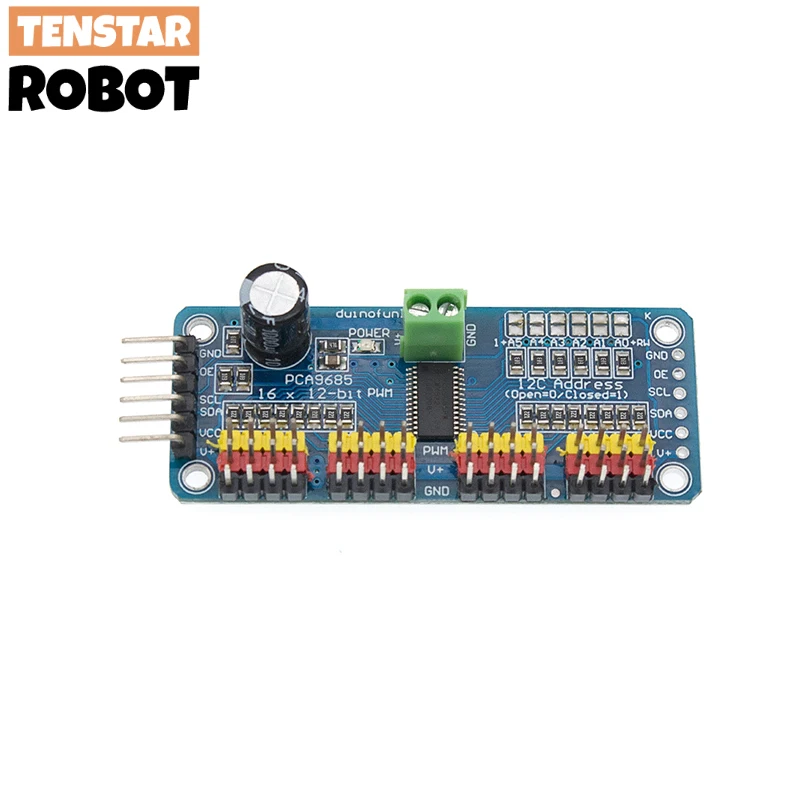
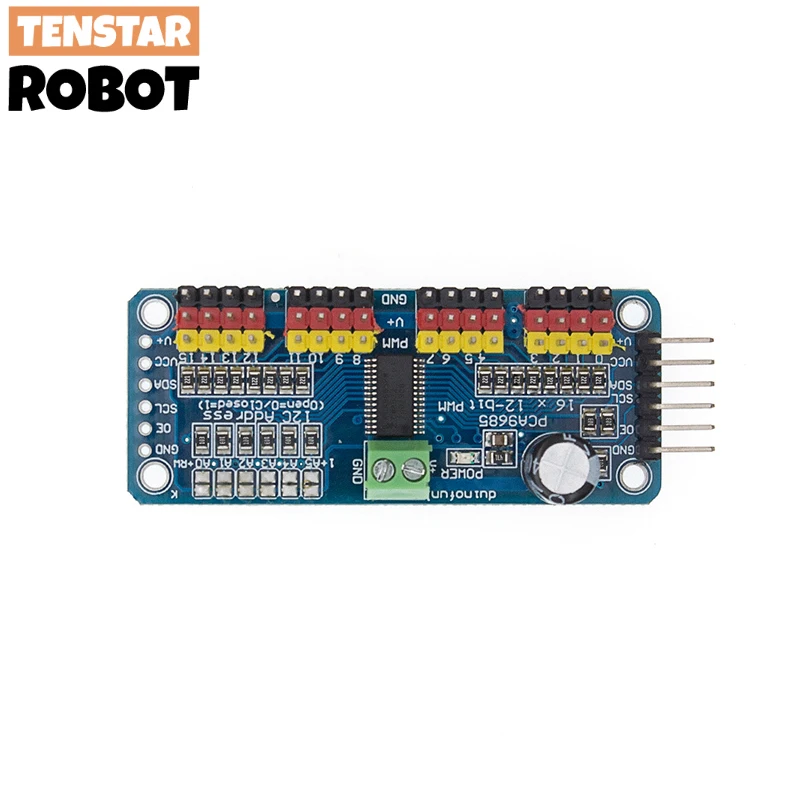
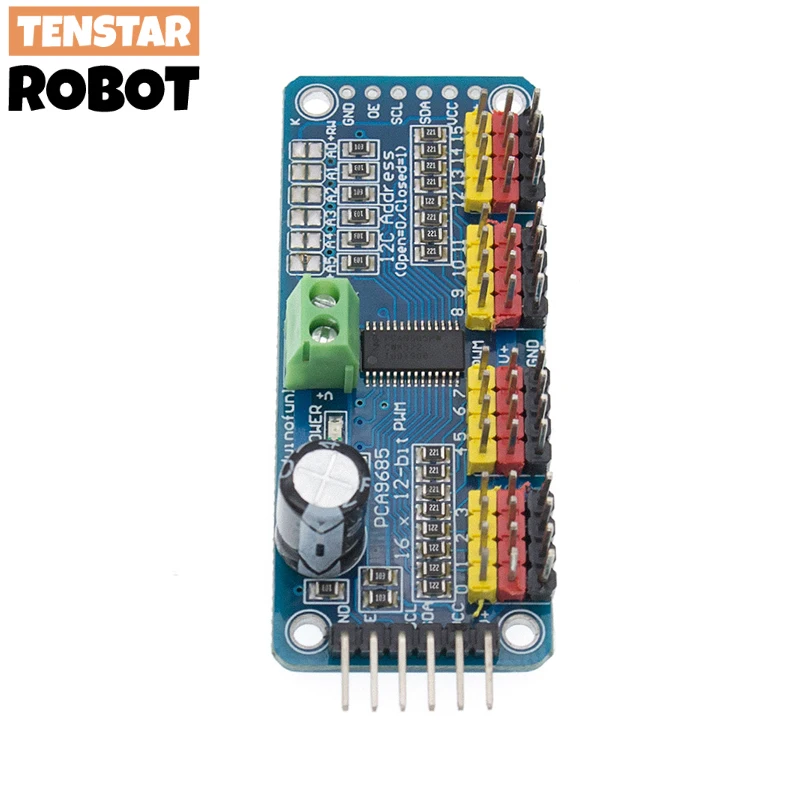
El formato compacto, de 62,5 × 25,4 × 3 mm sin cabezales, facilita integrarlo en un chasis o una caja de prototipado. Su peso también es reducido: 5,5 g sin cabezales y 9 g con ellos. Es una placa pensada para proyectos, no para soportar esfuerzos mecánicos por sí sola; en un robot móvil la fijaría con separadores y evitaría que los cables de los servos tirasen directamente de los conectores.
Los 16 conectores de tres pines están agrupados de cuatro en cuatro, una disposición práctica para conectar servos de forma ordenada. La entrada de alimentación por bloque de terminales cuenta con protección frente a inversión de polaridad, un detalle útil durante el montaje, aunque no sustituye una conexión cuidadosa ni protege contra cualquier tipo de fallo eléctrico. Las resistencias serie de 220 ohmios en las salidas aportan protección y permiten conectar ciertos LED, pero no convierten la placa en una etapa de potencia para cargas exigentes. El diseño y las conexiones de este tipo de módulo también aparecen en placas PCA9685 comerciales.
Compatibilidad y rendimiento
El control lógico funciona con 5 V y admite señales de control de 3,3 V, por lo que encaja con placas habituales basadas en Arduino o ESP32. La alimentación de la lógica, VCC, debe distinguirse de V+, destinada a los servos o a las cargas conectadas. Para un conjunto de servos usaría una fuente externa dimensionada para ellos, con masa común entre la fuente, el controlador y el microcontrolador. No alimentaría varios servos desde el pin de 5 V de una placa de desarrollo: los picos de corriente pueden provocar reinicios o movimientos erráticos.
En un brazo robótico de sobremesa, por ejemplo, los 16 canales permiten repartir las señales de articulaciones entre una sola placa y conservar libres las salidas del microcontrolador para sensores de posición o finales de carrera. En una instalación de iluminación, la posibilidad de configurar las salidas como push-pull o drenaje abierto amplía las opciones de conexión, siempre que se comprueben los requisitos eléctricos de cada carga.
La dirección I2C seleccionable mediante puentes de soldadura permite compartir el bus con otros dispositivos y encadenar varias placas. El fabricante del módulo de referencia indica hasta 62 placas y 992 salidas en total; en un proyecto real, también hay que considerar la longitud del cableado, las resistencias pull-up y la estabilidad del bus. La selección de dirección requiere soldadura, así que conviene planificarla antes de montar la placa en un espacio difícil de alcanzar.
Puntos fuertes y aspectos mejorables
- A favor: muchos canales independientes, comunicación I2C sencilla y generación PWM autónoma.
- A favor: compatibilidad de control con lógica de 3,3 V y 5 V, y opción de alimentación separada para las cargas.
- A favor: formato ligero, conectores agrupados y protección contra polaridad inversa en la entrada del bloque de terminales.
- A mejorar: los puentes de dirección requieren modificar la placa con soldador; no es una configuración cómoda para cambiar con frecuencia.
- A tener en cuenta: la placa genera señales de control, pero la alimentación de los servos debe planificarse aparte. Tampoco daría por supuesto que los 16 canales pueden alimentar directamente cualquier tipo de carga.
Frente a un expansor PWM genérico de menor tamaño, esta disposición resulta más cómoda cuando se conectan varios servos mediante cables de tres hilos. Frente a una placa de desarrollo con PWM integrado, permite ampliar el número de canales sin reservar tantos pines, aunque añade el trabajo de configurar I2C y gestionar correctamente la alimentación.
Veredicto del experto
Me parece una solución práctica para brazos robóticos, hexápodos, mecanismos con varios servos y proyectos de iluminación con control PWM. Su principal virtud es combinar muchos canales con una interfaz sencilla, sin cargar al microcontrolador con la generación continua de cada señal. Para sacarle partido, mantendría el cableado de alimentación ordenado, uniría todas las masas y elegiría la frecuencia y los pulsos según las especificaciones de cada componente. Es una placa de expansión versátil, pero su buen funcionamiento depende tanto de la fuente externa y del montaje como del controlador.