Análisis de Experto
Experto verificado
Análisis general del producto
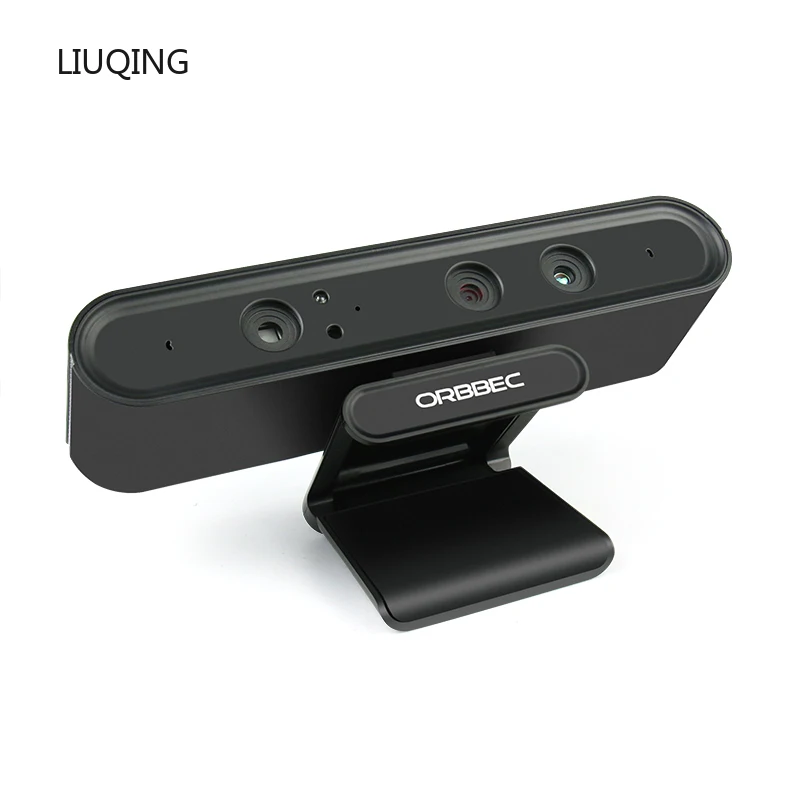
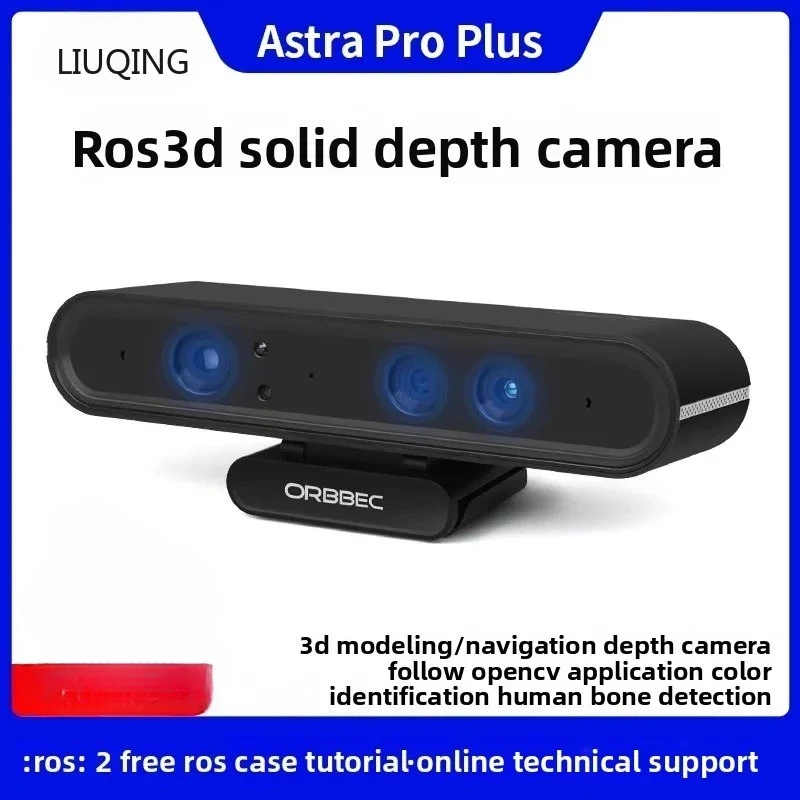
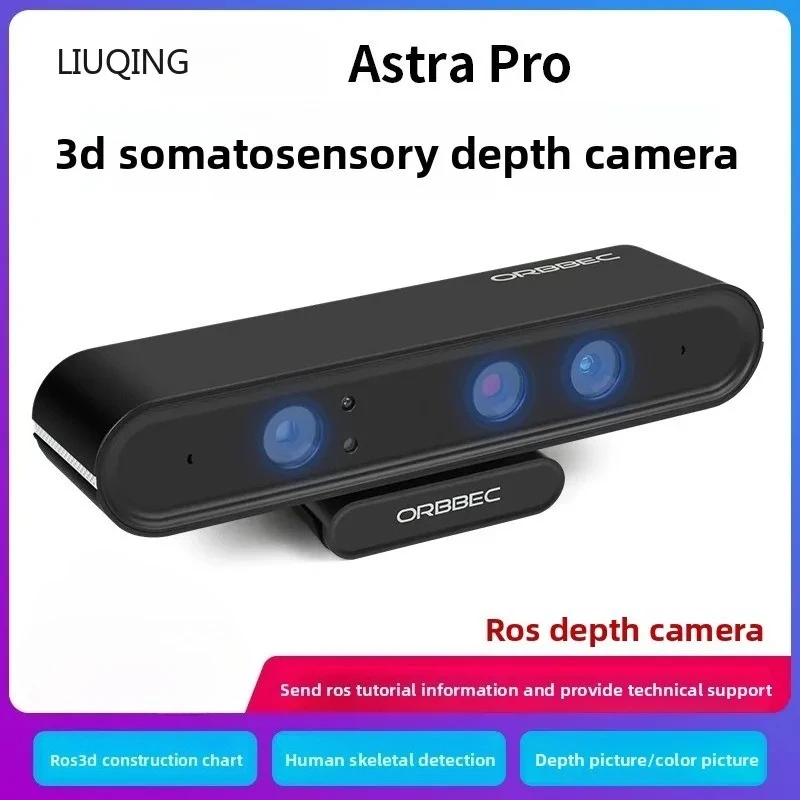
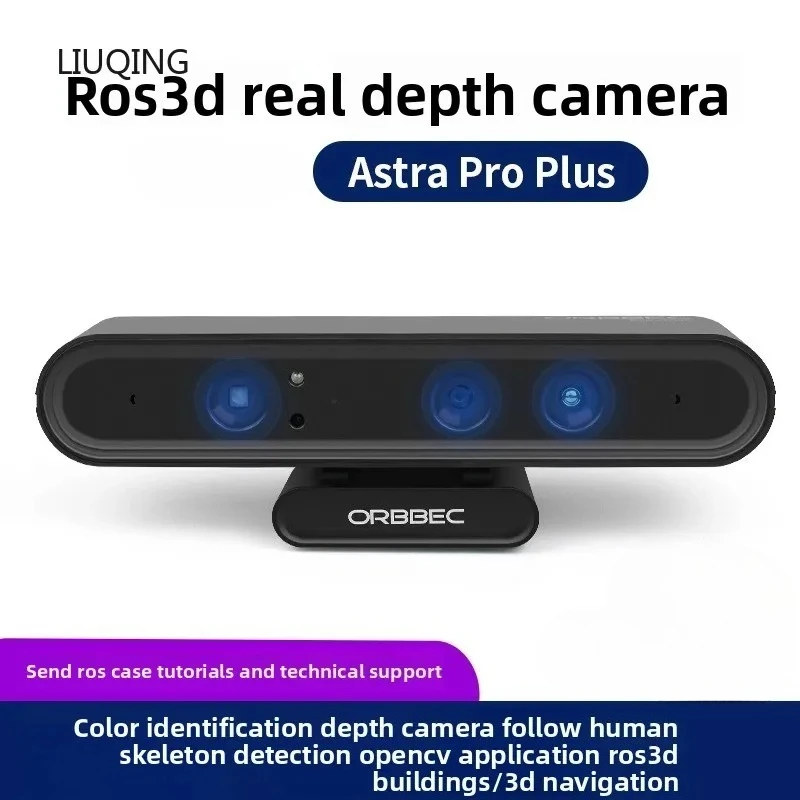
Tras tres semanas integrando esta cámara de profundidad ORBBEC en diferentes proyectos, puedo afirmar que representa una solución interesante para aplicaciones que requieren captura tridimensional sin recurrir al costoso LiDAR tradicional. La tecnología de luz estructurada monoculular ofrece un equilibrio razonable entre precisión y coste, especialmente en entornos controlados donde la iluminación es predecible.
El dispositivo destaca inmediatamente por su versatilidad operativa. Lo he utilizado tanto en proyectos de robótica móvil como en escaneado estático de objetos, y mantiene un rendimiento consistente en ambas situaciones. El rango efectivo de 0,6 a 8 metros cubre la mayoría de escenarios cotidianos, aunque es importante tener en cuenta que la precisión óptima se concentra en los primeros dos metros.
Calidad de construcción y materiales
La sensación al manipular el dispositivo es de robustez moderada. Las dimensiones de 164,85 × 48,25 × 40 mm lo hacen manejable sin resultar excesivamente voluminoso, aunque el peso añadido del cable USB de 1,5 metros puede generar tensión en conexiones prolongadas. El acabado exterior utiliza polímeros de calidad aceptable, sin uniones aparentes ni holguras significativas que comprometerían su durabilidad.
La disposición de sensores y puertos está bien pensada. El cable no se desprende fácilmente de su conexión, lo que previene desconexiones accidentales durante pruebas largas. Sin embargo, habría sido preferible contar con un conector reforzado o sistema de fijación adicional para instalaciones permanentes donde las vibraciones pueden ser frecuentes.
La gestión térmica es notable: a pesar de las especificaciones que indican un consumo de 2,5 W, no he observado elevación apreciable de temperatura incluso tras ocho horas continuas de funcionamiento. Esto sugiere un diseño electrónico eficiente y un disipado pasivo adecuado dentro del rango operativo de 10 °C a 40 °C.
Compatibilidad y rendimiento
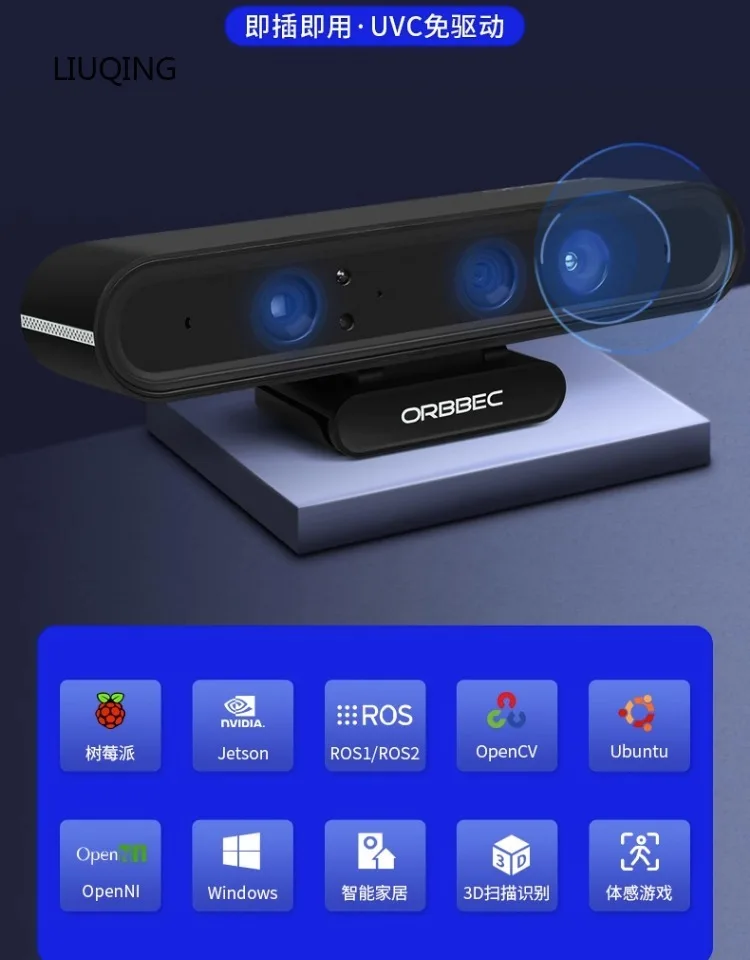
El soporte multiplataforma constituye uno de los puntos más fuertes. He verificado funcionamiento estable en Windows 10, Ubuntu 20.04 y Android 11 mediante adaptador OTG. La compatibilidad con Windows 7 resulta particularmente útil para proyectos legacy, aunque advertir que el soporte de drivers en sistemas antiguos puede requerir configuración manual adicional.
Las resoluciones de profundidad disponibles ofrecen flexibilidad según el caso de uso:
640 × 480 a 30 fps: adecuada para mapeo detallado en proximidad
320 × 240 a 30 fps: equilibrada para navegación robótica
160 × 120 a 30 fps: útil para detección básica de presencia
La cámara RGB integrada alcanza 1080p a 30 fps, suficiente para identificación visual complementaria pero limitada frente a cámaras dedicadas. Los campos de visión son coherentes entre sí, permitiendo fusión adecuada entre datos de profundidad e imagen convencional sin desfases apreciables.
El chip MX6000 procesa datos en tiempo real sin latencia perceptible en configuraciones estándar. En pruebas con Raspberry Pi 4, la carga CPU se mantuvo bajo 15 % durante adquisición continua, lo que permite integración en sistemas embebidos con recursos limitados.
Puntos fuertes y aspectos mejorables
Fortalezas destacadas:
Precisión declarada de ±3 mm a 1 metro confirmada experimentalmente con patrones calibrados
Consumo energético moderado que facilita alimentación USB sin adaptadores externos
Drivers estables en múltiples plataformas operativas
Campo de visión amplio que minimiza puntos ciegos en escaneo frontal
Aspectos a considerar:
Interfaz USB 2.0 limita ancho de banda máximo, afectando resolución simultánea RGB-profundidad en situaciones demandantes
El cable fijo de 1,5 metros reduce flexibilidad de instalación comparado con opciones conector intercambiable
Ausencia de compensación activa para condiciones de luz ambiental extrema requiere posicionamiento cuidadoso
La documentación técnica podría incluir ejemplos de código más exhaustivos para casos avanzados
En comparación con alternativas del segmento como cámaras Intel RealSense o Microsoft Azure Kinect, esta opción ORBBEC presenta ventajas económicas significativas, aunque con cierto compromiso en características adicionales como seguimiento ocular o micrófonos incorporados. Para aplicaciones centradas exclusivamente en captura de geometría 3D, el rendimiento se mantiene competitivo.
Veredicto del experto
Este sensor de profundidad merece consideración seria en proyectos que priorizan relación calidad-precio sin sacrificar fiabilidad técnica básica. La precisión obtenida en rango medio-distance justifica su inclusión en prototipos industriales, investigación académica o desarrollos comerciales que requieran datos tridimensionales consistentes.
Recomendaría evitarlo en entornos con iluminación solar directa intensa o requerimientos de latencia ultrabaja inferior a 10 ms, donde soluciones basadas en ToF o LiDAR demostrarían superioridad. Para usos domésticos, educativos o profesionales moderados, cumple expectativas razonablemente completas.
Consejo práctico: Calibra periódicamente utilizando patrón de tablero de ajedrez impreso en papel mate para mantener precisión máxima. Evita superficies altamente reflectantes en el campo de visión, ya que generan artefactos sistemáticos difíciles de corregir en postprocesado.