Análisis de Experto
Experto verificado
Análisis general del producto
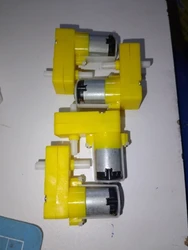
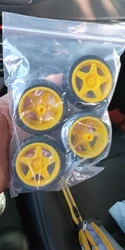
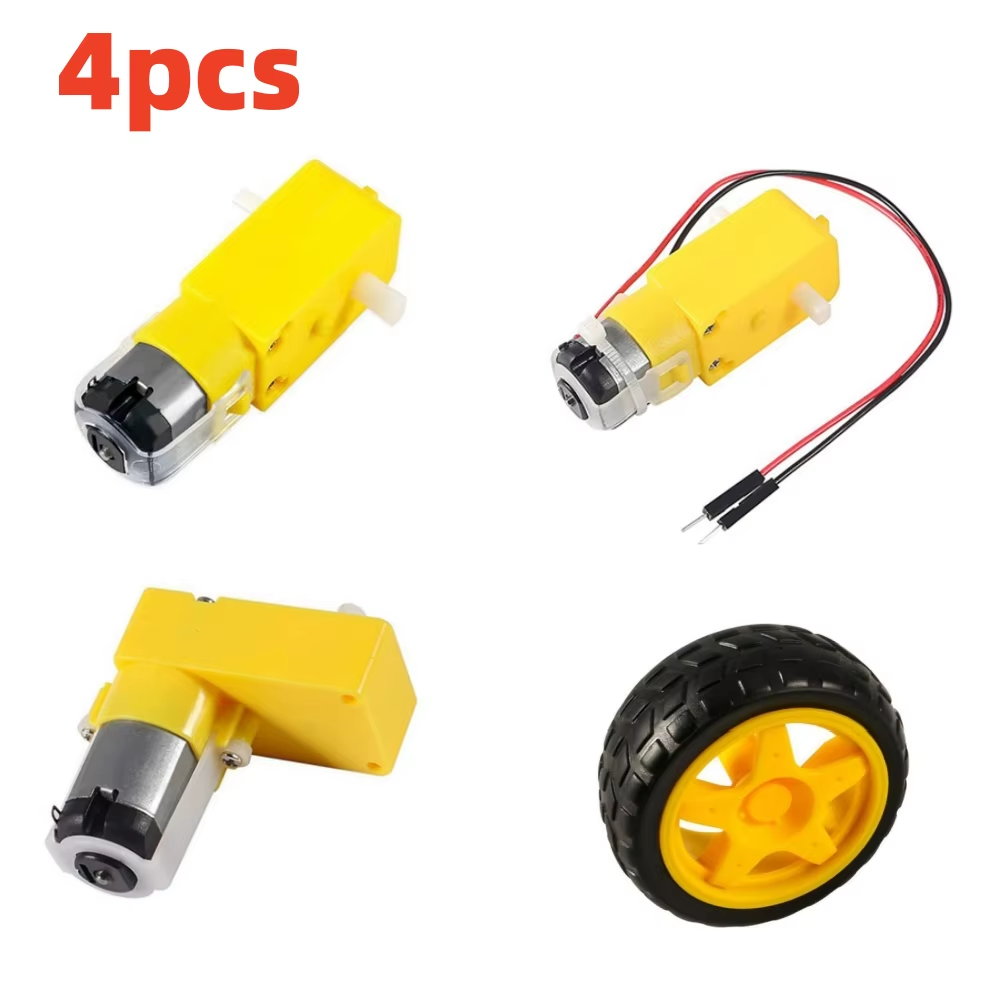
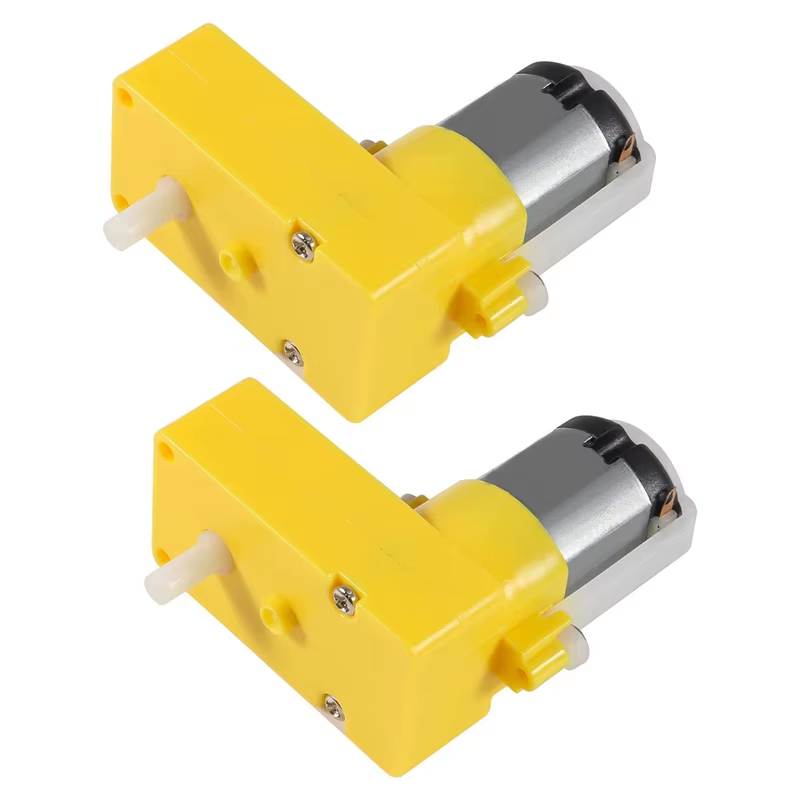
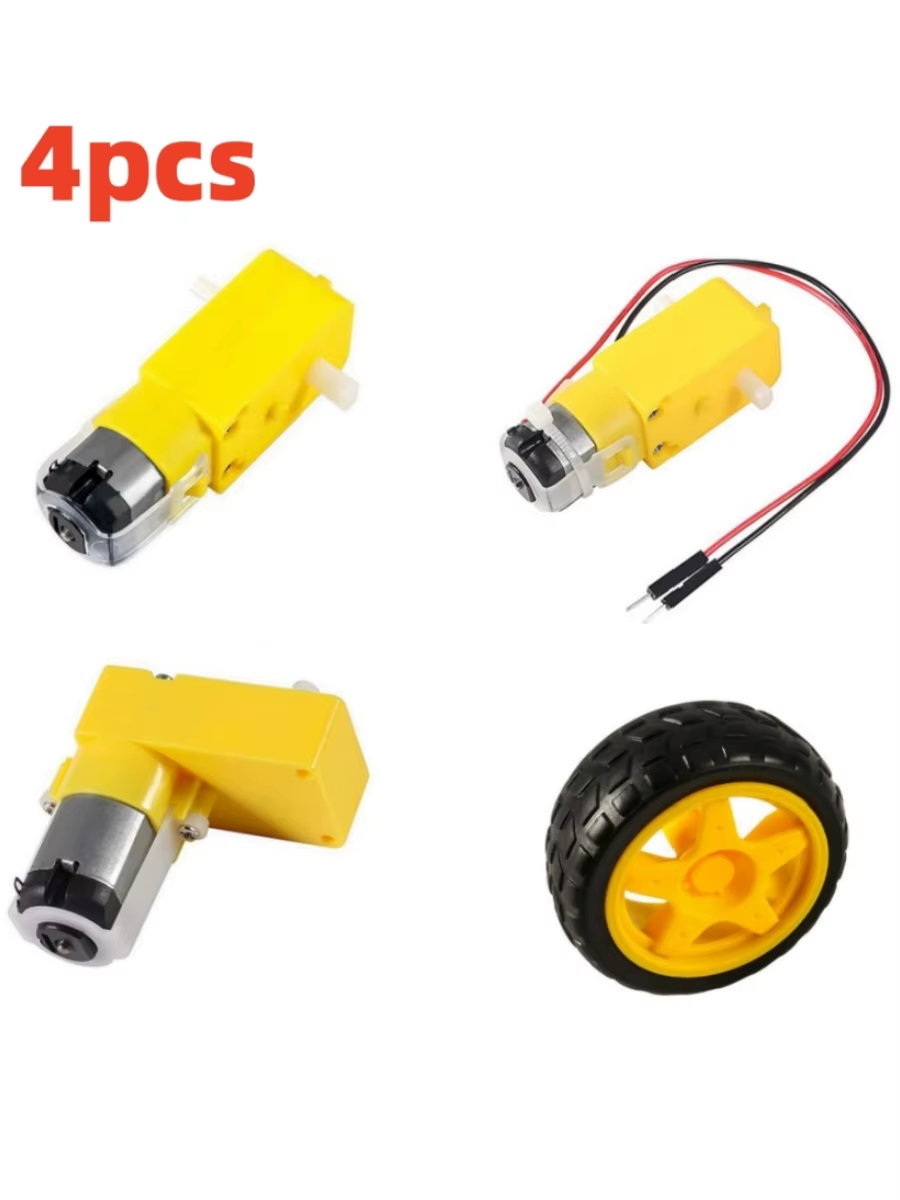
Mi valoración técnica es que este kit de cuatro motores TT está pensado para prototipos sencillos en los que interesa mover un robot o mecanismo con componentes asequibles y fáciles de integrar. La caja reductora 1:48 favorece una velocidad moderada y más fuerza disponible en el eje que un motor pequeño sin reducción, aunque no convierte al conjunto en una solución de precisión: la velocidad indicada es de 90 RPM a 3 V y 200 RPM a 6 V, y no debe interpretarse como una velocidad garantizada cuando el motor mueve un vehículo.
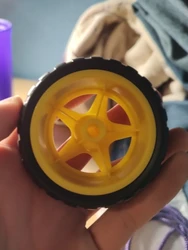
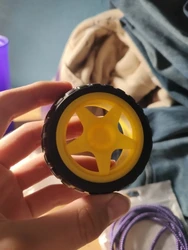
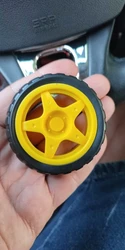
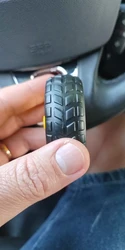
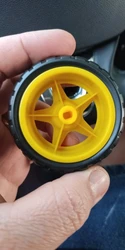
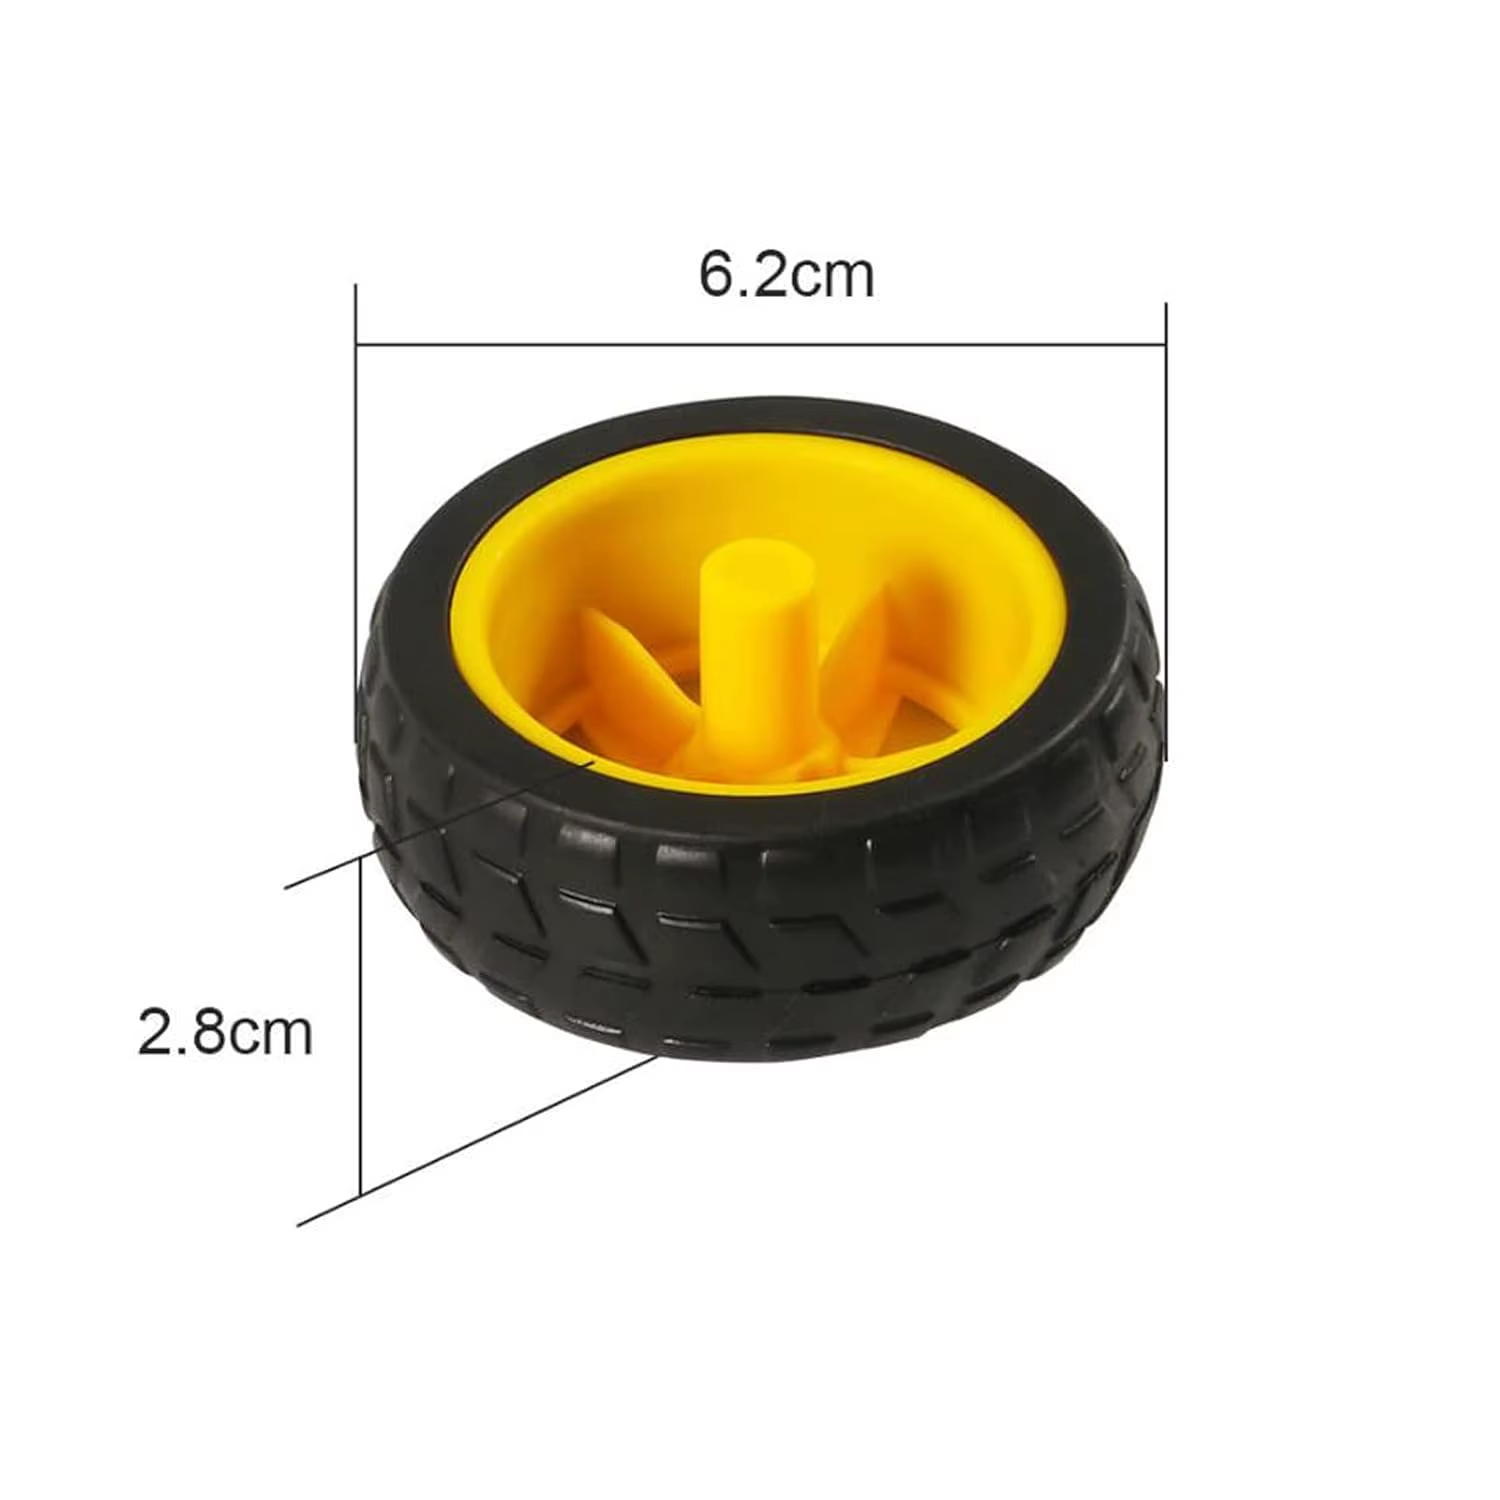
La rueda de 69 mm también condiciona el resultado. Con ella, el robot puede avanzar con más recorrido por vuelta que con una rueda pequeña, pero el esfuerzo necesario aumenta al arrancar o al superar obstáculos. En un coche ligero para suelo liso resulta una combinación razonable; para un chasis pesado, alfombra o pendientes, conviene no dar por hecho que el par anunciado se mantendrá de forma continua. La cifra de par no especifica aquí las condiciones de medida ni si representa par de bloqueo, por lo que la trataría como una referencia y no como una carga de trabajo segura.
Calidad de construcción y materiales
El formato TT emplea una carcasa reductora moldeada y un motor de corriente continua compacto. Su principal ventaja práctica es la sencillez: se instala con soportes compatibles y se integra en muchos chasis educativos y kits de robótica. A cambio, la transmisión y la rueda requieren un montaje cuidadoso. Si el eje queda desalineado o la rueda roza con el chasis, aumenta la carga y el motor puede calentarse o perder velocidad.
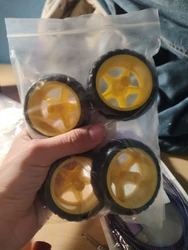
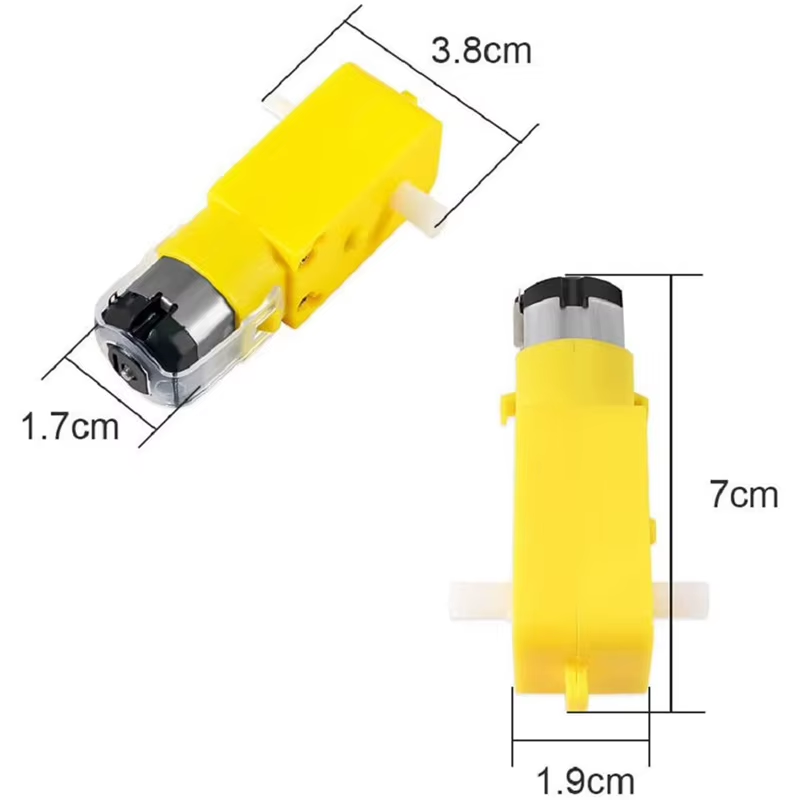
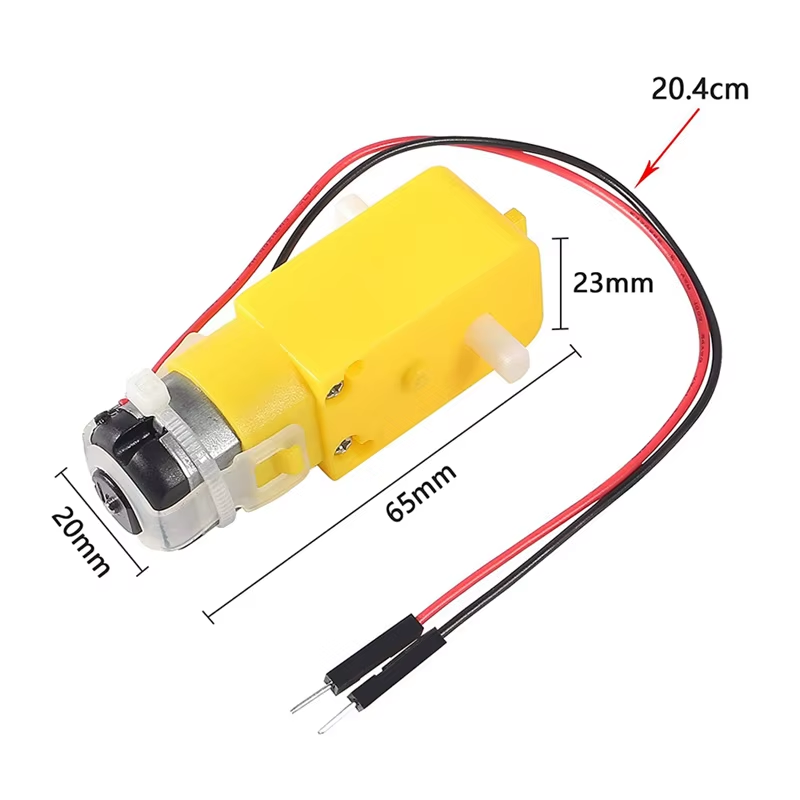
La ficha no concreta las dimensiones del cuerpo ni del eje, así que comprobaría el ajuste antes de diseñar una fijación definitiva. Tampoco asumiría que cualquier rueda TT encaja: hay que verificar la forma del acoplamiento y el ancho disponible. En un montaje de cuatro ruedas, dejaría el cableado y las ruedas libres de piezas móviles, y comprobaría que los cuatro motores giran en el sentido esperado antes de cerrar el chasis.
Compatibilidad y rendimiento
La alimentación especificada es de 3 a 6 V en corriente continua. A 3 V puede ser apropiado para un robot pequeño y lento; a 6 V se obtiene más velocidad, pero también aumenta la exigencia sobre la alimentación y el controlador. La corriente sin carga indicada es de 150 mA ± 10 % por motor. Como cálculo inicial, cuatro motores funcionando sin carga sumarían aproximadamente 600 mA; durante el arranque o si una rueda se bloquea, el consumo puede subir considerablemente. Por eso, no dimensionaría la batería ni el controlador únicamente con el dato de funcionamiento sin carga.
Para controlarlo desde Arduino, ESP32 u otra placa, intercalaría un puente H o controlador de motores adecuado: los pines de la placa no están diseñados para alimentar directamente un motor. En motores TT comparables se recomienda usar una etapa de potencia, ya que la corriente de bloqueo puede ser muy superior a la corriente normal de funcionamiento. Para un coche de cuatro motores, comprobaría expresamente la corriente admisible por canal y por el módulo completo; no todos los controladores pueden alimentar cuatro motores a la vez con margen suficiente.
No se especifica realimentación de velocidad o posición. Por tanto, lo consideraría adecuado para desplazamientos básicos y control por tiempo, pero no para navegación precisa sin añadir encoders u otros sensores. En un robot diferencial, además, pequeñas diferencias entre motores pueden hacer que el vehículo se desvíe; se puede corregir parcialmente mediante calibración de PWM, aunque la precisión dependerá de la carga y del suelo.
Puntos fuertes y aspectos mejorables
- A favor: cuatro motores permiten construir un prototipo con tracción en varias ruedas; el rango de 3 a 6 V y la reducción 1:48 son apropiados para proyectos educativos y pequeños robots.
- A favor: la velocidad especificada a dos voltajes facilita plantear pruebas iniciales de alimentación y movimiento.
- A mejorar: faltan dimensiones detalladas del cuerpo y del eje, así como información suficiente para interpretar el par como carga continua.
- A mejorar: hay que confirmar qué piezas incluye la variante comprada; no daría por hecho que el paquete contiene accesorios adicionales a los indicados.
- A tener en cuenta: la cifra de corriente sin carga no sirve por sí sola para elegir el controlador o la batería.
Veredicto del experto
Lo recomendaría para un coche robot ligero, prácticas de robótica y prototipos donde primen el coste y la facilidad de montaje frente a la precisión. Antes de instalarlo, verificaría el encaje de las ruedas, mediría el consumo real con el vehículo apoyado en el suelo y probaría cada motor por separado con una fuente limitada en corriente. Para prolongar su vida útil, evitaría mantener las ruedas bloqueadas, trabajar fuera del rango de 3–6 V o dejar que la caja reductora roce con el chasis. Si el proyecto exige control repetible, carga elevada o funcionamiento prolongado, elegiría motores con especificaciones de par continuo y corriente de bloqueo claramente documentadas, y añadiría realimentación cuando la precisión sea importante.