Análisis de Experto
Experto verificado
Análisis general del producto
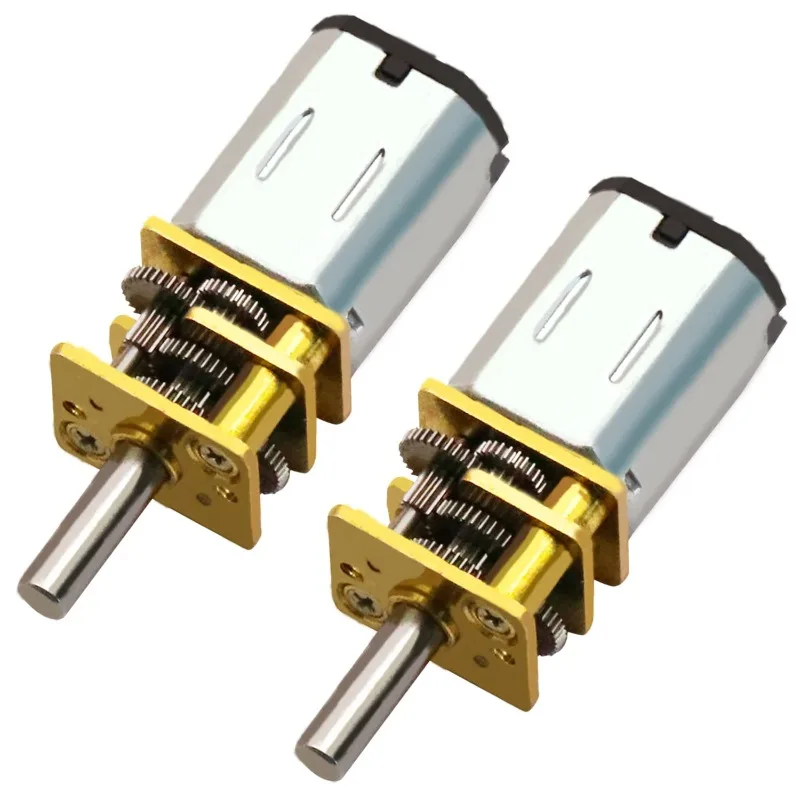
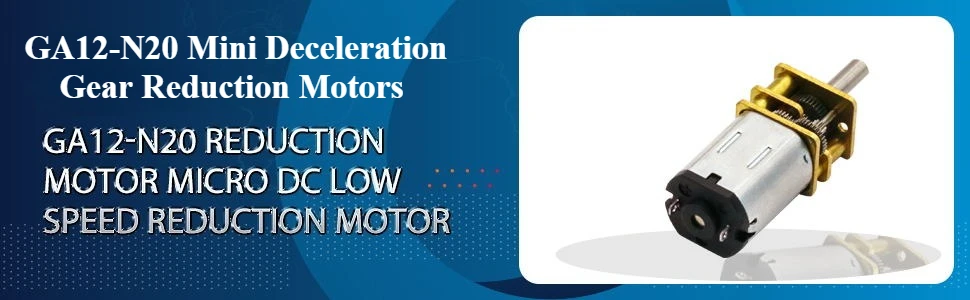
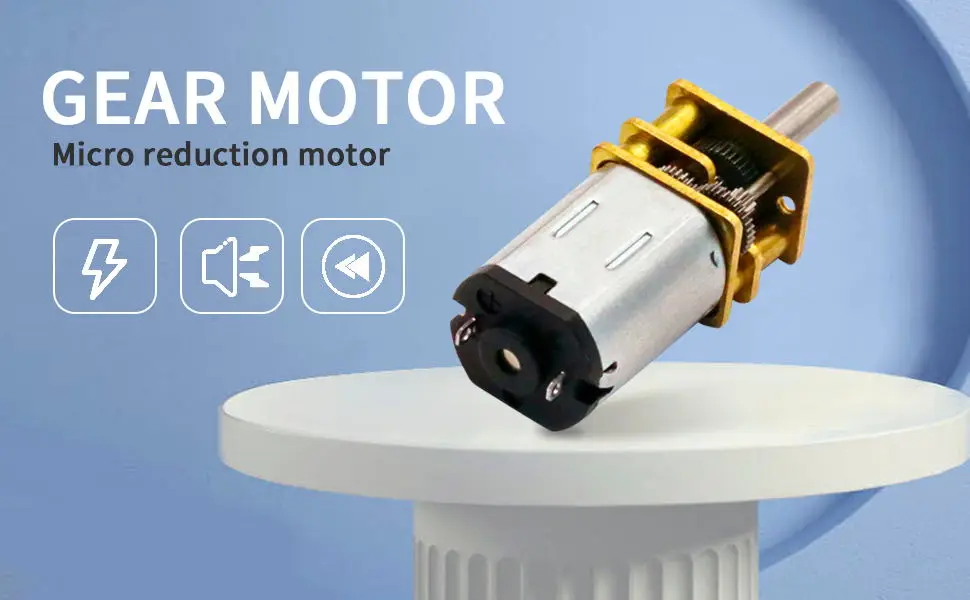
Mi valoración es la de un motorreductor en miniatura pensado para prototipos ligeros, pequeños robots móviles y mecanismos con poco espacio disponible. Su formato compacto y la reducción 1:150 resultan atractivos cuando interesa priorizar una salida lenta y aprovechar una caja de engranajes metálica. El paquete de dos unidades también encaja con un robot de tracción diferencial, donde cada motor acciona una rueda.
La principal reserva es importante: las cifras eléctricas y mecánicas no permiten identificar con seguridad una única variante. Se indican 3 V y un rango de 2,0 a 4,0 V, pero también aparece 12 V; la velocidad figura como 30 RPM y como 100 RPM sin carga, y el par como 200 g·cm y 0,4 kg·cm. No tomaría esas cifras como intercambiables: la velocidad sin carga no equivale a la velocidad con el motor instalado y sometido a esfuerzo, mientras que el par máximo de bloqueo no es un régimen de funcionamiento continuo.
En motores N20 con reducciones próximas a 1:150 hay variantes con diferencias apreciables de tensión, velocidad, corriente y par; por tanto, el nombre de la familia no basta para deducir el comportamiento exacto de esta unidad.
Calidad de construcción y materiales
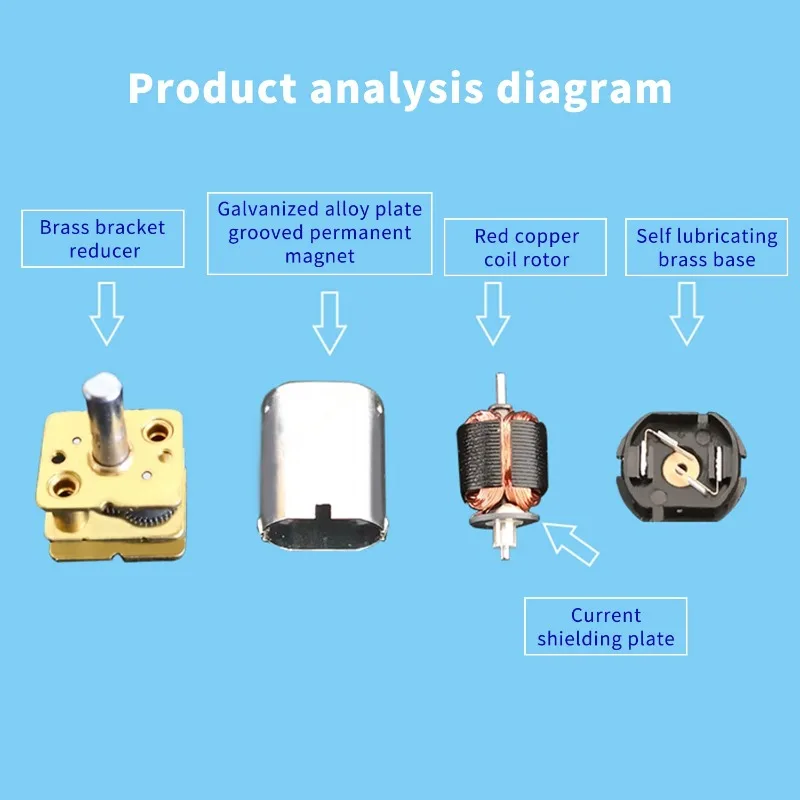
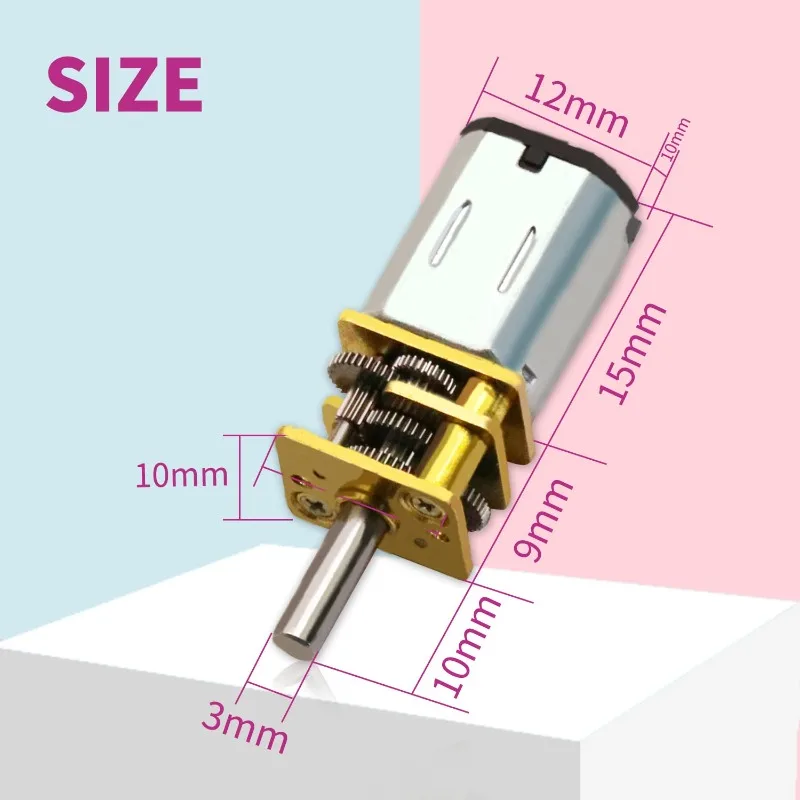
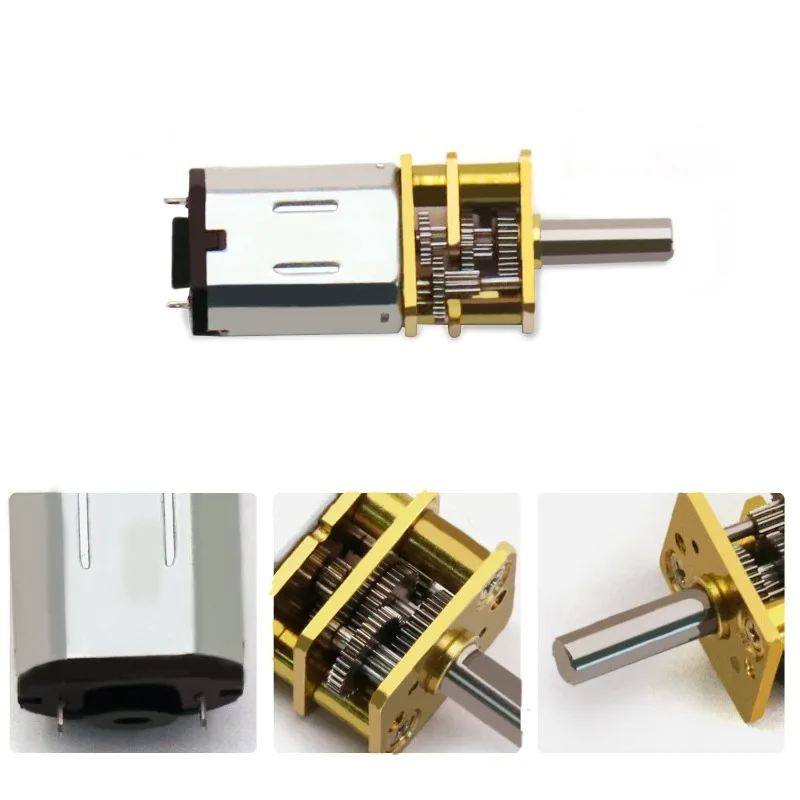
La caja reductora metálica es un punto favorable frente a soluciones con engranajes íntegramente plásticos, sobre todo en proyectos donde habrá arranques frecuentes o cambios de sentido. No convierte al conjunto en un motor industrial: el peso indicado es de 9 g por unidad y las dimensiones, de 15,2 × 12 × 10 mm, sitúan el producto claramente en la categoría de mecanismos pequeños y cargas moderadas.
El eje de salida en D, de 2,5 × 9,2 mm, ayuda a limitar el giro relativo entre el eje y la rueda, siempre que el cubo tenga la medida adecuada. Para montarlo, procuraría que el acoplamiento quede alineado y apoyado cerca de la caja. Una rueda mal centrada o una carga lateral excesiva puede añadir esfuerzo al eje y a los engranajes; no usaría el motor como soporte estructural de la rueda.
Compatibilidad y rendimiento
En un coche RC educativo o un robot que se desplace por una mesa, este tipo de motor puede ser adecuado si el peso total, el diámetro de las ruedas y el rozamiento son reducidos. En una configuración diferencial con una placa de control y un puente H, cada motor puede regularse por separado y cambiar de sentido. El control PWM permite ajustar la velocidad media, pero no sustituye a un encoder: sin realimentación, no esperaría que ambos motores mantuvieran exactamente la misma velocidad, algo que puede traducirse en una trayectoria ligeramente curva.
Antes de conectarlo a una batería o a una placa, confirmaría la tensión real de la unidad y mediría el consumo en funcionamiento. No aplicaría 12 V basándome únicamente en esa cifra, porque entra en conflicto con el rango de 2,0 a 4,0 V. También dimensionaría el controlador para soportar los picos de corriente de arranque y bloqueo, que pueden superar la corriente nominal indicada de 160 mA. La corriente de bloqueo no queda especificada, así que no elegiría el puente H solo con ese dato nominal.
Para comprobar la velocidad útil, mediría las revoluciones con la rueda instalada y el robot apoyado sobre la superficie prevista. Así se evita diseñar el vehículo suponiendo que mantendrá 30 RPM o 100 RPM en cualquier condición. En micromotores de esta familia, la velocidad depende de la variante y de la carga; otras configuraciones comerciales de N20 con reducción 1:150 muestran valores distintos incluso dentro de modelos de 3 V.
Puntos fuertes y aspectos mejorables
- A favor: tamaño reducido, caja reductora metálica, eje en D y dos unidades para proyectos con tracción a ambos lados.
- A favor: formato práctico para prototipos, robots educativos y mecanismos compactos de baja carga.
- A mejorar: tensión, velocidad y par aparecen con valores incompatibles entre sí; la corriente de bloqueo y una curva de rendimiento verificable ayudarían a diseñar con seguridad.
- A tener en cuenta: no lo escogería para mover cargas pesadas, superar obstáculos exigentes o trabajar durante largos periodos cerca del bloqueo.
Para prolongar su vida útil, evitaría mantener el eje atascado, limitaría los esfuerzos laterales y protegería la caja de polvo y humedad. Una fuente de laboratorio con corriente limitada resulta útil para las primeras pruebas; después, revisaría la temperatura del motor y la estabilidad de las conexiones durante ciclos repetidos.
Veredicto del experto
Lo consideraría una opción razonable para un robot pequeño o un montaje experimental si el precio y las dimensiones son prioritarios, pero no lo integraría en un diseño definitivo hasta aclarar qué versión se suministra. La caja metálica y el eje en D son características prácticas; la inconsistencia de los datos eléctricos y de rendimiento, en cambio, impide recomendarlo con confianza para una aplicación que dependa de una velocidad o un par concretos.