Análisis de Experto
Experto verificado
Análisis general del producto
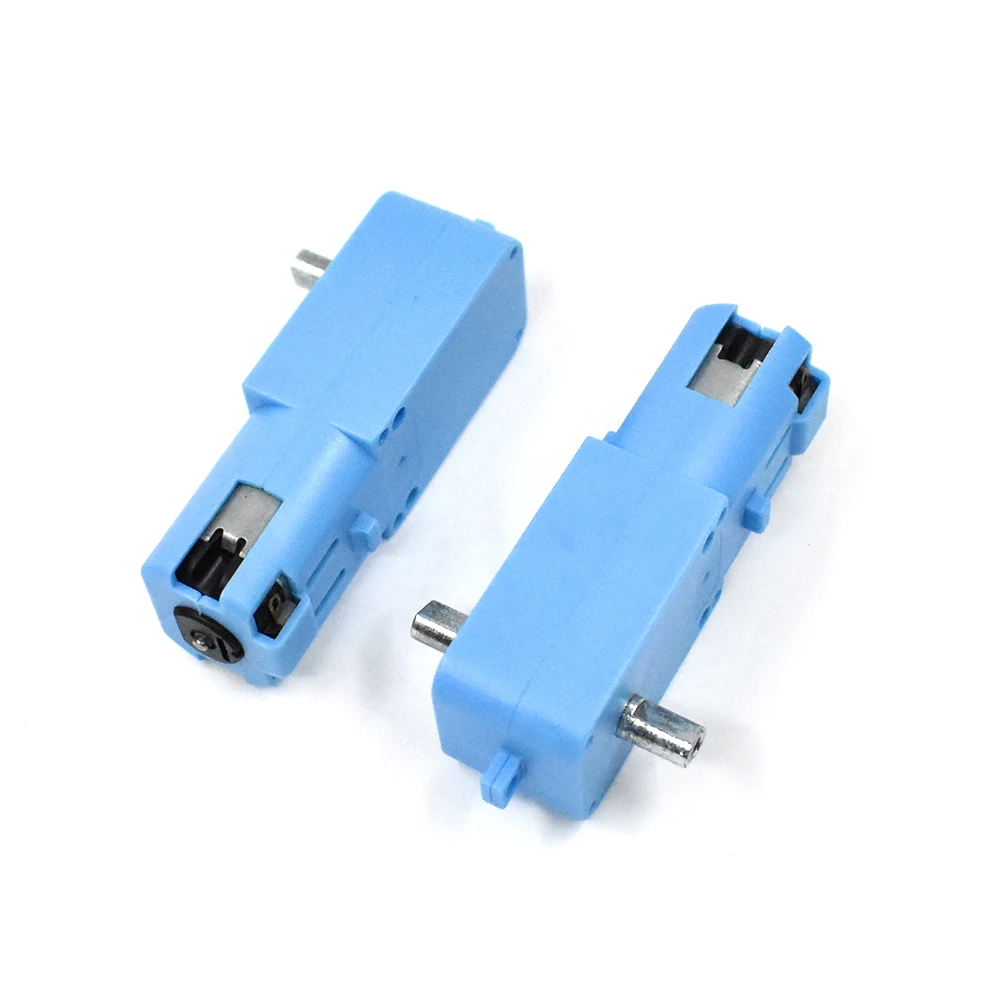
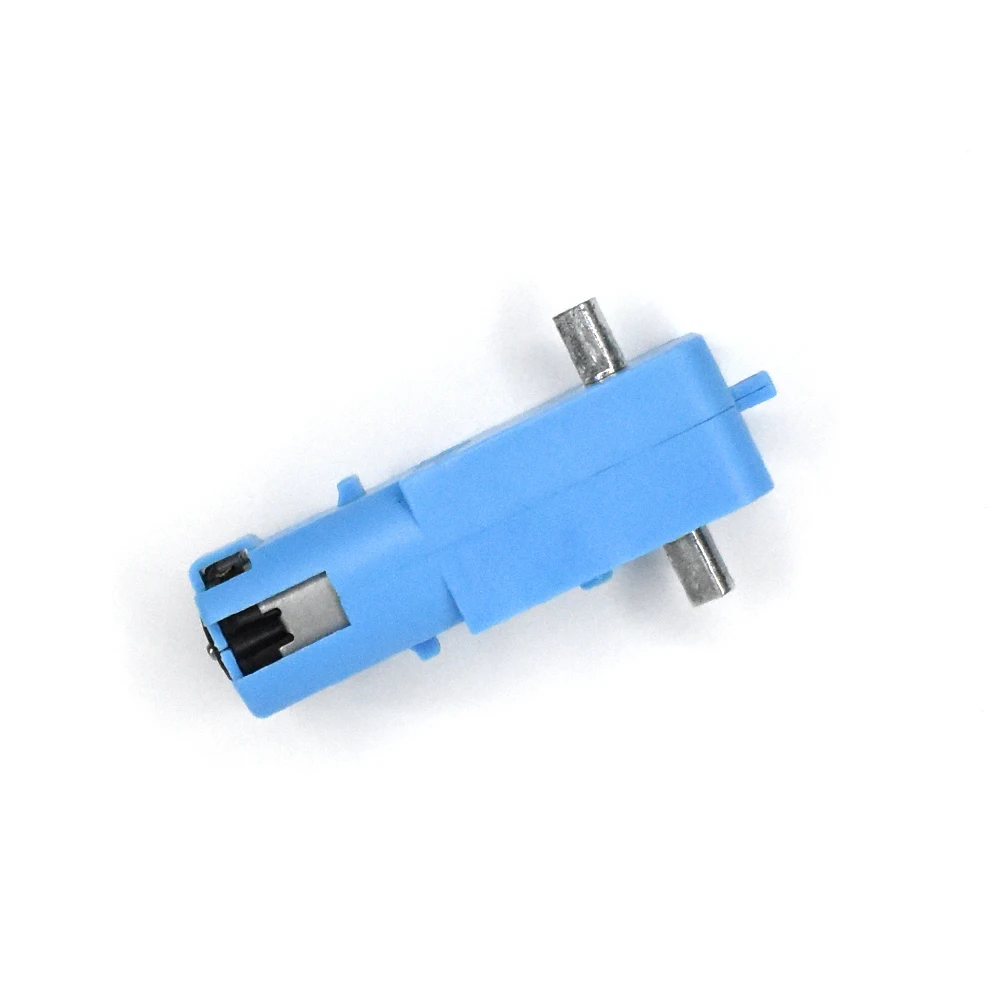
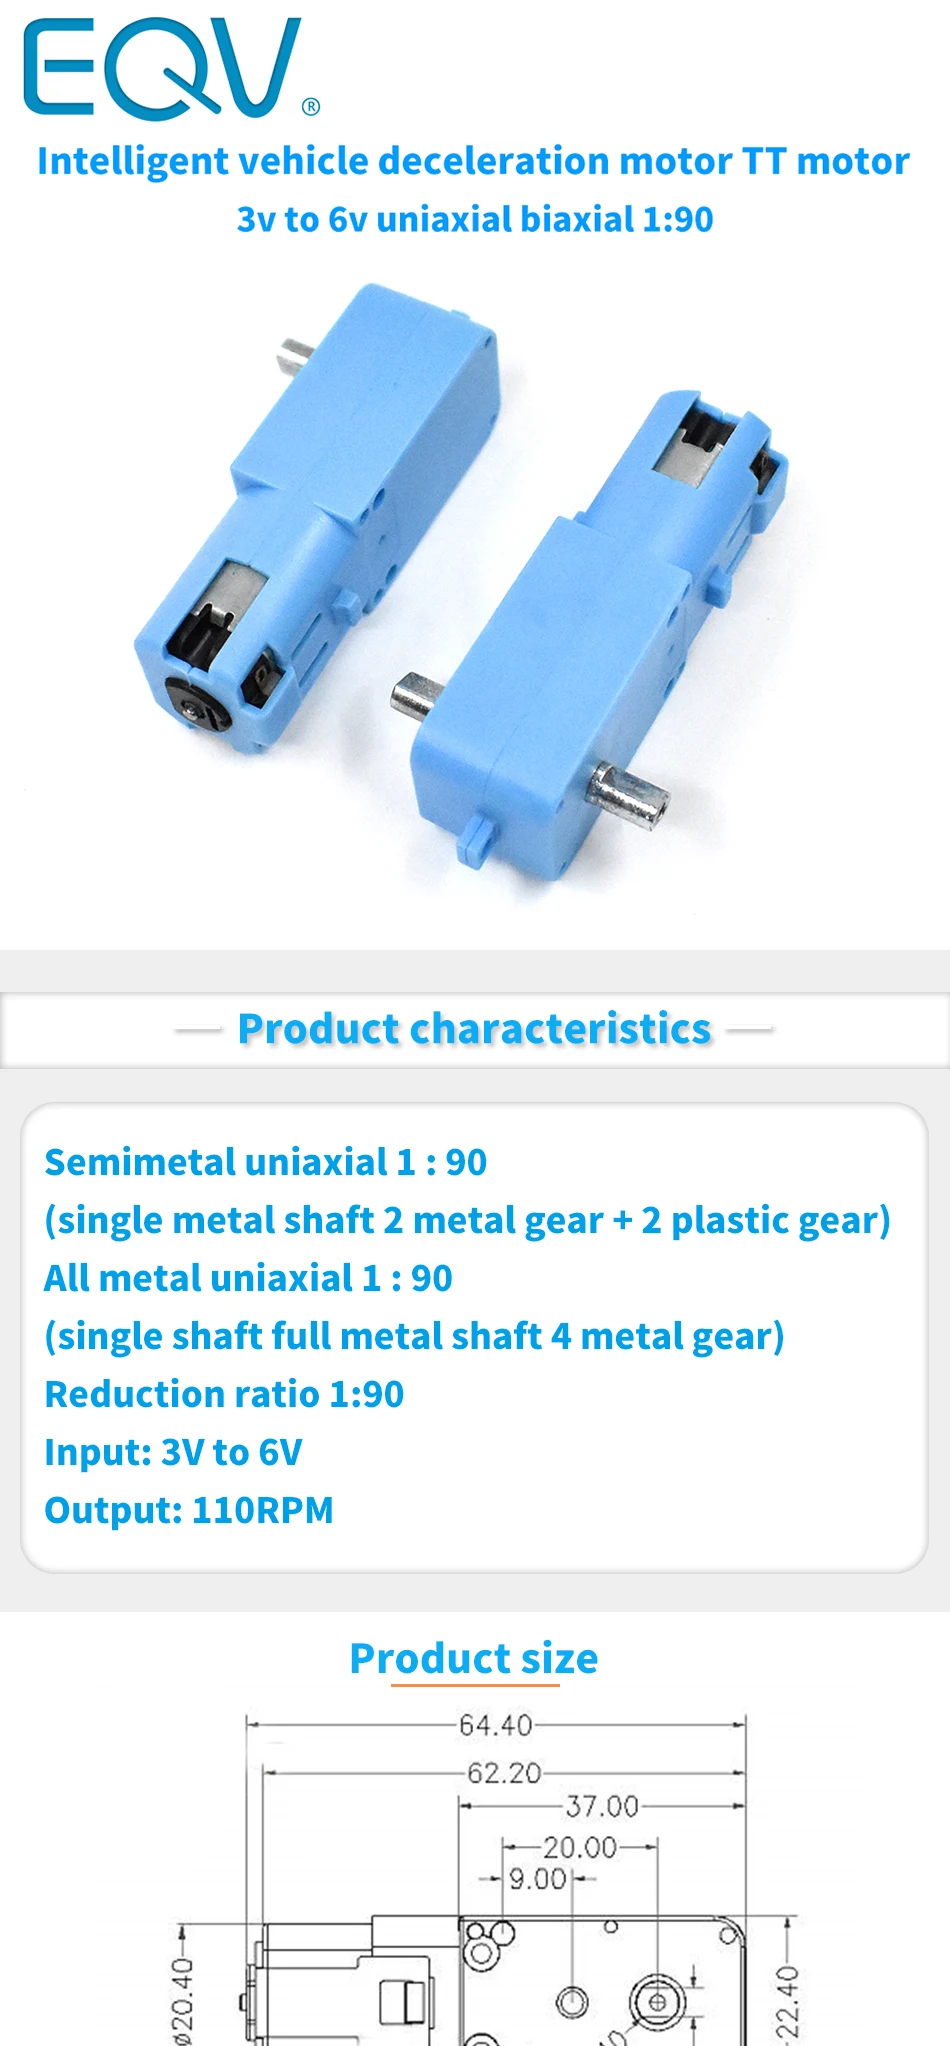
Este motorreductor TT de corriente continua está pensado para proyectos compactos en los que interesa reducir la velocidad del motor y transmitir el movimiento a una rueda o mecanismo. Su relación 1:90 favorece una salida más lenta que la del motor sin reducción, una característica útil en vehículos robóticos pequeños y prototipos donde el control del desplazamiento importa más que alcanzar velocidad elevada.
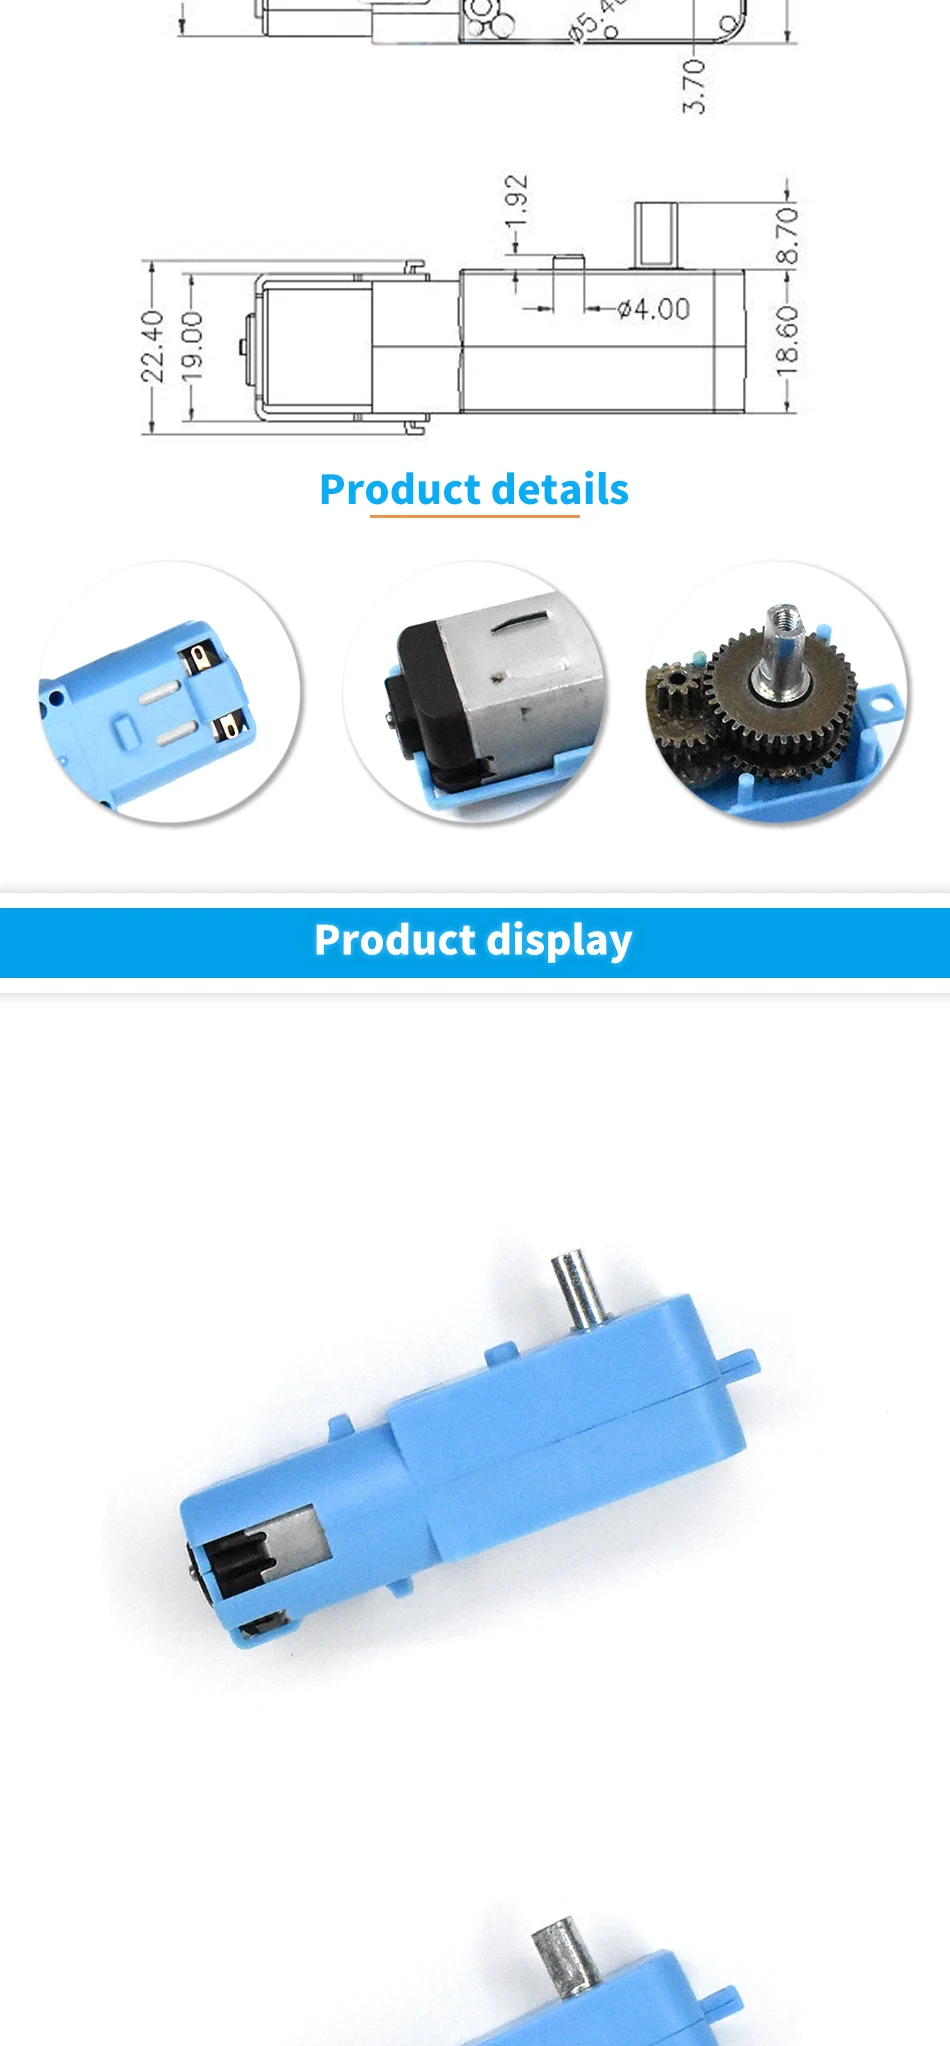
La ficha sitúa su alimentación entre 3 y 6 V, pero no aporta velocidad de salida, par, consumo ni corriente de bloqueo. Esa ausencia limita bastante la selección: no se puede estimar con precisión si moverá un chasis concreto, qué batería conviene utilizar ni cuánto margen tendrá al arrancar con carga. La relación de reducción, por sí sola, no permite deducir esos valores.
Mi valoración es que puede encajar bien en un montaje educativo o experimental si se acepta medir y ajustar sobre el propio prototipo. Para un diseño que requiera velocidad, fuerza o autonomía previsibles, pediría antes valores eléctricos y mecánicos verificables.
Calidad de construcción y materiales
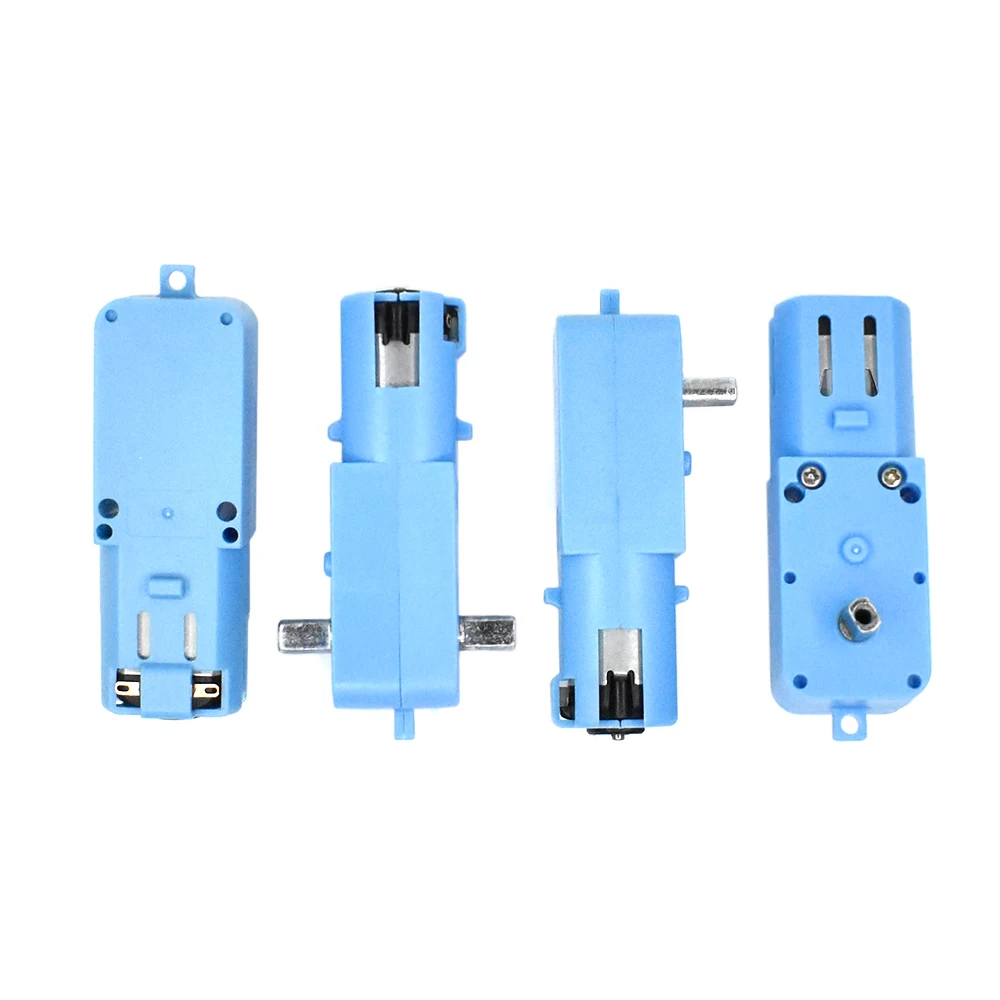
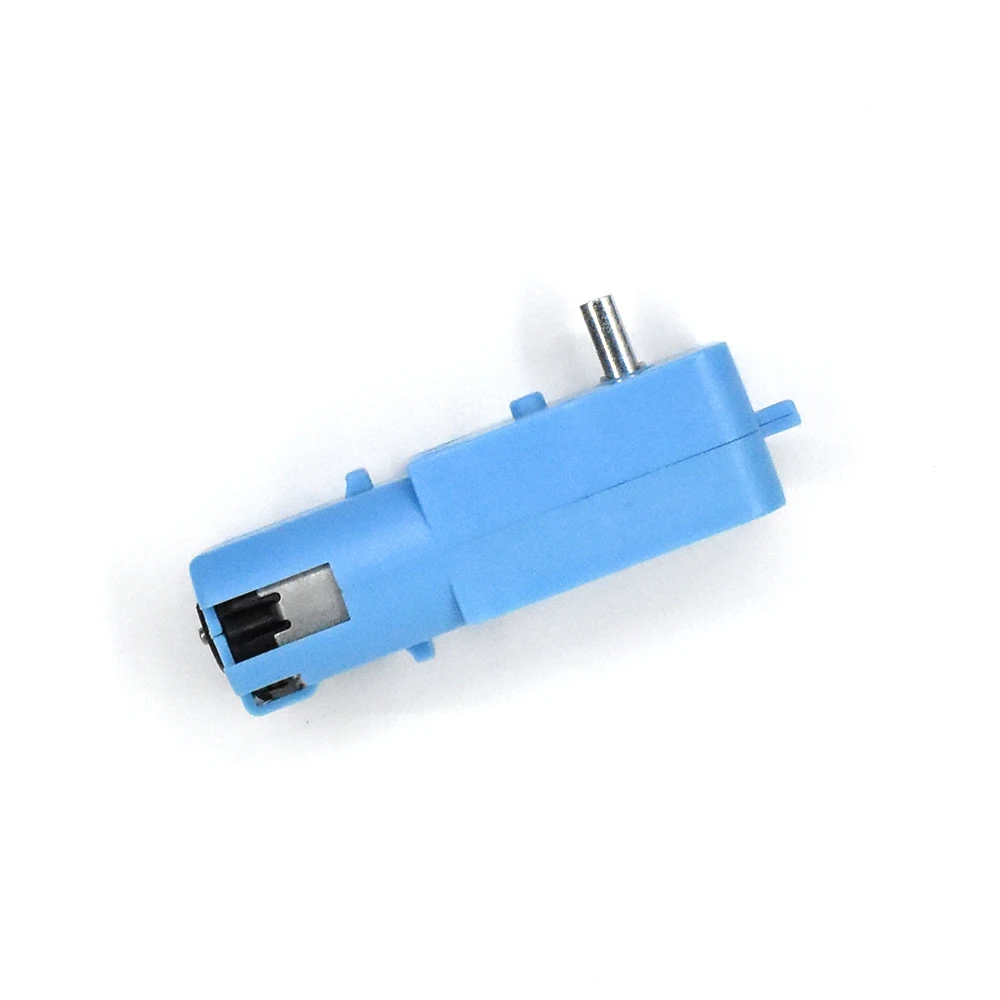
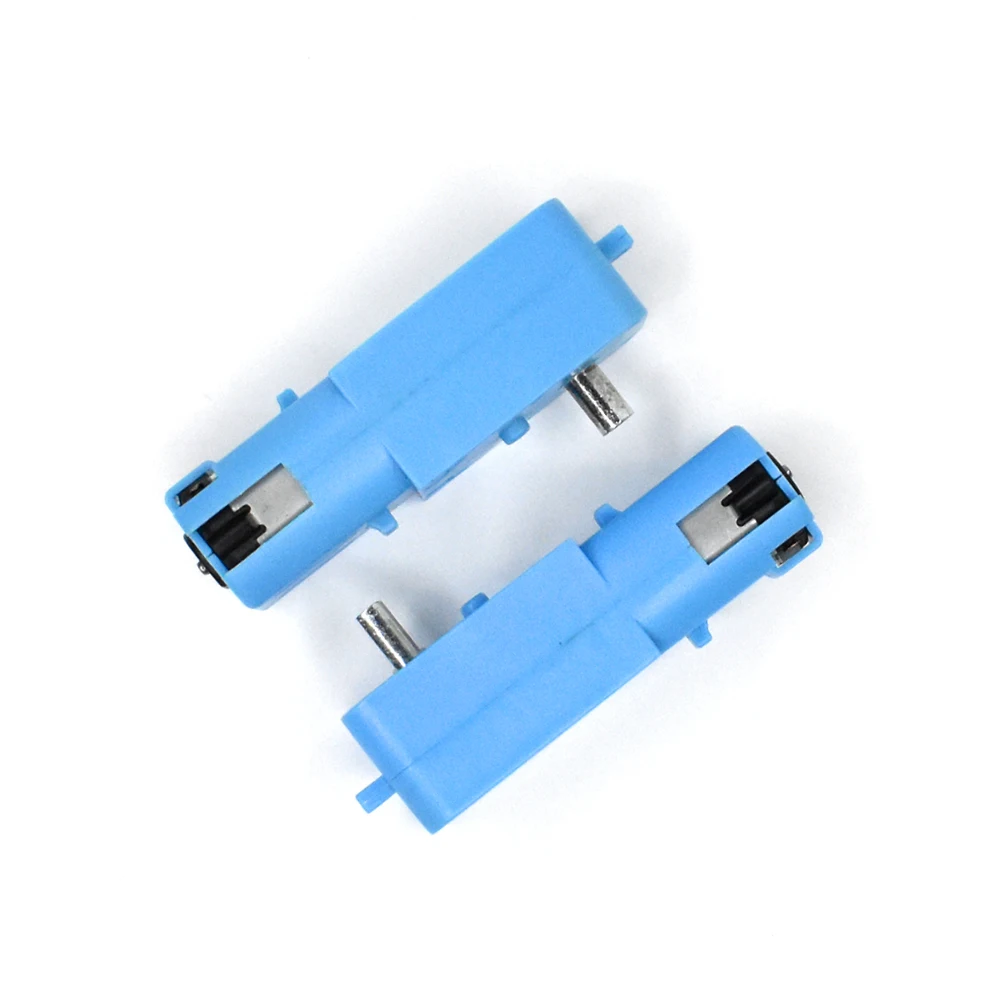
El formato TT resulta práctico porque es común en plataformas de robótica compacta y facilita encontrar ruedas y soportes compatibles. Aun así, que el motor tenga ese formato no garantiza que coincidan el diámetro y la forma del eje, la posición de montaje o el espacio necesario en cualquier chasis. Conviene comparar esas medidas antes de diseñar una pieza a medida o cerrar una compra.
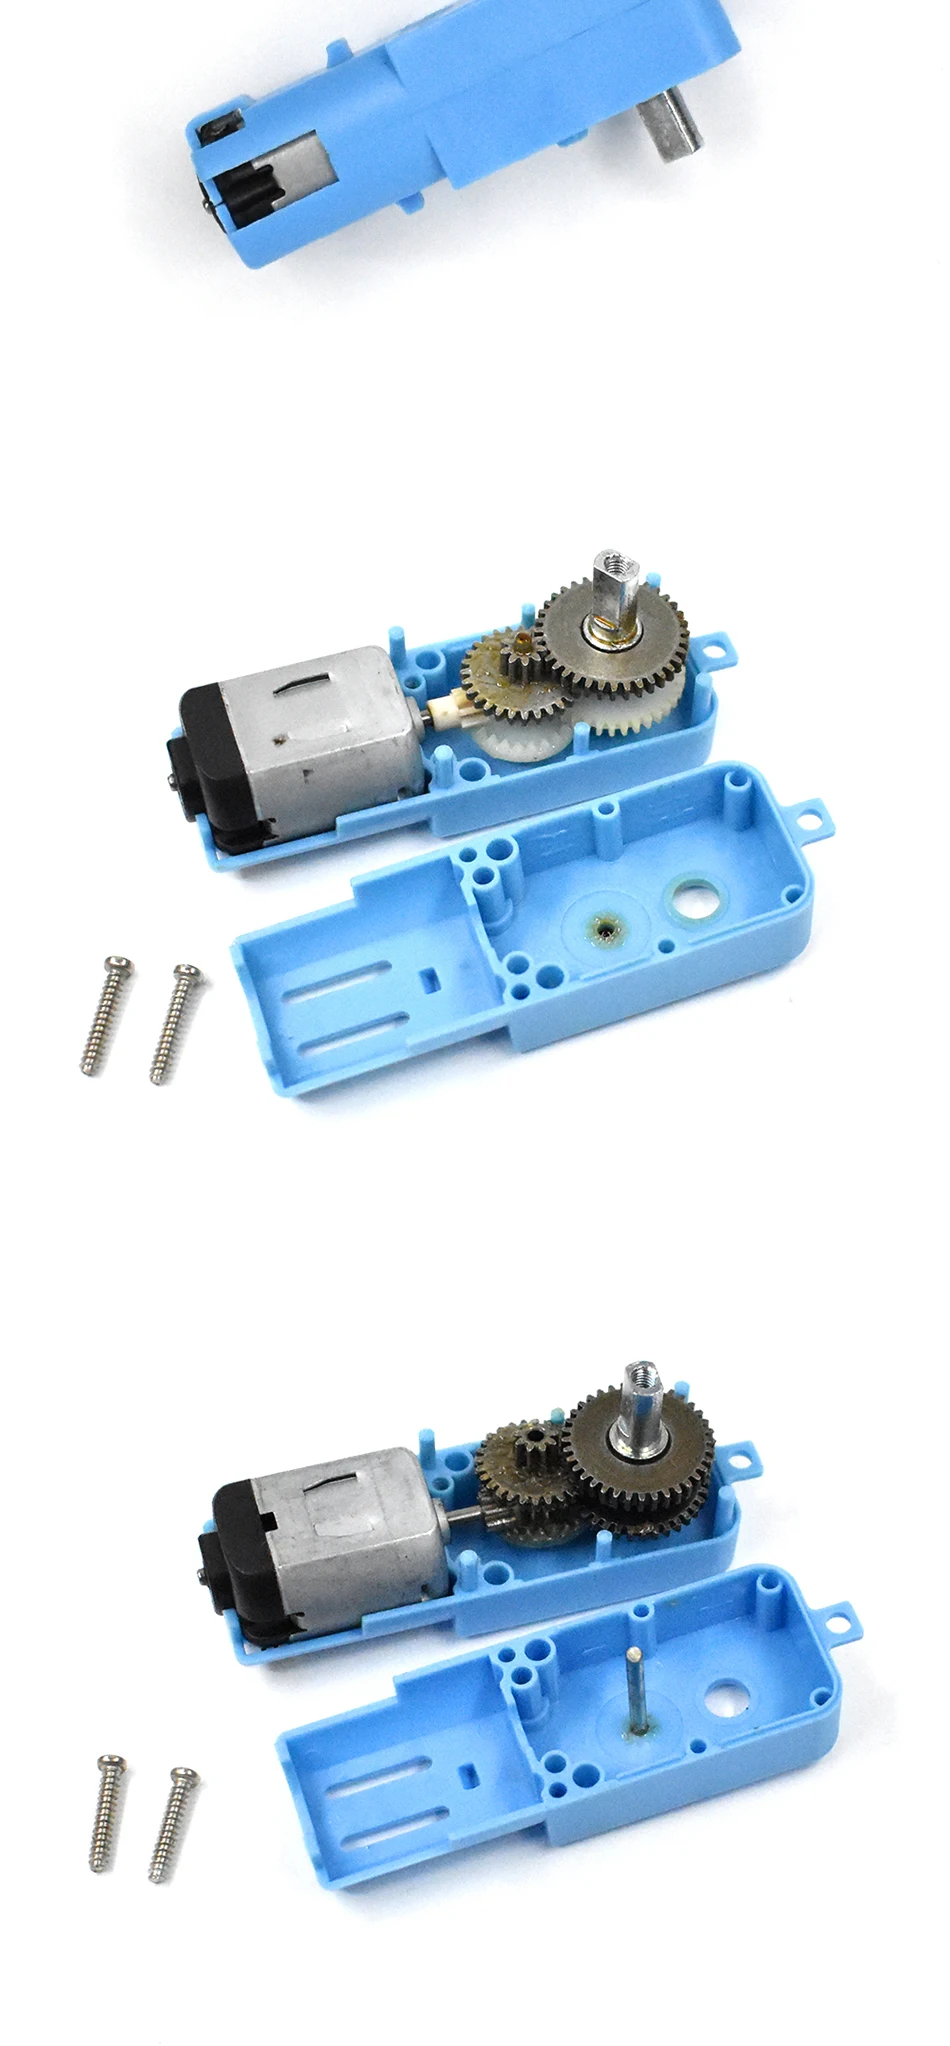
Hay una cuestión importante sobre la construcción: se contemplan variantes totalmente metálicas y de metal parcial, pero no queda identificada la configuración concreta. No las trataría como equivalentes sin confirmarlo. El material del tren reductor puede influir en la resistencia al desgaste y en el comportamiento ante cargas repetidas, mientras que el eje y el soporte determinan la facilidad de integración.
Para un vehículo que vaya a circular de forma habitual, fijaría el cuerpo del motor sin tensión ni holguras y comprobaría que la rueda no fuerce lateralmente el eje. Esa alineación ayuda a evitar rozamientos innecesarios y vibraciones. También revisaría periódicamente los tornillos, el acoplamiento de la rueda y la limpieza de la zona de salida.
Compatibilidad y rendimiento
El rango de 3–6 V permite plantearlo con fuentes de baja tensión, pero la alimentación debe elegirse junto con el controlador y el resto del circuito. No conectaría el motor directamente a una salida de microcontrolador: los pines de una placa no están concebidos para suministrar la corriente que puede requerir un motor, especialmente al arrancar o quedar bloqueado. Para regular el sentido y la velocidad se suele emplear un controlador de motor adecuado, por ejemplo, un puente H con entrada de control PWM; el modelo concreto debe dimensionarse con la corriente real del motor, que aquí no está especificada.
En un pequeño robot con Arduino, ESP32 o Raspberry Pi Pico, separaría la alimentación de los motores de la destinada a la lógica cuando la fuente compartida provoque caídas de tensión o reinicios. Mantendría una referencia de masa común cuando lo exija el esquema del controlador y probaría primero el conjunto con las ruedas levantadas. Así se puede comprobar el sentido de giro, detectar roces y ajustar el PWM sin someter el chasis a una carga inesperada.
La relación 1:90 apunta a priorizar reducción frente a velocidad, pero no basta para asegurar que el vehículo tendrá fuerza suficiente en una rampa o sobre una superficie irregular. En motores TT de otras relaciones se publican velocidades y corrientes concretas, lo que permite ajustar mejor la electrónica; esos datos no deben trasladarse a este modelo, porque corresponden a otra configuración.
Puntos fuertes y aspectos mejorables
Puntos fuertes:
- Alimentación indicada de 3–6 V, adecuada para prototipos de baja tensión.
- Relación 1:90, interesante cuando se busca reducir la velocidad de salida.
- Formato TT, habitual en robots pequeños y montajes educativos.
- Eje simple, que puede simplificar ciertos diseños si coincide con el acoplamiento previsto.
Aspectos mejorables:
- Faltan dimensiones, velocidad, par y consumo, datos esenciales para dimensionar el proyecto.
- No se concreta si la versión recibida tiene construcción totalmente metálica o parcial.
- La compatibilidad mecánica no puede darse por supuesta solo por el formato TT.
- Sin datos de corriente de bloqueo, es difícil seleccionar con rigor la batería y el controlador.
Veredicto del experto
Lo consideraría para un vehículo robótico básico o una maqueta en la que el coste y la facilidad de integración pesen más que la precisión del movimiento. No lo escogería a ciegas para una aplicación sometida a carga, uso continuo o requisitos definidos de velocidad y autonomía: primero confirmaría el material del reductor, las dimensiones del eje y los valores de velocidad, par y corriente.
Como consejo práctico, empezaría las pruebas a 3 V y sin carga, comprobaría el giro y aumentaría la tensión solo dentro del rango indicado. Evitaría mantenerlo bloqueado, porque un motor detenido puede exigir más corriente que durante el funcionamiento normal. Antes de cerrar el diseño, mediría el espacio disponible y verificaría el ajuste real de la rueda; son comprobaciones sencillas que pueden evitar problemas de montaje y de alimentación más adelante.