Análisis de Experto
Experto verificado
Análisis general del producto
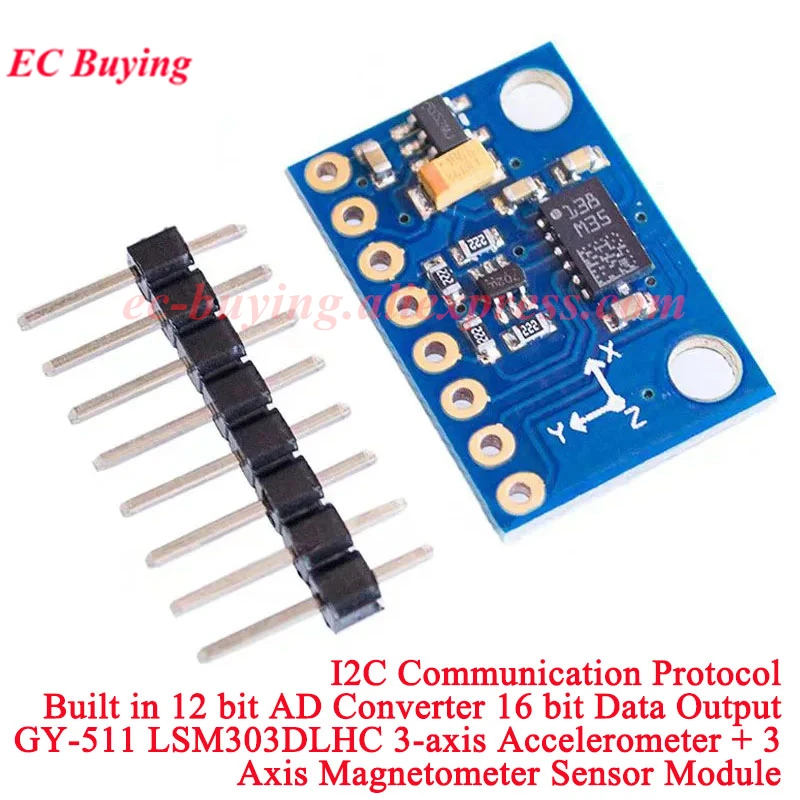
El GY-511 reúne en una sola placa un acelerómetro de tres ejes y un magnetómetro de tres ejes. Esa combinación resulta útil para medir inclinación y movimiento, y para calcular una orientación aproximada respecto al campo magnético terrestre. No es un sistema de navegación completo: no incorpora giroscopio y, por tanto, no mide directamente la velocidad angular. Para proyectos de robótica, instrumentación educativa o una brújula electrónica sencilla, ofrece una base funcional; para estimar orientación de forma estable durante movimientos rápidos, conviene valorar un sensor inercial de seis o nueve ejes.
Su interfaz I2C facilita conectarlo a microcontroladores habituales y compartir el bus con otros periféricos, siempre que se gestionen correctamente las direcciones y las resistencias de pull-up. El módulo no entrega por sí solo una orientación lista para usar: el controlador debe leer los registros, convertir las muestras a unidades útiles y aplicar calibración y cálculos de inclinación. La compensación de inclinación de una brújula, en particular, requiere combinar las lecturas del acelerómetro y el magnetómetro.
Calidad de construcción y materiales
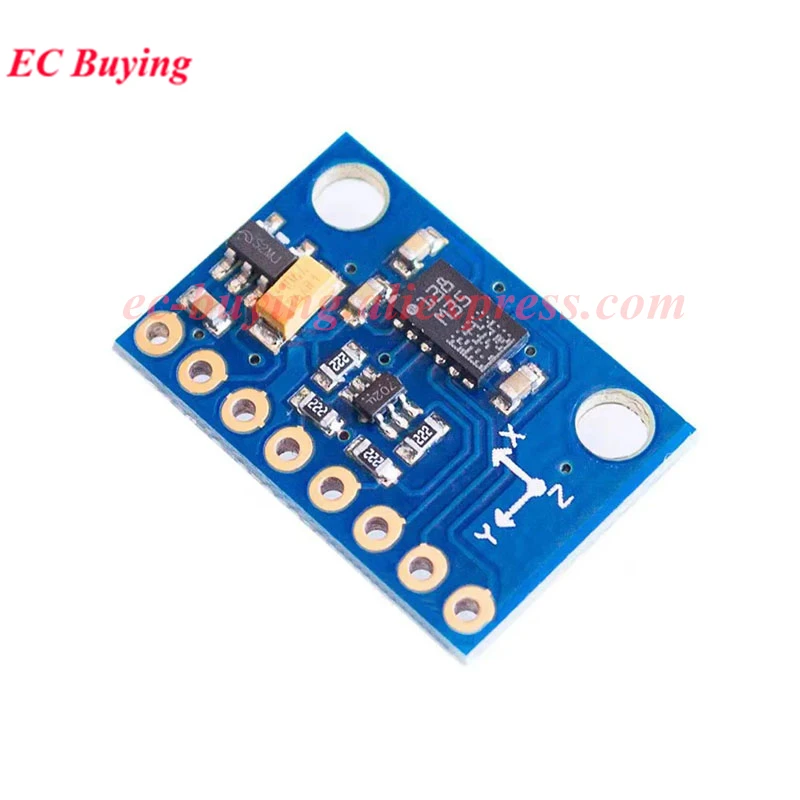
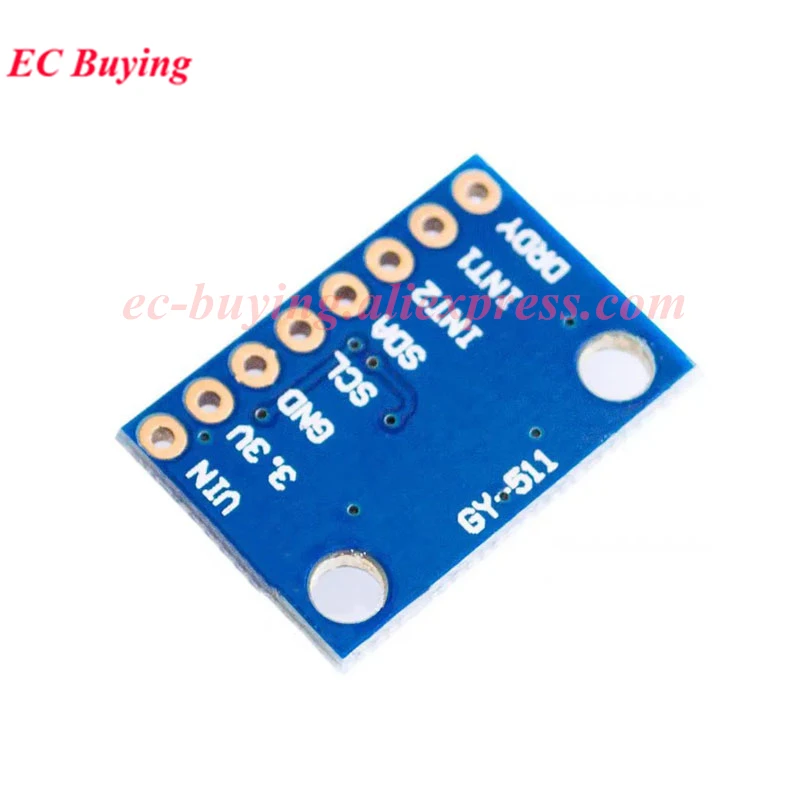
La información disponible no especifica dimensiones, disposición exacta de pines ni accesorios, así que no daría por hecho que la placa encaje directamente en una protoboard o en un soporte concreto. Antes de integrarla en una carcasa o pedir varias unidades, comprobaría el pinout de la placa recibida y la separación entre terminales. En módulos de este tipo, una identificación clara de alimentación, masa, SDA y SCL ahorra errores durante el prototipado.
Hay además una cuestión importante con la alimentación: el módulo se anuncia para 3–5 V, pero el circuito integrado LSM303DLHC tiene una tensión de alimentación analógica especificada entre 2,16 y 3,6 V. Por eso no asumiría que cualquier placa GY-511 admite 5 V en todas sus conexiones: verificaría si incorpora regulación y adaptación de nivel lógico, especialmente antes de conectarlo a un Arduino de 5 V. Con una placa de 3,3 V, como muchas familias ESP32, la integración suele ser más directa, aunque también hay que confirmar la tensión admitida por la unidad concreta.
Compatibilidad y rendimiento
Los rangos magnéticos indicados —de ±1,3 a ±8,1 gauss— permiten escoger entre mayor sensibilidad y más margen frente a campos intensos. Para el acelerómetro se señalan ±2 g, ±4 g y ±8 g: un rango menor suele resultar más adecuado para detectar inclinaciones y movimientos suaves, mientras que uno más amplio deja más margen ante aceleraciones fuertes. La ficha no aclara cuál viene seleccionado de fábrica ni cómo se configura, así que hay que confirmarlo en el código o en los registros antes de interpretar las medidas. El LSM303DLHC documenta también un rango de ±16 g, que no figura entre los valores facilitados para este módulo; no contaría con esa opción sin verificar que el chip y la placa la exponen.
La salida de datos se describe como de 16 bits y también se menciona un conversor de 12 bits. No conviene confundir el formato de lectura con la resolución efectiva de cada medida: para obtener resultados coherentes, el software debe aplicar la escala correcta y distinguir los datos del acelerómetro de los del magnetómetro. En un montaje con Arduino o una placa compatible, una prueba inicial útil es leer valores en reposo y comprobar cómo cambia cada eje al girar o inclinar el módulo, antes de construir una interfaz o un algoritmo más complejo.
En uso real, también tendría en cuenta el entorno. Altavoces, motores, cables de corriente y piezas ferromagnéticas pueden perturbar el magnetómetro, por lo que evitaría situarlo pegado a ellos. Para una brújula fiable, calibraría el sensor en su posición final y repetiría la calibración si cambia la carcasa o el montaje. El acelerómetro ayuda a compensar la inclinación, pero no corrige por sí solo las distorsiones del campo magnético.
Puntos fuertes y aspectos mejorables
- A favor: combina aceleración y campo magnético en tres ejes, se comunica mediante I2C y ofrece varios rangos para adaptar la medida al proyecto.
- A favor: es apropiado para aprendizaje, prototipos y registro básico de orientación o movimiento, siempre que el usuario implemente la lectura y el procesamiento.
- A mejorar: no se aclaran el rango predeterminado, el pinout, las dimensiones ni la protección de las líneas I2C frente a lógica de 5 V.
- A comprobar: la identificación del chip aparece como LSM303DLHC / LSM303DTR. Esa denominación no es suficientemente precisa para escoger una biblioteca sin verificar el componente real y su identificación por I2C. Las variantes LSM303 pueden requerir controladores distintos.
- A tener presente: carece de giroscopio, por lo que no sustituye a una IMU cuando se necesita seguimiento dinámico de orientación.
Veredicto del experto
Lo considero una opción razonable para experimentar con brújulas electrónicas, inclinación y movimiento en proyectos de microcontroladores, pero no una solución lista para conectar y obtener una orientación depurada. Su principal valor está en integrar dos tipos de medida en un módulo I2C sencillo; sus límites están en la necesidad de calibración, el trabajo de software y la incertidumbre sobre detalles concretos de la placa.
Antes de alimentarlo, comprobaría el pinout y la compatibilidad eléctrica de SDA y SCL; después, validaría las lecturas con el módulo inmóvil y en varias orientaciones. Para mejorar la fiabilidad, fijaría la placa lejos de fuentes magnéticas y protegería las soldaduras de la humedad y los tirones. Si el objetivo es un dispositivo de navegación o una estabilización fluida, elegiría una IMU con giroscopio y documentación inequívoca del modelo.