Análisis de Experto
Experto verificado
Análisis general del producto
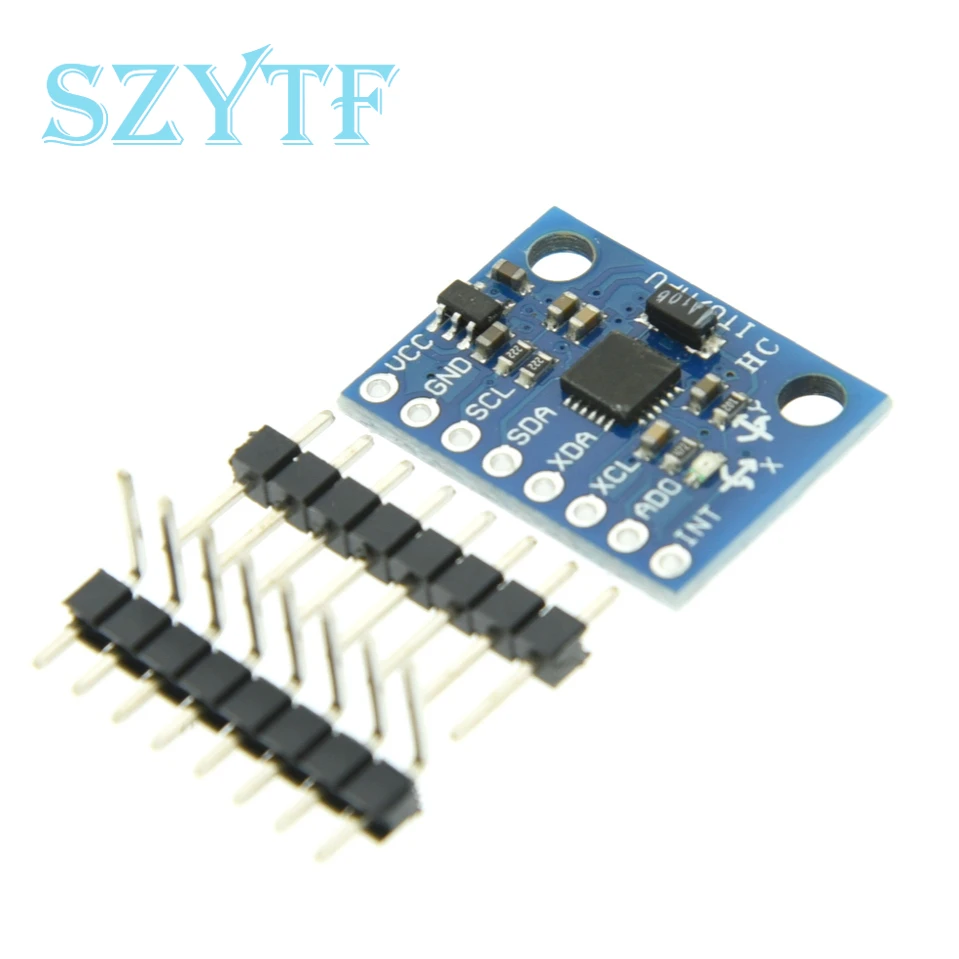
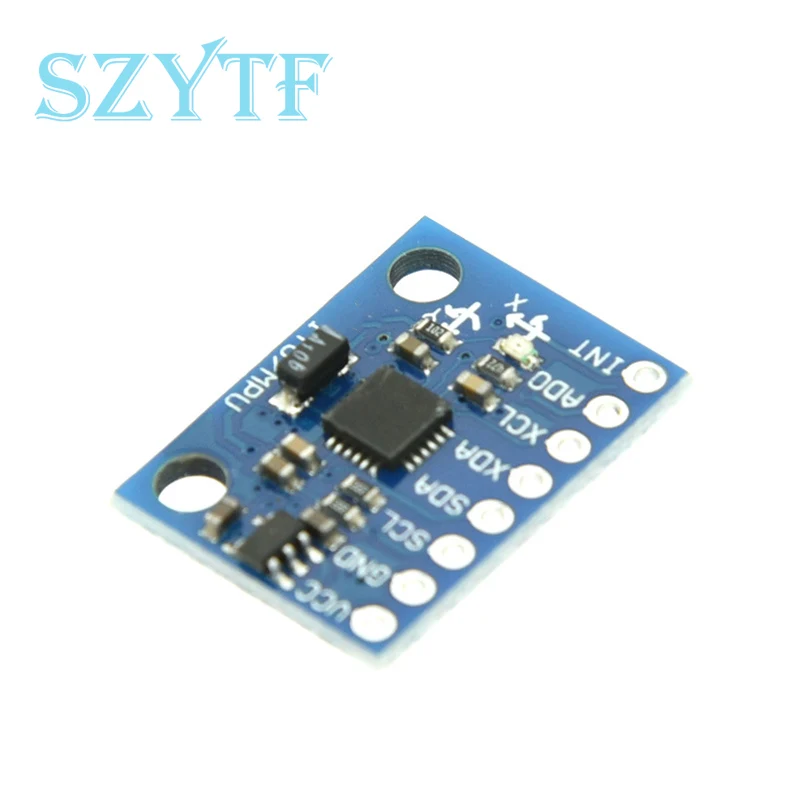
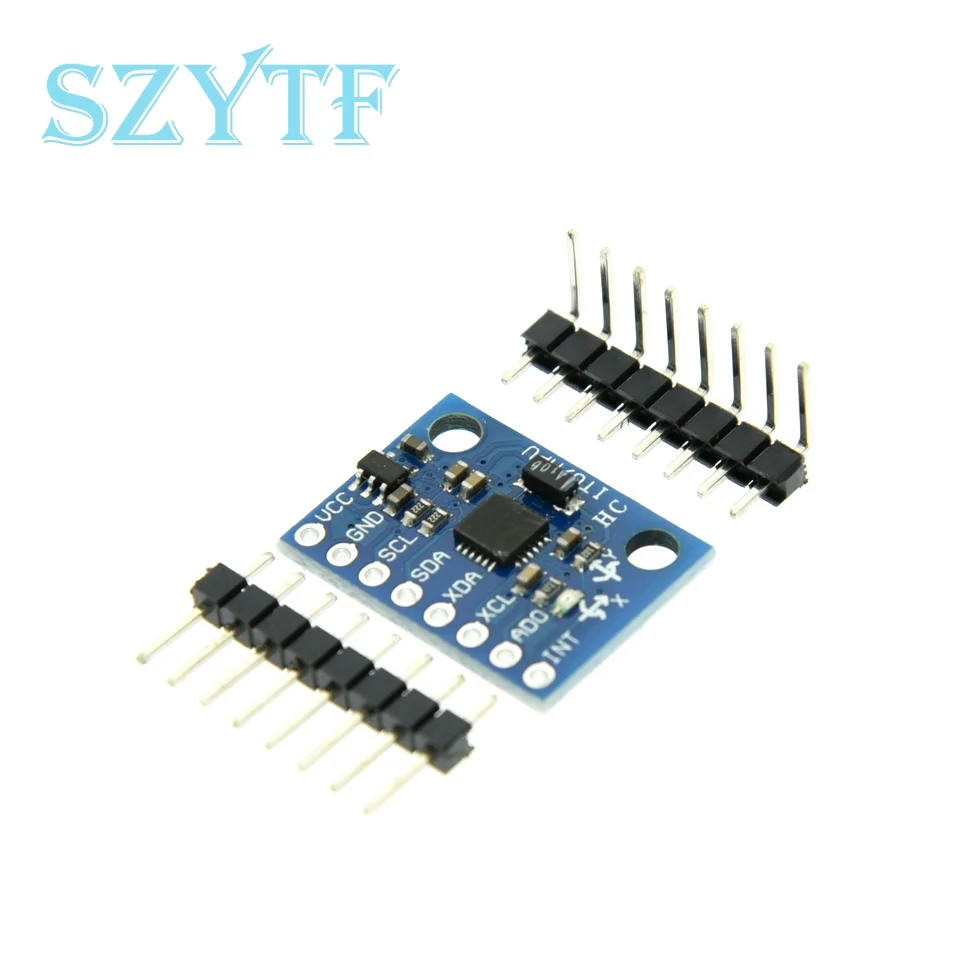
He estado trabajando con este módulo durante varias semanas, integrándolo en montajes muy distintos entre sí: desde un robot equilibrista de dos ruedas hasta un registrador de inclinación para una maqueta de brazo articulado, pasando por pruebas rápidas de gestos con una placa ESP32. Lo que tengo entre manos es una unidad de medición inercial de seis grados de libertad construida alrededor del InvenSense MPU-6050, un chip que combina un giroscopio de tres ejes y un acelerómetro de tres ejes en el mismo encapsulado, con conversión y salida de datos de 16 bits.
Es importante entender bien qué es y qué no es. No hay magnetómetro, así que hablamos de seis ejes y no de nueve: la orientación absoluta respecto al norte magnético no existe aquí, y el ángulo de guiñada (yaw) derivará con el tiempo si lo estimamos solo por integración. Tampoco hay fusión de sensores resuelta en el propio chip de forma accesible y bien documentada, aunque el MPU-6050 incorpora un procesador de movimiento digital que permite delegar parte del cálculo. En la práctica, casi todo el mundo acaba usando filtros complementarios o de Kalman en el microcontrolador.
Un detalle que conviene aclarar porque genera confusión en las búsquedas: en muchos listados estos módulos aparecen etiquetados como «analógicos». No lo son en el sentido estricto. La comunicación es I²C y los datos llegan ya digitalizados en 16 bits; no hay una tensión proporcional a la aceleración o a la velocidad angular esperando en un pin. Si alguien busca una salida analógica directa para leer con el ADC de un Arduino, este no es el componente.
Calidad de construcción y materiales
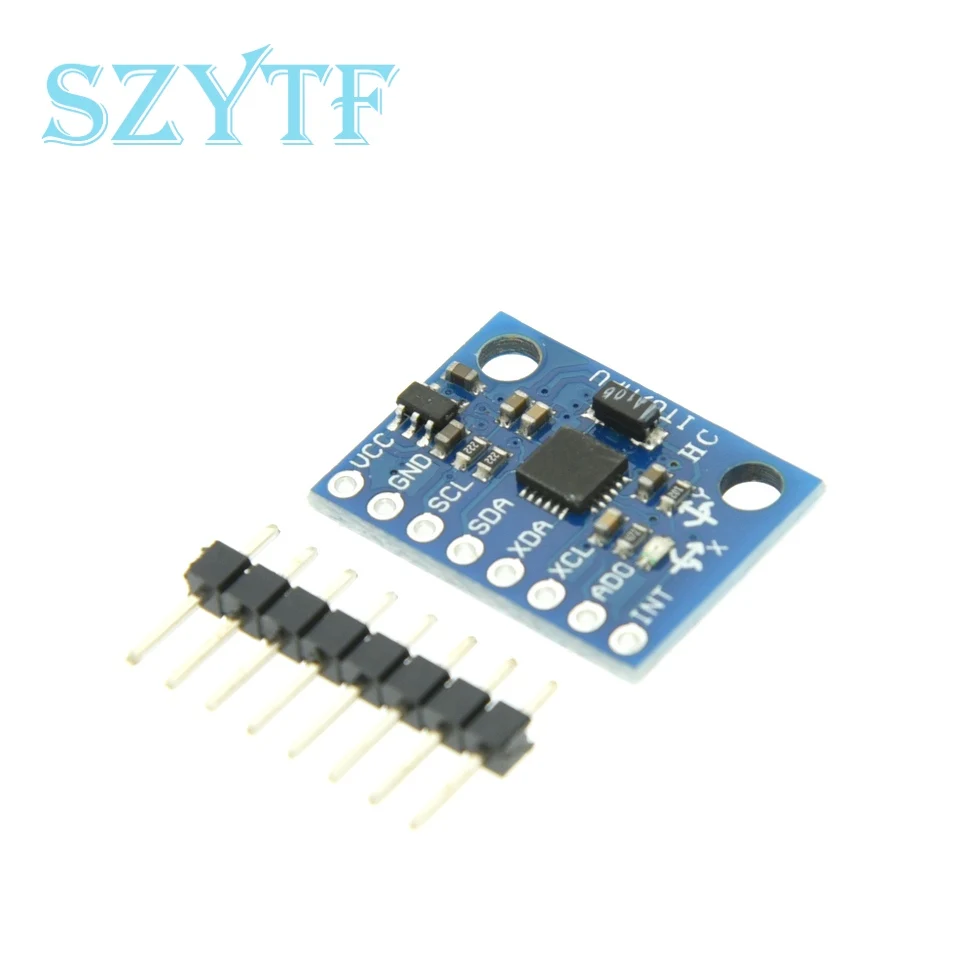
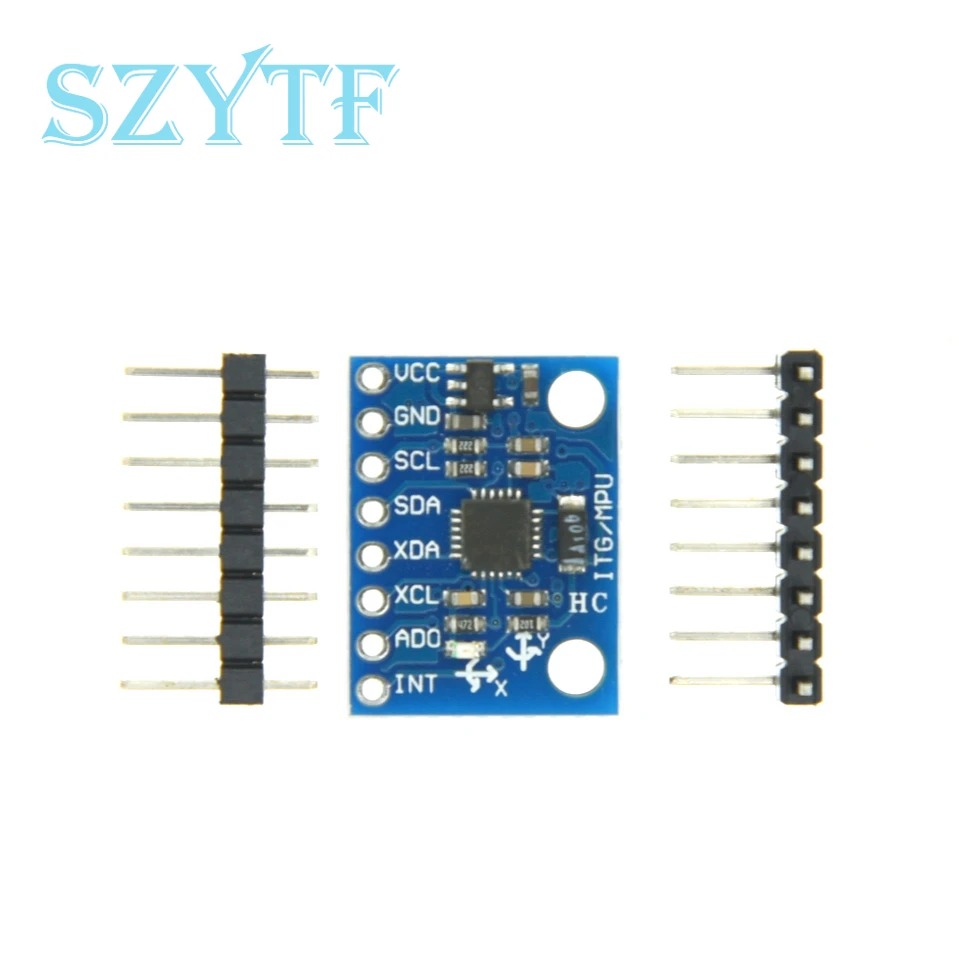
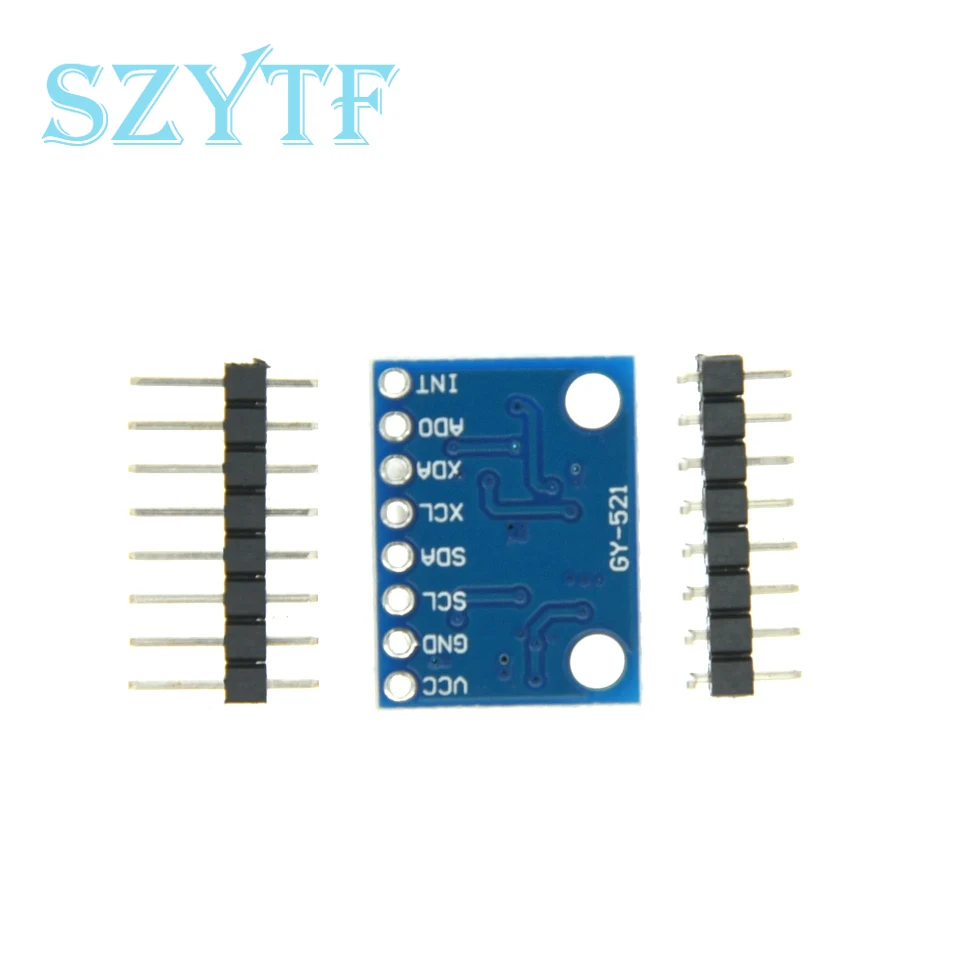
La placa es compacta y está pensada para protoboard: los pines van a 2,54 mm de paso, lo que encaja sin problemas en cualquier breadboard estándar y en tiras de pines hembra. El acabado de oro de inmersión sobre el PCB se nota en la facilidad con la que la soldadura moja los pads, algo que agradezco especialmente porque las tiras de pines suelen venir sueltas en la bolsa y hay que soldarlas uno mismo. Con un soldador de punta fina a unos 320 °C y estaño con fundente, las ocho conexiones quedan limpias en pocos minutos.
El conjunto incluye un regulador interno de baja caída, que es la razón por la que el módulo tolera alimentaciones de 3 a 5 V. También hay condensadores de desacoplo junto al integrado y un LED indicador de alimentación, útil para descartar fallos de cableado antes de pelearse con el software. La soldadura de fábrica se ve uniforme, sin bolas ni puentes, y los componentes pasivos están bien alineados.
Dos advertencias tras manipular varias unidades: los pines son mecánicamente frágiles si se fuerzan en ángulo, y la placa no lleva taladros de montaje, así que para fijarla a un chasis hay que recurrir a cinta de doble cara, bridas o imprimir un soporte. Manipularla por los bordes, con las manos secas y descargando estática antes de tocarla, evita disgustos.
Compatibilidad y rendimiento
En cuanto a conectividad, el módulo expone el bus I²C principal (SDA y SCL), la línea de interrupción INT, el pin AD0 para cambiar la dirección y el bus auxiliar XDA/XCL pensado para colgar un magnetómetro externo. Con AD0 a masa la dirección es 0x68; llevándolo a tensión pasa a 0x69, lo que permite tener dos unidades en el mismo bus. He verificado ambas direcciones con un escáner I²C y funcionan de forma consistente.
Lo he probado con Arduino Uno, Nano, ESP32, Raspberry Pi Pico y una Raspberry Pi 4. En las placas de 3,3 V la conexión es directa y sin sobresaltos. En las de 5 V conviene tener presente que las resistencias de pull-up del módulo suelen ir a 3,3 V, de modo que las líneas del bus no suben a 5 V: eso es bueno para la seguridad del chip, pero si se mezclan otros dispositivos con pull-ups a 5 V en el mismo bus, aparecen niveles mezclados y lecturas erráticas. Un adaptador de niveles resuelve el problema.
El rendimiento depende mucho de la configuración. Con el registro de configuración se ajusta el filtro paso bajo digital, y con el divisor de frecuencia se baja la tasa de muestreo. Para detectar inclinación lenta me ha bastado con 50 Hz de salida y el filtro en su ajuste más suave; para registrar impactos en una prueba de caída subí el ancho de banda y activé la interrupción por umbral, leyendo por INT en lugar de sondear el bus. Las escalas seleccionables son amplias: en el giroscopio, de ±250 a ±2000 °/s, y en el acelerómetro, de ±2 a ±16 g. Elegir bien importa, porque a ±250 °/s cada bit equivale a unos 0,0076 °/s y se gana resolución fina, mientras que a ±16 g se sacrifica precisión a cambio de no saturar en golpes fuertes.
La calibración es obligatoria si se busca algo decente. En reposo, mis unidades mostraban desviaciones de offset de varios cientos de cuentas en algunos ejes, y dependían de la temperatura: dejando el montaje encendido media hora, los valores se estabilizaban. Para el acelerómetro recomiendo una calibración estática en seis posiciones; para el giroscopio, promediar unos miles de muestras inmóviles al arrancar y restar ese offset. Sin esto, la deriva hace inservible cualquier integración de ángulo más allá de unos segundos.
Comparado con alternativas actuales del mercado, este módulo sigue siendo la puerta de entrada más económica y mejor documentada. Los integrados más modernos de la misma familia ofrecen menor consumo y mejor relación señal-ruido, y las soluciones de nueve ejes añaden brújula para corregir la guiñada; también existen módulos con fusión de sensores resuelta por hardware que simplifican muchísimo el desarrollo, a cambio de un precio mayor y menos control sobre el algoritmo.
Puntos fuertes y aspectos mejorables
A favor:
Relación entre coste y capacidades difícil de igualar para aprender y prototipar.
Ecosistema de bibliotecas enorme y bien probado, con ejemplos para prácticamente cualquier plataforma.
Resolución de 16 bits y cuatro escalas por sensor, con margen para aplicaciones muy distintas.
Alimentación flexible de 3 a 5 V gracias al regulador interno, y acabado de placa cuidadoso.
Posibilidad de usar el procesador de movimiento interno y la línea de interrupción para aligerar el bucle principal.
A mejorar:
Ausencia de magnetómetro: la guiñada deriva y no hay corrección absoluta.
Deriva térmica apreciable y necesidad de calibrar cada unidad por separado.
Configuración del procesador de movimiento poco intuitiva y mal documentada por parte de muchos vendedores.
Pines sin soldar y ausencia de anclajes de montaje en la propia placa.
Silicio con muchos años a sus espaldas, lo que explica la variabilidad entre clones de distintos fabricantes.
Veredicto del experto
Es un módulo que sigo recomendando sin reservas para aprendizaje, docencia y prototipos donde el presupuesto manda. Cumple lo que promete: medir aceleración y velocidad angular en tres ejes con resolución suficiente para robótica educativa, detección de inclinación, registro de vibraciones o interfaces por gestos. Ahora bien, si el proyecto va a producción, necesita bajo consumo o requiere orientación absoluta sin deriva, merece la pena mirar integrados más recientes de nueve ejes o con fusión integrada.
Consejos de uso y mantenimiento
Monta el sensor rígidamente y lo más cerca posible del centro de masas del objeto que quieras medir; si hay vibración, intercala espuma o silentblocks, porque las frecuencias altas se cuelan en la lectura y arruinan la integración. Mantén los cables del bus cortos, por debajo de unos 20 cm, y trenza SDA y SCL con un retorno de masa si el entorno tiene ruido electromagnético. No conectes ni desconectes nada con la alimentación puesta, guarda el módulo en una bolsa antiestática lejos de humedad y polvo, y revisa la tensión y el tipo de bus antes de energizar. Con esos cuidados, estas placas aguantan años de banco de pruebas.