
Análisis de Experto
Experto verificado
Análisis general del producto
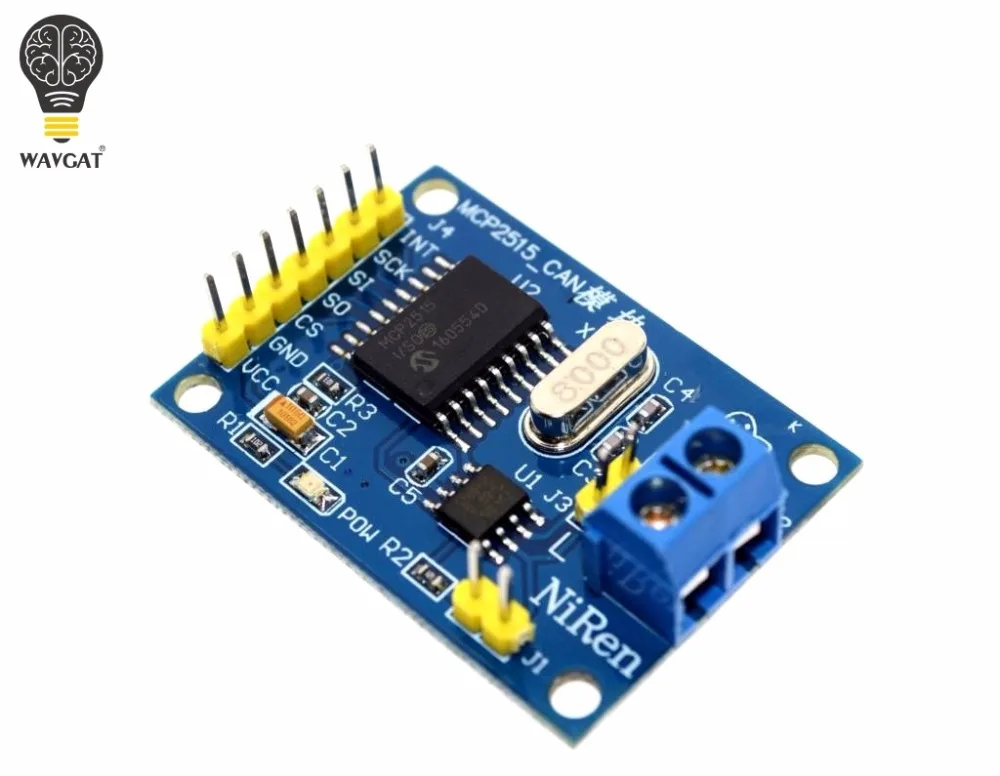
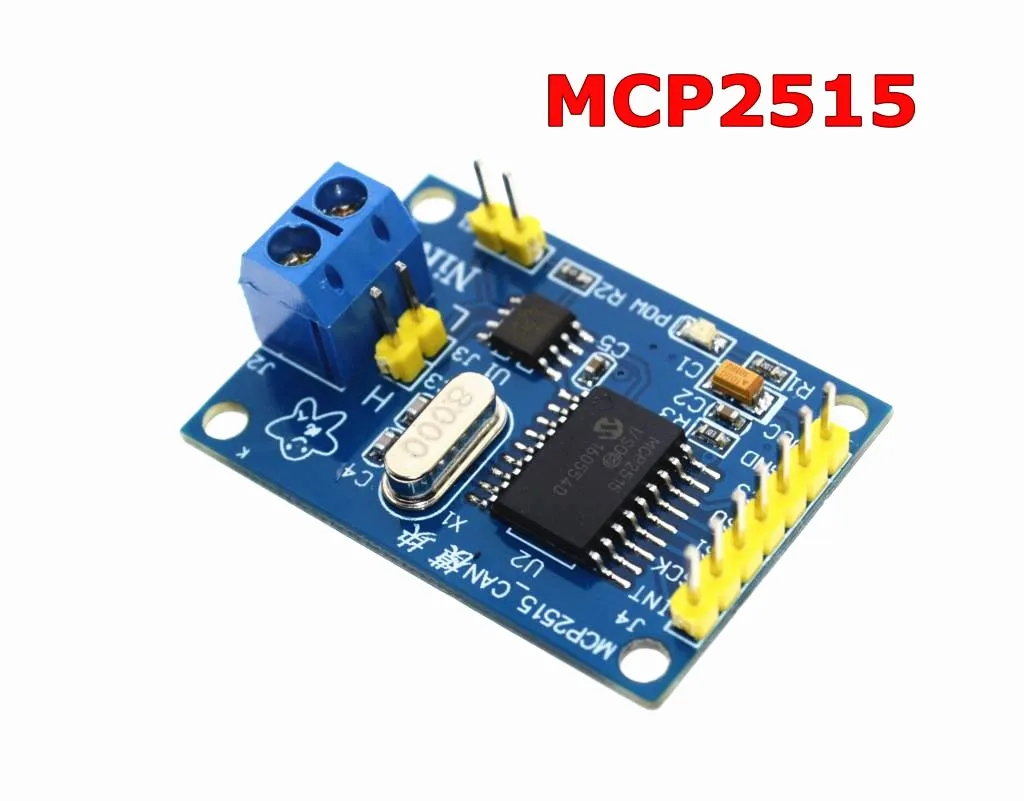
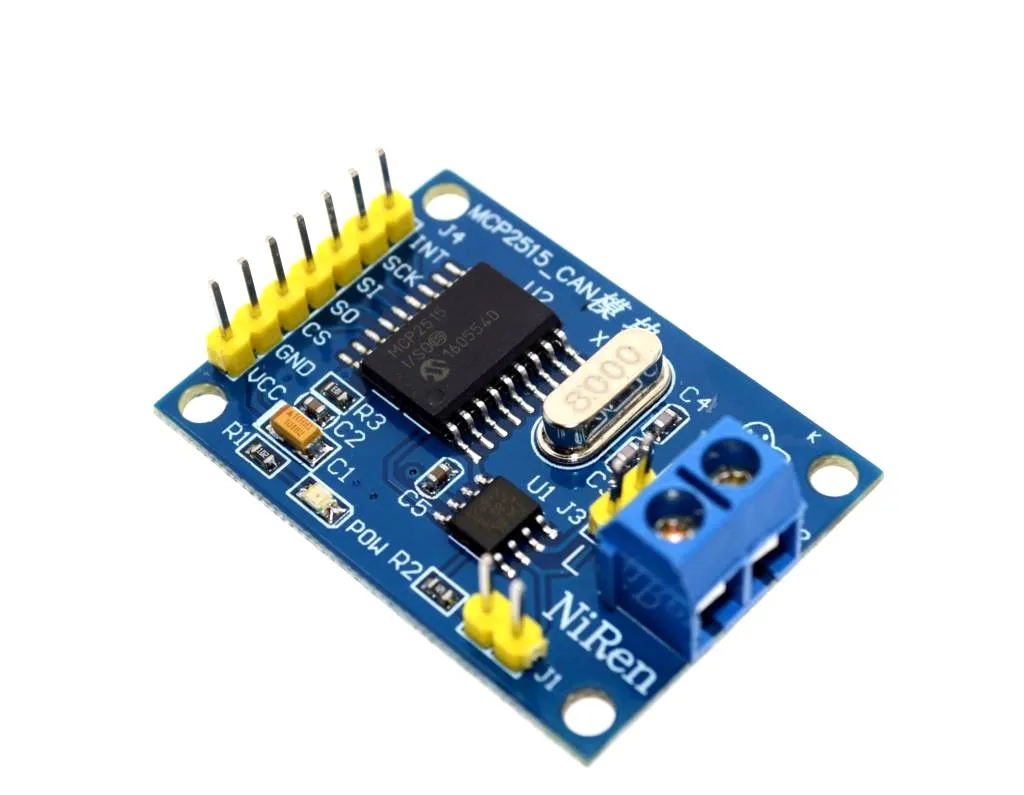
Mi valoración es que este módulo cumple una función muy concreta: añadir conectividad CAN a un microcontrolador que dispone de SPI, pero no incorpora un controlador CAN propio. El MCP2515 se ocupa de gestionar las tramas y comunicarse con el microcontrolador; el TJA1050 convierte esas señales en la capa física diferencial del bus, a través de CAN_H y CAN_L. Es una solución sencilla para prototipos con Arduino y otros sistemas embebidos, aunque requiere configurar correctamente tanto el hardware como la biblioteca.
La compatibilidad con CAN V2.0B permite trabajar con identificadores estándar y extendidos, y con tramas de hasta 8 bytes. La velocidad máxima indicada, 1 Mb/s, es una capacidad del controlador, no una garantía de que cualquier instalación vaya a mantenerla: influyen la longitud del cable, la topología, las terminaciones y la configuración compartida por todos los nodos.
Calidad de construcción y materiales
Por su formato de placa pequeña, lo considero adecuado para montajes de prueba en una protoboard, una caja de electrónica o un cuadro de control compacto. El conector SPI facilita el cableado y la conexión CAN proporciona los dos conductores necesarios para el bus. Al recibir una unidad, comprobaría de inmediato que los pines estén bien soldados y que las etiquetas coincidan con la orientación del módulo; en placas económicas puede haber diferencias de disposición entre versiones.
La resistencia de terminación de 120 ohmios es importante, pero no debe permanecer activada indiscriminadamente. En un bus CAN lineal se colocan terminaciones en los dos extremos físicos; los módulos intermedios no deben añadir otra, porque una carga excesiva puede degradar la señal. En una prueba punto a punto con dos nodos, conviene revisar la terminación de ambos extremos.
Compatibilidad y rendimiento
La alimentación especificada es de 5 V. No conectaría sin más las líneas SPI a un microcontrolador de 3,3 V: que una placa pueda alimentarse a 5 V no demuestra que sus entradas y salidas sean compatibles con cualquier lógica. El TJA1050 suele trabajar con alimentación de 5 V y sus niveles lógicos pueden requerir adaptación al conectarlo a sistemas de 3,3 V. Antes de usar una ESP32, una Raspberry Pi u otra placa similar, verificaría la tolerancia de cada pin y emplearía un adaptador de nivel adecuado si hace falta.
En un proyecto con Arduino, la integración habitual pasa por conectar SCK, MOSI, MISO, selección de chip y masa común; el pin de interrupción puede ayudar a detectar mensajes recibidos sin depender únicamente de consultas continuas. El cableado exacto depende de la placa, así que no asumiría que el mismo pinout sirve para un Uno, un Mega y cualquier clon. También es esencial que la biblioteca esté configurada para la frecuencia de reloj real del módulo: una discrepancia puede impedir que los nodos negocien correctamente la velocidad CAN.
Un caso de uso razonable sería comunicar dos placas en una maqueta de automatización: una recoge sensores y otra gobierna actuadores, enviando mensajes por un par trenzado. En una mesa de trabajo, empezaría con pocos nodos, una velocidad moderada y cables cortos; después comprobaría recepción, errores y estabilidad antes de ampliar el montaje. Para conectarlo a una red de vehículo, no lo trataría como una solución lista para usar: leer tramas CAN no equivale a implementar protocolos de nivel superior como OBD-II, y conviene evitar transmitir mensajes en un vehículo real sin conocer sus efectos.
Puntos fuertes y aspectos mejorables
- A favor: combina controlador y transceptor en una sola placa, usa una interfaz SPI extendida y ofrece una forma accesible de experimentar con redes CAN.
- A favor: la terminación integrada puede simplificar las pruebas cuando el módulo ocupa uno de los extremos del bus.
- A mejorar: la información disponible no concreta el pinout de cada revisión ni la compatibilidad eléctrica con placas de 3,3 V; hay que verificarlo antes de conectar.
- A mejorar: la configuración de reloj y velocidad puede exigir ajustes de biblioteca y diagnóstico, por lo que no es tan inmediato como un módulo que ya incluya CAN nativo.
- A tener en cuenta: la resistencia de terminación debe configurarse según la posición real del nodo, no dejarse puesta por costumbre.
Frente a una placa con CAN integrado, este módulo añade flexibilidad a microcontroladores sencillos, pero también ocupa pines SPI y requiere más trabajo de configuración. Para una instalación nueva con lógica de 3,3 V, compararía su uso con módulos diseñados expresamente para ese nivel, que reducen la necesidad de adaptación eléctrica.
Veredicto del experto
Lo recomendaría para aprendizaje, prototipos y redes CAN pequeñas cuando el microcontrolador elegido ya dispone de SPI y se pueden confirmar los niveles lógicos. No lo compraría esperando una conexión universal de «enchufar y funcionar»: antes de energizarlo revisaría alimentación, pinout, reloj, biblioteca, velocidad de bus y terminación. Para mantener un montaje fiable, desconectaría la alimentación antes de recablear, usaría par trenzado para CAN_H/CAN_L y evitaría manipular la placa por los componentes.