
Análisis de Experto
Experto verificado
Análisis general del MG90S
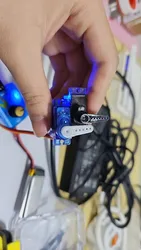
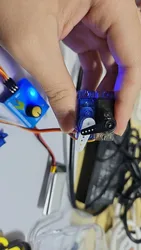
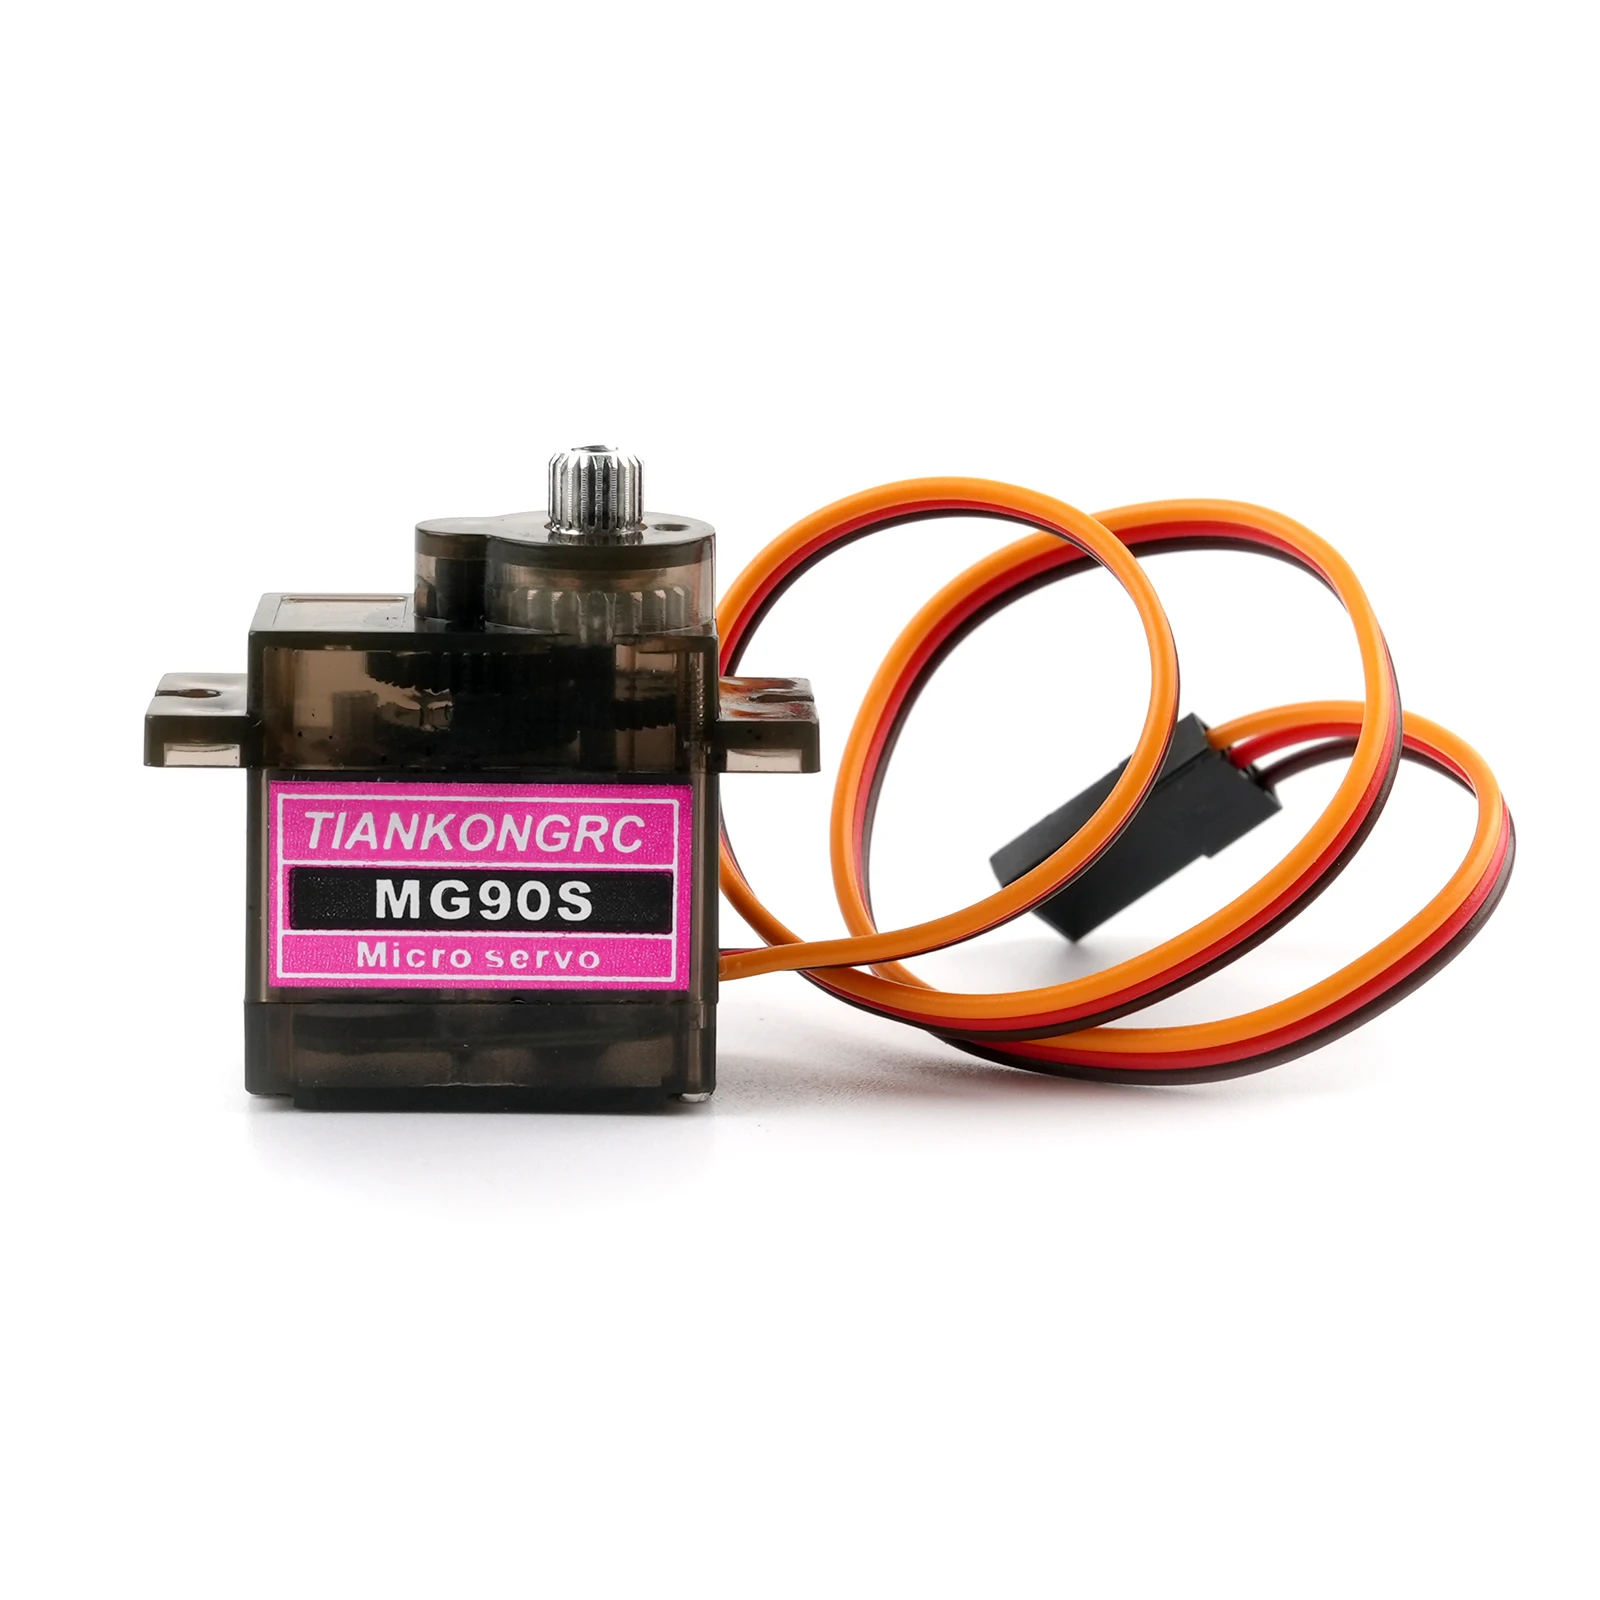
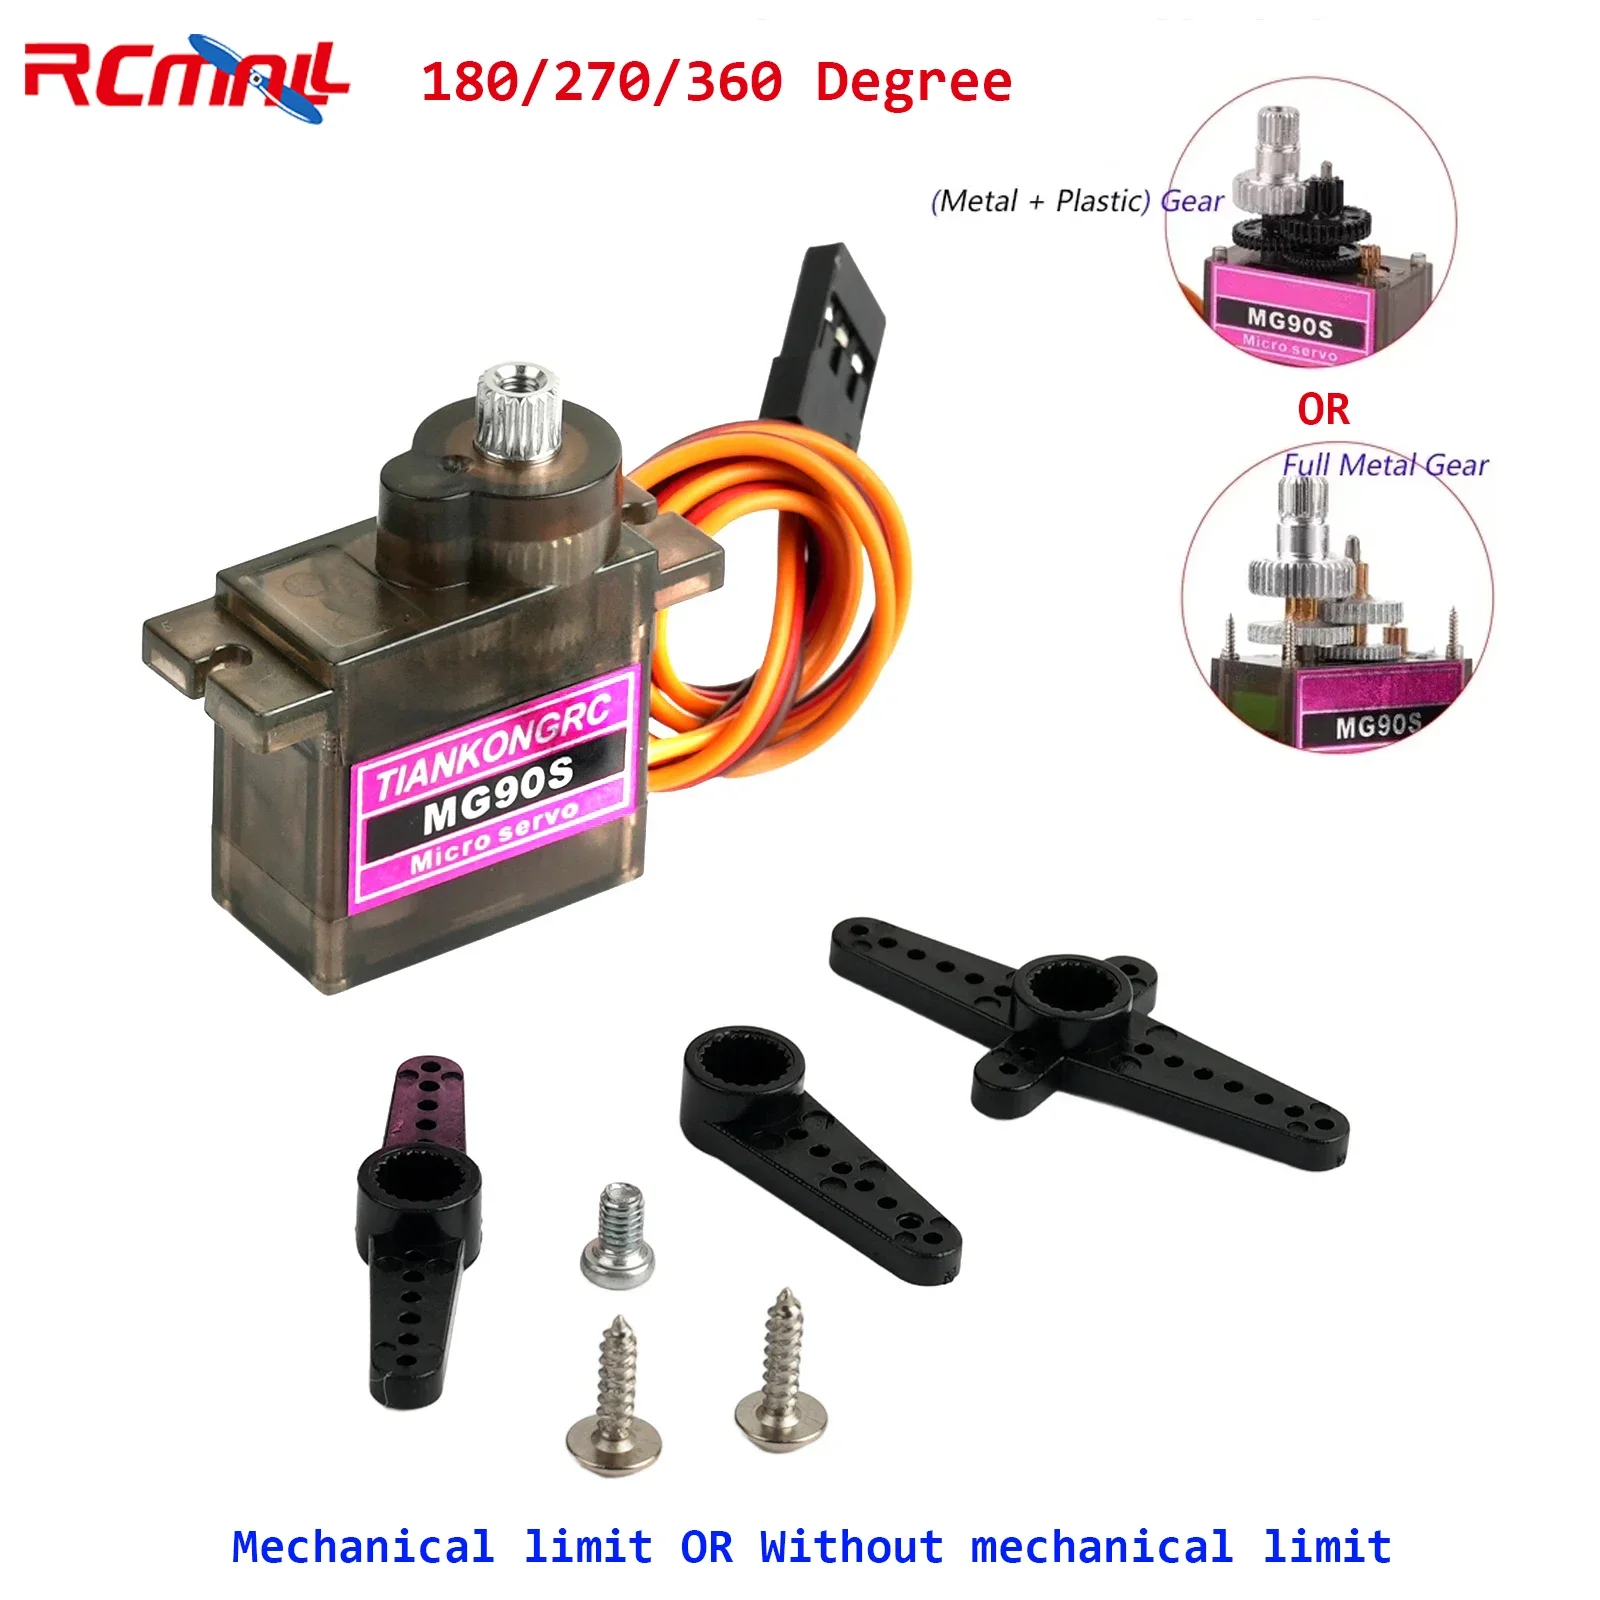
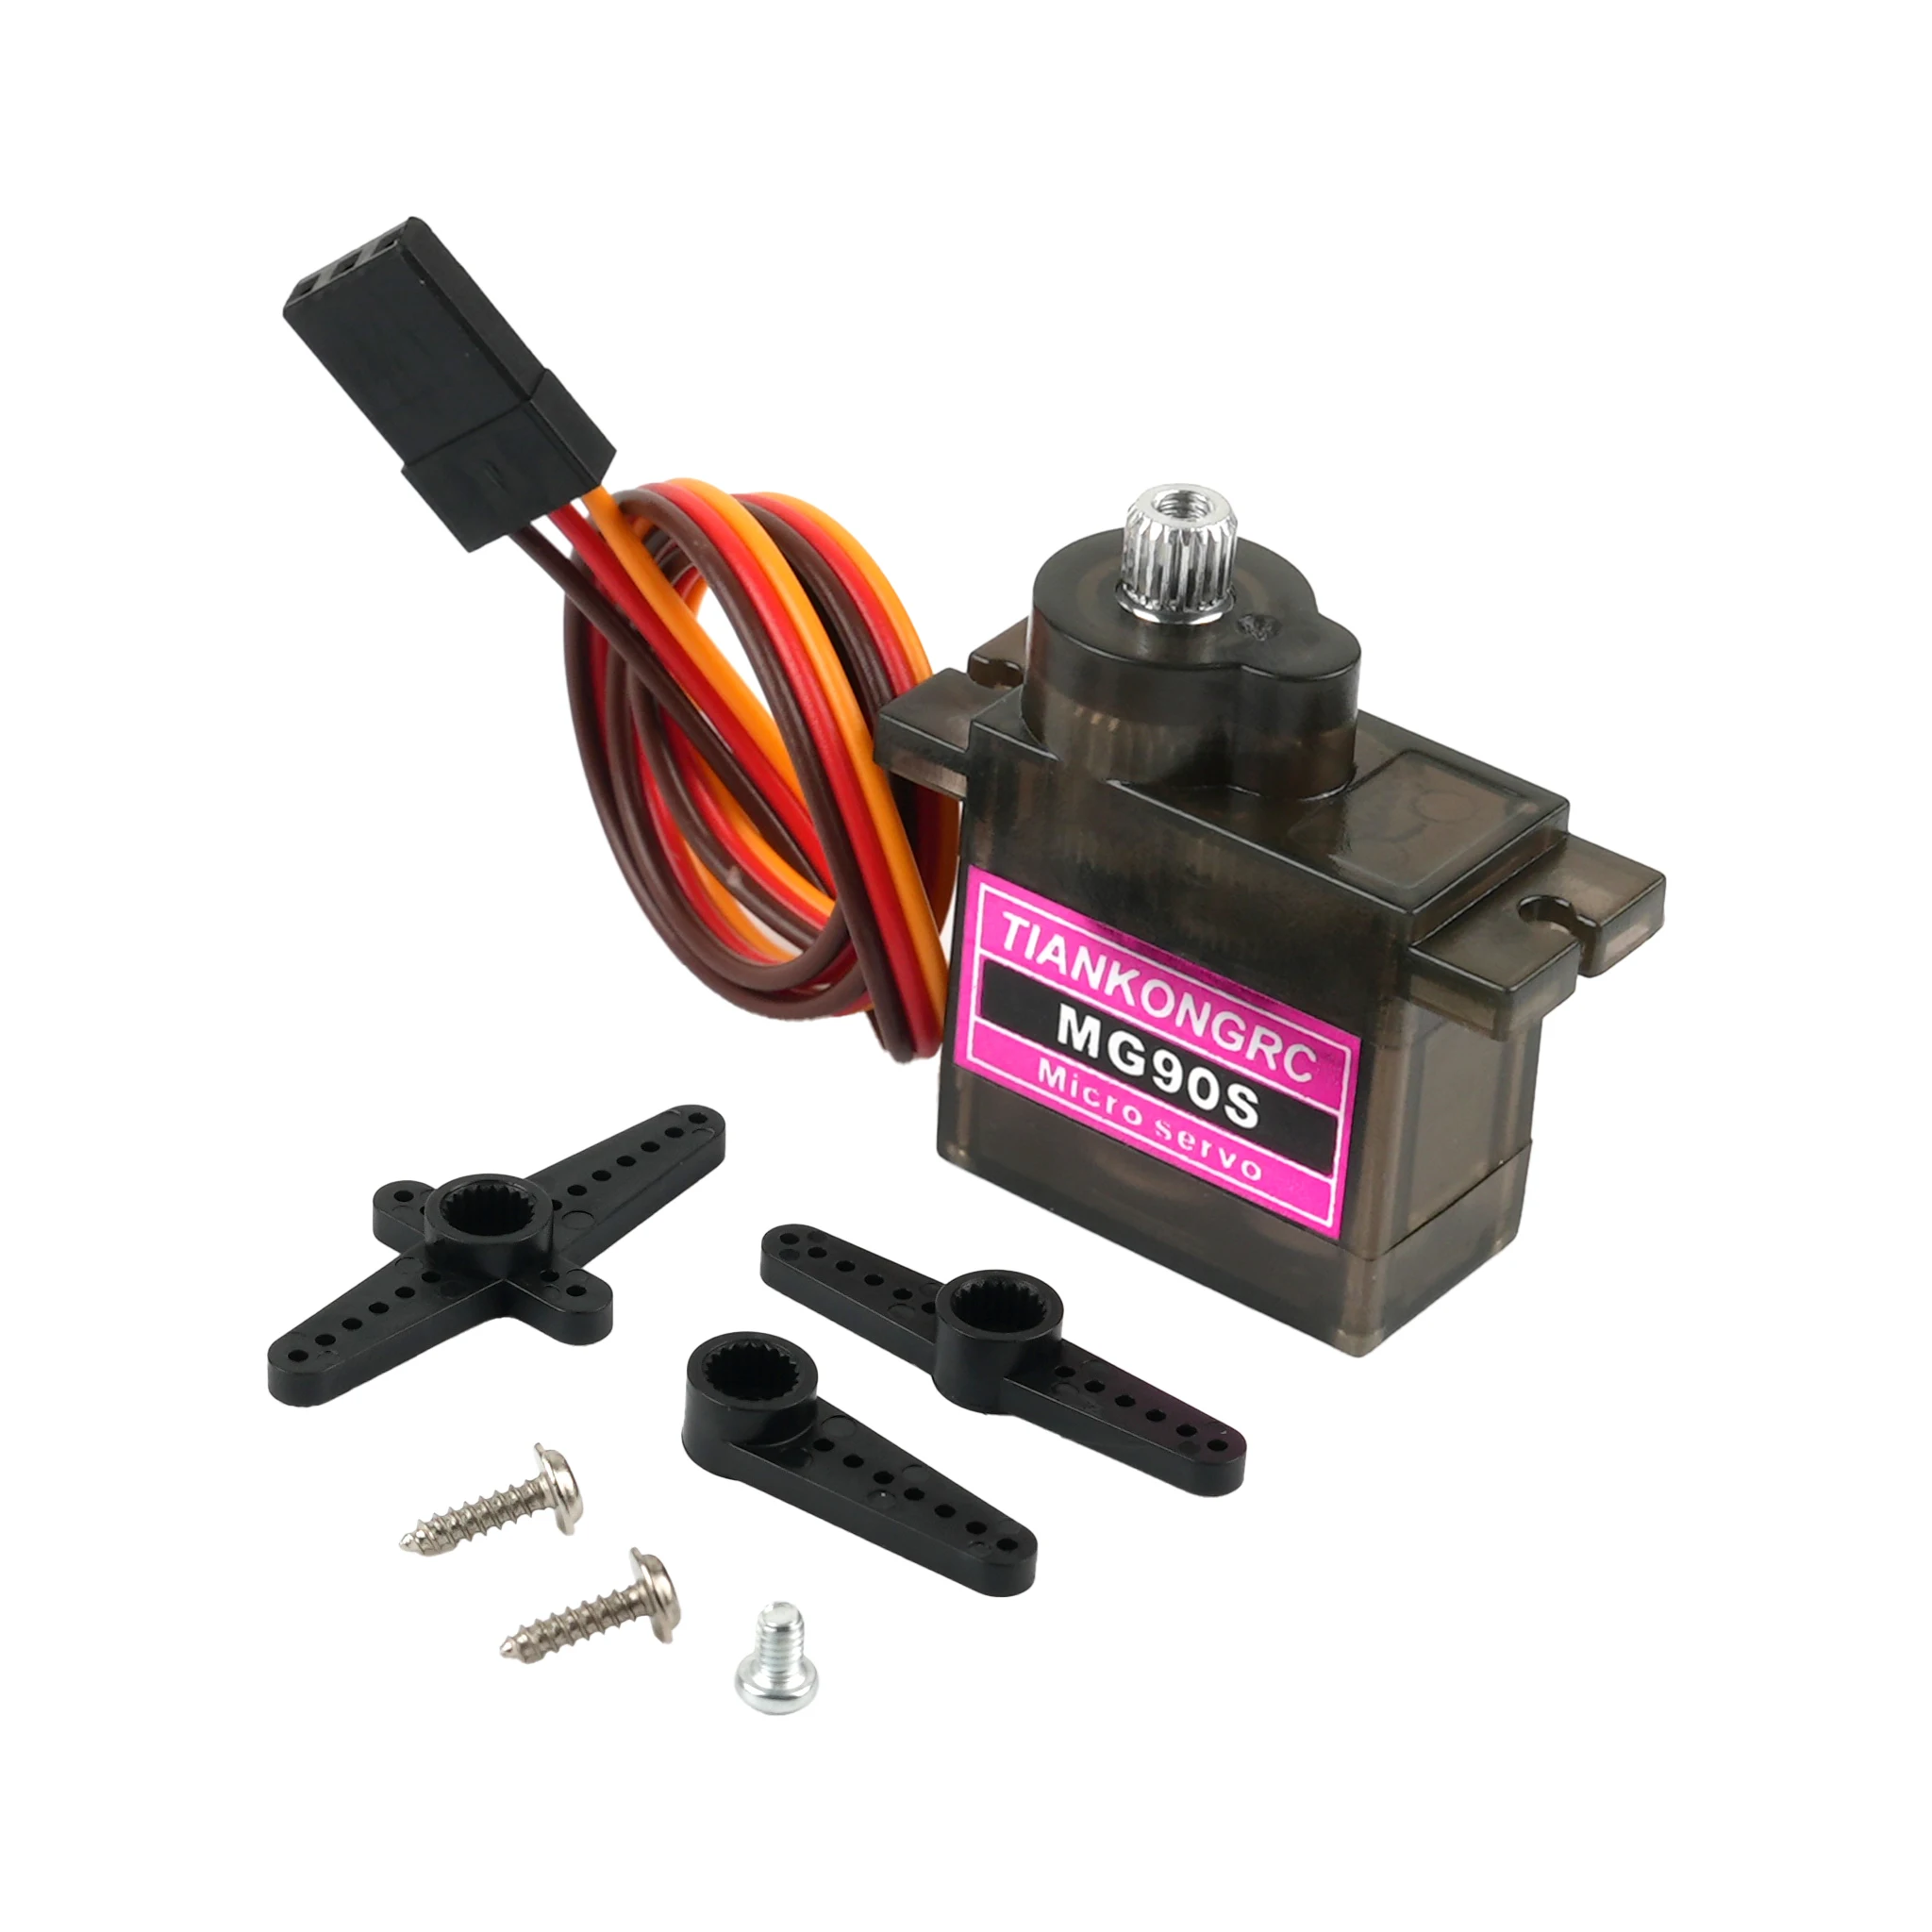
Después de varias semanas moviendo este microservo entre mis proyectos de banco —un brazo robótico de sobremesa impreso en 3D, un coche RC de escala reducida y un par de alas indoor— puedo afirmar que el MG90S es la evolución que el segmento de los 9 gramos necesitaba. El clásico SG90 lleva años siendo el servo de entrada por excelencia, pero sus engranajes de plástico eran su talón de Aquiles: bastaba un aterrizaje algo brusco o un mecanismo con fricción excesiva para que aparecieran holguras y dentadas saltadas. Esta versión refina la misma receta compacta y añade tres mejoras sustanciales: dientes de aluminio en la transmisión, motor sin núcleo y doble rodamiento de bolas en el eje de salida.
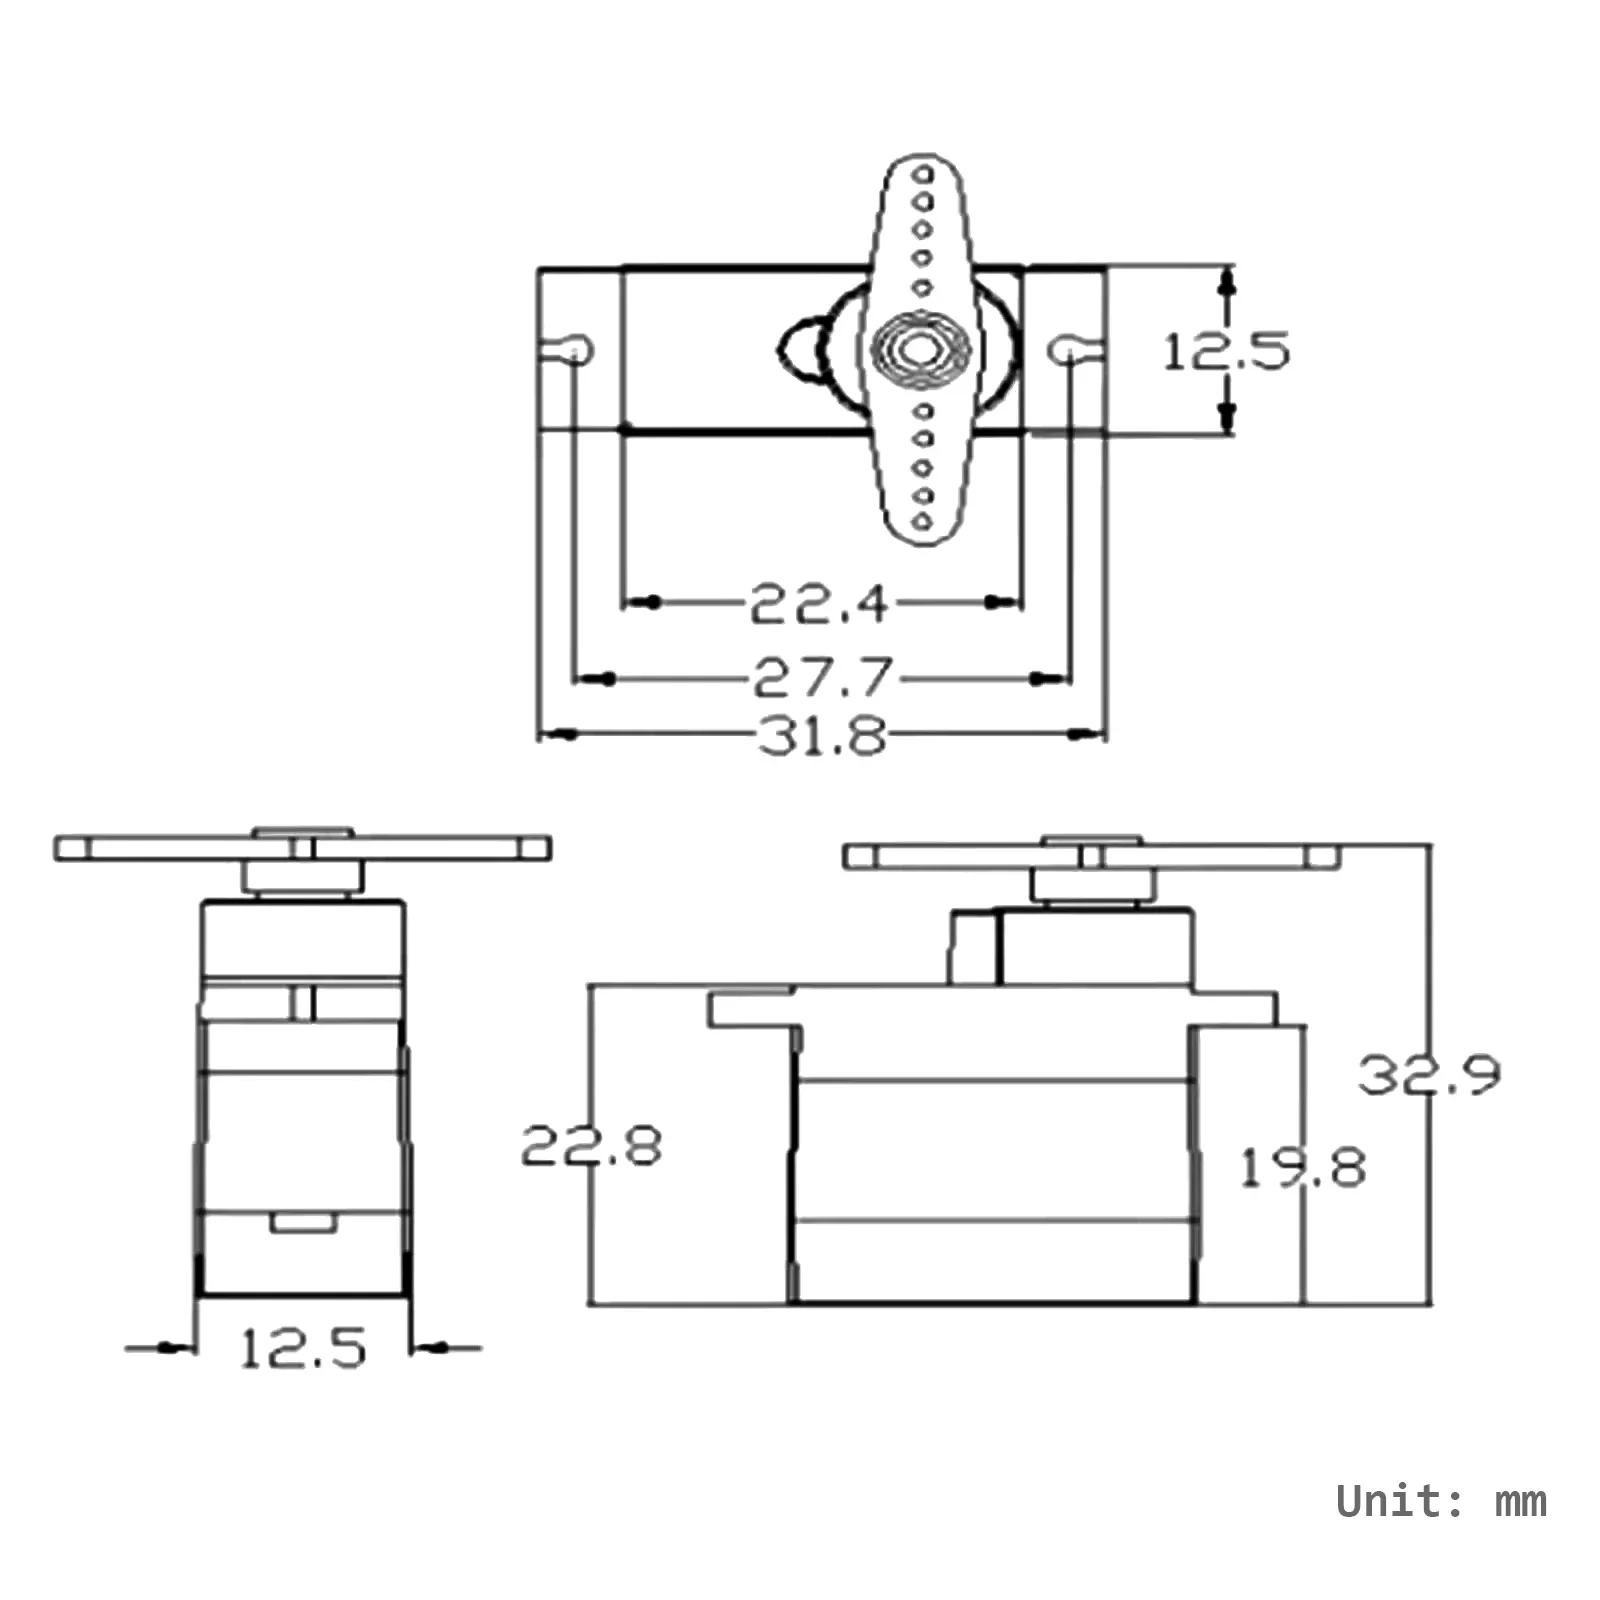
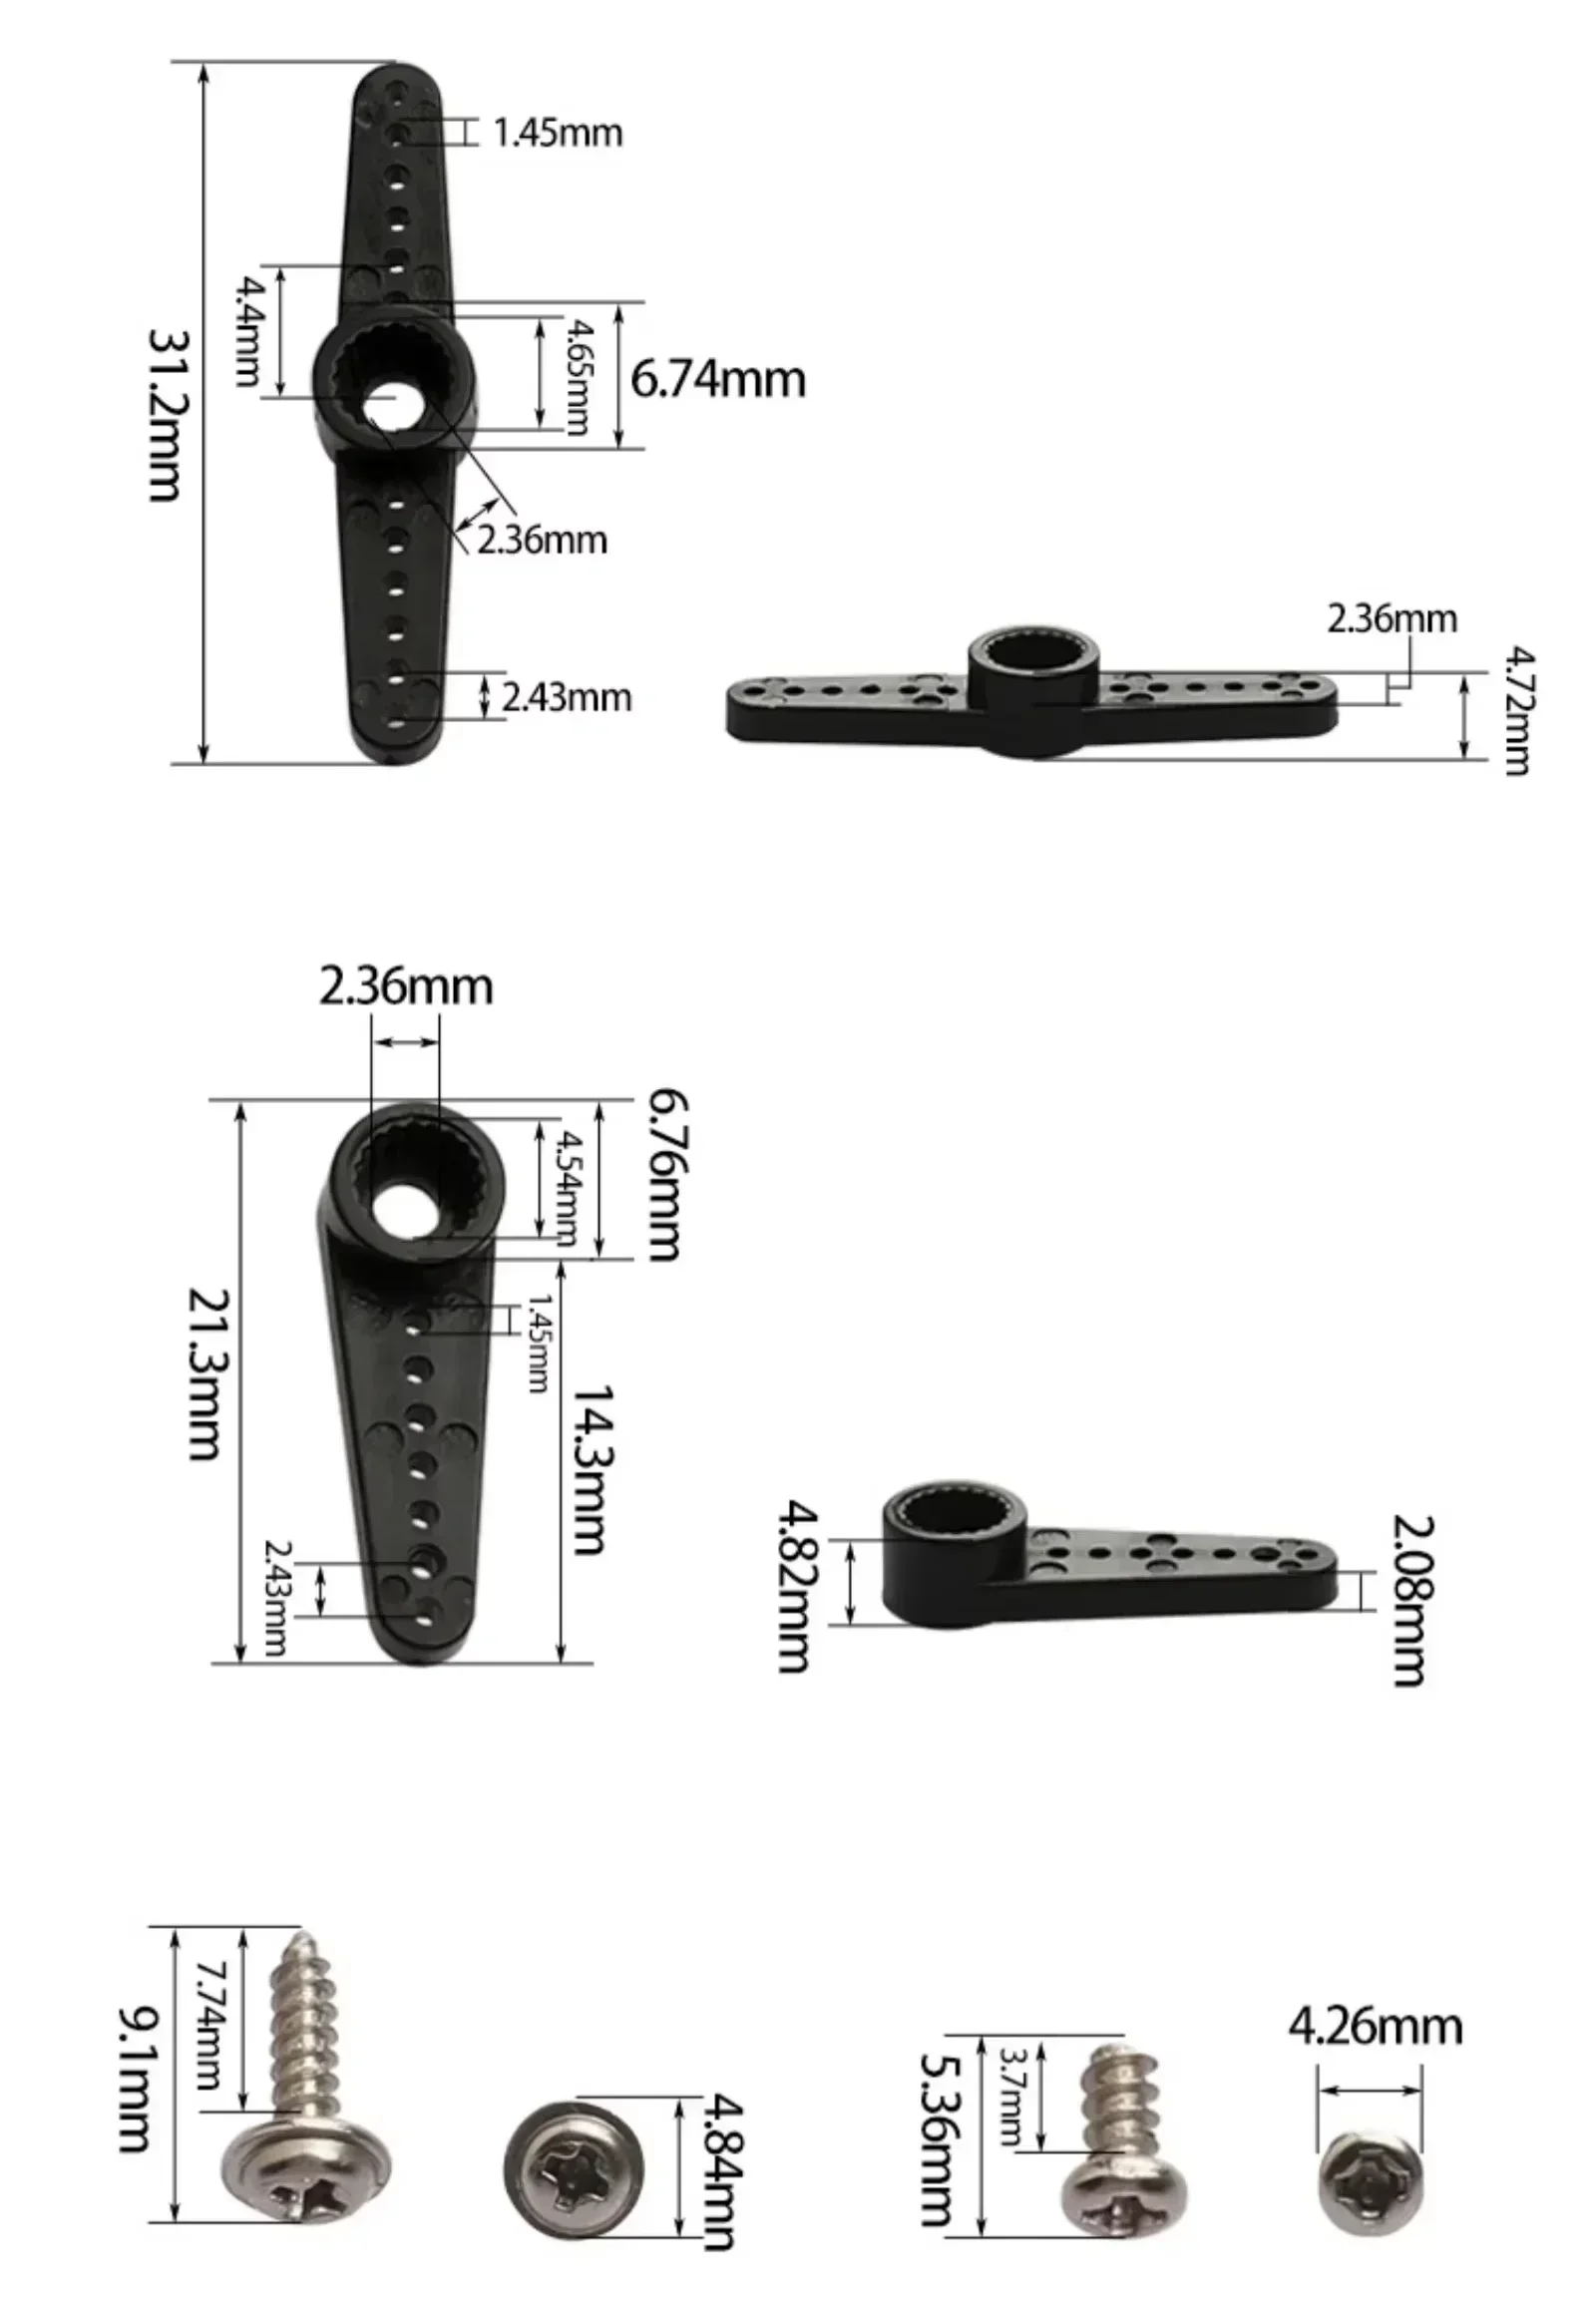
Con 13,6 g y unas dimensiones de 22,8 × 12,2 × 28,5 mm, mantiene la huella del estándar micro, lo que significa que encaja directamente en los soportes, horquillas y palancas que ya tengas impresos o comprados. En mis pruebas de bancada, el par de 2 kg·cm resulta suficiente para timones de espuma, dirección de chasis TT pequeños y grippers ligeros, siempre respetando su vocación: modelos pequeños y mecanismos donde cada gramo importa.
Calidad de construcción y materiales
El salto cualitativo está en el tren de engranajes. El aluminio de los dientes reduce notablemente el desgaste frente al plástico y absorbe mejor los microimpactos, aunque conviene ser consciente de una realidad técnica: un tren metálico en un servo económico no equivale a indestructibilidad. Un bloqueo mecánico brusco —por ejemplo, una palanca que choca contra el fuselaje— puede deformar un diente, así que recomiendo verificar los recorridos mecánicos antes de energizar el servo por primera vez.
El doble rodamiento de bolas es la otra pieza clave. Elimina prácticamente el juego radial del eje que sufrían los servos sin rodamientos, algo que se nota especialmente en aplicaciones donde el eje soporta carga lateral, como una rueda directriz o el hombro de un brazo robótico. La ausencia de holgura también traduce en movimientos más repetibles: al enviar la misma consigna PWM varias veces, la posición se mantiene estable.
El motor sin núcleo aporta respuesta más rápida y suave que los motores con núcleo hierro de la gama básica, y en conjunto con los 0,11 s por 60 grados a 4,8 V da lugar a un comportamiento ágil en vuelo o en conducción. Acabados y tolerancias de moldeo son correctos para su precio: aletas de fijación limpias, cable de 300 mm con buen aislamiento y conector universal compatible con receptores JR y Futaba.
Compatibilidad y rendimiento
La integración con Arduino y Raspberry Pi es inmediata: señal PWM estándar, ciclo de 20 ms y pulso de 0,5 a 2,5 ms, exactamente lo que esperan las bibliotecas habituales de servo. Con una placa Arduino Uno y la librería Servo nativa tuve el primer movimiento en menos de cinco minutos. En Raspberry Pi conviene usar un driver PWM dedicado (PCA9685 o similar) para evitar el jitter del PWM por software, aunque en pruebas ligeras también funciona directamente desde GPIO.
Una advertencia importante sobre alimentación: trabaja a 4,8 V. He visto demasiado proyectos alimentados directamente a 5 V desde un USB con caídas de tensión erráticas, y lo correcto es un BEC o regulador limpio que garantice ese voltaje. Si tu receptor entrega 6 V, verifica antes de conectarlo.
Sobre las tres variantes de control, mi consejo tras quemar (metafóricamente) alguna tarde de depuración:
180° y 270°: servo de posición propiamente dicho. Ideal para timones, flaps, dirección y articulaciones. La variante de 270° ofrece recorrido extra muy útil en brazos robóticos.
360°: rotación continua, sin control de ángulo ni velocidad real. Solo sentido de giro y parada. Piensa en él como un motor controlable, no como un servo posicional, y elige bien antes de comprar porque la confusión es la causa número uno de devoluciones en esta categoría.
En contexto real, la banda muerta de 5 µs se traduce en respuesta precisa ante correcciones pequeñas de la emisora, algo valioso en vuelo indoor, donde cada twitch del sticks se nota.
Puntos fuertes y aspectos mejorables
Lo mejor:
Engranajes metálicos que resuelven el histórico problema de durabilidad de la gama de 9 g.
Doble rodamiento que elimina holguras y mejora la repetibilidad.
Motor sin núcleo con respuesta rápida y consumo contenido.
Compatibilidad total con Arduino, Raspberry Pi y receptores RC estándar.
Peso y dimensiones que no penalizan diseños ligeros.
Aspectos mejorables:
El par de 2 kg·cm limita su uso a mecanismos ligeros; no pidas milagros en estructuras grandes.
Sin especificación oficial por encima de 4,8 V, lo que exige cuidar la electrónica de alimentación.
En los primeros ciclos conviene vigilar bloqueos bruscos: el metal deforma antes de romper, pero deforma.
Los tornillos de horquilla y palanca tienden a aflojarse con las vibraciones; un hilo de frenante de roscas azul soluciona el problema.
Veredicto del experto
El MG90S es, sencillamente, la compra sensata dentro de los microservos: cuesta poco más que un SG90 de engranajes plásticos y entrega una durabilidad y una precisión de un nivel claramente superior. Para quien se inicia en radiocontrol o en robótica con Arduino y Raspberry Pi, es hoy mi recomendación por defecto en la categoría de 9 gramos, y el paso natural si ya has agotado servos de plástico. Eso sí, respeta sus límites: aliméntalo a 4,8 V con una fuente limpia, elige la variante correcta (posicional o continua) según tu proyecto y comprueba los recorridos mecánicos antes de cada estreno. Bien tratado, este pequeño servo aguanta temporadas enteras de vuelo y taller, y por eso mismo se ha ganado un lugar fijo en mi cajón de componentes.