Análisis de Experto
Experto verificado
Análisis general del producto
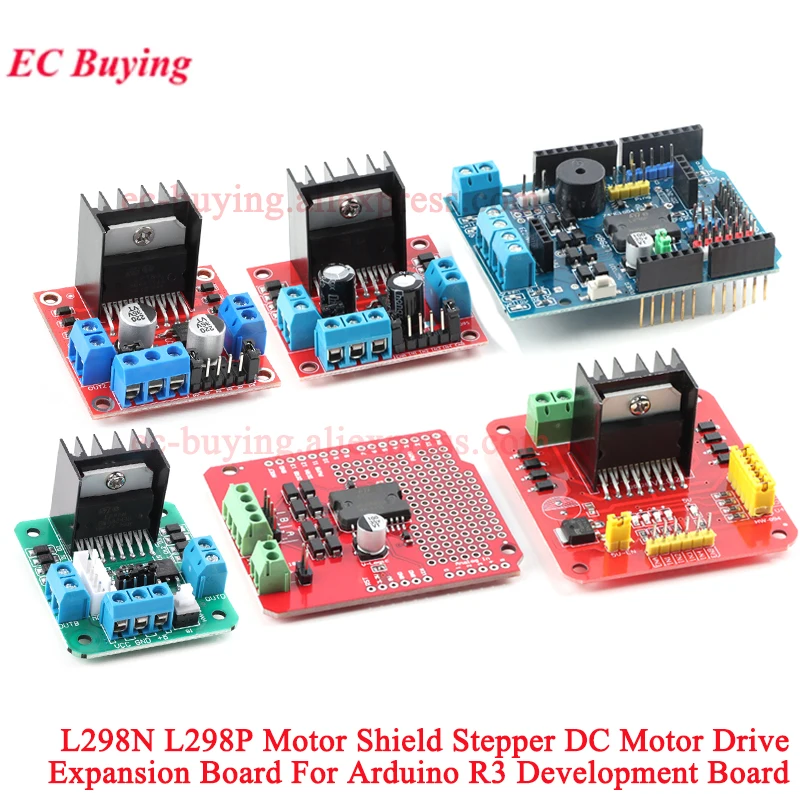
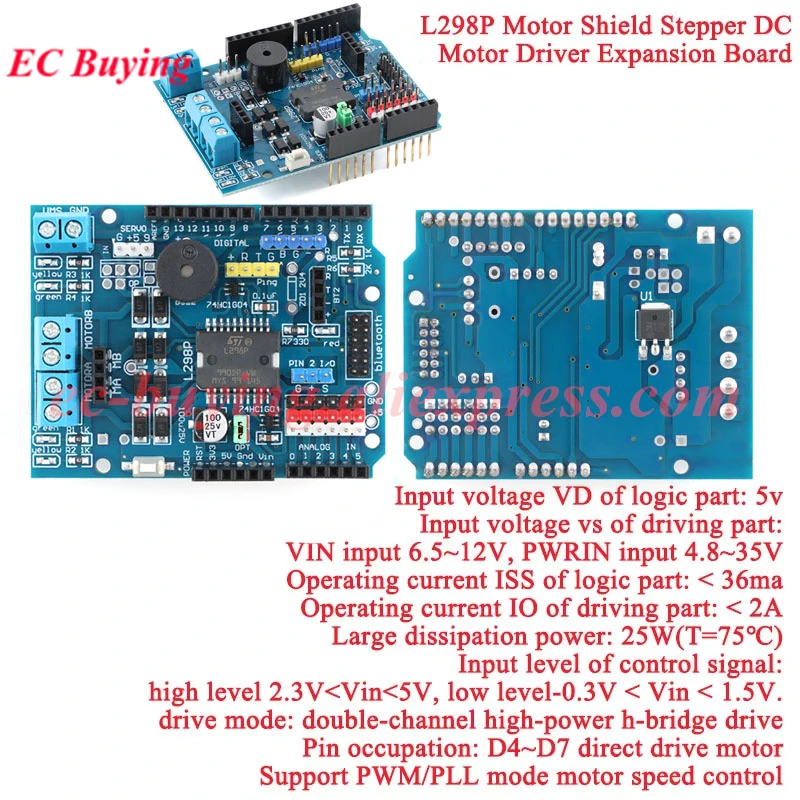
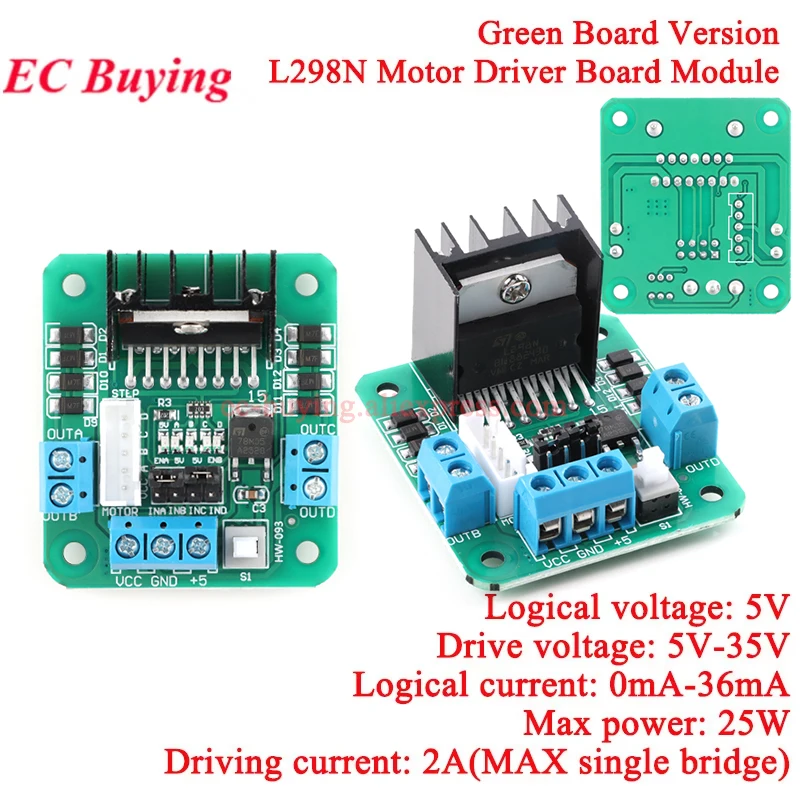
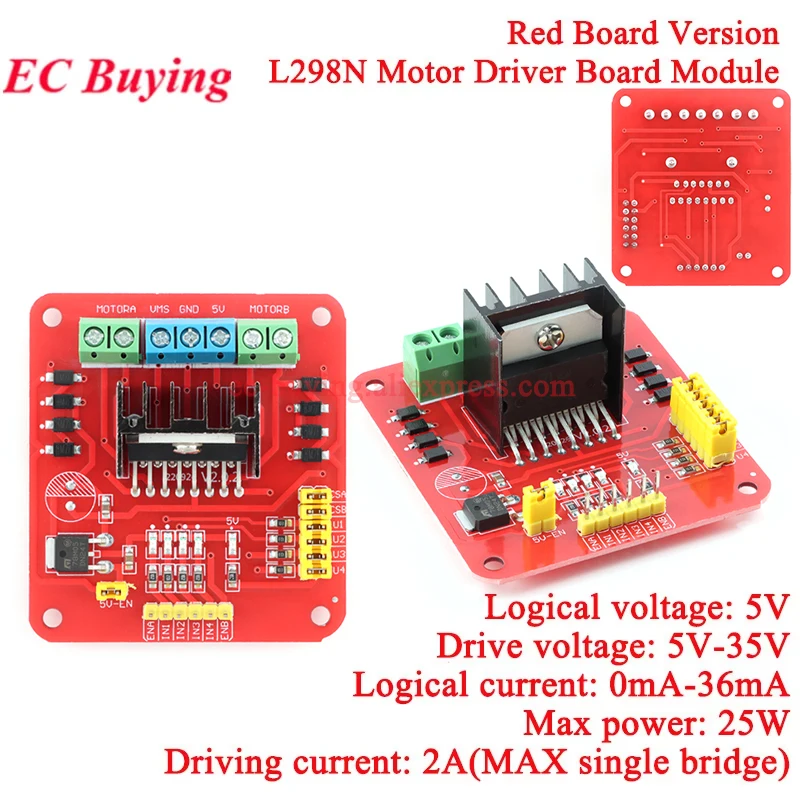
Mi valoración del controlador L298N de EC Buying es la de un módulo sencillo y didáctico, pensado para prototipos en los que prima la facilidad de conexión y el aprendizaje del control de motores. La arquitectura de doble puente H permite invertir el sentido de giro de motores de corriente continua y accionar un motor paso a paso bipolar. No debe confundirse, sin embargo, con un controlador moderno de paso a paso con regulación de corriente y micropasos: el L298N conmuta las bobinas, pero la secuencia y el control del movimiento dependen del circuito y del programa que se utilicen.
El rango indicado es de 5 a 35 V, aunque el funcionamiento recomendado se limita a 24 V o menos. También se especifican 2 A continuos por puente y 2,5 A como máximo; esa cifra máxima no es una corriente para mantener durante largos periodos. La potencia declarada de 25 W a 75 °C tampoco elimina la necesidad de vigilar la temperatura: la capacidad real depende de la ventilación, el disipador y la carga conectada.
Calidad de construcción y materiales
En esta familia de módulos, la ventaja práctica está en reunir el integrado, los terminales de potencia y las conexiones de control en una placa fácil de cablear. Los bornes de tornillo resultan más adecuados que los cables Dupont para las líneas de motor, que pueden vibrar o demandar más corriente. Para las señales de control, en cambio, los cables Dupont son cómodos durante el montaje de un prototipo en una placa de pruebas.
La limitación térmica merece atención desde el primer uso. El L298N emplea una etapa de salida con transistores bipolares, por lo que parte de la tensión se pierde en el propio controlador y se convierte en calor. En consecuencia, el motor puede recibir menos tensión que la aplicada a la alimentación, y la pérdida aumenta al crecer la corriente. En la documentación técnica del L298 se recoge esta caída de tensión propia de la etapa de salida; es una característica importante al diseñar sistemas alimentados por batería o al buscar el máximo rendimiento del motor.
Compatibilidad y rendimiento
Con una placa Arduino, la interfaz de control es directa: las entradas lógicas determinan el sentido de giro y las señales de habilitación permiten regular la potencia mediante PWM en motores de corriente continua. Para un robot móvil sencillo, por ejemplo, puede manejar dos motores DC, uno por puente, y dejar que el Arduino gestione avance, retroceso y velocidad. La masa de la fuente del motor y la placa de control debe estar compartida para que las señales tengan una referencia común.
En un motor paso a paso bipolar, los dos puentes se destinan a las dos bobinas. Es una configuración viable para un mecanismo experimental, como una compuerta ligera o un pequeño eje de demostración, siempre que la corriente de cada fase encaje en los límites del módulo. No esperaría de este conjunto la suavidad ni la precisión de un controlador específico con regulación de corriente y micropasos; tampoco es mi primera elección para una impresora 3D, una CNC o un eje que requiera movimiento silencioso y repetible.
Conviene dimensionar el sistema por la corriente del motor, no solo por su tensión nominal. Hay que tener en cuenta especialmente la corriente de arranque o de bloqueo, que puede ser considerablemente superior a la de funcionamiento sin carga. Si el motor se acerca a 2 A por puente, recomendaría probarlo con la carga real y comprobar el calentamiento antes de dejarlo trabajando de forma continua.
Puntos fuertes y aspectos mejorables
- A favor: topología conocida, control comprensible y amplia compatibilidad con ejemplos y bibliotecas habituales de Arduino.
- A favor: dos puentes H permiten accionar dos motores DC o las dos fases de un paso a paso bipolar.
- A mejorar: la disipación y la caída de tensión restan eficiencia frente a controladores MOSFET modernos.
- A mejorar: no incorpora, por las especificaciones disponibles, regulación de corriente ni micropasos; esas funciones son relevantes para motores paso a paso.
- A tener en cuenta: 35 V es el extremo del rango indicado, no una recomendación para trabajar habitualmente en ese punto. Mantendría la alimentación dentro del valor recomendado y verificaría también los límites de cada componente del montaje.
Frente a alternativas actuales como TB6612FNG o DRV8833, el L298N puede seguir siendo atractivo para aprender o reutilizar diseños existentes, pero suele ser menos conveniente cuando importan el tamaño, la autonomía o la eficiencia. La elección debe basarse en la corriente real del motor y en las funciones de control necesarias, no únicamente en el precio o en el voltaje admitido.
Veredicto del experto
Lo considero una opción razonable para prototipos de robótica educativa, pruebas de automatización sencilla y motores modestos dentro de sus límites eléctricos. Su principal valor es la sencillez de integración; su principal compromiso, la gestión térmica y la pérdida de tensión inherentes al diseño. Antes de conectarlo, revisaría el cableado con la alimentación desconectada, confirmaría la corriente de arranque del motor y comprobaría la temperatura durante las primeras pruebas. Para un proyecto portátil, exigente o de movimiento preciso, escogería un controlador más eficiente y, en el caso de un paso a paso, uno con limitación de corriente y micropasos.