Análisis de Experto
Experto verificado
Análisis general del producto
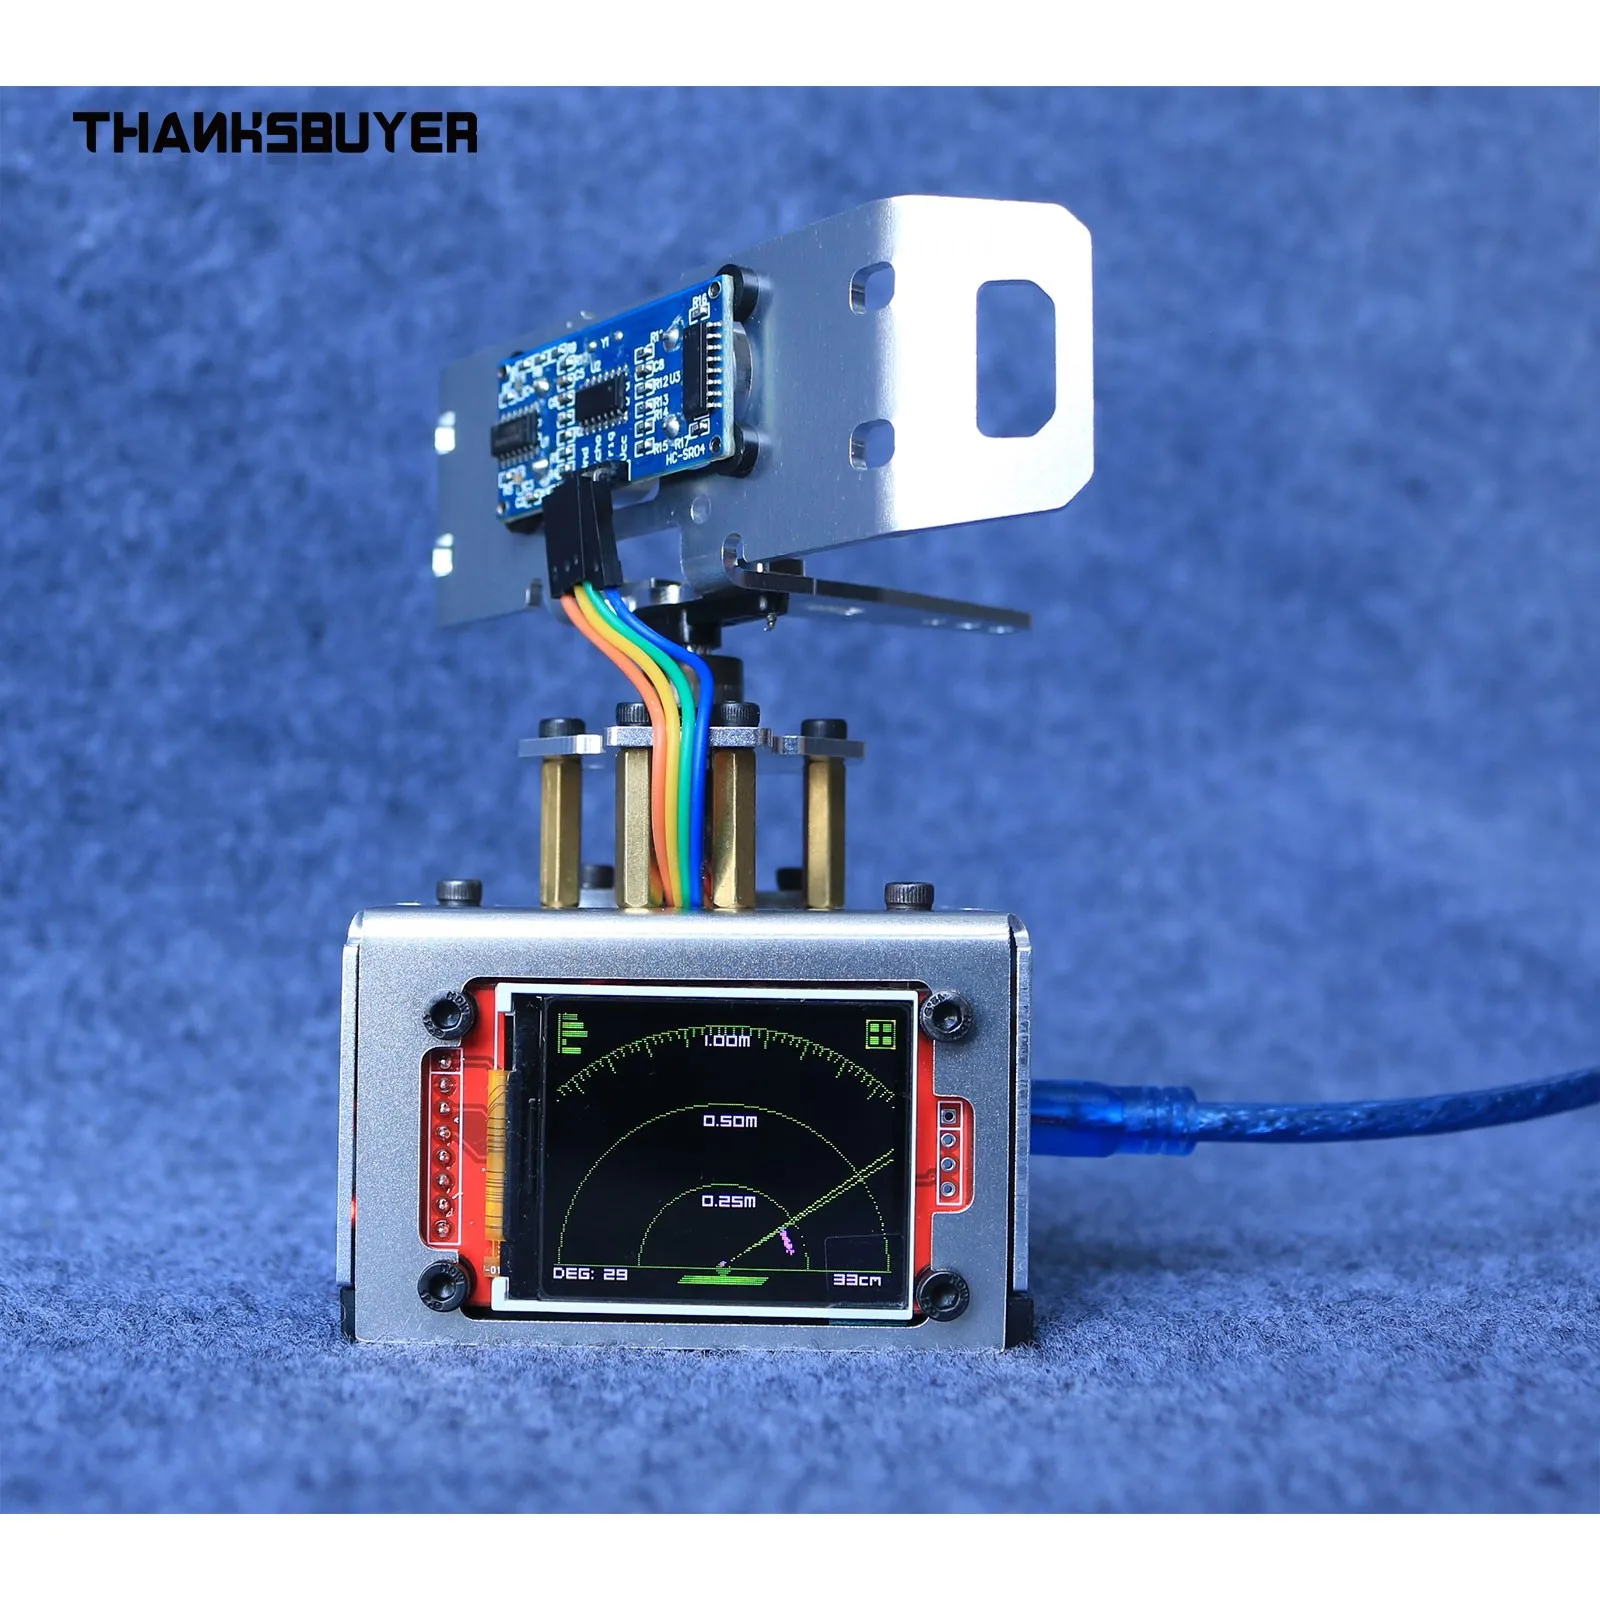
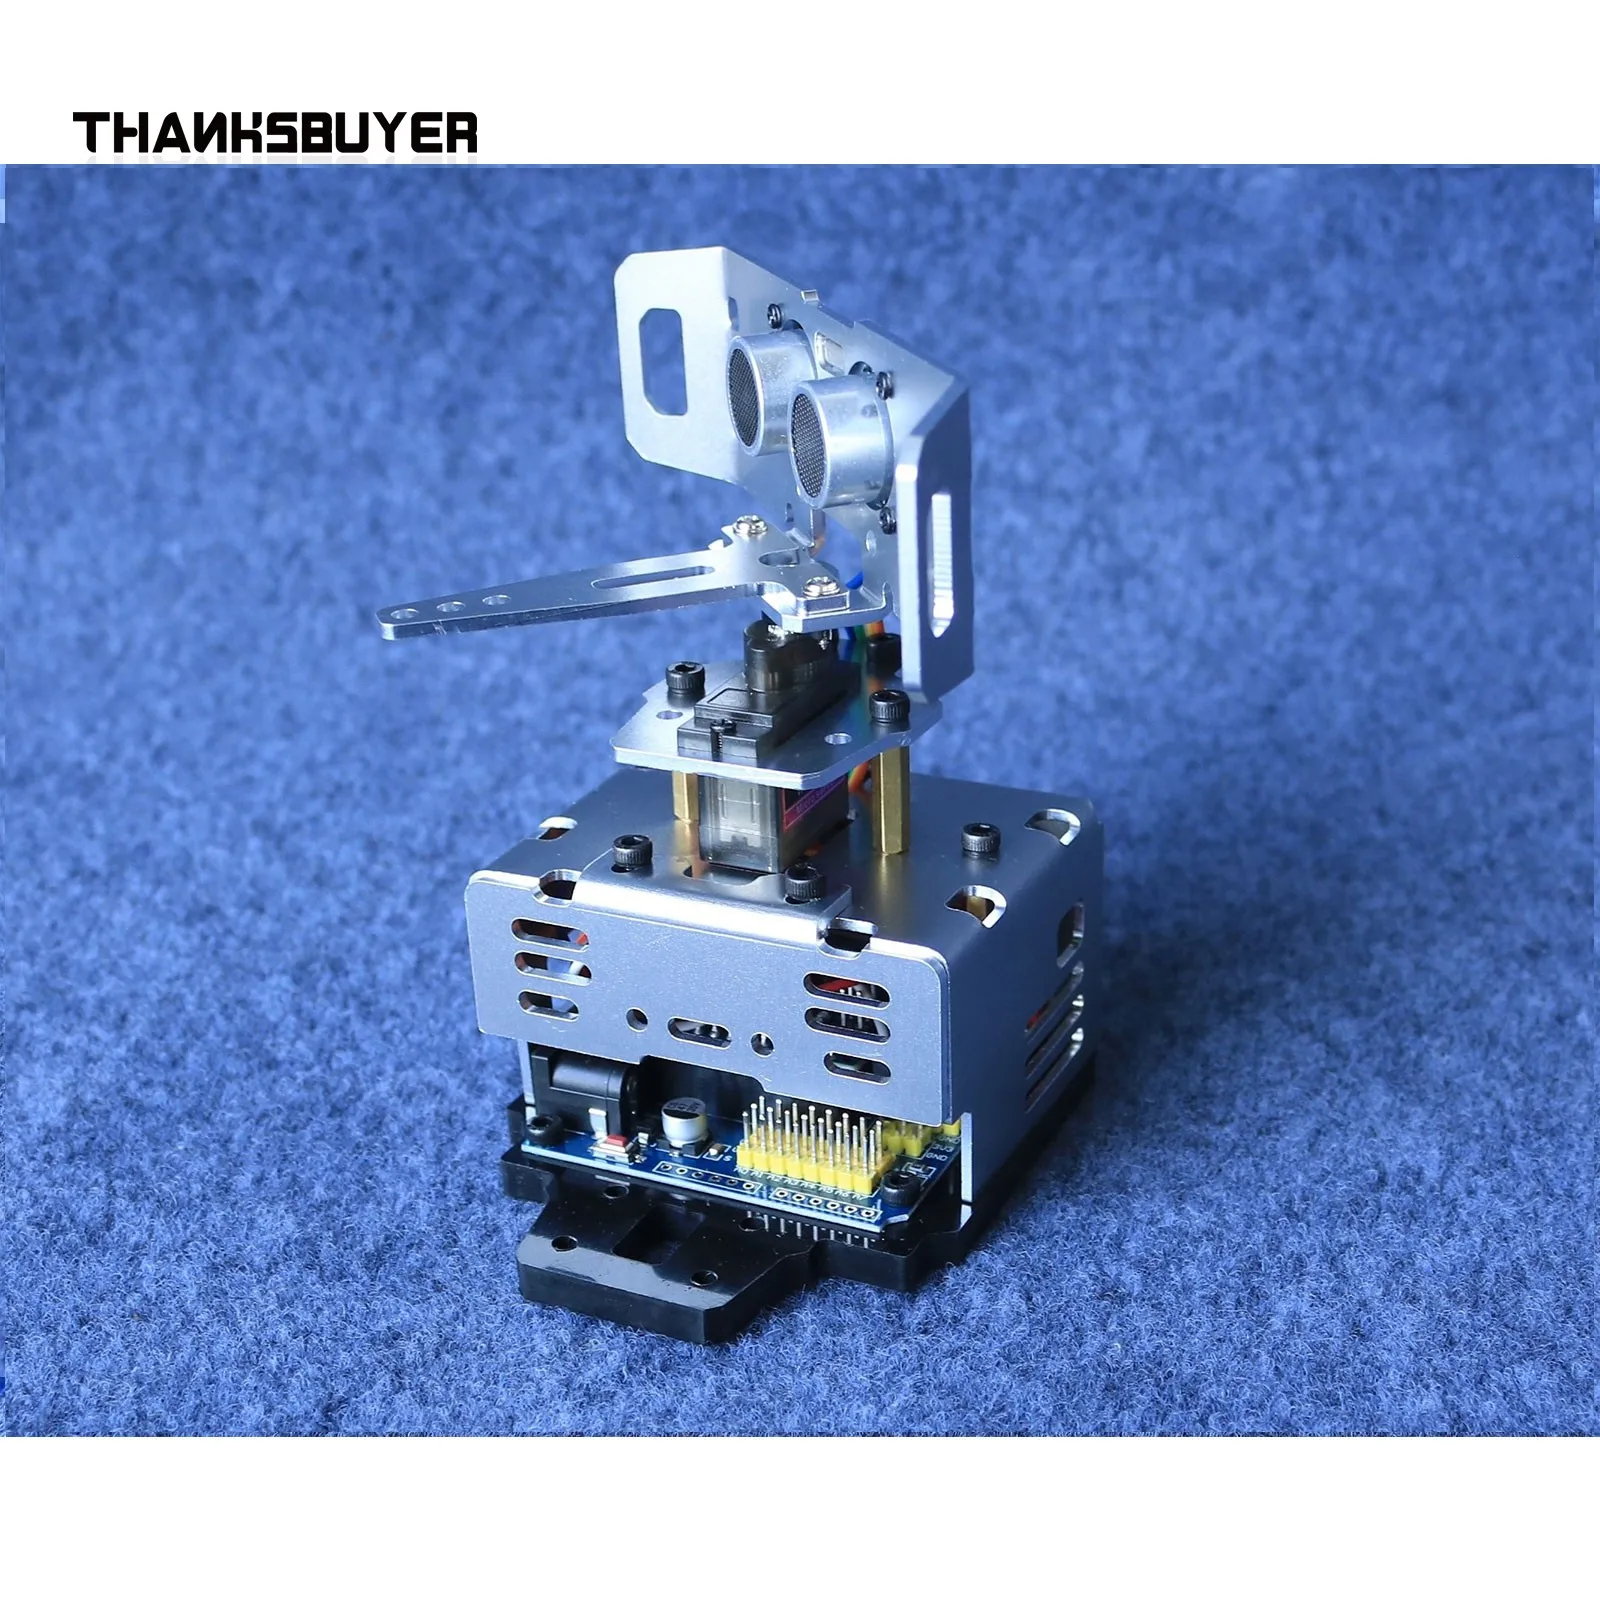
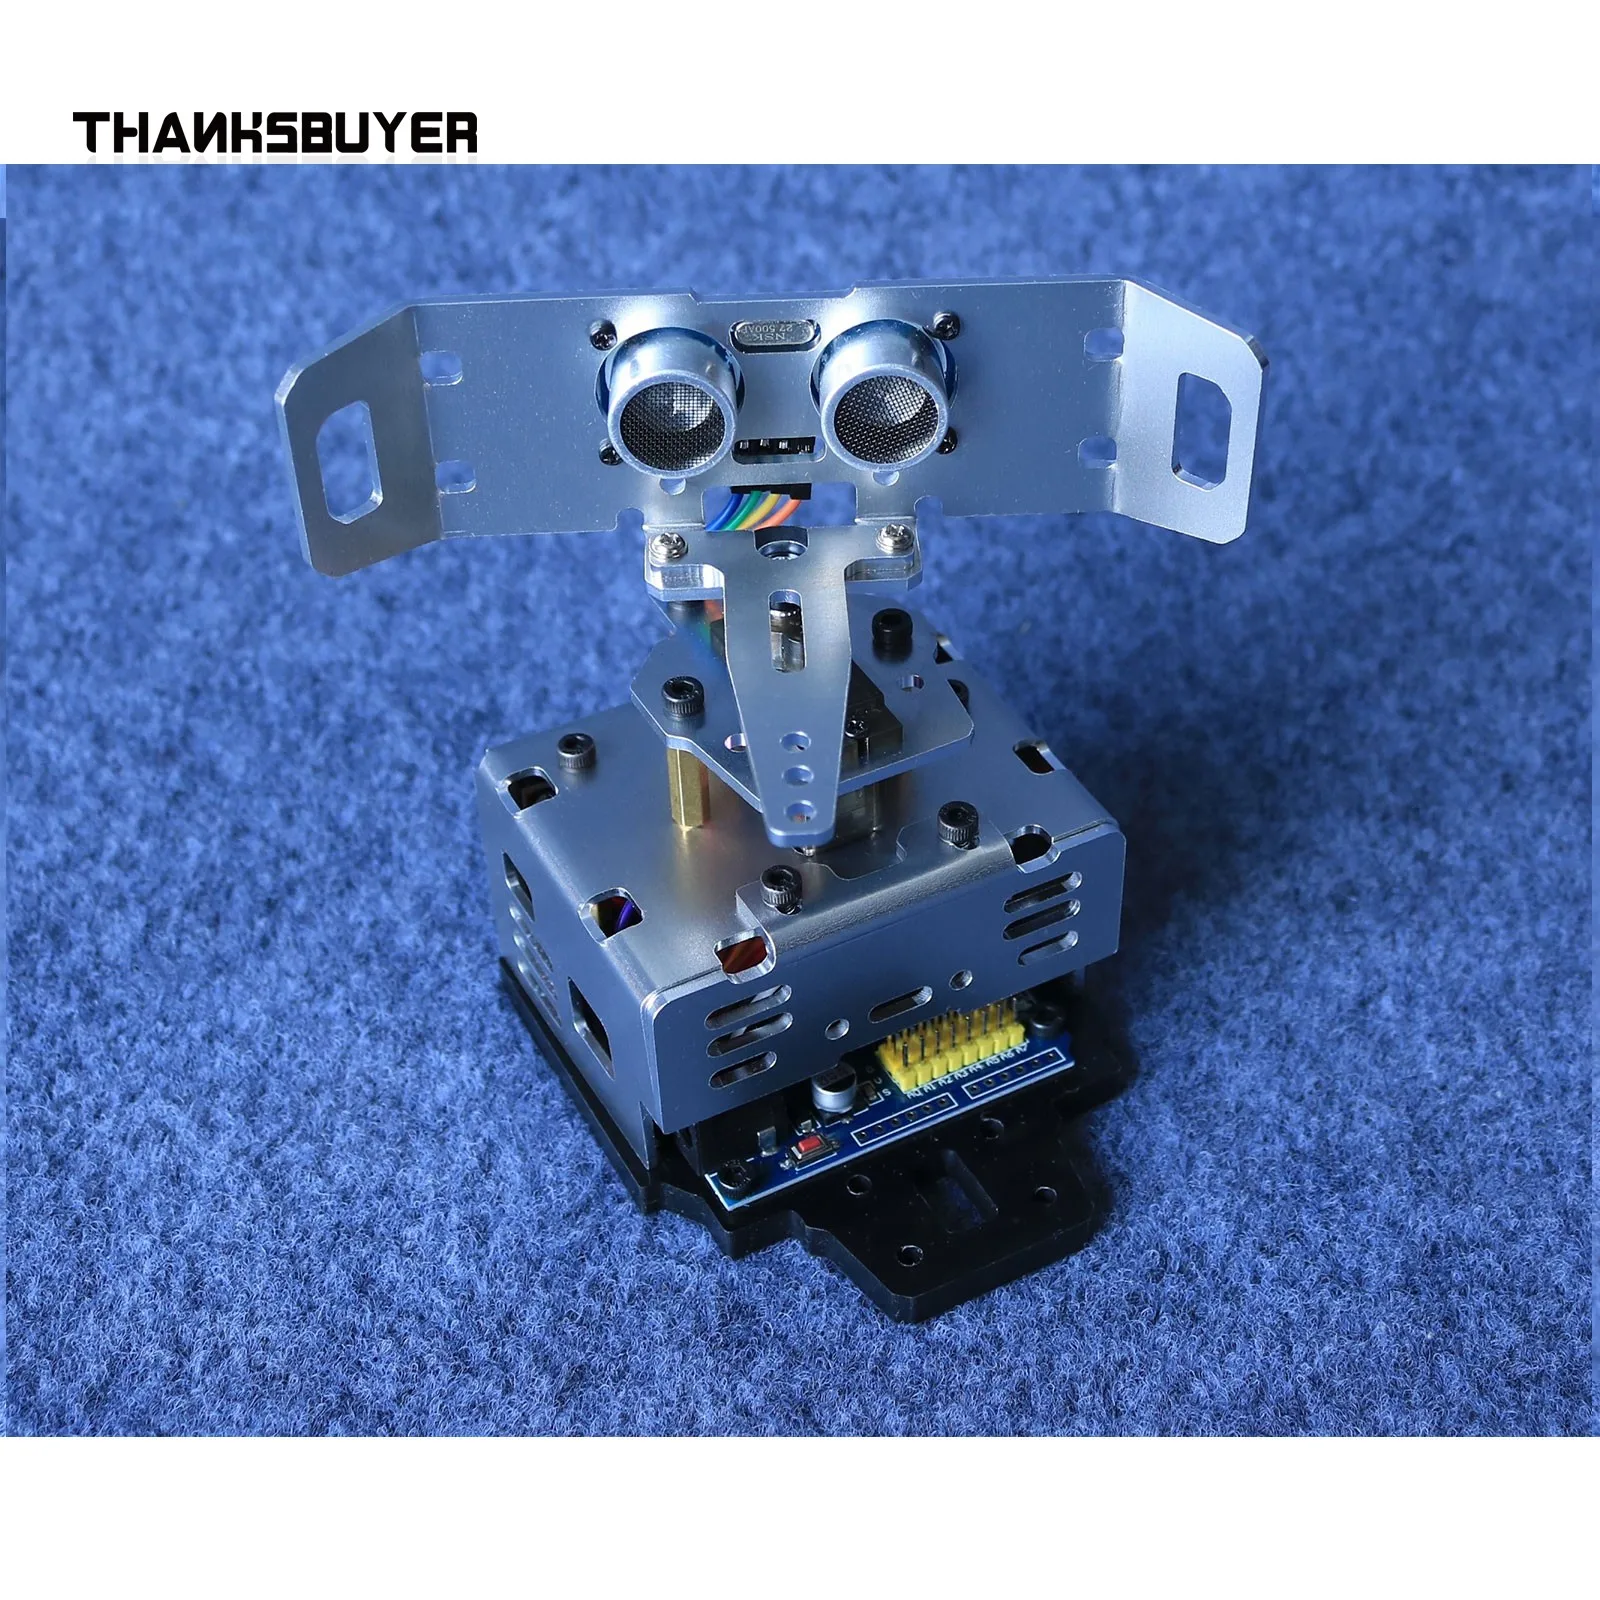
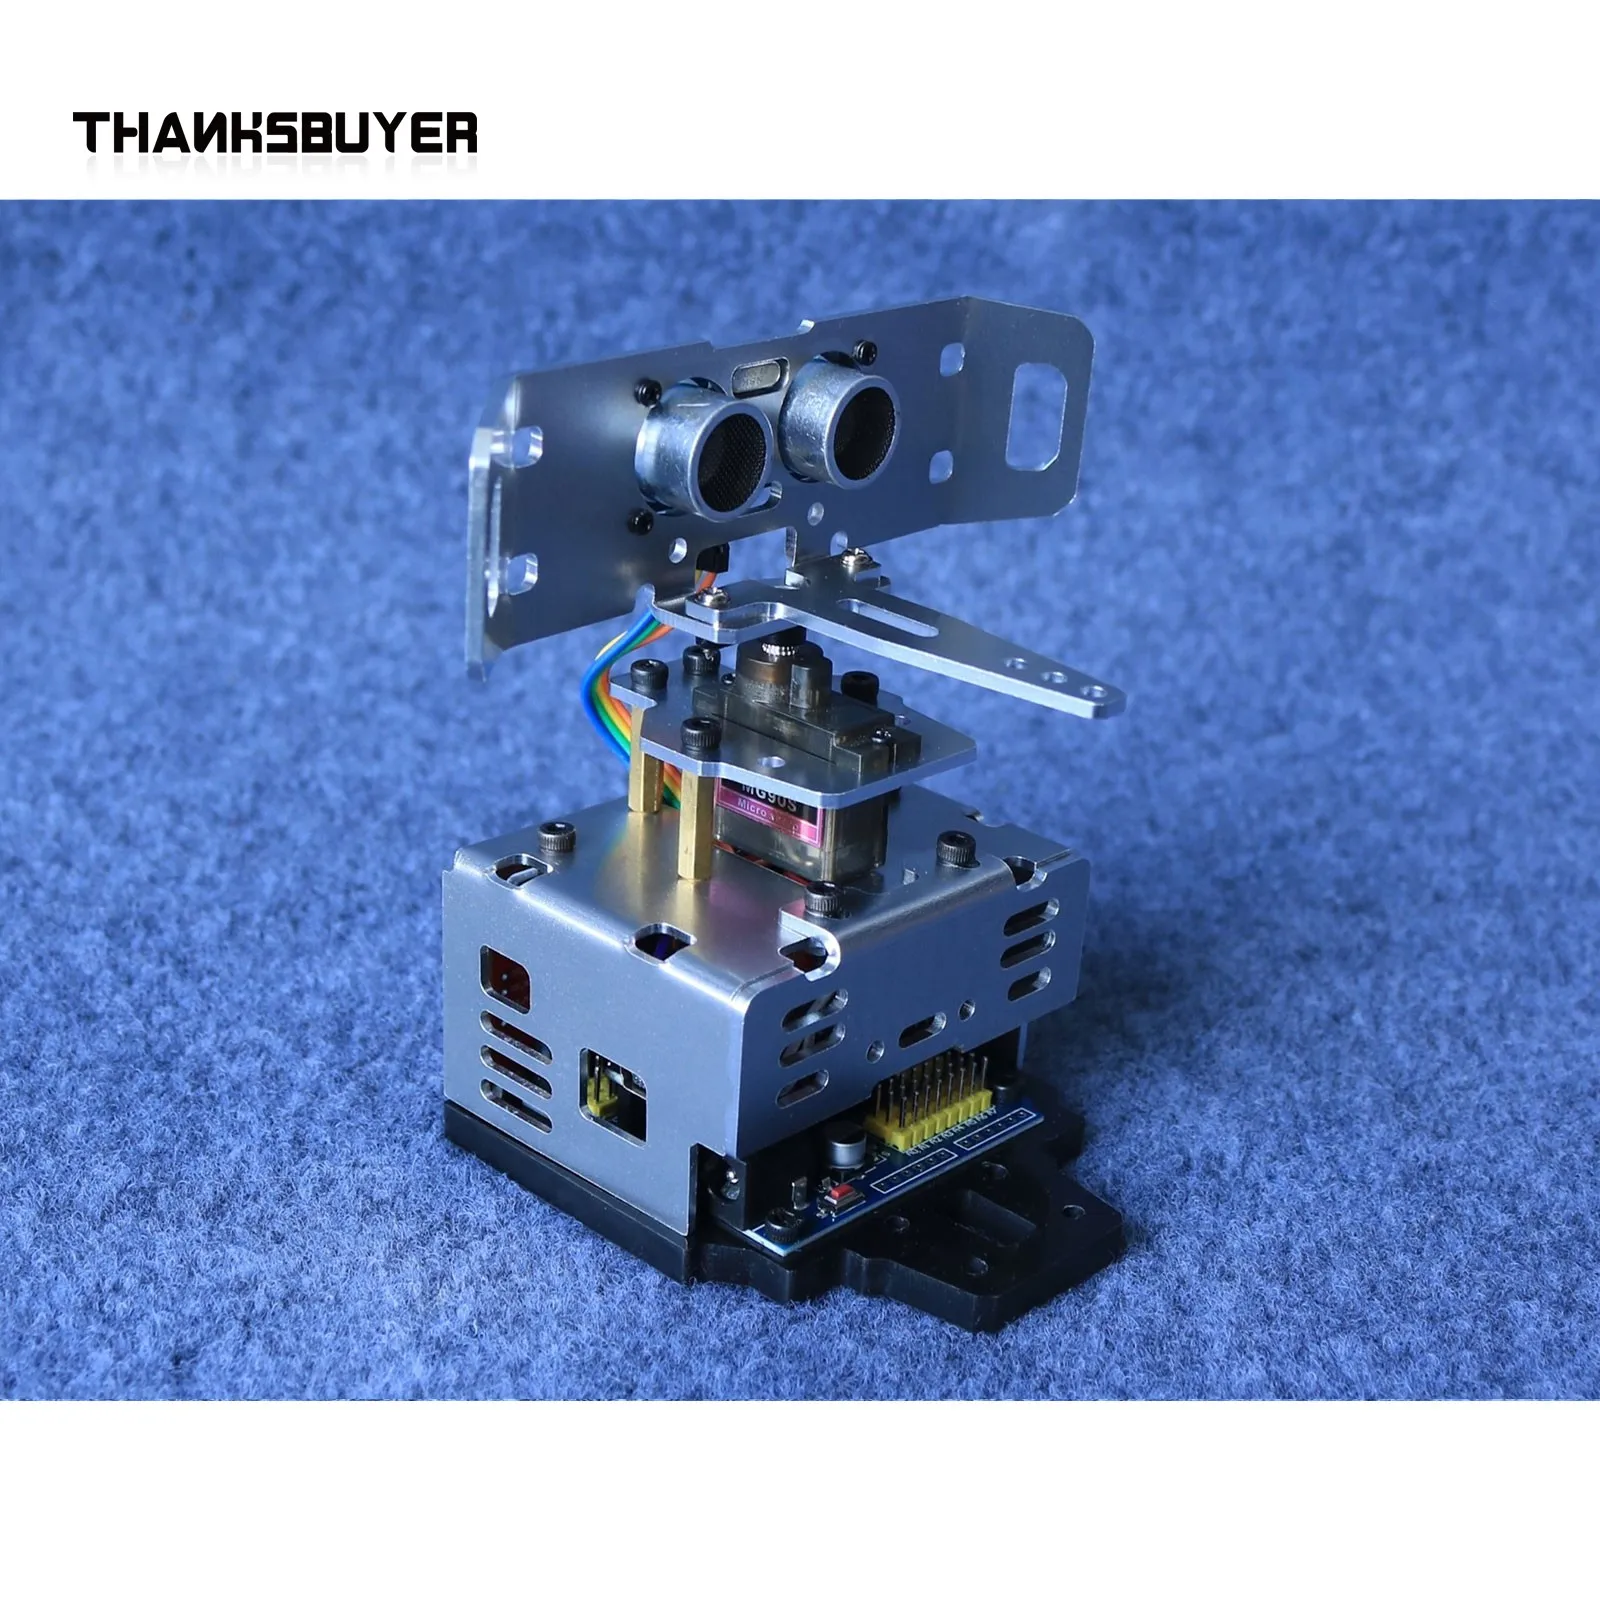
Mi valoración es que este kit está pensado como punto de partida para aprender a combinar detección ultrasónica y movimiento controlado por software. El MG90S aporta un actuador compacto con engranajes metálicos, mientras que el soporte metálico ofrece una base más firme que una pieza flexible o mal sujeta. La inclusión del código fuente también puede ahorrar tiempo al poner en marcha el proyecto y, sobre todo, servir para entender cómo adaptar el programa.
Conviene distinguir, no obstante, entre un kit para experimentar y un sistema de medición listo para instalar. No se especifican aquí el modelo del sensor, la placa de control, el rango de medida, la interfaz de conexión ni los entornos de programación compatibles. Por eso no daría por hecho que funciona directamente con Arduino, ESP32 o Raspberry Pi, ni que el código incluido se pueda cargar sin ajustes. Esos detalles determinan buena parte de la experiencia real.
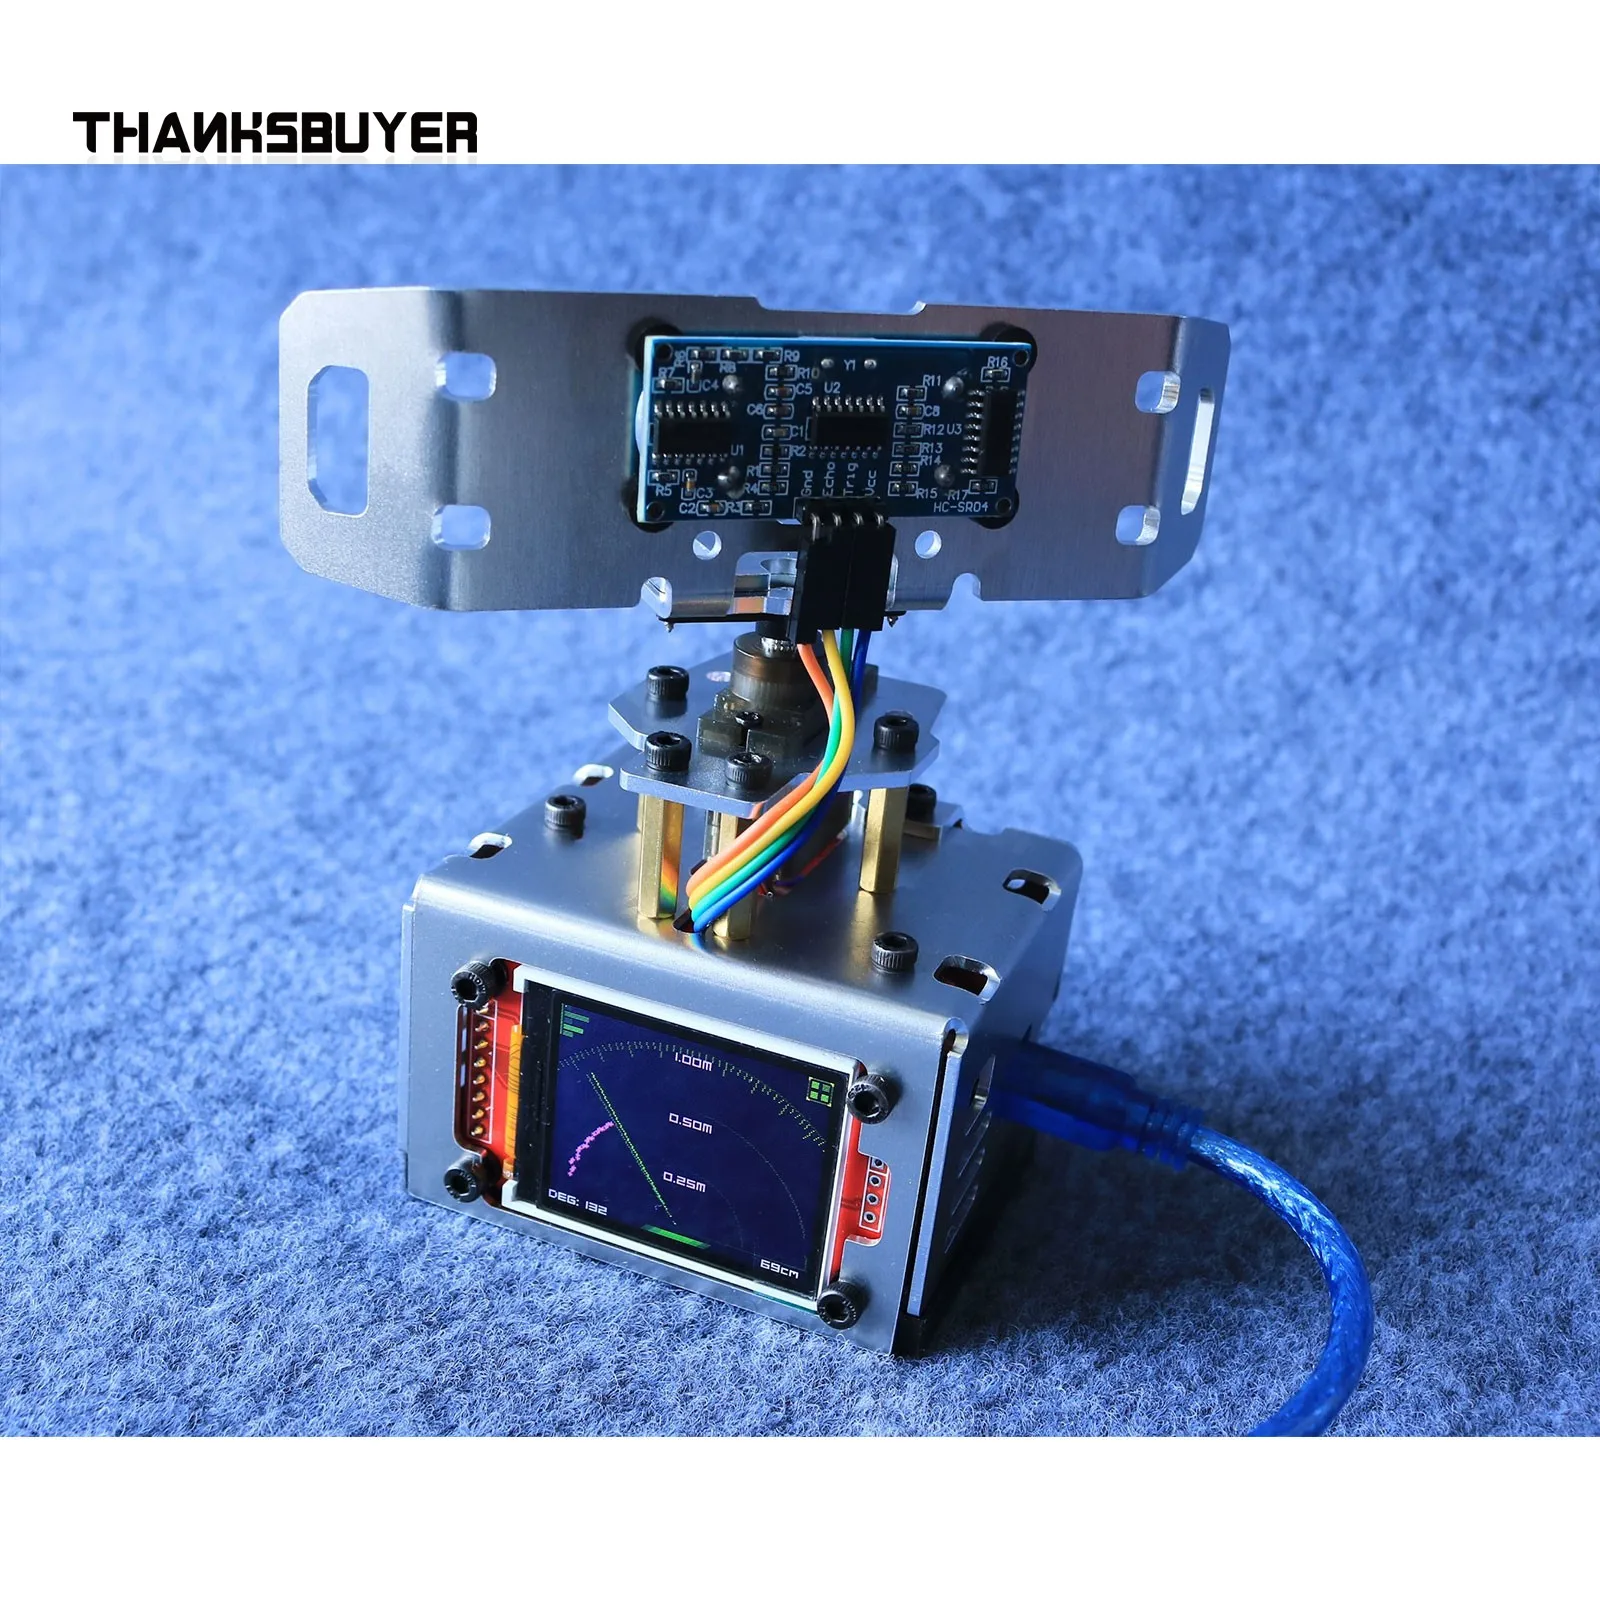
En montajes similares, un sensor ultrasónico se desplaza con un servo para explorar distintas direcciones y transmitir el ángulo y la distancia a un ordenador o microcontrolador. Es un planteamiento útil para prácticas de robótica, detección básica de obstáculos y proyectos didácticos, pero no sustituye a un sensor de navegación de mayor precisión.
Calidad de construcción y materiales
La elección de un soporte metálico es un punto favorable: debería aportar más rigidez y estabilidad que un soporte ligero, algo importante cuando el servo cambia de sentido y transmite vibraciones a la estructura. Aun así, el material por sí solo no garantiza un montaje sólido. La calidad de los tornillos, el ajuste de las piezas y la posibilidad de fijar la base a una superficie también influyen en que el conjunto no oscile durante el barrido.
El MG90S es un microservo habitual en proyectos compactos. Sus engranajes metálicos son una ventaja frente a los de plástico si el mecanismo se somete a movimientos repetidos o a pequeños golpes, aunque no convierten el servo en un actuador industrial. Para prolongar su vida útil, evitaría forzarlo contra topes mecánicos y limitaría por software el recorrido a los ángulos que el soporte permita sin interferencias. Antes de atornillar el brazo, centraría el servo desde el programa; así se reduce el riesgo de que el conjunto quede desalineado desde el primer uso.
El montaje manual tiene un lado positivo para aprender cómo se transmite el movimiento y cómo encajan las piezas. Como contrapartida, hay que reservar tiempo para ensamblarlo y comprobar que el cableado no se engancha al girar. Un montaje cuidadoso, con tornillos apretados sin exceso y cables sujetos con holgura suficiente, puede evitar tirones y lecturas inestables.
Compatibilidad y rendimiento
La compatibilidad depende de la placa y del código, dos aspectos que no quedan concretados. El control de un servo suele requerir una señal de pulsos, y el sensor ultrasónico necesita entradas y salidas compatibles con la electrónica elegida. Si se conecta a una placa que trabaja a un nivel lógico distinto del sensor, conviene revisar las especificaciones eléctricas antes de cablearlo; no asumiría que todas las placas admiten la misma conexión directa.
También es importante alimentar el servo de forma adecuada. Los movimientos pueden provocar picos de consumo y, si la alimentación cae, aparecerán temblores, reinicios o mediciones erráticas. En una prueba de sobremesa empezaría con movimientos lentos, una carga ligera y una fuente estable; después revisaría que la placa y el servo compartan una referencia de tierra cuando el esquema lo requiera. No usaría una salida de baja corriente de la placa como alimentación del motor sin confirmar que puede soportarlo.
El rendimiento de la detección dependerá tanto del sensor como del programa: la orientación, la velocidad de giro y el intervalo entre lecturas afectan al resultado. Un barrido demasiado rápido puede dejar menos tiempo para medir y obtener datos; uno muy lento puede hacer que la respuesta parezca perezosa. En proyectos comparables, las lecturas se pueden enviar por puerto serie para representarlas en un ordenador, pero esa posibilidad no confirma que el código de este kit incluya esa función ni que use un programa visual concreto.
Puntos fuertes y aspectos mejorables
- A favor: servo MG90S con engranajes metálicos, soporte estructural metálico y código fuente incluido.
- A favor: el montaje manual puede resultar útil para aprender mecánica básica, control de servos y lectura de sensores.
- A mejorar: faltan datos decisivos sobre sensor, placa compatible, conexiones, alimentación y requisitos del código.
- A mejorar: sin conocer el recorrido, la carga admitida y la velocidad de exploración, no se puede valorar su precisión o su idoneidad para una aplicación concreta.
Frente a un módulo de sensor y servo montados por separado, este formato puede simplificar la parte mecánica; frente a un kit con placa, cableado y documentación detallada, puede exigir más trabajo de integración. Revisaría el código antes de conectarlo y comprobaría si incluye instrucciones, bibliotecas necesarias y un esquema de pines.
Veredicto del experto
Lo consideraría una base razonable para un proyecto de aprendizaje o un prototipo ligero, especialmente si ya se dispone de una placa compatible y se sabe adaptar código. La combinación de soporte metálico, MG90S y código fuente es prometedora, pero no basta para asegurar que sea un sistema completo y listo para usar. Antes de comprarlo, confirmaría qué sensor incluye, qué placa requiere y qué conexiones y alimentación especifica. Para un uso fiable, montaría la estructura sobre una superficie estable, empezaría con un recorrido reducido y comprobaría las lecturas con objetos colocados a distancias conocidas.