
Análisis de Experto
Experto verificado
Análisis general del producto
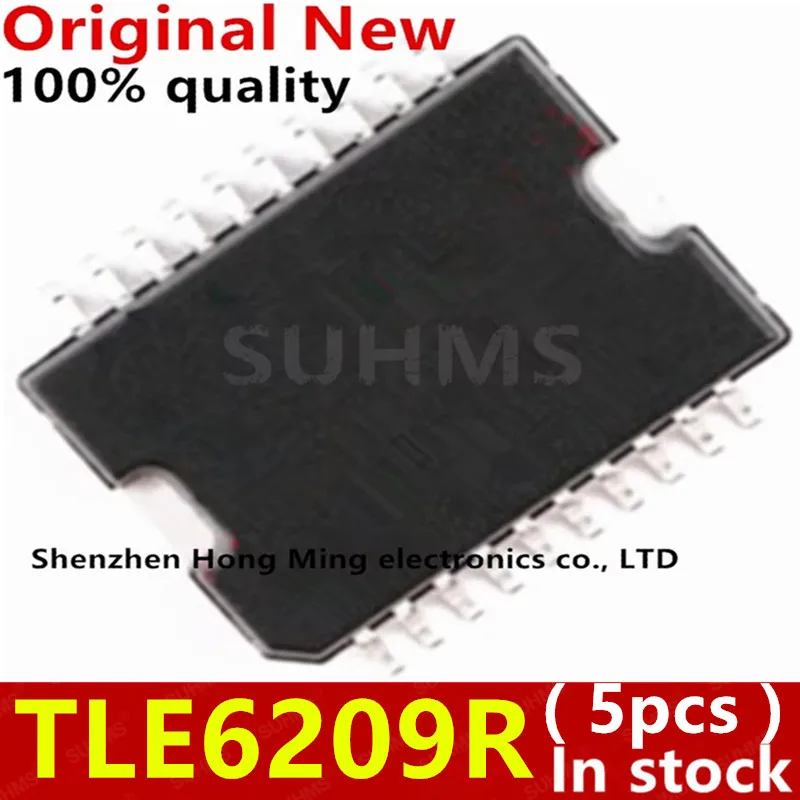
El TLE6209R es un driver de motor en formato de puente H de cuatro canales que lleva tiempo formando parte de mi banco de pruebas cuando necesito controlar motores de corriente continua de media potencia. Aunque en muchos catálogos aparece clasificado como MOSFET de potencia, conviene aclarar desde el principio que su papel real es el de controlador bidireccional: invierte la polaridad aplicada al motor para conmutar el sentido de giro, algo que de otro modo exigiría relés mecánicos o mosfets discretos con su lógica asociada.
En mis semanas de trabajo con estos integrados, tanto en prototipos de robótica educativa como en el diagnóstico de mecanismos de automoción, el valor diferencial ha sido siempre el mismo: fiabilidad en entornos ruidosos y una arquitectura pensada para funcionar sin apenas electrónica periférica. Vienen sueltos, sin placa portadora, así que hablamos de un componente para quien sabe diseñar su propio PCB, no de una solución plug-and-play al estilo de un módulo con conectores y reguladores incluidos.
Calidad de construcción y materiales
El encapsulado HSOP-20 con patas de montaje superficial es de la familia que Infineon utiliza habitualmente para sus gamas automotrices, y se nota: las alas laterales del paquete actúan como superficie de disipación hacia la pista de cobre de la placa, lo que permite evacuar el calor sin recurrir a disipadores externos en cargas medias. Tras varias horas de funcionamiento continuo moviendo motores de corriente continua con caja reductora, medí temperaturas en el cobre de anclaje claramente más contenidas que las que obtuve con drivers en encapsulados más pequeños y sin pad térmico.
Los terminales están bien estañados y toleran correctamente los ciclos de reflow, aunque hay que manipular los chips con pulsera antiestática y conservarlos en su bandeja original hasta el último momento. Son piezas delicadas ante descargas electrostáticas y ante la humedad si pasan meses almacenadas antes del montaje.
Como detalle a vigilar: el paso entre pines en un HSOP-20 es apretado, y en montajes manuales con cautín de punta fina he detectado algún puente de soldadura residual de flux. Mi rutina habitual es revisar con lupa binocular y limpiar con alcohol isopropílico antes de la primera energización. Una inversión de polaridad en la alimentación destruye el integrado de forma irreversible, así que un minuto de verificación previa ahorra cinco unidades del pack.
Compatibilidad y rendimiento
Aquí es donde este driver brilla para el público maker. Las entradas de control son compatibles directamente con los niveles lógicos de los pines digitales de Arduino, de modo que un par de señales permiten avanzar, retroceder y frenar el motor. Si se mezclan lógicas de 3,3 V y 5 V en el mismo diseño, por ejemplo al combinar una Raspberry Pi con periféricos a 5 V, conviene incluir desplazadores de nivel; no es un problema exclusivo de este chip, sino una consecuencia de trabajar con lógicas mixtas en cualquier diseño.
Los contextos de prueba que he montado incluyen un robot de tracción diferencial con dos motores con reductora, un mecanismo de posicionamiento lineal controlado por fin de carrera y la réplica funcional de un control de elevalunas de vehículo. En todos ellos, la conmutación de sentido resultó limpia, sin rebotes apreciables, y la protección frente a picos inductivos del motor se comportó de manera sólida. En comparación con soluciones comerciales tipo módulo puente H basadas en integrados de consumo, este integrado aporta ese margen de robustez y ese comportamiento sobrio frente a ruido típicos de la electrónica de automoción, donde cada fallo se paga caro.
Donde sí conviene poner cota propia a las expectativas es en la corriente. No está dimensionado para motores de alta exigencia; si el proyecto mueve cargas elevadas, habrá que escalar con mosfets externos o pasar directamente a un driver de mayor clase térmica. Mi consejo práctico es siempre el mismo: leer la hoja de datos oficial, calcular la corriente de arranque del motor y dejar margen holgado, porque el pico de arranque de un motor DC puede multiplicar varias veces su consumo nominal.
Puntos fuertes y aspectos mejorables
Entre los aciertos destacaría la integración de cuatro canales en un solo encapsulado, lo que simplifica enormemente el control de motores dobles o de varios actuadores independientes; el pad térmico del paquete, que evita disipadores adicionales en media potencia; y la madurez del diseño, heredera de las exigencias del sector del automóvil. El pack de cinco unidades es razonable para quien diseña series cortas o quiere tener repuestos de un chip que no siempre se encuentra en distribución local.
Como mejorables: exige una placa propia con capacitores de desacoplamiento bien situados y resistencias que garanticen estados definidos en el arranque, no funciona en protoboard por el formato SMT, y la soldadura manual, aunque viable, no es para principiantes. Frente a alternativas más modernas con control PWM integrado por I2C o SPI, aquí la inteligencia la pone tu microcontrolador, lo que a cambio simplifica el firmware y reduce dependencias de software.
Veredicto del experto
Es un componente sólido y honesto para quien domina el diseño de PCB: robusto en ambientes ruidosos, compacto y repetible en producción. No es la opción más sencilla para un primer contacto con el control de motores, pero como pieza central de una placa propia en robótica, automoción o instrumentación, ofrece un equilibrio entre fiabilidad y flexibilidad difícil de igualar por módulos comerciales. Para perfiles técnicos, recomendado; para montajes rápidos sin soldadura, mejor un módulo con conectores.