
Análisis de Experto
Experto verificado
Análisis general del DOFBOT AI Vision
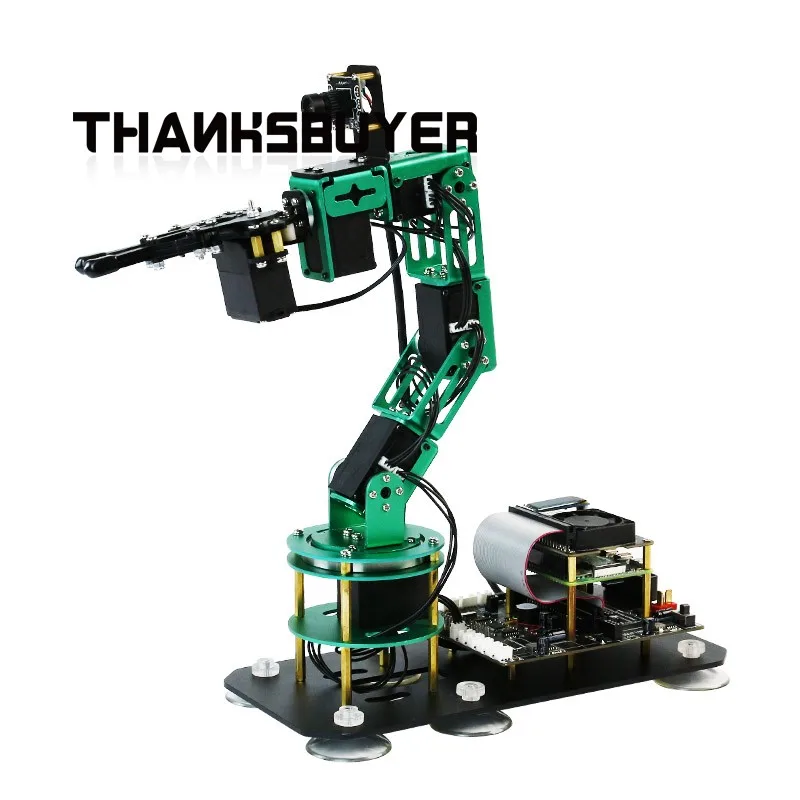
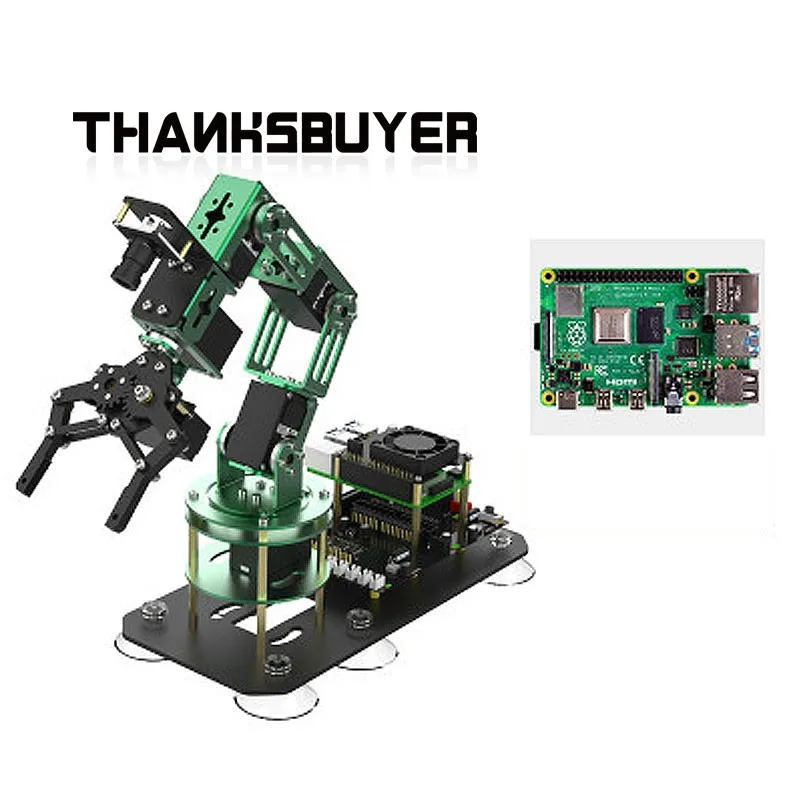
Llevo semanas trabajando con este brazo robótico de 6 ejes en mi banco de pruebas, tanto con la versión equipada con Raspberry Pi 4B de 8 GB como en montaje propio con una placa que ya tenía en el taller, y puedo afirmar que estamos ante una de las plataformas educativas de robótica mejor resueltas que he manejado en los últimos años. La idea de llegar completamente ensamblado cambia por completo la curva de aprendizaje: en lugar de dedicar tardes a atornillar servos y pasar cables, en menos de una hora se puede tener el sistema arrancando con Ubuntu Mate 20.04 LTS y ROS Noetic, emparejado por WiFi escaneando un código QR desde la aplicación móvil.
El enfoque es claro: enseñar cinemática inversa, visión artificial e integración con ROS sobre hardware real. El manipulador ofrece 5 grados de libertad más pinza, con una extensión de 350 mm y una precisión de posicionamiento declarada de ±0,5 mm que, en mis pruebas repetitivas de picking con los bloques incluidos, se confirma con soltura. La carga máxima de 500 g, con 200 g de sujeción directa, lo sitúa inequívocamente en el terreno educativo y de prototipado, lejos del uso industrial, y conviene asumirlo desde el principio.
Calidad de construcción y materiales
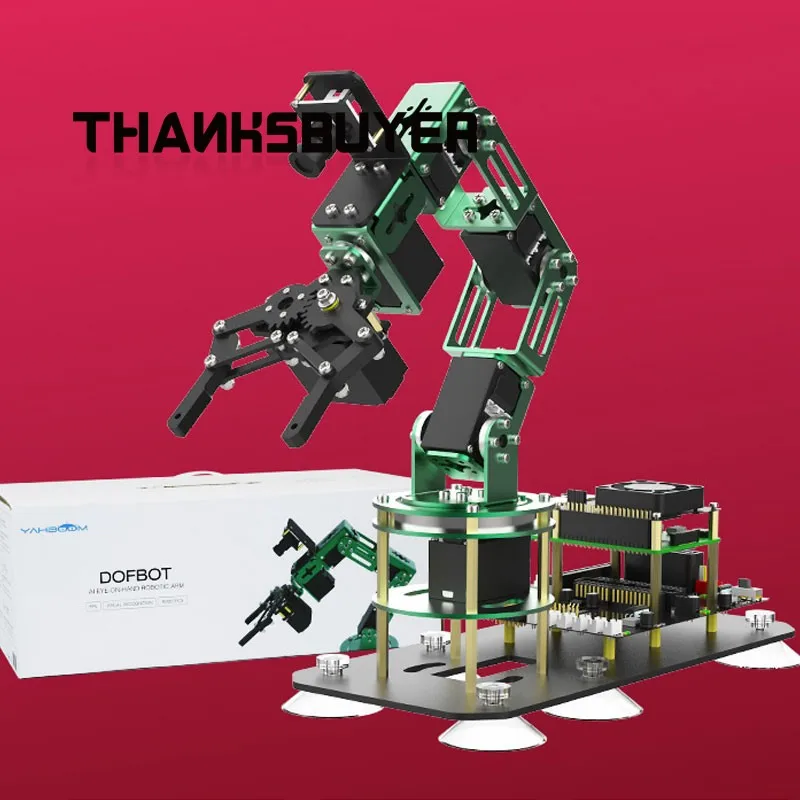
La aleación de aluminio anodizado del chasis transmite solidez desde el primer contacto: con 1256 g de peso y unas dimensiones de 272 × 135 × 473 mm, el brazo queda firmemente anclado al plano de trabajo, algo que refuerzan las seis ventosas incluidas. Tras sesiones intensivas de movimientos repetitivos he comprobado que aparece cierta holgura en algunas articulaciones, consecuencia lógica del uso de servos de bus serie, así que recomiendo revisar el apriete de los tornillos cada semana o dos si se usa a diario.
Los servos merecen mención aparte: cinco de 15 kg·cm de par y uno de 6 kg·cm para la muñeca o la pinza. Son cifras coherentes con la carga admitida y permiten movimientos deterministas sin el temblor que he visto en brazos de hobby basados en servos PWM analógicos. La comunicación por bus serie facilita además leer posiciones, temperatura y voltaje, muy útil para depurar.
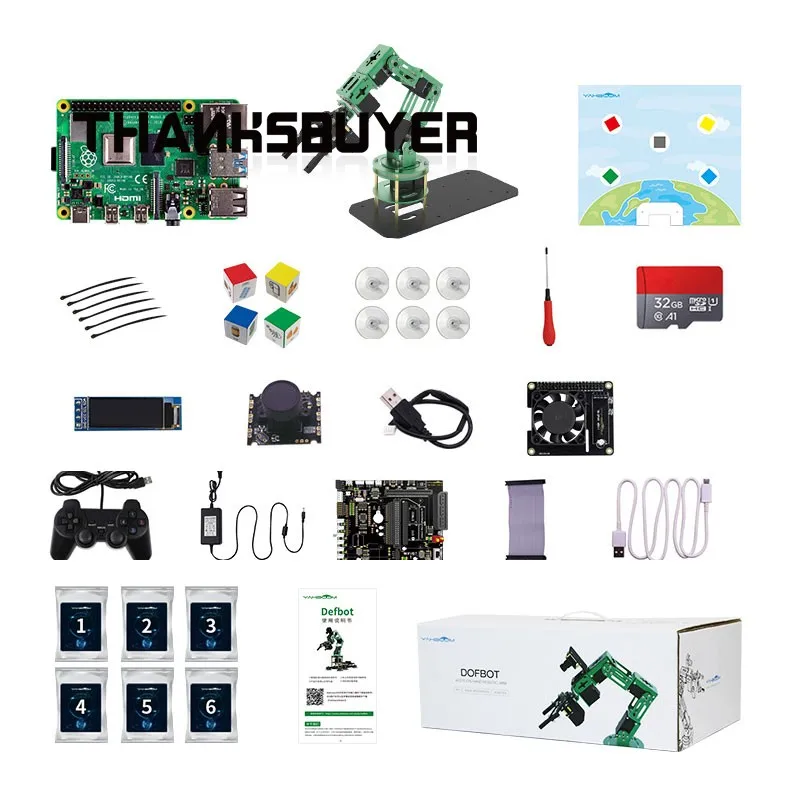
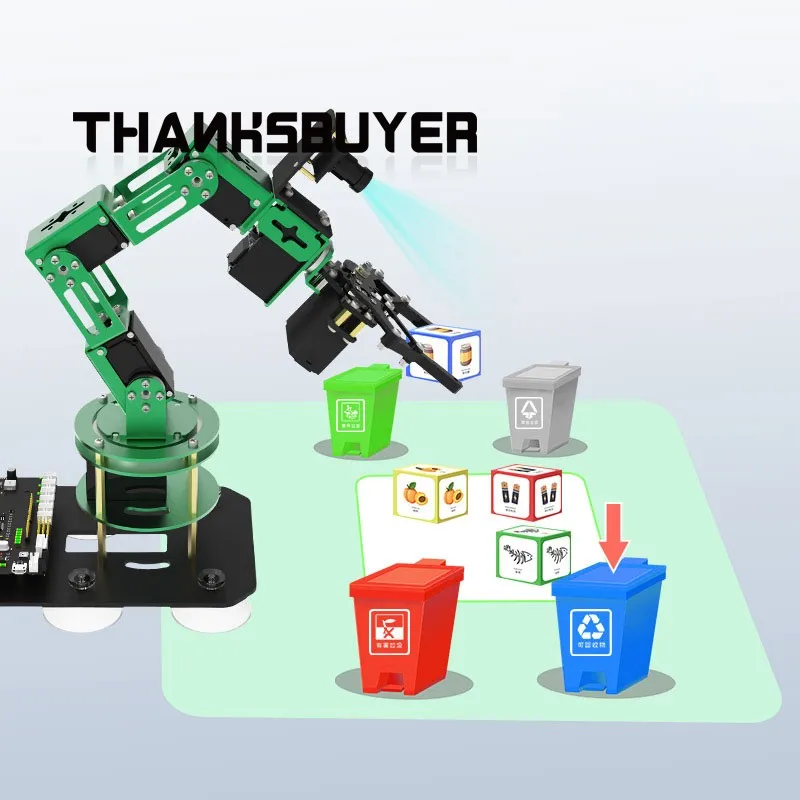
El paquete de accesorios es completo: pantalla OLED, ventilador inteligente de control térmico, placa de expansión con protección contra sobrecorriente y conexión inversa, joystick USB estilo gamepad, mapa de trabajo calibrado y bloques de madera para el proyecto de clasificación de residuos. La cámara de 300.000 píxeles con gran angular de 110° y salida 480p a 30 fps es suficiente para reconocimiento de colores, gestos y rostros, aunque su enfoque manual exige paciencia la primera vez: dedique unos minutos a ajustarlo según su distancia de trabajo, porque de ello depende directamente la fiabilidad de la visión.
Compatibilidad y rendimiento
Sobre ROS Noetic y Python, el rendimiento es notablemente fluido. Con la Raspberry Pi 4B de 4 GB, el reconocimiento de colores y el control FPV funcionan con latencias razonables; la versión de 8 GB y la opción con Jetson Nano de 4 GB ganan margen en entrenamiento y ejecución de modelos de clasificación más exigentes, y es donde yo situaría a quien quiera profundizar en aprendizaje automático. La conectividad WiFi es el único canal de comunicación, lo que simplifica el despliegue, aunque implica que en redes saturadas la app puede sufrir pequeños retrasos en el streaming.
La variedad de métodos de control es una de sus bazas: aplicación móvil para iOS y Android, simulación 3D sincronizada desde PC, gamepad USB tipo PS2 y programación interactiva desde Jupyter Lab. Este último es mi método favorito para clases: los alumnos modifican algoritmos de visión o cinemática en vivo y ven el resultado físico al instante. El aprendizaje por imitación de acciones y los 8 grupos de movimientos programables desde la app permiten montar demos completas sin tocar una línea de código, un buen punto de entrada antes de abrir el código fuente.
Frente a alternativas del mercado basadas en servos RC convencionales o placas propietarias cerradas, aquí se gana la apertura total del ecosistema ROS: cualquier nodo o paquete estándar puede integrarse. En cambio, frente a soluciones industriales educativas de sobremesa, obviamente pierde en carga útil, velocidad y repetibilidad certificada.
Puntos fuertes y aspectos mejorables
Puntos fuertes:
Llega ensamblado y calibrado: se pasa del desembalaje al primer movimiento en minutos.
Ecosistema abierto ROS Noetic con código fuente accesible y documentación orientada a proyectos reales.
Servos de bus serie con par suficiente y retrolectura de estado.
Paquete de accesorios muy completo, incluyendo material didáctico (mapa, bloques, juego de tornillería).
Protecciones eléctricas en la placa de expansión y gestión térmica activa.
Aspectos mejorables:
La resolución de la cámara (480p) queda corta para tareas de visión más finas; se agradeceía un módulo superior en la gama alta.
El alcance efectivo real, limitado a un semicírculo de radio cercano a 30 cm, obliga a planificar bien la disposición del área de trabajo.
Requiere conocimientos básicos de Linux y Python: quien llegue sin ellos deberá contar con una fase inicial de aprendizaje.
Conviene verificar al comprar que el paquete incluye placa base, porque existen versiones que se venden sin ella.
Veredicto del experto
Tras semanas de uso intensivo en escenarios docentes y de prototipado, mi valoración es claramente positiva. El DOFBOT AI Vision cumple lo que promete: un puente sólido entre la teoría de la robótica y proyectos funcionales de visión e IA, con una construcción honesta en aluminio anodizado y una flexibilidad de software que pocos kits de su precio ofrecen. No es una herramienta de producción ni sustituirá a un cobot industrial, y la cámara es su eslabón más flojo, pero como plataforma de aprendizaje de ROS, cinemática y visión artificial me parece una compra muy acertada para estudiantes, docentes y makers. Mis consejos finales: use siempre el adaptador original de 12 V y 5 A, vigile el apriete de las articulaciones, mantenga limpias la lente y las superficies de calibración de color, y asegure ventilación alrededor de la placa en sesiones largas de cómputo. Con esos cuidados, será un compañero de aprendizaje duradero.