Análisis de Experto
Experto verificado
Análisis general del producto
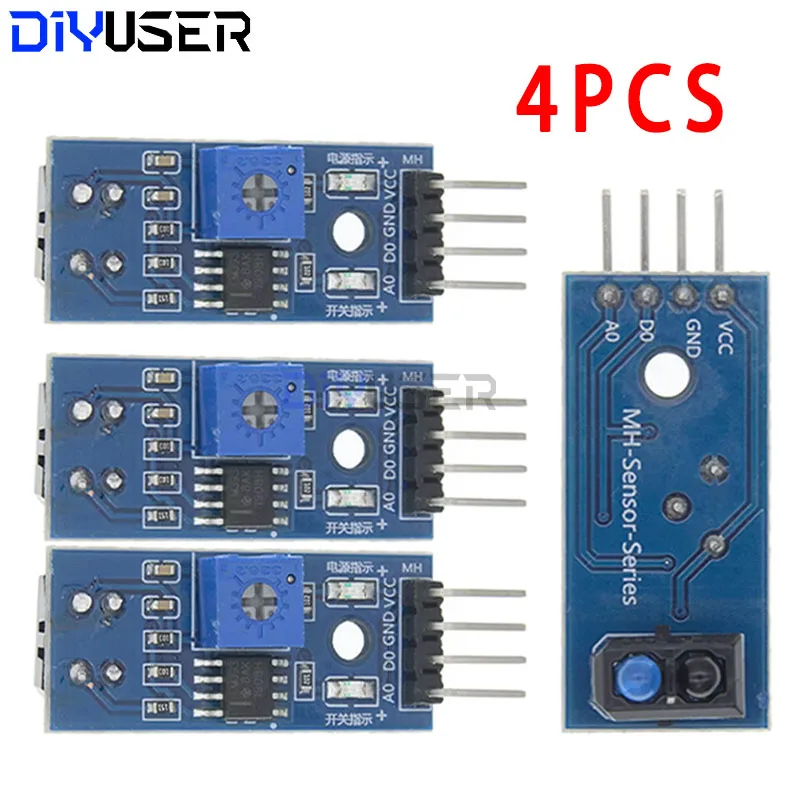
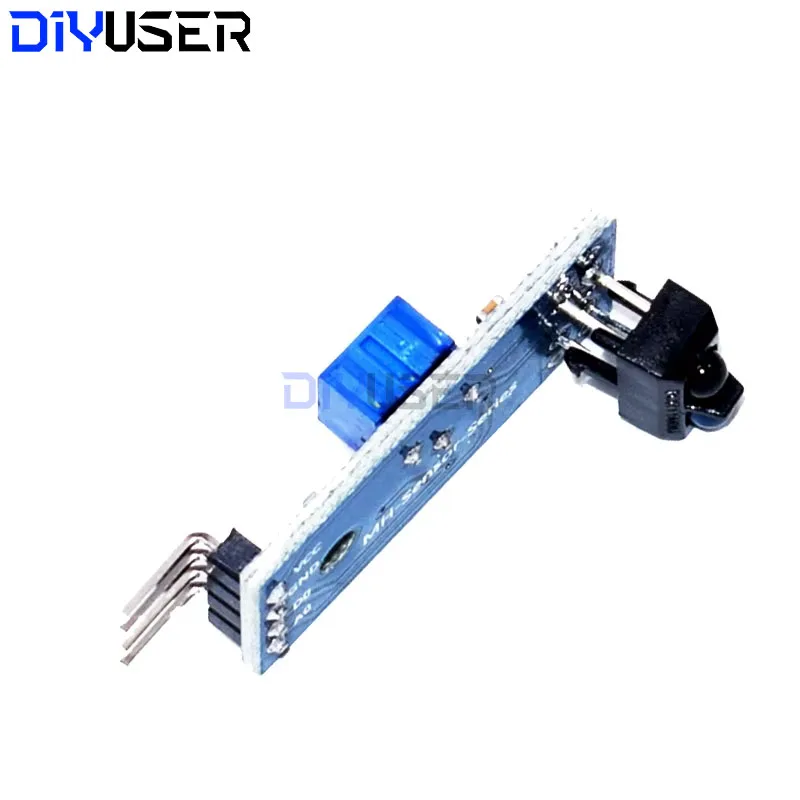
Mi valoración es que este lote de cuatro módulos TCRT5000 tiene sentido para proyectos de detección sencilla a muy corta distancia: seguir una línea, detectar el paso de una pieza o comprobar si hay un objeto frente al sensor. El funcionamiento se basa en emitir luz infrarroja y recibir parte de la que rebota en la superficie. La cantidad reflejada cambia con la distancia, el color y las características del material, así que no es un detector universal que vaya a responder igual con cualquier objeto.
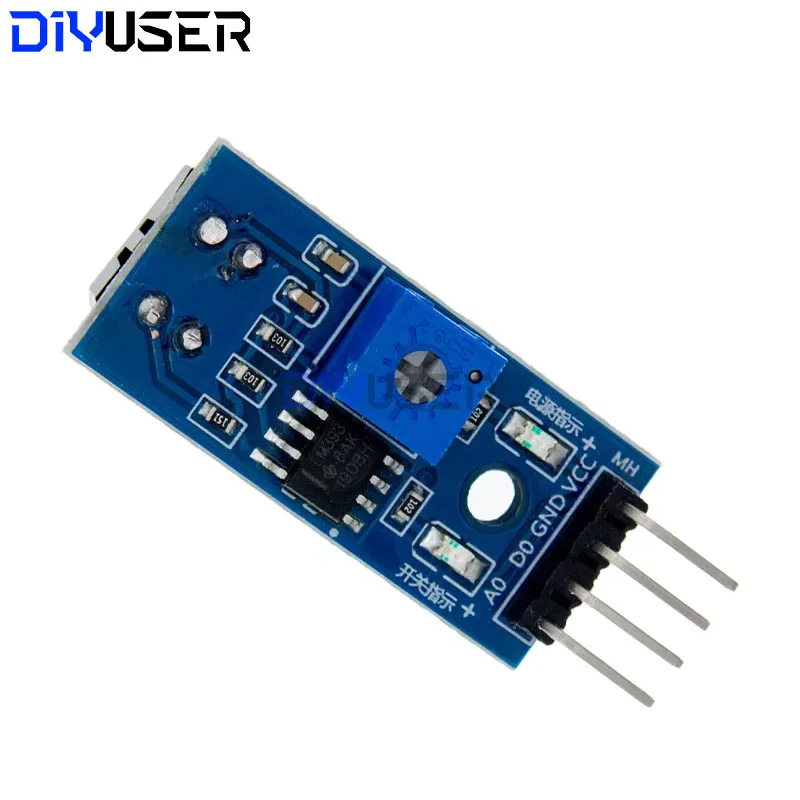
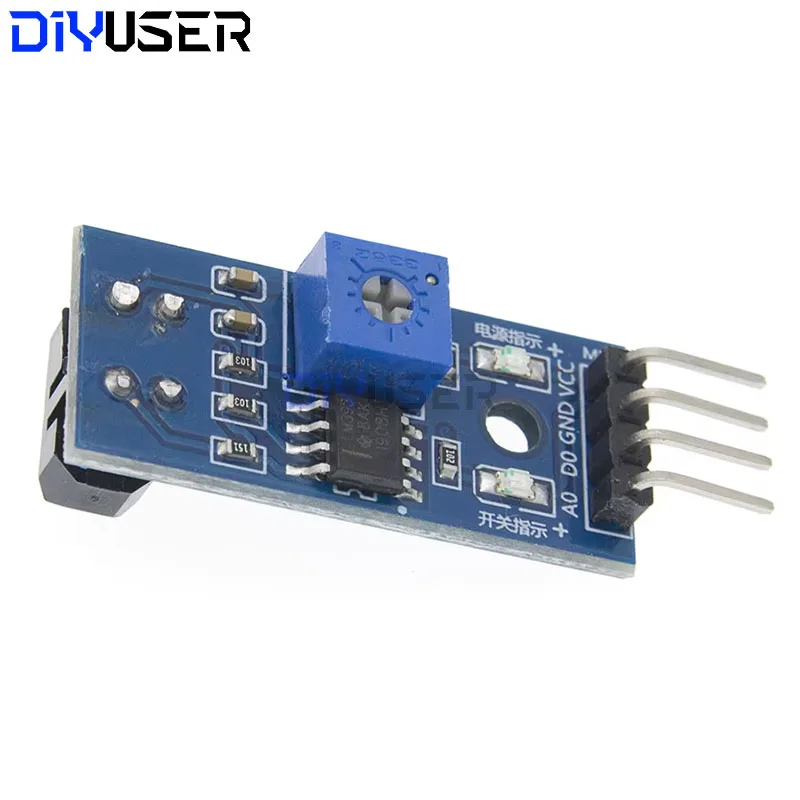
La placa incorpora un comparador LM393 y un potenciómetro para fijar el umbral a partir del cual cambia la salida digital. Eso facilita conectarla a una entrada digital de un microcontrolador sin tener que interpretar una señal analógica, aunque reduce la información disponible: se obtiene una detección sí/no, no una distancia continua ni una lectura precisa de reflectancia. Para esas mediciones conviene elegir un módulo con salida analógica o un sensor de distancia de otra tecnología.
Calidad de construcción y materiales
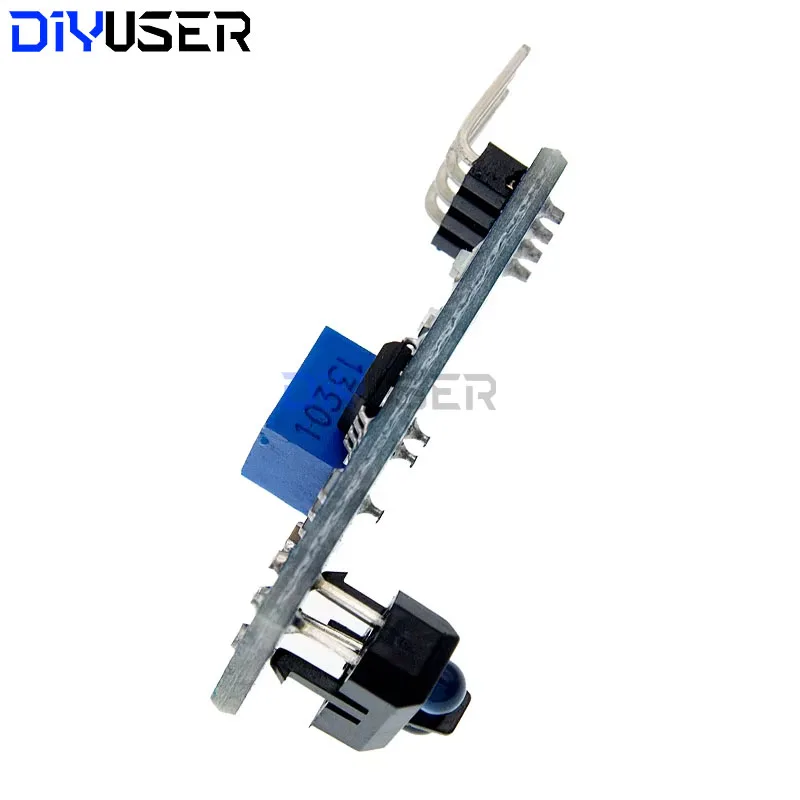
La PCB indicada, de unos 3,2 × 1,4 cm, es compacta y ofrece un orificio de fijación. Ese formato resulta práctico en un chasis pequeño o en un prototipo montado sobre una base. Al diseñar un soporte, reservaría algo de holgura: las medidas publicadas no son totalmente uniformes y una fijación demasiado ajustada puede dificultar el montaje.
El potenciómetro permite calibrar cada unidad según la superficie y la separación de trabajo. En un robot seguidor de línea, por ejemplo, ajustaría los sensores ya colocados en el chasis y con la altura definitiva; calibrarlos sobre la mesa y montarlos después puede cambiar el punto de detección. También mantendría limpia la zona óptica y evitaría doblar o presionar los componentes al atornillar la placa.
Compatibilidad y rendimiento
El rango de alimentación indicado es de 3,3 a 5 V, por lo que el módulo puede encajar en montajes con placas de microcontrolador de ambos niveles, siempre comprobando el pinout y la tensión real de la salida antes de conectarlo. En uso habitual se alimenta desde VCC y GND, y la señal digital se lleva a una entrada del controlador; el mismo esquema se emplea en montajes con Arduino.
La respuesta indicada es de nivel bajo cuando se supera el umbral de detección, y de nivel alto cuando no se recibe reflejo suficiente. Esta lógica activa en bajo conviene tenerla presente al programar: una condición invertida puede hacer que el robot interprete la línea al revés. El potenciómetro ayuda a ajustar el umbral, pero no elimina las variaciones entre superficies. Una marca negra sobre blanco puede dar un contraste útil, aunque el resultado también depende de la altura y el ángulo del sensor. La luz ambiental intensa y la suciedad en la óptica son factores que merece la pena comprobar si la lectura es inestable.
La distancia anunciada, de 1 a 25 mm, sitúa este módulo en la categoría de detección próxima, no de evitación de obstáculos a varios centímetros o metros. En una cinta transportadora podría servir para detectar el paso de piezas a una distancia fija; para un robot móvil que necesite medir obstáculos con margen, preferiría un sensor con un alcance y una salida adecuados a esa tarea. La capacidad de conducción indicada supera los 15 mA, pero usaría la salida principalmente como señal lógica y no como sustituto de una etapa de potencia para accionar cargas.
Puntos fuertes y aspectos mejorables
- A favor: cuatro unidades para instalar varios puntos de lectura, alimentación compatible con 3,3–5 V y umbral ajustable.
- A favor: salida digital sencilla de integrar en proyectos de robótica y automatización básica.
- A mejorar: no proporciona una medición continua de distancia y el resultado depende mucho de la superficie y de la geometría del montaje.
- A mejorar: el alcance corto limita su utilidad como sensor de obstáculos convencional; requiere calibración práctica en la ubicación definitiva.
Veredicto del experto
Lo elegiría para detección reflectante económica y cercana, especialmente en prácticas de electrónica, seguidores de línea o mecanismos que deban reconocer la presencia de una pieza. El lote ofrece flexibilidad si se necesitan varios sensores, pero no reemplaza a un sensor analógico cuando importa conocer el nivel de reflexión, ni a uno de distancia cuando hace falta medir con precisión. Antes de integrarlo, comprobaría la lógica de salida, ajustaría el potenciómetro sobre la superficie real y probaría cada unidad en distintas condiciones de luz.