
Análisis de Experto
Experto verificado
Análisis general del producto
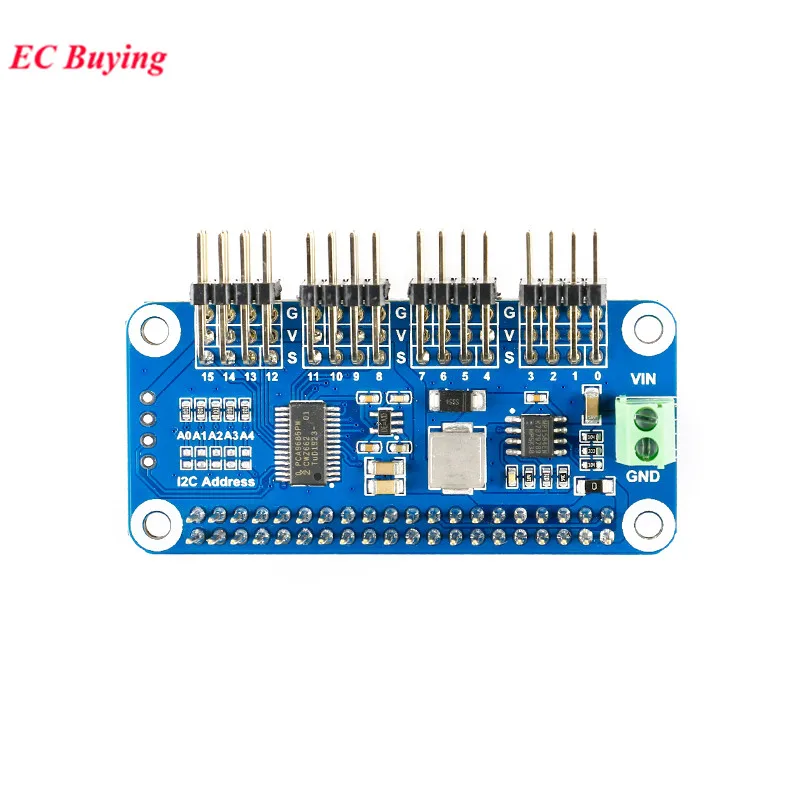
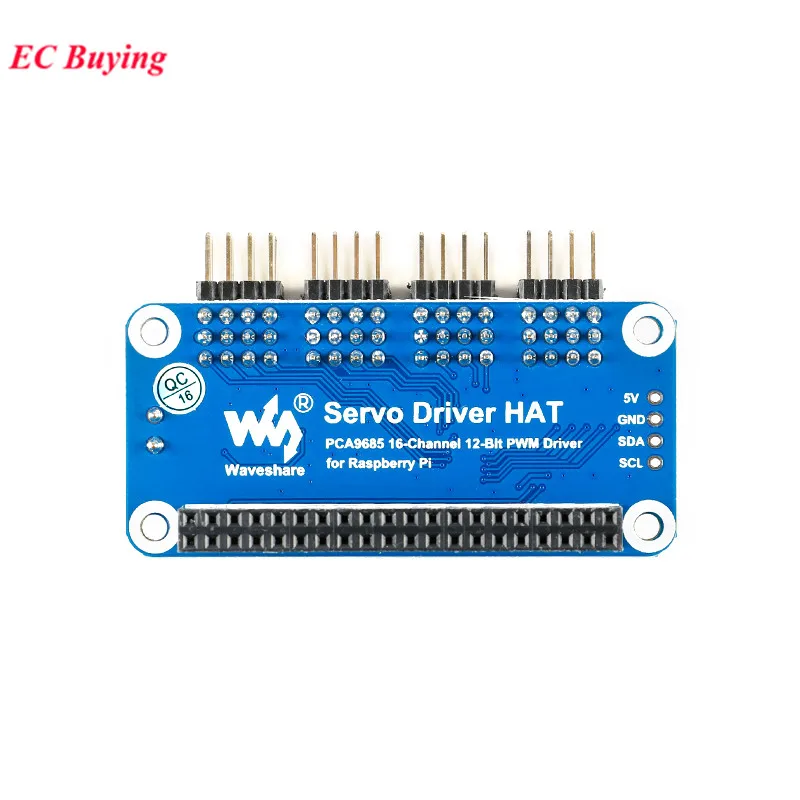
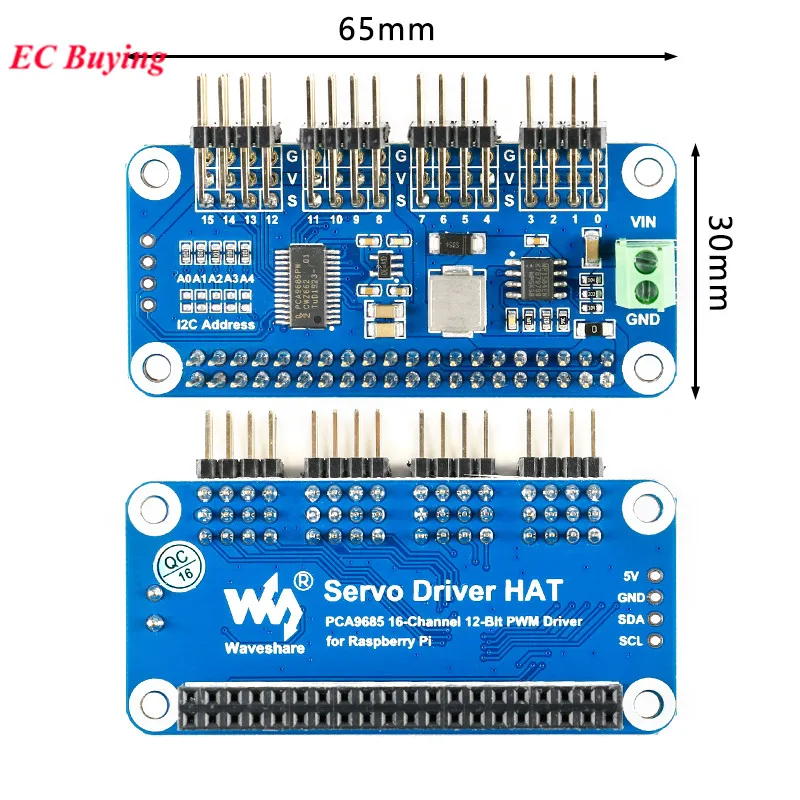
Mi valoración técnica es que este HAT resuelve un problema concreto de la Raspberry Pi: generar varias señales PWM para servos sin reservar un GPIO independiente para cada uno ni depender de que el sistema operativo produzca los pulsos en tiempo real. El PCA9685 se encarga de generar hasta 16 salidas PWM y se comunica con la Pi mediante I²C, usando dos líneas de control. En un brazo robótico, una cabeza pan-tilt o un prototipo con varios mecanismos móviles, esa separación entre la orden de control y la generación de pulsos resulta especialmente práctica.
La resolución de 12 bits equivale a 4096 escalas por ciclo, pero no debe confundirse con una precisión mecánica de 4096 posiciones. El resultado efectivo depende también del servo, de su electrónica interna, de la holgura del mecanismo y de cómo se ajusten los límites del pulso. Por eso, en una aplicación real empezaría con recorridos moderados y calibraría cada servo para evitar que fuerce sus topes.
Calidad de construcción y materiales
El formato compacto, de 65 × 30 mm, facilita integrarlo en una estructura pequeña o montarlo sobre una Raspberry Pi con cabezal GPIO de 40 pines. Los orificios de 3 mm permiten fijarlo a un soporte, algo recomendable en un robot sujeto a vibraciones o movimientos repetidos. El conector de terminal para VIN también es más conveniente que depender de cables Dupont para la alimentación de los actuadores.
Conviene distinguir claramente las dos alimentaciones: la lógica trabaja a 3,3 V y los servos están especificados para 5 V. La entrada VIN admite de 6 a 12 V, pero eso no significa que los servos reciban directamente ese voltaje; la placa incorpora una regulación para su línea de 5 V. La corriente máxima indicada es de 3 A regulados, una cifra que hay que tratar como límite del conjunto y no como una garantía de que cualquier combinación de motores funcionará sin caídas de tensión.
Compatibilidad y rendimiento
La interfaz I²C simplifica el cableado y deja libres otros GPIO para sensores, pulsadores o comunicaciones. Frente a controlar cada servo directamente desde la Pi, el PCA9685 resulta más ordenado cuando aumentan los canales y evita cargar el programa con la generación individual de cada señal. En una mesa de trabajo, por ejemplo, puede servir para coordinar varios servos de un prototipo mientras la Raspberry Pi ejecuta una interfaz web, lee sensores o procesa datos.
La compatibilidad física indicada corresponde a placas Raspberry Pi con conector de 40 pines; aun así, antes de instalarlo comprobaría el espacio disponible, la posición de otros HAT y la altura de los conectores. También verificaría que el bus I²C esté habilitado en el sistema y que la biblioteca empleada coincida con el controlador. La placa controla señales PWM; no sustituye un controlador de motor para cargas de corriente continua ni es una solución para manejar motores paso a paso directamente.
El punto más delicado es la alimentación. Si varios servos arrancan o cambian de dirección a la vez, sus picos de corriente pueden provocar movimientos erráticos, reinicios de la Raspberry Pi o caídas de tensión. Para un montaje con servos pequeños y poca carga, la alimentación disponible puede bastar, pero en un brazo con actuadores exigentes conviene calcular el consumo de bloqueo de cada modelo y dimensionar la fuente con margen. Si se utiliza una fuente externa, hay que seguir el esquema de conexión de la placa y comprobar cuidadosamente polaridad y masa común; no improvisaría el cableado de VIN.
Puntos fuertes y aspectos mejorables
Puntos fuertes:
- 16 canales PWM controlados mediante solo dos líneas I²C.
- Formato HAT compacto y montaje sencillo en una Raspberry Pi compatible.
- Resolución de 12 bits útil para ajustar las señales con granularidad.
- Entrada VIN que permite plantear una alimentación independiente de la Pi.
Aspectos mejorables:
- El límite de 3 A obliga a revisar con detalle el consumo simultáneo de los servos.
- La alimentación de los motores requiere más atención que la conexión lógica; no es un accesorio para enchufar sin revisar el esquema.
- No se especifican aquí el rango exacto de pulsos ni la frecuencia configurada de fábrica, por lo que ajustaría esos parámetros según el servo y evitaría asumir que todos aceptan los mismos valores.
- El HAT no elimina las limitaciones mecánicas del servo: holgura, ruido, vibración y fuerza disponible siguen dependiendo del actuador.
Para mantenerlo en buenas condiciones, desconectaría la alimentación antes de cambiar conexiones, fijaría la placa para que los cables no hagan palanca sobre los pines y revisaría periódicamente los terminales. En la primera puesta en marcha probaría un solo servo, confirmaría orientación de los tres cables y ampliaría el montaje de forma gradual.
Veredicto del experto
Lo considero una opción bien planteada para proyectos de robótica educativa, prototipos y automatismos con varios servos de 5 V. Su mayor ventaja es centralizar las señales PWM sin consumir una gran cantidad de GPIO. No lo elegiría sin más para una instalación con actuadores de alto consumo: ahí la fuente, el cableado y la gestión de picos son tan importantes como la propia placa. Para un proyecto con carga moderada y alimentación calculada, ofrece una arquitectura sencilla y ampliable; para obtener movimientos realmente finos, habrá que calibrar cada servo y el mecanismo completo, no confiar únicamente en los 12 bits del controlador.