Análisis de Experto
Experto verificado
Análisis general del producto
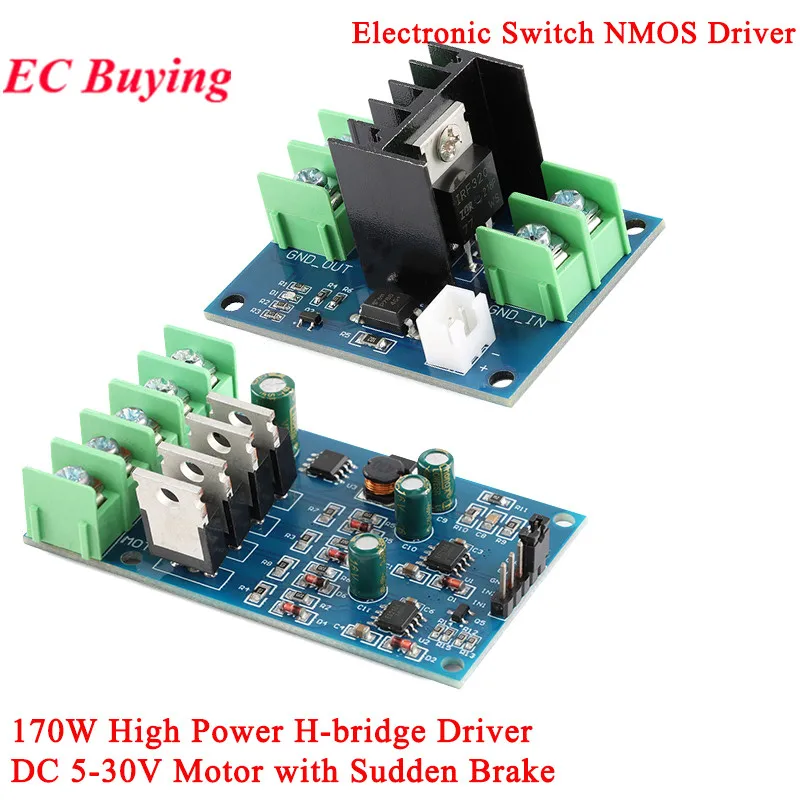
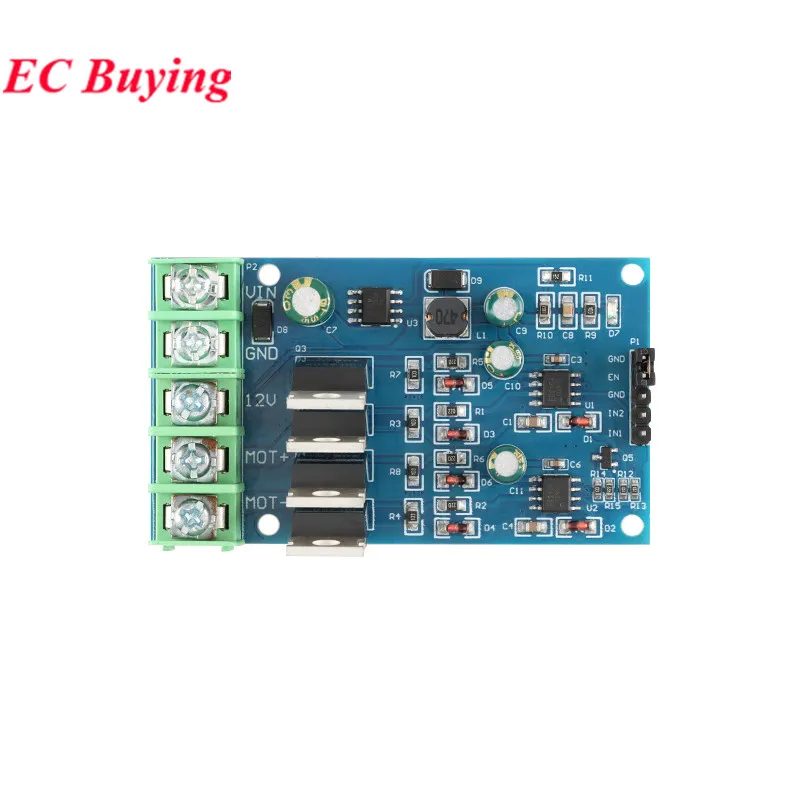
Mi valoración técnica es que este controlador puede resultar útil en montajes de motor de corriente continua que necesiten inversión de giro y regulación por PWM, siempre que se trate como un módulo de potencia con límites por confirmar, no como un dispositivo capaz de entregar automáticamente la corriente máxima que sugieren sus transistores. La alimentación indicada, de 5 a 30 V en continua, cubre bastantes proyectos de robótica, automatización ligera y prototipado.
El dato de 170 W sirve como referencia de potencia máxima declarada, pero no basta para determinar qué motor admite en funcionamiento continuo. Como orientación teórica, 170 W equivaldrían a 34 A a 5 V o a unos 5,7 A a 30 V, antes de considerar pérdidas. No tomaría esos valores como corriente admisible del módulo: la temperatura, la refrigeración, el cableado y los picos de arranque pueden reducir mucho el margen real.
Calidad de construcción y materiales
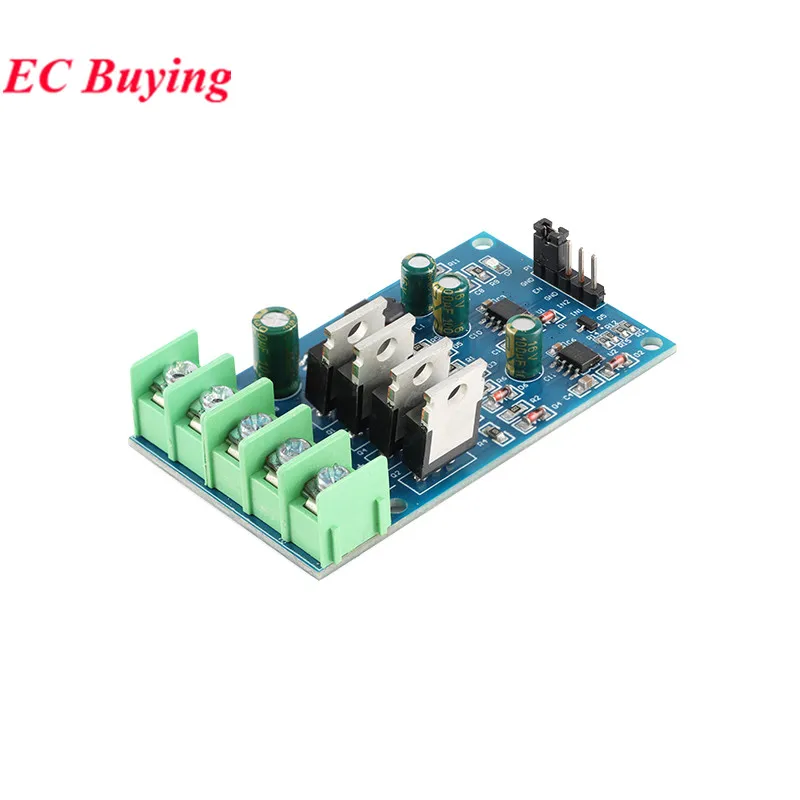
La topología en puente H con cuatro transistores NMOS externos y dos controladores de medio puente es adecuada para accionar un motor en ambos sentidos. También es positivo que se indique control de zona muerta por hardware, porque ayuda a evitar que los transistores de una misma rama conduzcan a la vez. Aun así, eso no sustituye a las protecciones que conviene comprobar antes de integrarlo: no se especifican claramente la protección frente a sobrecorriente, cortocircuito, inversión de polaridad o sobretensión.
Tampoco daría por hecho que la afirmación de baja generación de calor se mantenga con cualquier carga. En un motor, el arranque y los cambios bruscos de sentido pueden exigir corrientes muy superiores a la corriente de marcha. Para una instalación fija, dejaría espacio alrededor de la placa, usaría conexiones cortas y de sección adecuada y mediría la temperatura durante una prueba progresiva. La cifra de 55 V y 110 A corresponde a los transistores, no a una capacidad continua garantizada del conjunto.
Compatibilidad y rendimiento
La compatibilidad lógica indicada con 3,3 V y 5 V facilita el control desde placas habituales de desarrollo. Antes de conectar una placa de control, revisaría el pinout y confirmaría si las entradas PWM independientes determinan velocidad y sentido, o si el funcionamiento depende de una combinación específica de señales. También falta un dato importante para evaluar la respuesta: la frecuencia PWM admitida. Una frecuencia inadecuada puede producir ruido audible, calentamiento o una regulación poco fina según el motor.
En un robot pequeño, por ejemplo, lo probaría primero con las ruedas elevadas y una fuente limitada en corriente. Empezaría con un ciclo de trabajo bajo, verificaría el sentido de giro y comprobaría que el módulo no se calienta de forma anormal antes de ponerlo en el suelo. En un banco de automatización con un motor más exigente, añadiría un fusible cerca de la fuente y evitaría cambiar de avance a retroceso sin una pausa, salvo que la documentación confirme que admite esa maniobra bajo carga.
El frenado instantáneo puede ser práctico cuando se necesita detener el motor con rapidez, pero no es lo mismo que dejarlo girar libremente. La energía del motor puede generar picos en el bus de alimentación; por eso comprobaría cómo debe gestionarse esa energía y si la fuente puede absorberla. No asumiría que cualquier fuente de laboratorio o batería tolera sin problemas frenadas repetidas.
Puntos fuertes y aspectos mejorables
- A favor: rango de alimentación amplio, lógica de 3,3 V y 5 V, control PWM y puente H para invertir el giro.
- A favor: zona muerta integrada por hardware y modo de frenado activo, útiles si la aplicación requiere control más preciso que un simple interruptor.
- A mejorar: faltan datos esenciales para dimensionar con seguridad, como corriente continua admisible del módulo, frecuencia PWM, condiciones de refrigeración y protecciones eléctricas.
- A mejorar: los 170 W y las características nominales de los transistores no permiten deducir por sí solos el comportamiento real con cargas inductivas o picos de arranque.
Frente a controladores compactos de baja potencia, este módulo parece más flexible para experimentar con motores de tensión variable. Frente a controladores industriales, sin embargo, necesitaría más documentación y medidas de protección antes de confiarle una carga de uso continuado. La ficha comercial consultada no muestra reseñas de usuarios, así que no hay una base pública de experiencias que permita contrastar el comportamiento real del producto.
Veredicto del experto
Lo consideraría para prototipos y proyectos de electrónica en los que se pueda validar cuidadosamente la carga, la temperatura y la respuesta del motor. No lo elegiría basándome únicamente en los 110 A impresos en las especificaciones de los transistores ni conectaría directamente un motor potente sin limitar corriente durante las primeras pruebas.
Antes de instalarlo, comprobaría el pinout, la frecuencia PWM, el esquema de frenado y las protecciones disponibles. Desconectaría la alimentación antes de manipular el cableado, verificaría la polaridad con un multímetro y revisaría las uniones si el montaje está sometido a vibraciones. Con esas precauciones, puede ser una plataforma interesante para control bidireccional; para una aplicación crítica o de funcionamiento prolongado, exigiría datos eléctricos más completos y pruebas térmicas con la carga real.