Análisis de Experto
Experto verificado
Análisis general del producto
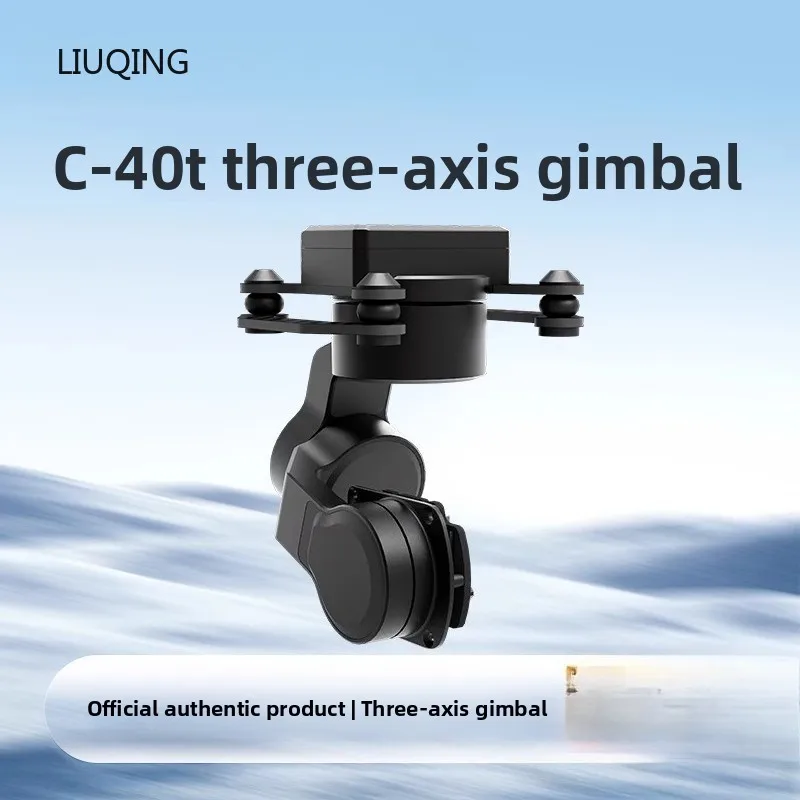
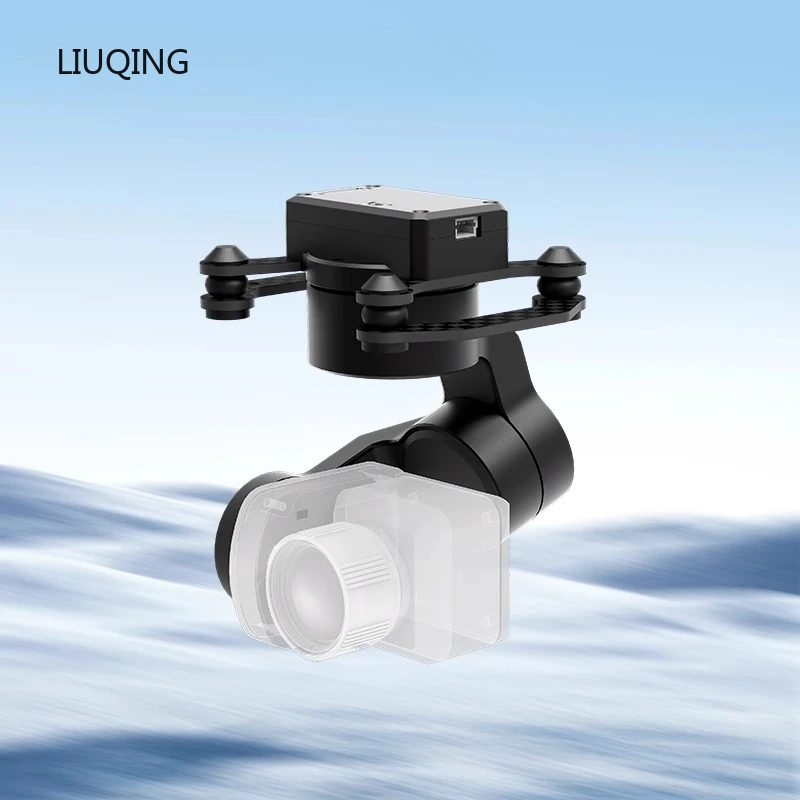
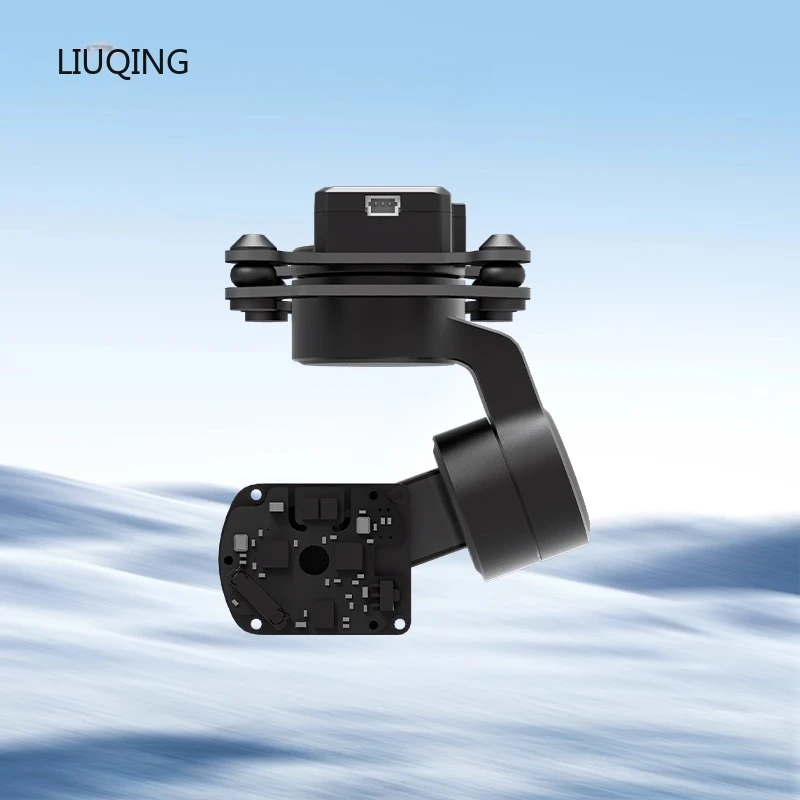
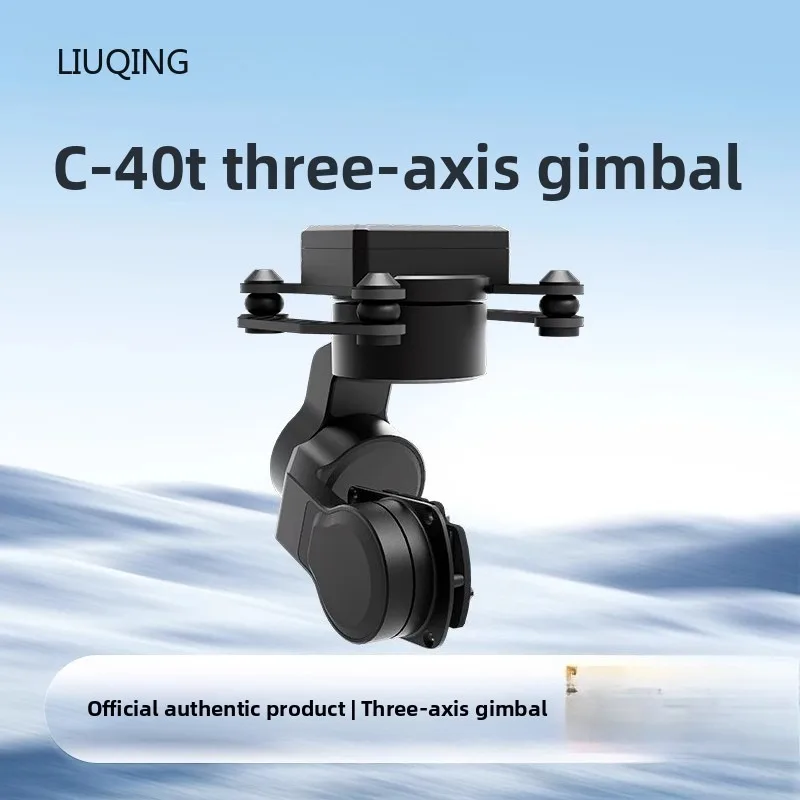
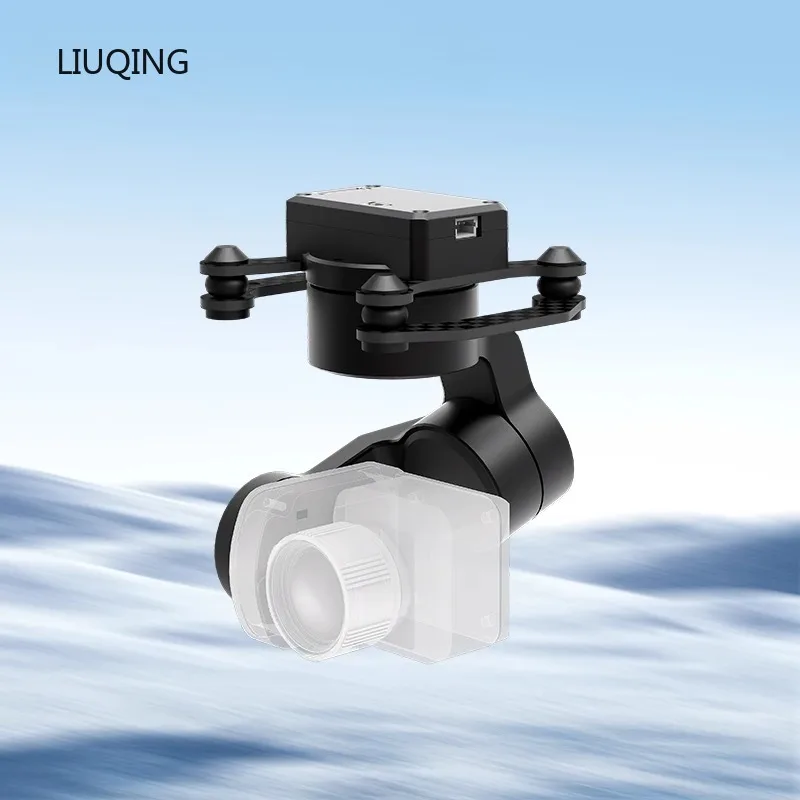
El C-40T es un cardán mecánico de tres ejes para cámaras o sensores muy ligeros, con un límite de carga de 40 g. Su interés está en reducir el movimiento que llega a la imagen en una plataforma FPV, no en sustituir una cámara con estabilización propia ni en corregir por software vibraciones que ya hayan quedado registradas. Por eso, el resultado dependerá tanto del cardán como del equilibrio del montaje, la rigidez del soporte y la ausencia de holguras.
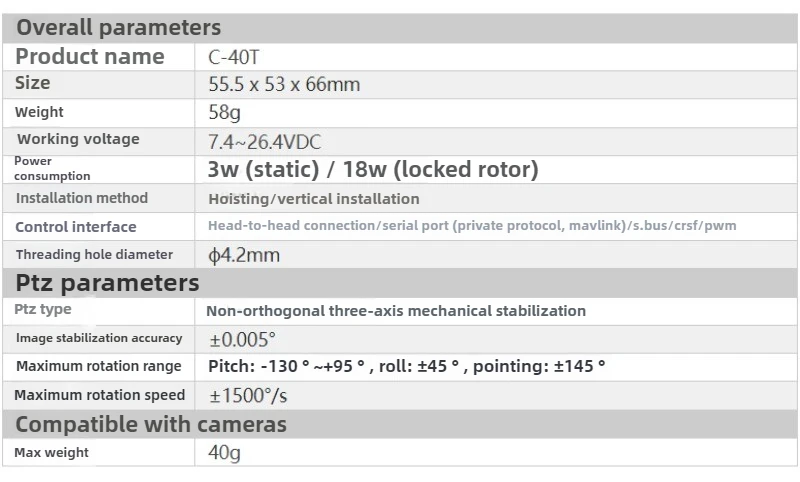
Sus dimensiones, 55,5 × 53 × 66 mm con amortiguador, y sus 58 g de peso obligan a valorar el conjunto completo: estabilizador, cámara, cableado y fijaciones. En un dron pequeño, esos 58 g pueden ser una parte relevante de la carga y afectar a la autonomía y a la respuesta de vuelo. Lo veo más adecuado para una plataforma que tenga margen de peso y espacio que para un montaje compacto al que se le quiera añadir una cámara sin revisar antes el centro de gravedad.
Calidad de construcción y materiales
La estructura de tres ejes no ortogonales permite orientar el conjunto hacia arriba o hacia abajo. Esa flexibilidad resulta útil en aeronaves con distintas posiciones de cámara, aunque conviene comprobar físicamente que el recorrido de los brazos no choque con el fuselaje, la hélice o el cableado. El orificio de paso de 4,2 mm puede ayudar a ordenar los cables, pero no elimina la necesidad de dejar holgura suficiente para que los ejes se muevan sin tirar de los conectores.
El montaje requiere cierta precisión. La cámara debe quedar firmemente sujeta y dentro del límite de carga, sin añadir adaptadores pesados que consuman ese margen. También evitaría fijar cables tensos al soporte móvil: una pequeña resistencia mecánica puede perjudicar el movimiento y transmitir vibraciones. Antes de cada vuelo revisaría tornillos, amortiguador y recorrido de los ejes, especialmente después de un aterrizaje brusco.
Compatibilidad y rendimiento
El rango de alimentación, de 7,4 a 26,4 V CC, ofrece margen para integrarlo en distintas configuraciones, pero hay que confirmar la tensión real en el punto de conexión y respetar la polaridad. El consumo indicado es de 3 W de media y puede alcanzar 18 W en bloqueo. Este último dato importa: no conviene dimensionar la alimentación tomando solo el consumo promedio, y hay que evitar que un eje quede atascado durante las pruebas.
En control, admite Headtracker, UART con protocolo privado o MAVLink, S.BUS, CRSF y PWM. Esa variedad facilita la integración con emisores y controladoras diferentes, aunque no significa que todas las conexiones sean intercambiables sin configuración. En una instalación con autopiloto comprobaría primero el protocolo, la asignación de canales y el sentido de movimiento; después haría pruebas en banco, sin hélices, antes de volar. El Headtracker tiene sentido para una experiencia FPV inmersiva, mientras que PWM o los protocolos de radio pueden encajar mejor si se busca control desde la emisora.
Los rangos declarados —pitch de −110° a +145°, roll de ±45° y yaw de ±145°— permiten movimientos amplios para seguimiento visual. La velocidad máxima de ±1500°/s es elevada sobre el papel, pero no debe confundirse con una garantía de imagen perfecta: una cámara mal equilibrada, vibraciones de alta frecuencia o una estructura flexible pueden limitar el resultado práctico.
Hay una discrepancia importante en la precisión angular publicada. La información comercial del producto oficial indica ±0,05°, mientras que algunos datos de venta muestran ±0,005°; tomaría como referencia la cifra confirmada en la documentación técnica antes de comparar el rendimiento con otros modelos.
Puntos fuertes y aspectos mejorables
- A favor: tres ejes mecánicos, montaje en ambas orientaciones y varias interfaces de control, con un rango de alimentación amplio.
- A favor: el límite de 40 g puede cubrir cámaras FPV pequeñas que quedarían fuera del alcance de estabilizadores más reducidos.
- A mejorar: 58 g de peso propio más la carga instalada pueden resultar excesivos para aeronaves ligeras; hay que calcular el impacto en vuelo, no solo comprobar que cabe.
- A mejorar: la compatibilidad requiere verificar cableado, protocolo y tensión. La presencia de UART, CRSF o S.BUS no garantiza una conexión directa con cualquier equipo.
- A comprobar: la cifra de precisión angular no aparece de forma uniforme en las fuentes consultadas.
Frente a un soporte amortiguado sencillo, un cardán de tres ejes permite corregir orientación de forma activa, pero añade motores, electrónica, consumo y configuración. Para una cámara fija y un vuelo estable puede bastar una solución pasiva más ligera; para seguir una escena o mantener el encuadre ante cambios de actitud, el control activo ofrece más posibilidades.
Veredicto del experto
Considero que el C-40T puede encajar en proyectos FPV donde una cámara de hasta 40 g necesite estabilización mecánica y la aeronave disponga de margen de carga. Su variedad de controles y las opciones de montaje son puntos útiles, pero la integración no es de tipo conectar y volar: hay que revisar alimentación, protocolo, equilibrio y espacio de movimiento.
Antes de comprarlo, pesaría la cámara con su soporte y cable, comprobaría que el total queda por debajo de 40 g y reservaría margen para no trabajar al límite. También confirmaría la precisión angular con el fabricante y probaría el sistema en banco, con los motores del dron desactivados. En una instalación bien planteada, esos pasos son más determinantes que la cifra de velocidad máxima o la amplitud teórica de los ejes.