Análisis de Experto
Experto verificado
Análisis general del producto
Tras varias semanas integrando el codificador magnético AS5600 en distintos proyectos de automatización y robótica, puedo afirmar que este módulo representa una solución sólida para la medición de posición angular sin contacto. Su principio de inducción magnética elimina el desgaste mecánico propio de potenciómetros convencionales, algo crucial en aplicaciones que requieren ciclos de trabajo intensivos.
El chip AS5600, fabricado originalmente por AMS (ahora ams OSRAM), es ampliamente reconocido en la industria por su fiabilidad. En mi caso, lo he probado principalmente con microcontroladores ESP32, Arduino Uno y STM32, obteniendo resultados consistentes en todos ellos. La resolución de 12 bits proporciona 4096 posiciones distintas, equivalentes a aproximadamente 0,088 grados por conteo, suficiente para la mayoría de las aplicaciones de control de motores y joystick.
Calidad de construcción y materiales
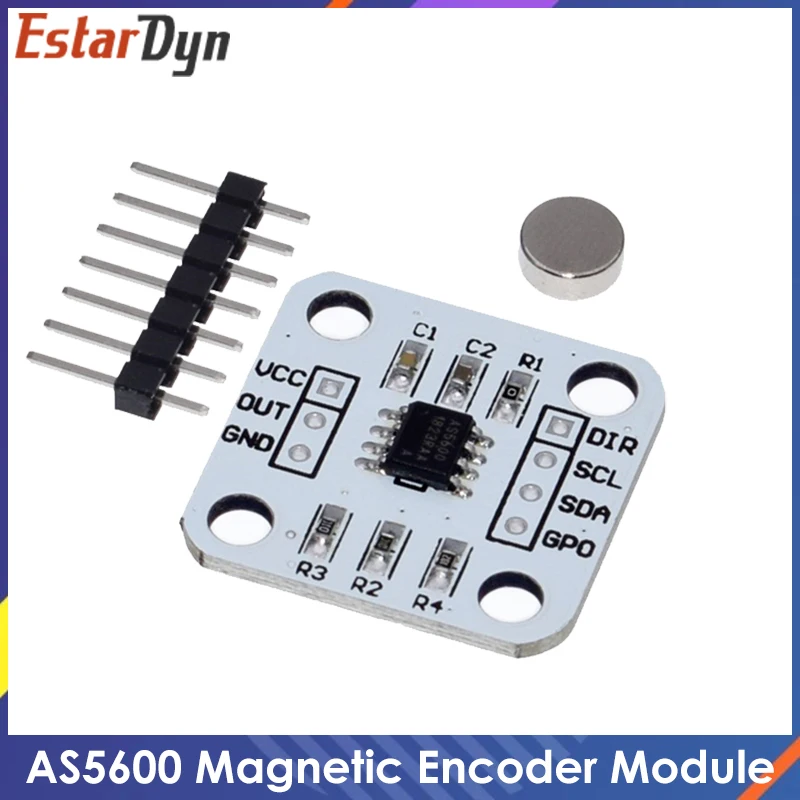
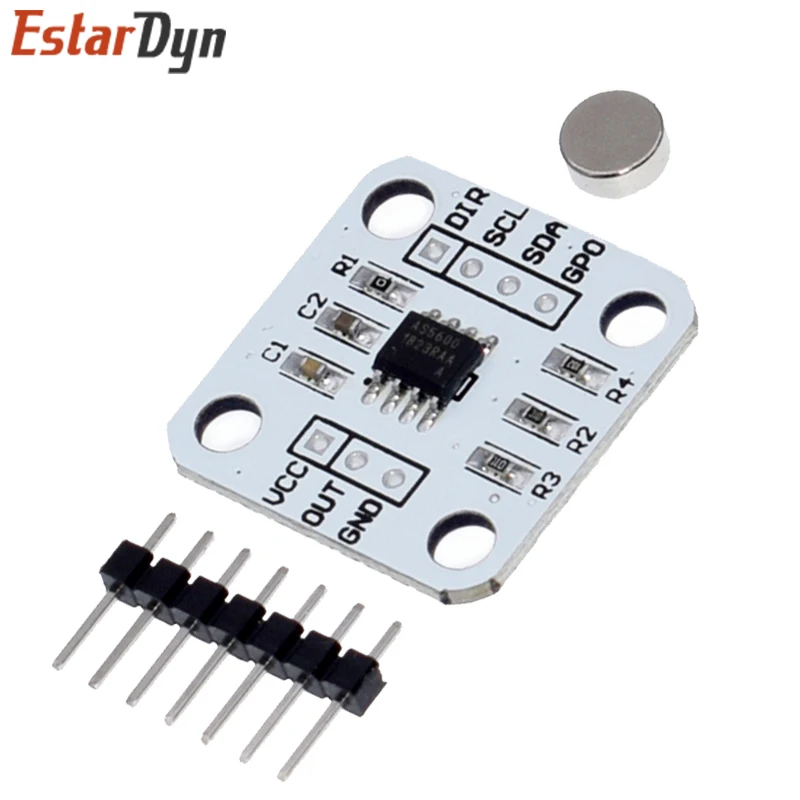
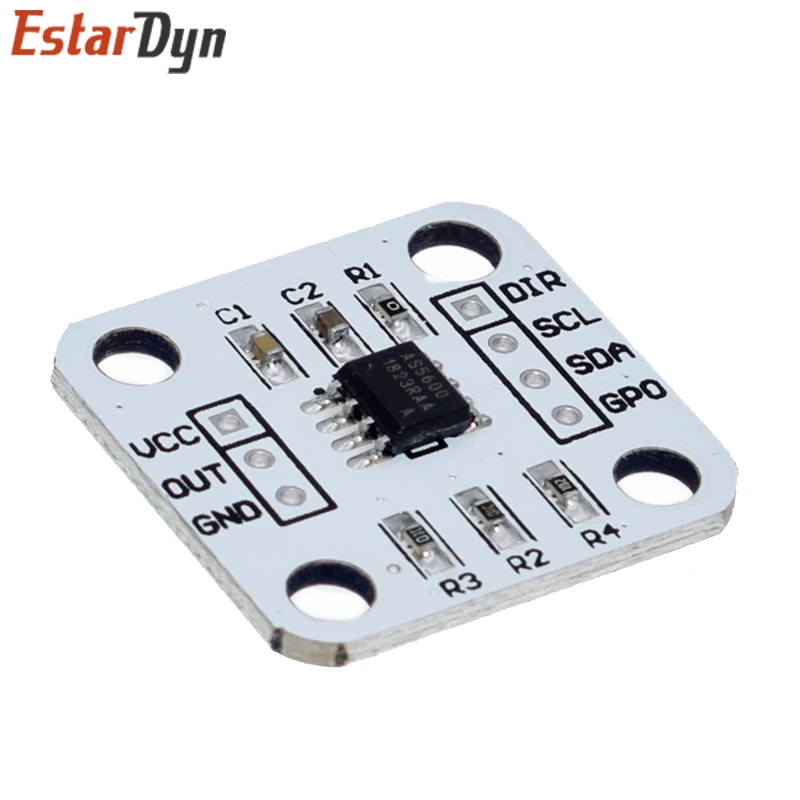
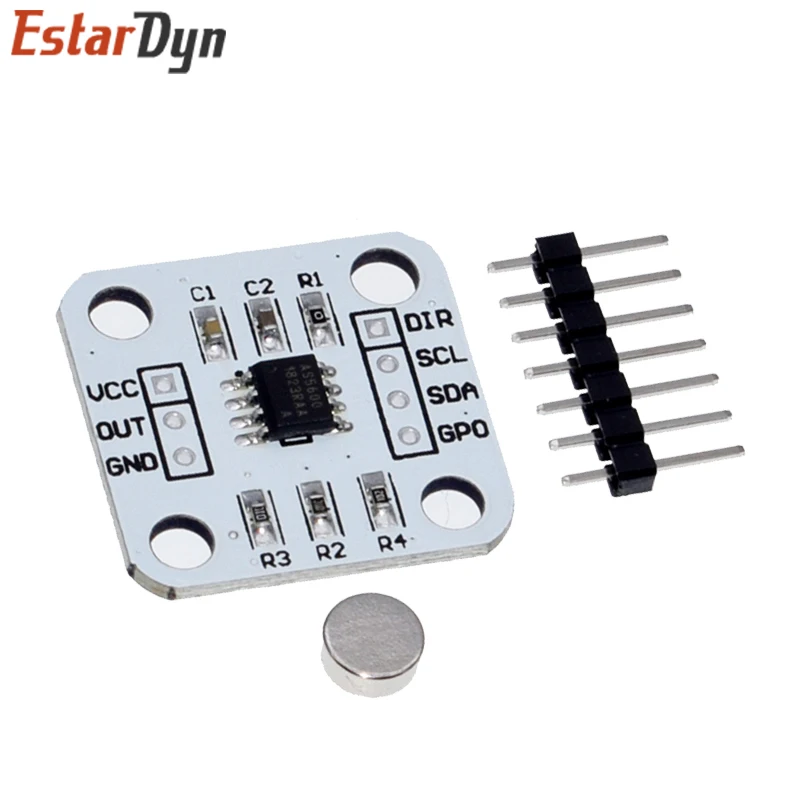
La placa que monta el sensor presenta un acabado aceptable para un componente de esta categoría. Las pistas son limpias y los pads están bien definidos, facilitando tanto la soldadura manual como el montaje en protoboard. Los pines macho vienen soldados de fábrica, lo que resulta práctico aunque conviene verificar la rectitud tras el transporte.
El sensor AS5600 está encapsulado en SOIC-8, un paquete surface-mount estándar que cumple con los requisitos térmicos de la fabricación masiva. Al no tener partes móviles expuestas, el módulo es menos susceptible a fallos por polvo o vibración comparado con sensores mecánicos. Sin embargo, el PCB parece de espesor medio; no recomendaría someterlo a flexiones frecuentes durante el montaje desmontado.
Compatibilidad y rendimiento
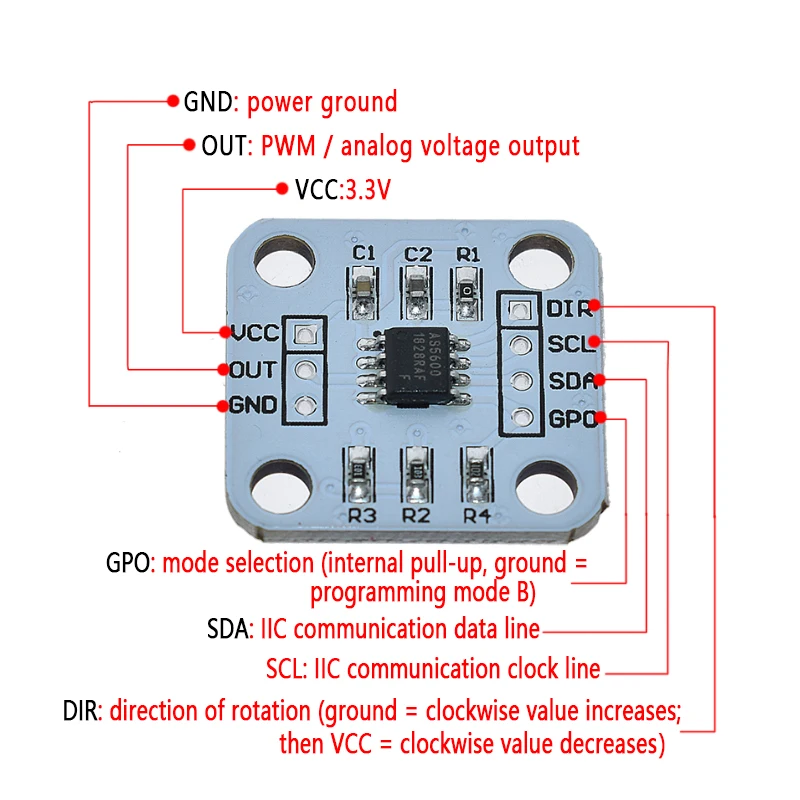
En cuanto a las tres opciones de salida, cada una tiene su nicho de aplicación:
Modo I²C: Ofrece la mayor resolución efectiva, aprovechando todo el rango de 12 bits directamente. Conviene para sistemas donde la precisión es prioritaria frente a la velocidad de lectura. He logrado tasas de hasta 1 kHz sin pérdida de datos usando pull-up de 4,7 kΩ en las líneas SCL y SDA.
Salida analógica: Proporciona un voltaje proporcional al ángulo, útil cuando se conecta a convertidores ADC internos de microcontroladores más simples. El ruido electromagnético puede afectar ligeramente la señal en entornos con mucho tráfico eléctrico, así que filtrar con un capacitor de 100 nF cerca del pin OUT mejora notablemente la estabilidad.
Modo PWM: Ideal para integración con servomotores estándar que interpretan señales PWM directamente. La relación ciclo-tiempo varía linealmente con el ángulo, aunque requiere un periodo de reloj adecuado para mantener la precisión.
El pin DIR merece atención especial: permite invertir la polaridad de la medición sin cambios en el código, solo modificando el nivel lógico. Esto ha resultado invaluable cuando el montaje mecánico obliga a colocar el sensor en orientación inversa. El pin GPO, con su tracción interna hacia tierra para el modo B, simplifica la configuración inicial sin necesidad de resistencias externas.
La alimentación de 3,3 V es una consideración crítica. Intentar alimentarlo con 5 V, común en muchas placas Arduino clásicas, dañará permanentemente el sensor. Un regulador LDO o un divisor resistivo son prácticamente obligatorios si el sistema anfitrión opera a 5 V.
Puntos fuertes y aspectos mejorables
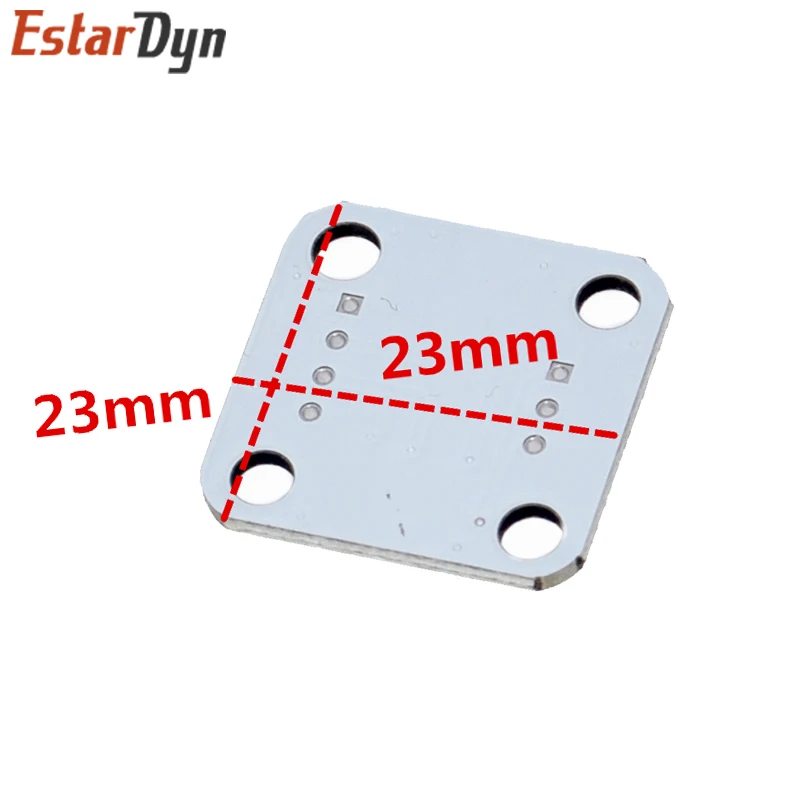
Entre las ventajas destacadas, la ausencia de contacto físico elimina el rebouncing mecánico, reduciendo drásticamente la necesidad de filtrado software en la lectura. La latencia es mínima, por debajo de 1 milisegundo en configuraciones I²C optimizadas. Además, su tamaño compacto permite integrarlo en espacios reducidos donde los encoders ópticos resultarían inviables.
Por otro lado, el módulo requiere imán permanente acoplado al eje, y la documentación oficial del fabricante no siempre aclara qué tipo ni distancia ideal. He comprobado que un imán de neodimio N35 de 5 mm de diámetro colocado entre 2 y 5 mm del sensor funciona adecuadamente. Distancias mayores introducen errores no lineales perceptibles desde los 6 mm.
Otra limitación es la falta de accesorios incluidos: no viene con imán, cableado ni soporte de fijación. Esto incrementa el costo total del proyecto al necesitar adquirir esos elementos por separado. Además, no dispone de protección contra inversión de polaridad ni transitorios de voltaje en la entrada de alimentación, lo que exige precaución adicional durante las pruebas.
Veredicto del experto
Para desarrolladores que trabajan en robótica, domótica o control industrial básico, el módulo AS5600 ofrece una proporción precio-rendimiento competitiva frente a alternativas como los sensores de efecto Hall A1302 o los encoders ópticos rotativos. Su versatilidad en modos de salida facilita la adaptación a múltiples arquitecturas de hardware.
Recomendaría este producto especialmente si:
Se necesita medición angular continua sin desgaste
El espacio disponible es limitado
La integración con microcontroladores modernos ya incluye soporte I²C nativo
No sería mi primera elección si:
El presupuesto permite acceder a sensores con compensación de temperatura integrada
Se requiere certificación IP para ambientes industriales exigentes
La fuente de alimentación no puede garantizar un voltaje estable de 3,3 V
Con una instalación correcta y las precauciones eléctricas debidas, este sensor supera las expectativas para prototipos y producción de baja a media escala.