
Análisis de Experto
Experto verificado
Análisis general del producto
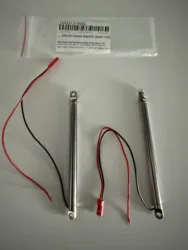
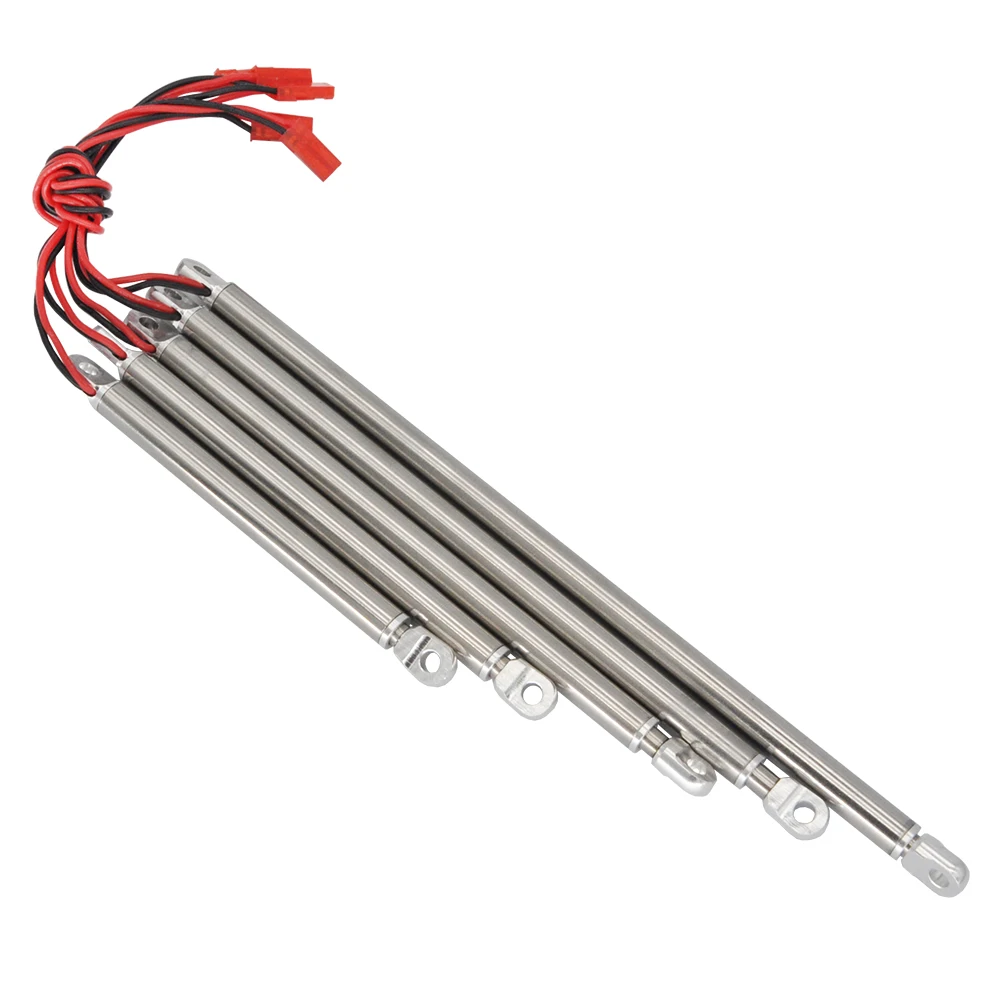
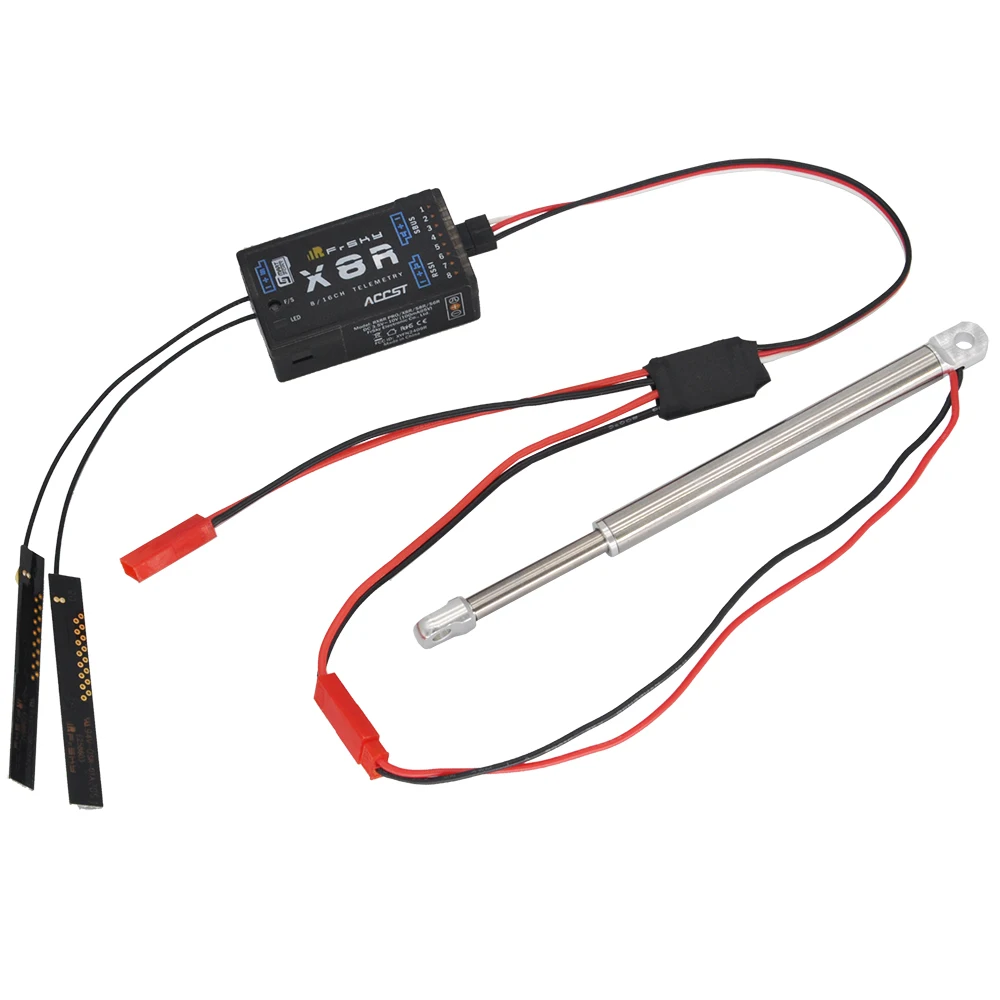
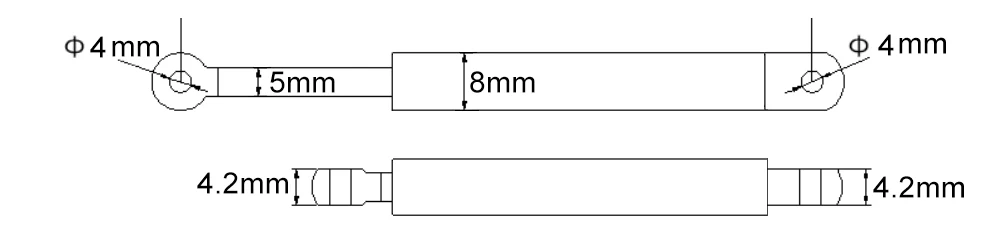
Este cilindro eléctrico de varilla de empuje es una solución compacta para añadir movimiento lineal a un modelo RC o a un mecanismo de bricolaje. Su tamaño reducido —8 mm de diámetro exterior— facilita integrarlo en espacios donde un actuador convencional resultaría demasiado voluminoso. Lo veo especialmente adecuado para accionar elementos ligeros, como una compuerta, una pequeña plataforma o una sección móvil de una excavadora a escala.
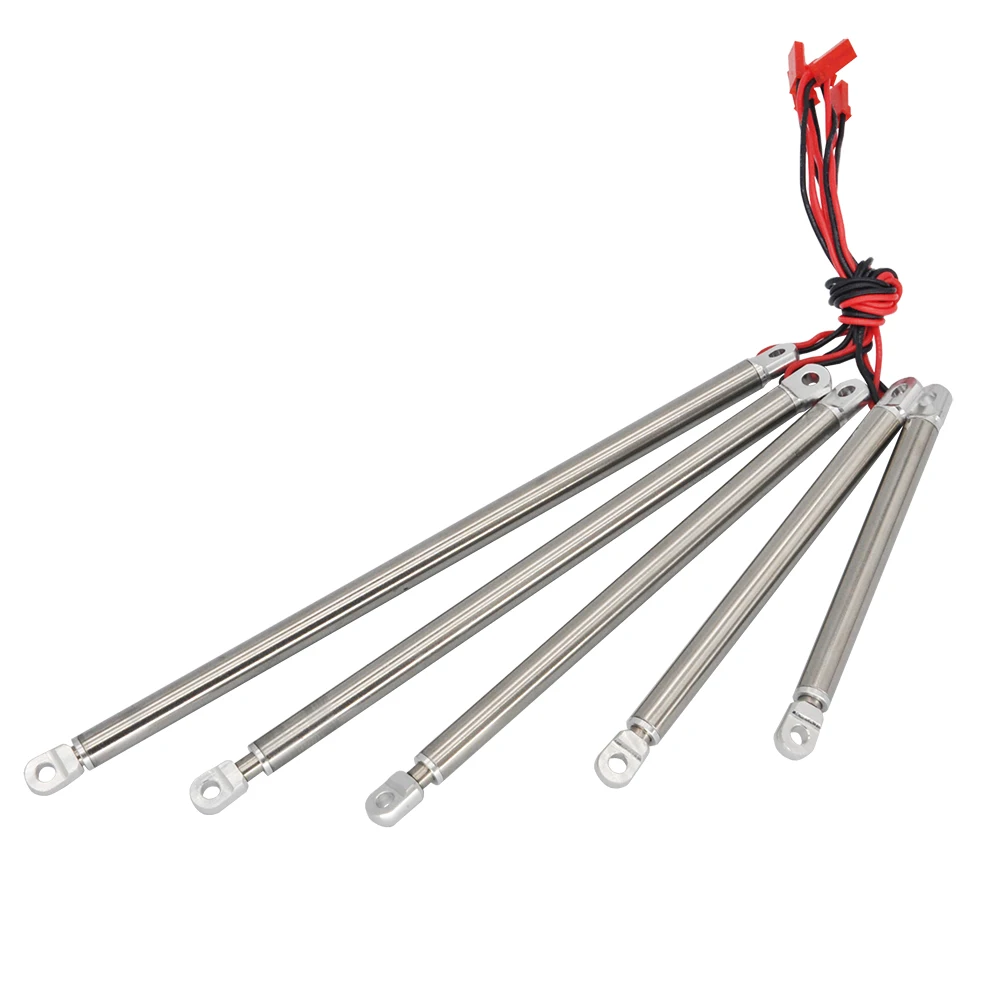
La elección de carrera, de 30, 50 u 80 mm, es el primer aspecto que conviene resolver antes de comprarlo. No basta con medir cuánto debe desplazarse la pieza: también hay que comprobar el espacio que necesita el cilindro recogido y extendido, y cómo cambia la geometría del brazo durante el recorrido. En un mecanismo articulado, una carrera larga puede aumentar el desplazamiento, pero también modificar la palanca y exigir más empuje en ciertos puntos.
Calidad de construcción y materiales
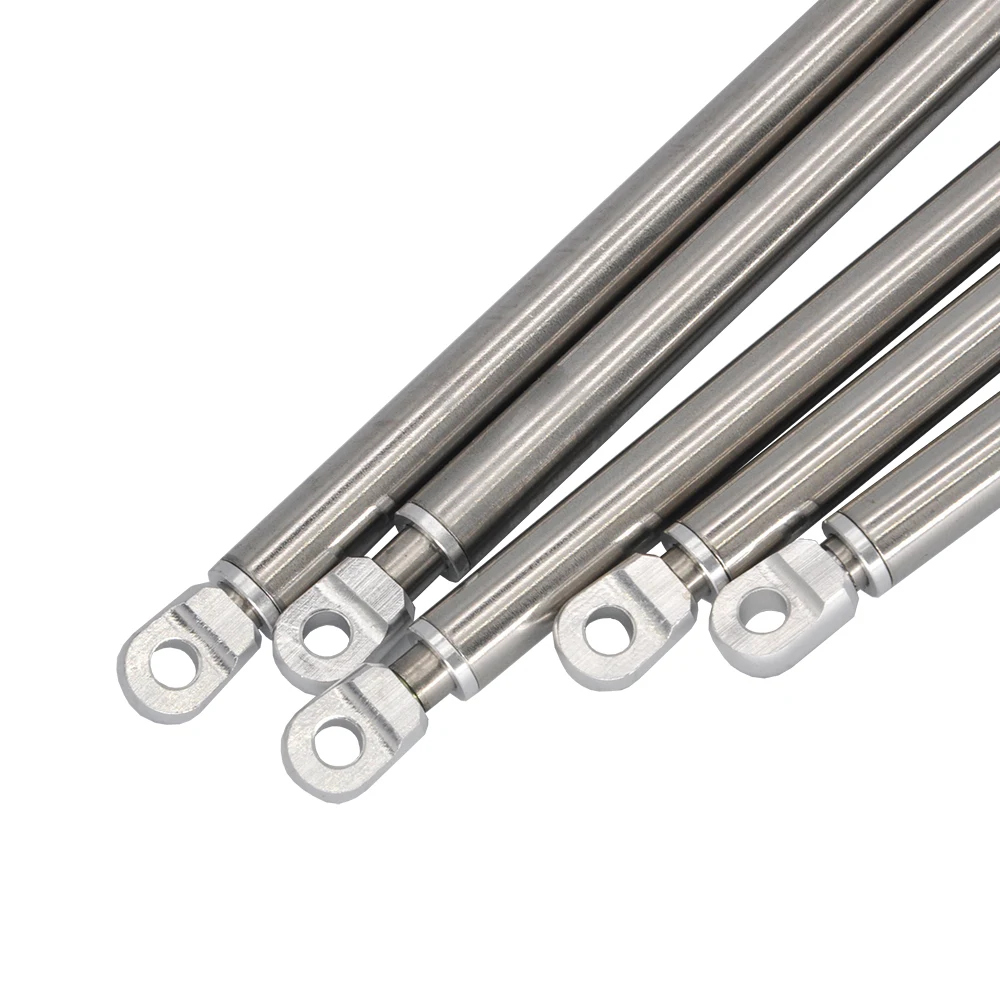
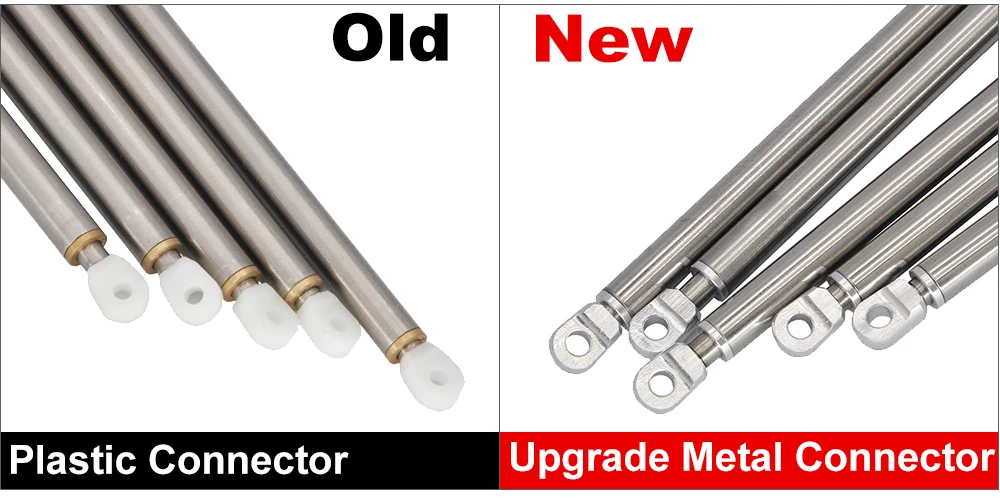
La estructura metálica y los conectores de montaje de ambos extremos aportan una base más sólida que la de un actuador miniatura con carcasa plástica. La varilla interior tiene 5 mm de diámetro y los orificios de montaje son de 4 mm; son dimensiones útiles para diseñar soportes compactos, aunque obligan a medir con precisión y evitar holguras que generen vibraciones.
El acabado metálico resulta apropiado para un componente que va a trabajar cerca de piezas móviles, pero no conviene interpretar esa construcción como resistencia ilimitada. La varilla debe recibir la carga en sentido axial. Si el mecanismo tira de ella de lado, puede aumentar la fricción, provocar atascos o acelerar el desgaste. En una excavadora RC, por ejemplo, montaría el cilindro con los puntos de giro alineados y comprobaría el recorrido a mano antes de conectar la alimentación.
Compatibilidad y rendimiento
El rango indicado es de 3,7 a 8,4 V, compatible con baterías LiPo 1S o 2S. El empuje especificado es de 1,2 kg a 5 V y de 2 kg a 7,4 V, por lo que la tensión influye de forma notable en la fuerza disponible. No asumiría que puede mantener esa carga de manera continua: el esfuerzo real depende de la geometría del montaje, la fricción y el tiempo de funcionamiento. Tampoco superaría los 9 V, límite a partir del cual puede dañarse el motor.
La velocidad requiere cierta cautela: aparecen valores generales de 8–10 mm/s y cifras concretas de 5 mm/s a 5 V y 8 mm/s a 7,4 V. Por tanto, la tomaría como orientativa y probaría el actuador ya instalado. A 5 mm/s, una carrera de 30 mm requeriría unos seis segundos en teoría; la carga y las condiciones mecánicas pueden alterar ese tiempo. Para movimientos lentos y visibles en una maqueta puede ser suficiente, pero no es una opción pensada para maniobras rápidas.
En un coche RC lo reservaría para un accesorio ligero, no para sustituir un servo de dirección o realizar movimientos de respuesta inmediata. Para una plataforma elevadora pequeña, en cambio, puede encajar si el peso y la relación de palanca se mantienen dentro de un margen prudente.
Puntos fuertes y aspectos mejorables
Puntos fuertes:
- Formato estrecho y varias opciones de carrera para adaptar el recorrido.
- Construcción metálica y extremos preparados para fijación.
- Alimentación compatible con LiPo 1S y 2S.
- Empuje suficiente para mecanismos pequeños, siempre que el montaje esté bien dimensionado.
Aspectos mejorables:
- No se especifican datos suficientes para valorar el ciclo de trabajo, la corriente de arranque o la carga continua admisible.
- La velocidad presenta cifras distintas, de modo que no conviene diseñar el mecanismo basándose en un único valor sin hacer una prueba.
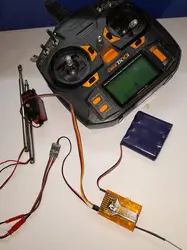
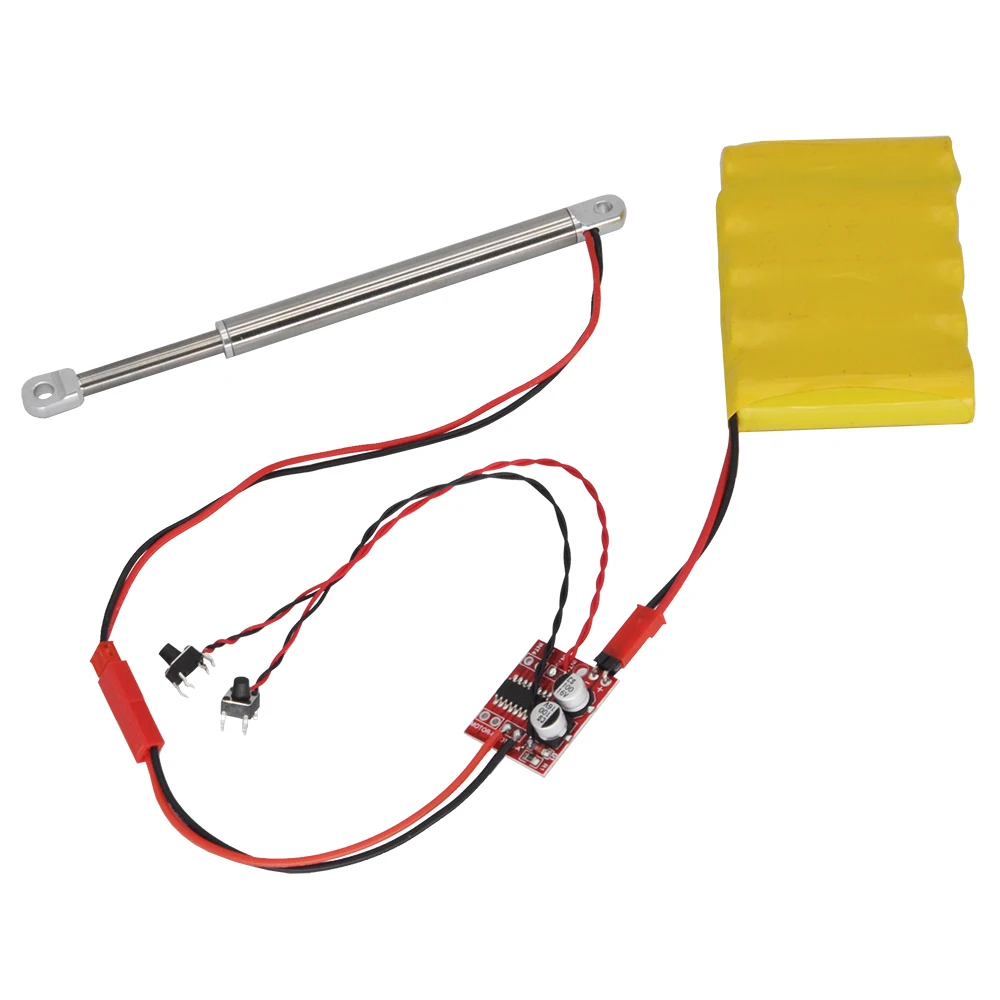
- El motor puede quemarse si queda bloqueado. Recomiendo un controlador externo con limitación de corriente y evitar que el cilindro permanezca presionado contra un tope.
- No se detallan aquí dimensiones totales recogidas ni requisitos de control, por lo que hay que dejar margen en el chasis y verificar la conexión antes de integrarlo definitivamente.
Veredicto del experto
Me parece un actuador especializado y razonable para modelismo y proyectos DIY compactos, siempre que se entienda como una pieza de movimiento lento y cargas moderadas. Su principal ventaja es ofrecer una extensión lineal en un formato estrecho, algo que un servo con brazo no siempre resuelve con la misma limpieza. Frente a un actuador de mayor tamaño, sacrifica capacidad y margen de trabajo, pero facilita la integración en modelos pequeños.
Antes de instalarlo, probaría el recorrido sin carga, comprobaría la polaridad y añadiría un control que impida mantener el motor bloqueado. También revisaría periódicamente tornillos, conectores y alineación de la varilla. Para una maqueta bien dimensionada puede ser una solución práctica; para cargas pesadas, uso continuo o mecanismos expuestos a esfuerzos laterales, buscaría un actuador con especificaciones más completas y una reserva de empuje mayor.